用于自动驾驶汽车的惯性导航系统
我们的惯性导航系统经过精心设计,可提供在城市峡谷等复杂环境中自信导航所需的无与伦比的精度和可靠性。
我们打造了先进的 INS 解决方案,能够与您的自动驾驶汽车系统无缝集成,提供实时数据以确保精确的定位和流畅、准确的控制。从城市街道到充满挑战的地形,我们为您的自动驾驶汽车技术赋能,使其具备实现安全、可靠、高效自动运行所需的强大、高性能导航功能。
了解我们为自动驾驶汽车提供的解决方案
与我们携手共创自动驾驶的未来——在这里,创新与精准相融合,每一次旅程都由无与伦比的精准度指引。探索我们为自动驾驶汽车导航提供的解决方案。

Ellipse-D

Ekinox Micro

Ekinox-D
自动驾驶应用手册
立即将我们的宣传册发送到您的收件箱!
案例研究
在我们的案例研究部分,探索我们的惯性技术如何重塑自动驾驶汽车的格局。这些真实世界的示例展示了我们的先进传感器如何实现精确导航和稳健性能。我们的解决方案在复杂的城市环境中增强了安全性。它们确保了在 GNSS 信号不可用时的最佳功能。






他们在谈论我们
直接聆听采用我们技术的创新者和客户的亲身分享。
他们的评价和成功案例生动地展示了我们的传感器在实际自动驾驶汽车应用中产生的重大影响。



探索自动驾驶汽车的其他潜在应用
自动驾驶汽车正在深刻改变交通领域之外的众多行业。从农业、物流到建筑和监控,先进的导航技术正推动各行业实现更智能、更安全、更高效的运营。探索由自动驾驶技术驱动的丰富创新应用。
你有问题吗?
在此您可以找到关于我们展示的应用程序的常见问题解答。我们的“常见问题解答”针对每款特色应用程序都提供了清晰的说明,帮助用户了解其实际应用场景和优势。此外,如果您未能找到所需信息,请直接联系我们。
自动驾驶汽车是如何工作的?
自动驾驶汽车是配备了先进系统的车辆,能够无需人工干预即可自主导航和控制。这类车辆通过结合自动驾驶传感器和算法,感知周围环境、做出决策并执行自动驾驶任务。其目标是实现完全自动驾驶,使车辆能够安全、高效地处理驾驶过程中的所有环节。
自动驾驶汽车依靠一系列关键技术来感知周围环境。这些技术包括:
- GNSS(全球导航卫星系统):用于实时获取自动驾驶汽车的位置、速度和方向更新。
- INS(惯性导航系统):用于在 GNSS 信号中断时保持精度。它提供有关自动驾驶汽车位置、速度和方向的实时更新。
- 激光雷达(LiDAR,Light Detection and Ranging):利用激光束生成车辆周围环境的详细三维地图。该技术有助于汽车检测和测量周围物体,包括其他车辆、行人以及交通标志。
- 雷达(无线电探测与测距):利用无线电波探测物体的速度、距离和方向。雷达在恶劣天气条件下以及探测远距离物体时特别有用。
- 摄像头:用于采集车辆周围环境的视觉信息,包括车道标线、交通信号灯和道路标志。它们对于解读复杂的视觉线索并基于视觉数据做出决策至关重要。
汽车中的ADAS与自动驾驶汽车有什么区别?
ADAS(高级驾驶辅助系统)通过提供车道保持、自适应巡航控制和自动刹车等功能来提高驾驶安全性,但需要驾驶员主动监督。相比之下,配备自动驾驶系统的自动驾驶汽车旨在实现车辆操作的完全自动化,无需人工干预。
虽然 ADAS 通过辅助任务和提升安全性来支持驾驶员,但自动驾驶汽车旨在处理自动驾驶的方方面面(从导航到决策),从而提供更高水平的自动化(SAE 级别)和便利性。ADAS 的特性或功能归属于 SAE 3 级以下,而自动驾驶汽车本身则对应至少 4 级。
GPS 是如何工作的?
GPS(全球定位系统)通过使用卫星星座、精确授时和三边测量法来确定您在地球上的任何位置。
以下是最简单明了的解释:
1 – 卫星发射信号
大约有 30 颗 GPS 卫星环绕地球运行,每颗卫星都在持续发射:
– 其在空间中的确切位置
– 发送信号的准确时间(使用原子钟)
这些信号以光速传播。
2 – 接收器测量传播时间
GPS 接收机(位于您的手机、无人机、INS 等设备中)接收来自多颗卫星的信号。
通过测量每个信号到达所需的时间,它计算出距离:
距离 = 光速 × 传播时间
3 – 通过三点定位计算您的位置
为了确定您的位置,接收器使用的是三边测量法(而非三角测量法):
- 只要有1颗卫星 → 你就可以位于球体上的任何位置
- 有 2 个卫星 → 圆相交
- 有3颗卫星 → 可能有两个点
- 通过4颗卫星 → 您的精确3D位置 + 时钟校正
您的接收器没有原子钟,因此需要第4颗卫星来校正时间误差。
4 – 更正有助于提高准确性
原始 GPS 存在以下误差:
- 大气层(电离层、对流层)
- 卫星时钟漂移
- 轨道预测误差
- 多径反射(信号从建筑物上反射)
为了提高准确性:
- SBAS(例如 WAAS、EGNOS)提供实时校正
- RTK和PPP技术可将误差校正至厘米级
- INS 组合导航(IMU + GPS)可在信号丢失期间进行平滑过渡并弥补信号空白
6 – 最终输出
接收机将所有数据综合起来,以估计:
- 纬度
- 经度
- 海拔
- 速度
- 精确时间
现代 GPS 接收机每秒会进行几十次或上百次这样的操作。
什么是INS ?
一个 INS (惯性导航系统) 是一种自主导航解决方案,它仅使用惯性传感器来确定平台的位置、姿态和速度——通常包括:
- 加速度计(用于测量线性加速度)
- 陀螺仪(测量角旋转)
它是如何工作的?
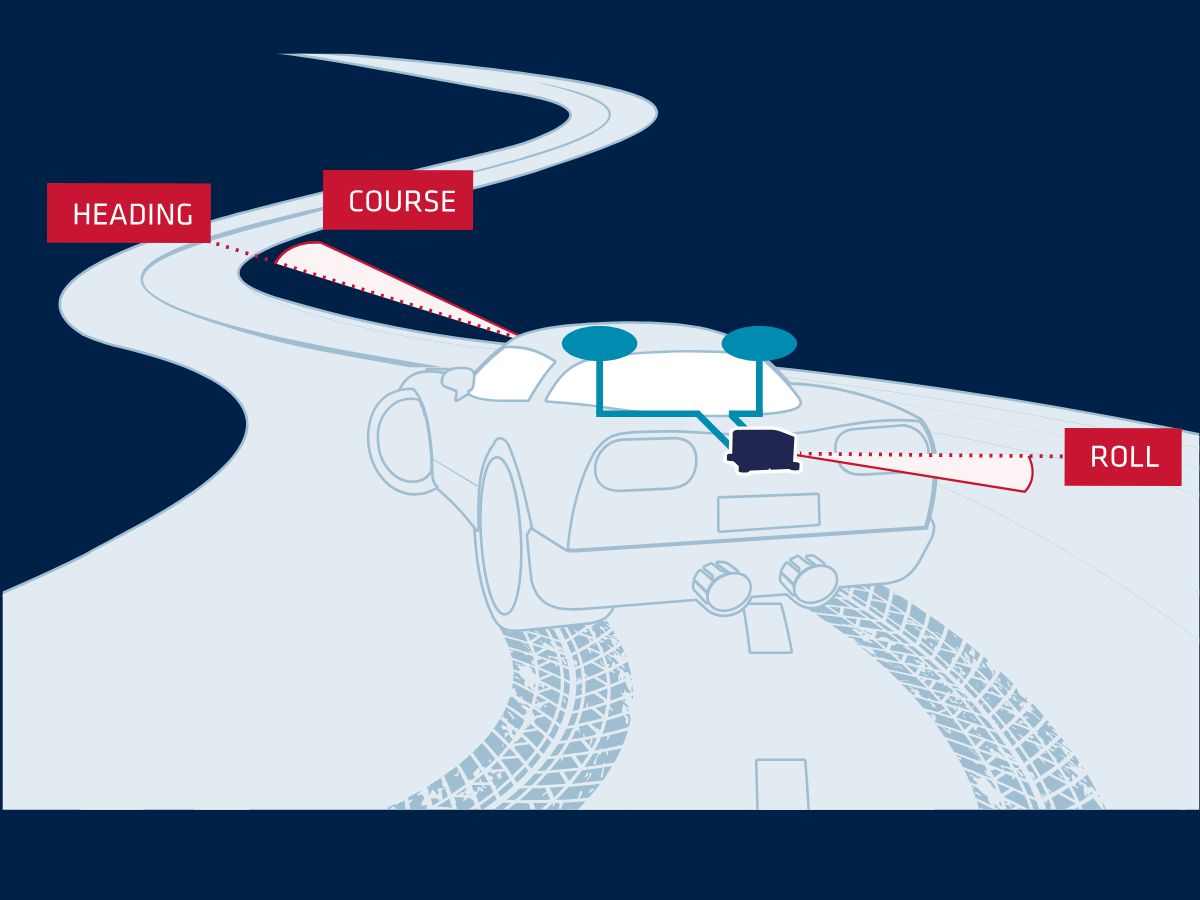
陀螺仪用于追踪平台的旋转情况(横滚、俯仰、偏航)。加速度计用于测量沿三个轴向的运动。导航滤波器(通常为卡尔曼滤波器)会随时间对这些测量值进行积分,从而计算出:
- 位置 (x, y, z)
- 速度
- 态度(取向)
主要特点
- 完全自主:运行无需外部信号
- 高更新率:通常每秒可进行数百或数千次测量
- 适用于任何环境:可在地下、水下、室内以及 GPS 禁用环境中工作
- 精度取决于传感器等级:从消费级 IMU 到战术级和导航级 INS
常见应用
- 航空航天与国防:导弹、无人机、巡飞弹药、装甲车辆
- 海事:自主水下航行器(AUV)、自主水面航行器(USV)、船舶、水文测量系统
- 地面机器人技术:自动驾驶车辆、SLAM、AGV
- 测绘:移动测绘系统、激光雷达
- 工业级:图像稳定、运动追踪
