了解主动升沉补偿
AHC 技术的关键在于集成各种组件,包括运动传感器、液压系统和控制算法。 运动传感器(通常是加速度计和陀螺仪)持续监控船只的运动,并检测由海浪引起的任何升沉。
所收集的数据将传输至控制系统,由其处理信息并确定起重设备位置所需的调整。
然后,液压系统驱动补偿器,动态调整所提升负载的高度,从而抵消船只的运动。 这样可以确保负载保持稳定并处于所需的深度,而不管船只的垂直运动如何。 通过采用 AHC,操作员可以保持对设备的精确控制,并最大限度地降低海上作业期间发生事故和损坏的风险。
了解我们的解决方案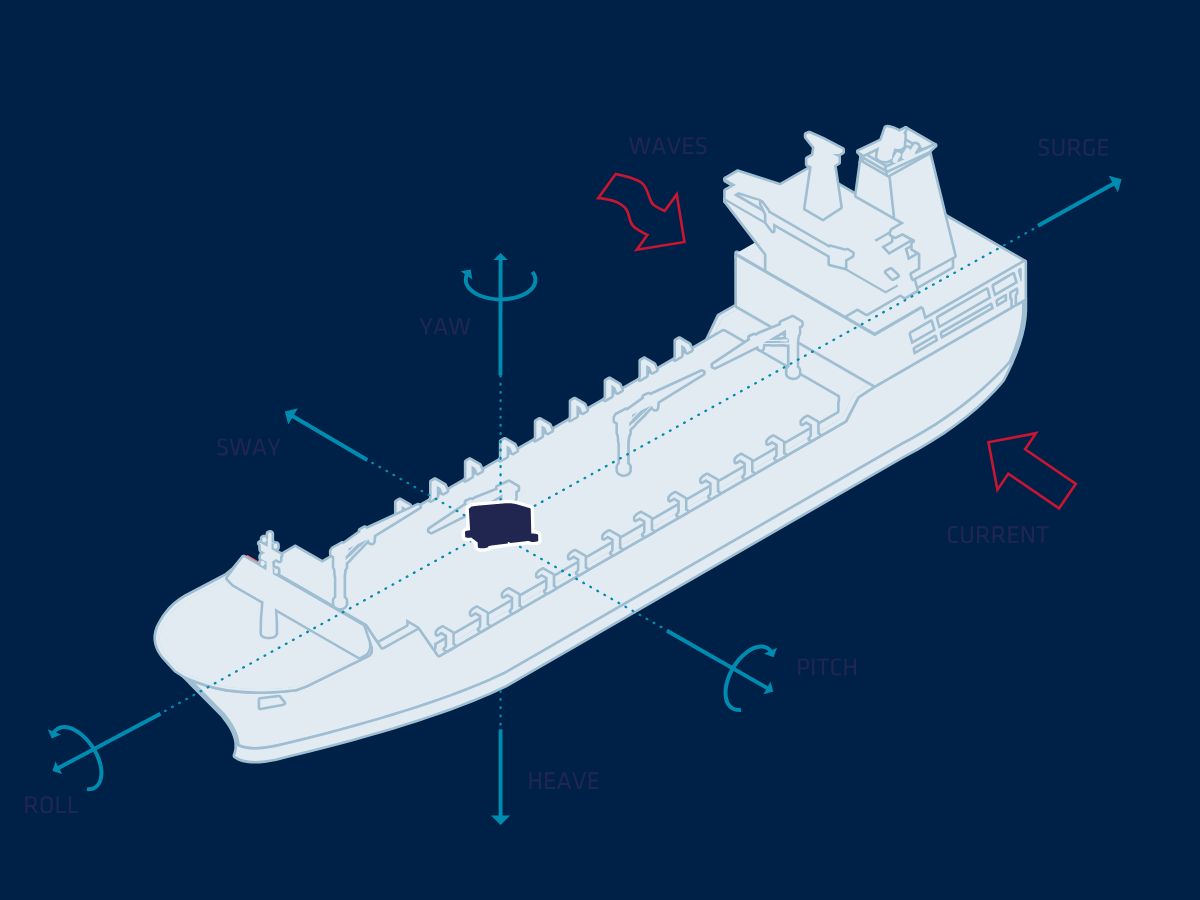
我们的传感器为 AHC 系统带来的好处
在主动升沉补偿 (AHC) 系统中嵌入我们的传感器可为海洋作业带来诸多优势。首先,通过维持稳定的工作平台,AHC 运动传感器降低了作业期间发生事故和受伤的风险,从而保护了人员和设备。因此,更高的安全性和效率可降低运营成本并减少停机时间。因此,运营变得更具成本效益,既省时又省钱。
此外,主动升沉补偿系统可以集成到各种海洋船只和设备中,使其成为适用于不同应用的通用解决方案。
精准的运动传感器,以抵消海浪的影响
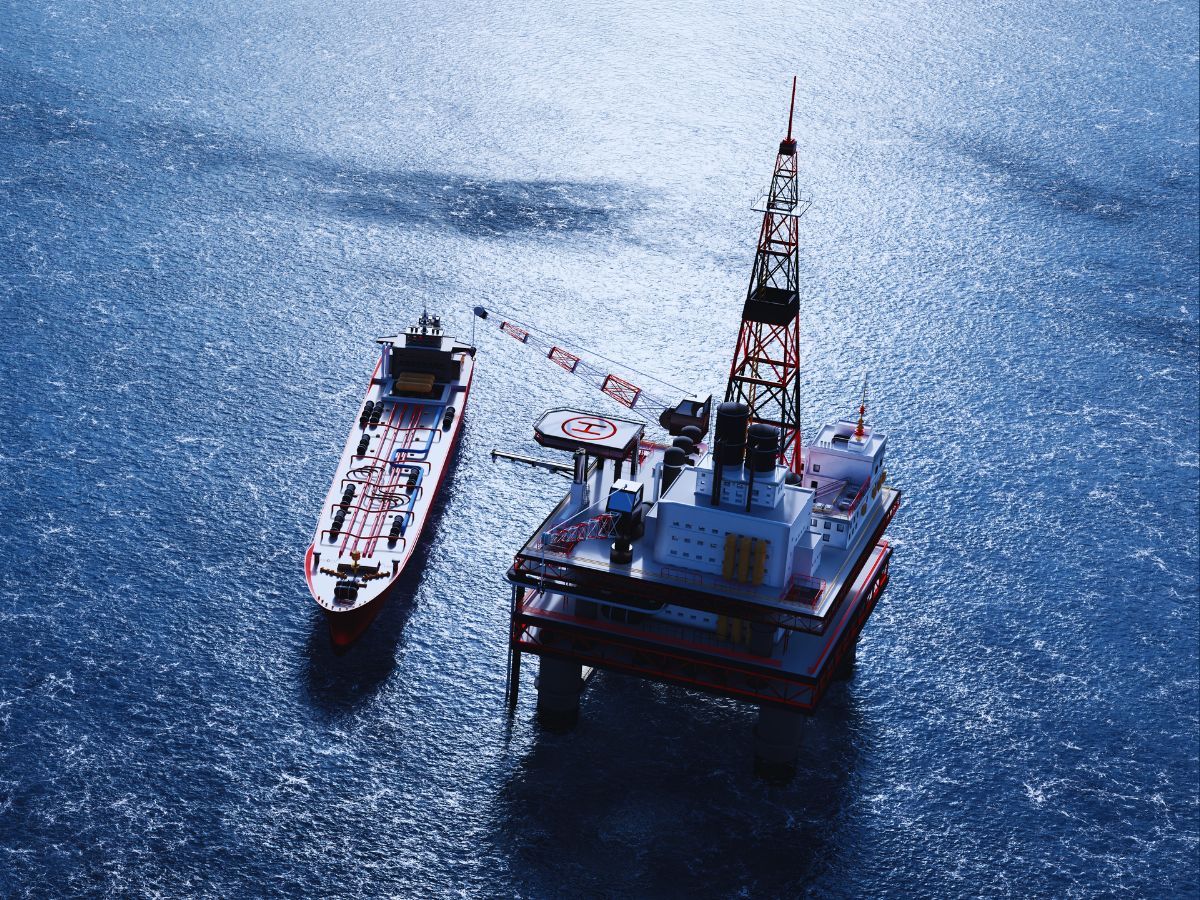
惯性系统对于海洋作业中的主动升沉补偿 (AHC) 至关重要。它们增强了设备在动态海洋环境中的稳定性和精度。为了实现这一点,AHC 系统依赖于有关船舶运动的实时数据,以抵消波浪引起的升沉的影响,并确保运行顺畅且安全。
ACH 系统利用惯性测量单元 (IMU) 和惯性导航系统 (INS),通过测量和分析船舶的运动来提供这些重要数据。在起重机操作中,惯性系统有助于自主调整起重机的位置,从而降低危险振荡的风险,并确保在动荡的海况下安全地处理负载。
请告诉我们您的项目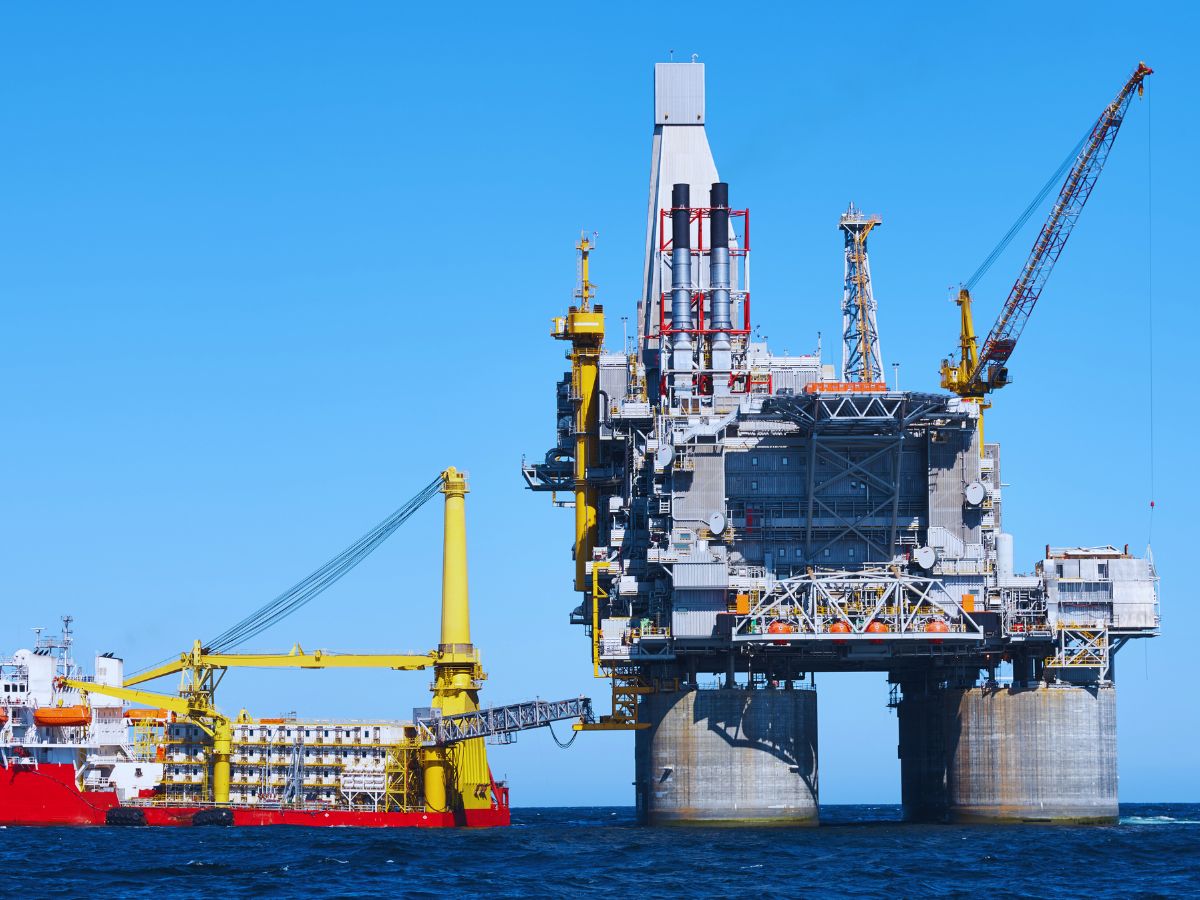
了解我们用于主动式升沉补偿的解决方案
我们的惯性解决方案旨在提高动态海洋环境中的运营效率和精度。我们先进的运动传感器可提供实时、准确的数据,以抵消海浪和涌浪引起的运动。通过集成高性能 IMU 和最先进的算法,我们提供无缝的运动补偿,确保即使在充满挑战的条件下也能顺利作业。
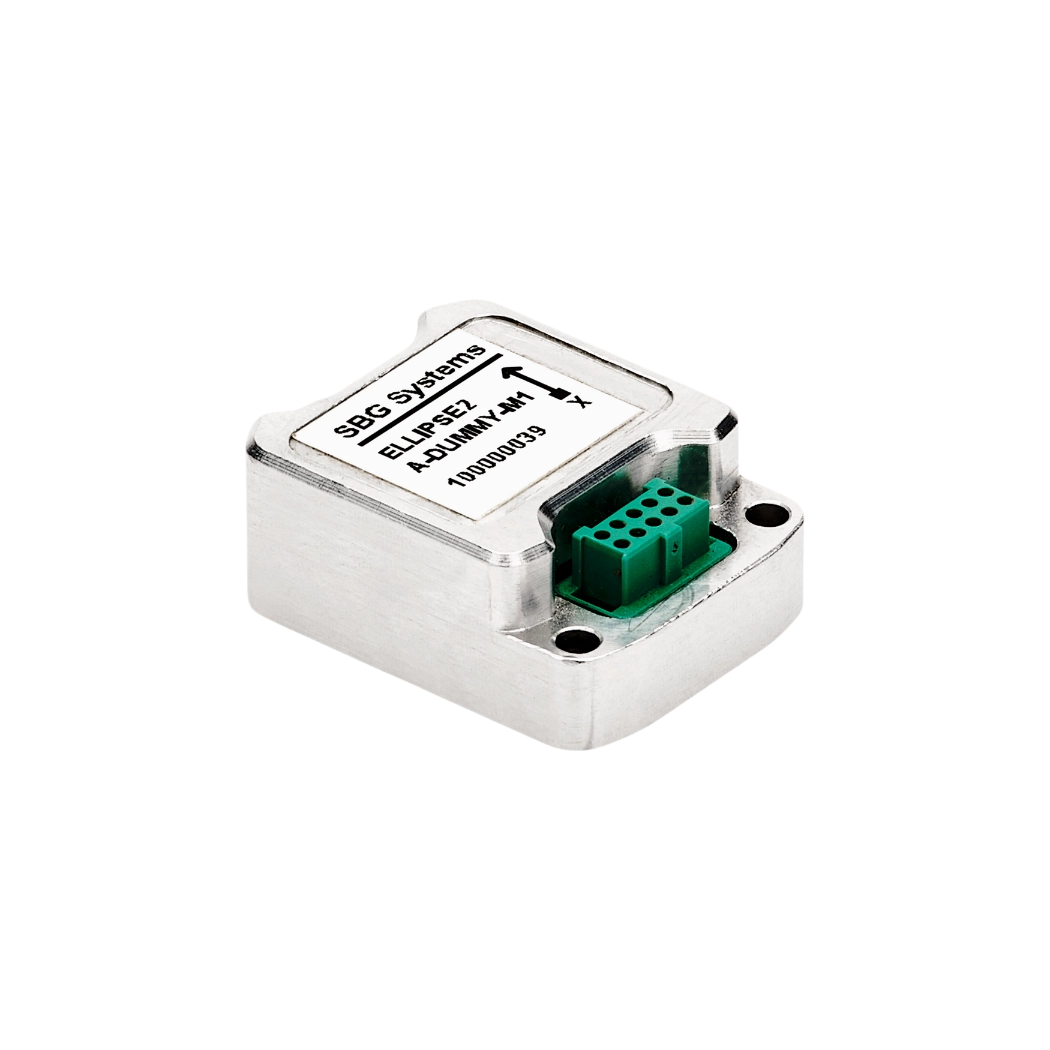
Ellipse Micro AHRS

OEM Ellipse-A

Ellipse-N

Ellipse-D

Ekinox Micro
地理空间应用手册
立即在您的收件箱中收到我们的地理空间应用手册!
案例分析
通过我们的案例研究合集,了解我们的主动升沉补偿解决方案如何改变海洋作业。这些真实世界的示例清楚地展示了我们的产品在各种应用中的有效性。它们突显了将我们的运动和导航系统集成到您的作业中的优势。
他们在谈论我们
首先倾听那些采用我们技术的创新者和客户的心声。他们的证言和成功案例清楚地展示了我们的传感器对真实世界无人机导航应用产生的重大影响。


探索其他海上应用
SBG Systems 先进的惯性导航解决方案在各种海洋作业中都表现可靠。即使在最严苛的海洋环境中,我们的传感器也能为海上能源、港口管理和水下检测提供值得信赖的定位、姿态和运动数据。
您有疑问吗?
欢迎访问我们的常见问题解答 (FAQ) 专区!在这里,您可以找到关于我们展示的应用的最常见问题的答案。如果您找不到您要查找的内容,请随时直接与我们联系!
主动和被动的升沉补偿之间有什么区别?
主动升沉补偿 (AHC) 和被动升沉补偿 (PHC) 都是用于减轻波浪引起船舶运动的方法,但它们以完全不同的方式运作:
被动式升沉补偿 (PHC)
- 机制: 依赖机械或液压系统(如弹簧、阻尼器或蓄能器)来吸收和抵消船体的运动。
- 能源来源: 无需外部电源;它利用系统自身的自然运动以及作用于其上的力来进行调节。
- 控制: 非自适应,系统性能基于预设参数,无法根据不断变化的海况进行动态调整。
- 应用: 最适合平稳、可预测的环境,或对精确运动控制要求不那么苛刻的作业。
主动升沉补偿 (AHC)
- 机制: 使用由实时传感器和算法控制的马达、液压系统或其他动力执行器,主动抵消船体的运动。
- 能源来源: 需要外部电源来驱动执行器和控制系统。
- 控制:来自传感器的自适应实时反馈可实现精确调整,以补偿动态海况。
- 应用:是水下施工、采油树维护或科学研究等需要高精度作业的理想选择。
AHC 非常适合需要对船舶运动进行精确控制和主动校正的应用,而 PHC 则为精度要求不高且对运动进行被动吸收即足够的操作提供了一种更简单、更具成本效益的解决方案。
什么是海上起重机中的 AHC?
起重机中的主动升沉补偿 (AHC) 是一项用于抵消由波浪引起的船舶垂直运动的技术。它确保起重机起吊或下放的负载保持稳定,不受海洋运动的影响。
AHC 系统在海上作业中尤为重要,在海上作业中,通常使用起重机从动态海况下的船舶或平台提升和降低重型设备、货物或海底设备。这些系统使用传感器(例如加速度计、陀螺仪或运动参考单元)来测量波浪作用引起的船舶升沉(垂直运动)。
基于这些实时数据,起重机的 AHC 系统自动调整绞车或起升机构以抵消升沉,确保负载相对于海底或固定参考点保持在恒定位置。海上起重机通常使用液压或电气系统来进行这些精确调整。起重机的绞车或起升机构会迅速调整,以与船舶运动同步提升或降低负载,从而有效地“抵消”由海浪引起的垂直运动。
通过在起吊或下降操作期间稳定负载,AHC最大限度地降低了事故、负载摆动或设备损坏的风险。它允许更安全、更精确的操作,尤其是在放置海底结构或处理精密设备时。
