基于无人水面艇(USV)的水深测量
Ekinox-D,适用于基于 USV 的测深的理想 INS。
“我们一直在寻找一款紧凑、精准且高性价比的惯性 navigation 系统。Ekinox-D 是完美之选。” | David M.,ITER Systems 首席执行官
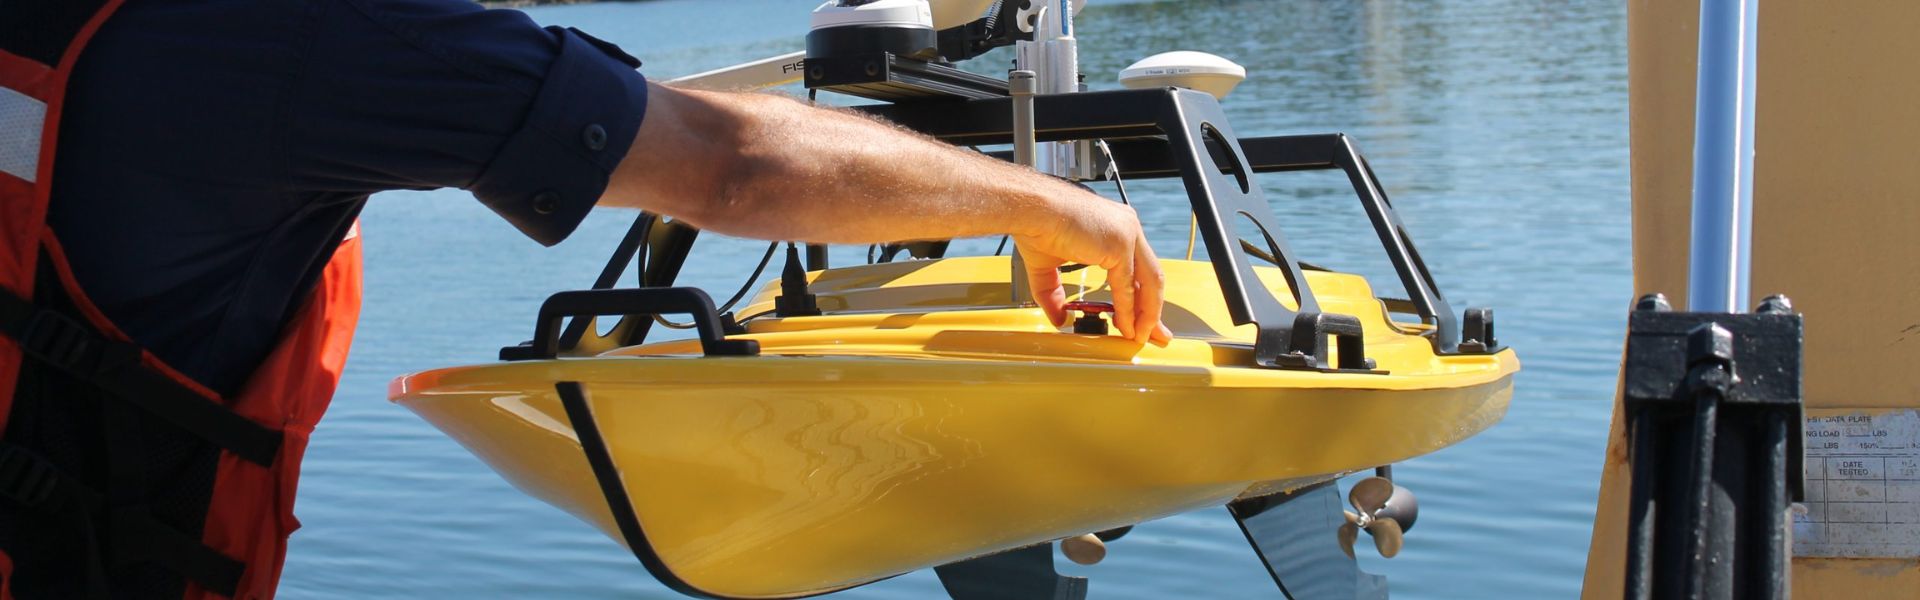
Ekinox-D,适用于无人艇(USV)测深的理想 INS
与大多数无人系统一样,无人艇面临着空间和功耗的限制。此外,Ekinox-D 是集成到此类载体中的最佳 INS。
Ekinox-D 重量不到 600 克,功耗低于 7W,内置 RTK 双天线 GNSS 接收器,可实现厘米级定位。此外,它提供 0.05° 的姿态精度,并可提供能自动适应波浪周期的 5 厘米实时升沉。
配备带扇区测深功能的声呐的无人水面艇
SPYBOAT® Swan 是一艘专为浅水水文测量作业全面配备的无人水面艇(USV)。此外,操作员可以在岸上对其进行远程控制,距离可达一公里。Swan 在船只无法到达的区域(如河床、湖泊、水库、水坝或港口)执行测深测量。此外,它还能在复杂环境中确保准确测绘。
配备条带测深声呐 Bathyswath 2 后,该无人艇可向操作员的平板电脑实时提供测深和导航信息。Swan 与所有水文软件兼容。
“Ekinox-D 非常适合在浅水中作业的测量型 USV”。 | ITER Systems
配备多波束回声测深仪的无人水面艇
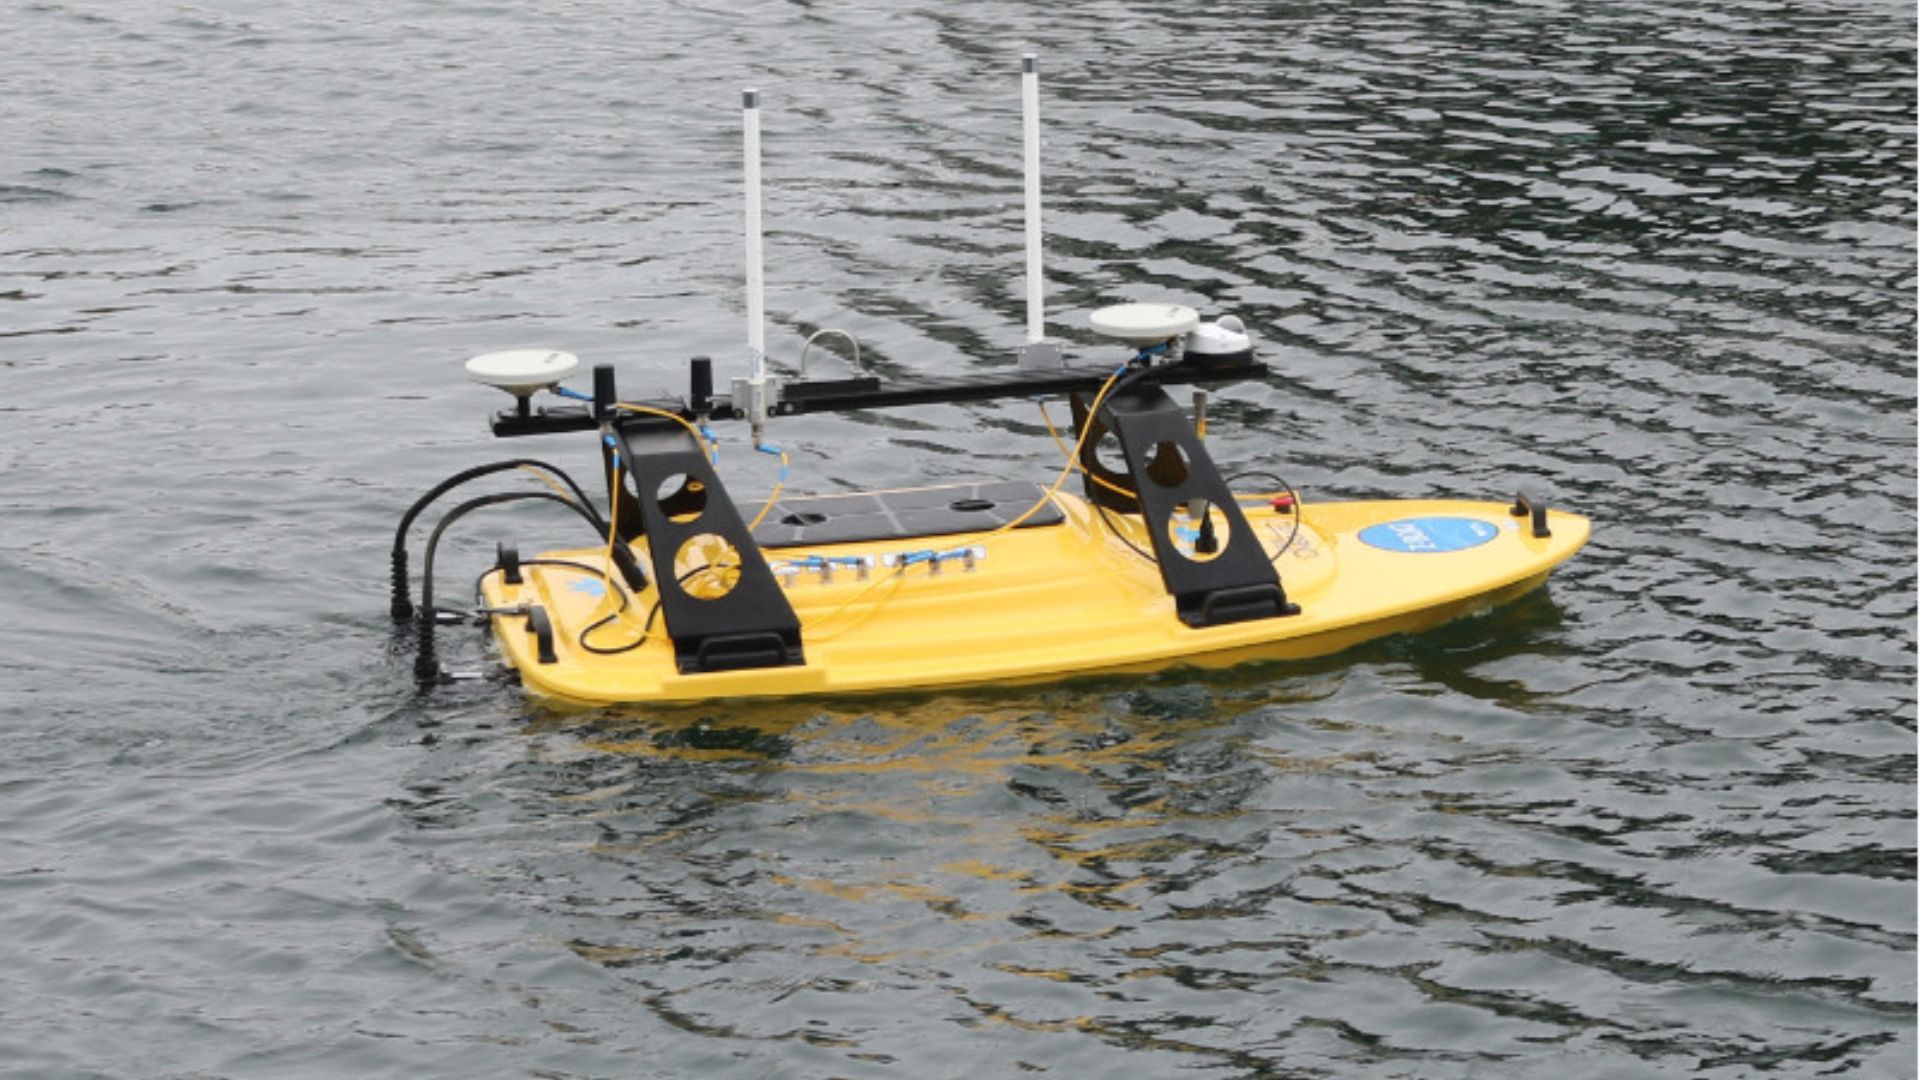
Oceanscience Z-Boat 的设计充分考虑了测量人员的需求。
其船体形状、推进系统、无线电通信以及按需定制的声纳仪器相结合,为希望完成近岸水深测量或陆地测量的水文测量员或土地测量员提供了一个易于使用且功能强大的选择。
2016 年 5 月交付给华盛顿大学塔科马分校的定制集成系统包括坚固耐用的 Z-Boat 1800RP、SBG Systems 的 Ekinox-D 惯性导航系统、Teledyne Odom Hydrographic MB2 多波束声纳、Teledyne RD Instruments RiverPro ADCP、一台相机和机载计算机。

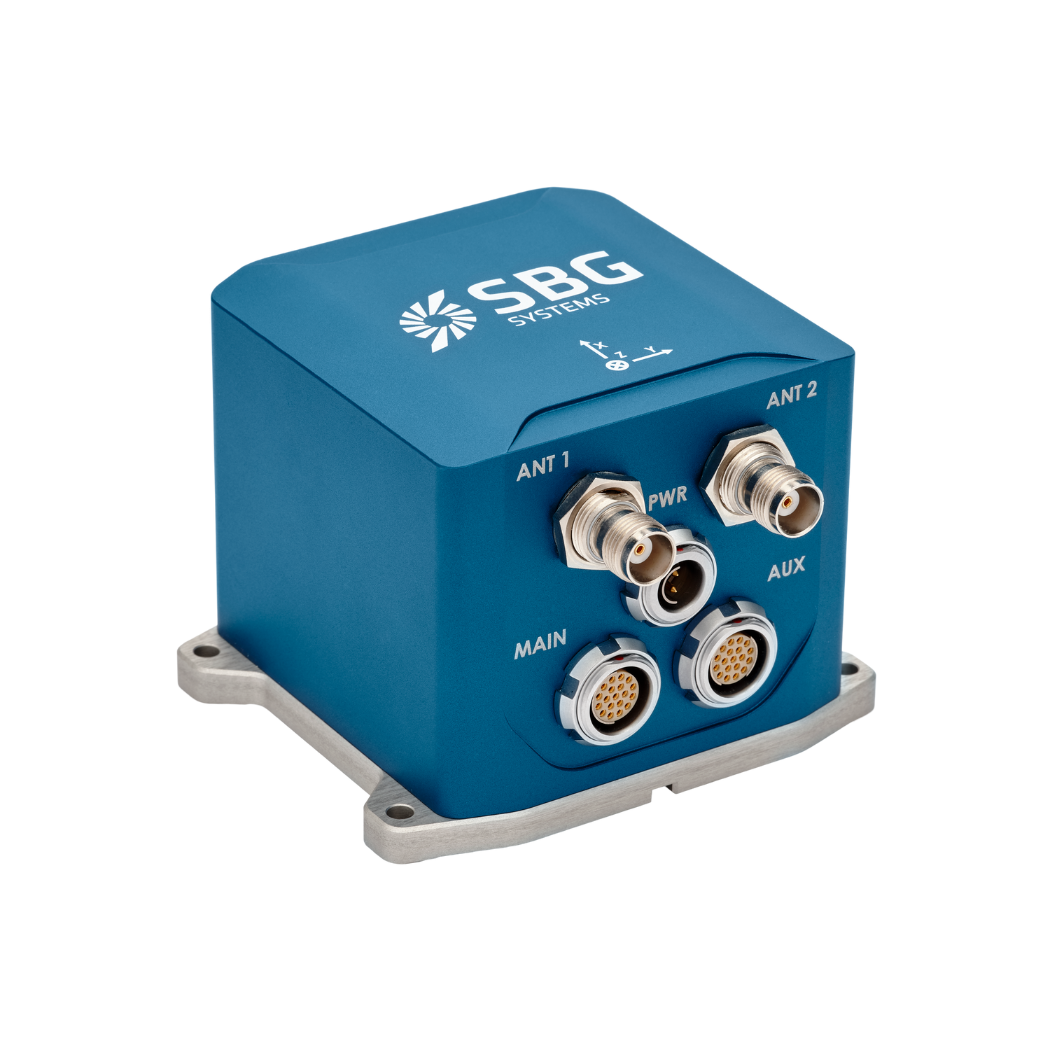
Ekinox-D
Ekinox-D 是一款一体化惯性导航系统,集成了 RTK GNSS 接收机,是空间极其有限的应用的理想选择。
这款先进的 INS/GNSS 配备一根或两根天线,可提供姿态、升沉和厘米级位置。
获取 Ekinox-D 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。此外,如果您没有找到所需的信息,请直接联系我们。
如何将惯性系统与用于无人机测绘的 LiDAR 相结合?
将 SBG Systems 的惯性系统与用于无人机测绘的 LiDAR 相结合,可提高捕获精确地理空间数据的准确性和可靠性。
以下是该集成的工作原理及其对无人机测绘的益处:
- 一种遥感方法,使用激光脉冲测量到地表距离,从而创建地形或结构的高细节 3D 地图。
- SBG Systems INS 将 IMU 与 GNSS 数据相结合,即使在 GNSS 信号受限的环境中也能提供准确的位置、姿态(俯仰、横滚、偏航)和速度。
SBG 的惯性系统与 LiDAR 数据同步。INS 精确跟踪无人机的位置和方向,而 LiDAR 则捕获下方的地形或物体细节。
通过了解无人机的精确姿态,可以将激光雷达数据在三维空间中准确定位。
GNSS 组件提供全球定位,而 IMU 则提供实时的方位和运动数据。这种组合确保了即使在 GNSS 信号微弱或不可用(例如在高大建筑物附近或茂密森林中)的情况下,INS 也能继续追踪无人机的路径和位置,从而实现一致的 LiDAR 测绘。
什么是多波束回声测深?
RTK和PPK有什么区别?
实时动态 (RTK) 是一种定位技术,在此技术中,GNSS 修正数据以近乎实时的方式传输,通常使用 RTCM 格式修正流。然而,在确保 GNSS 修正(特别是其完整性、可用性、覆盖范围和兼容性)方面可能会面临挑战。
与RTK后处理相比,PPK的主要优势在于,可以在后处理过程中优化数据处理操作(包括正向和反向处理),而在实时处理中,校正数据及其传输过程中的任何中断或不兼容都会导致定位精度降低。
GNSS 后处理 (PPK) 相比实时 (RTK) 的第一个关键优势在于,现场使用的系统不需要配备数据链/无线电,来将来自 CORS 的 RTCM 修正数据输入到 INS/GNSS 系统中。
采用后处理的主要限制在于,最终应用程序必须对环境产生影响。另一方面,如果您的应用程序能够承受生成优化轨迹所需的额外处理时间,这将极大提高所有交付成果的数据质量。
