Autonomiczne systemy naprowadzania i sterowania
Nasze systemy pomiaru ruchu i nawigacji zasilają procesy decyzyjne USV, umożliwiając mu autonomiczne podążanie wcześniej zdefiniowanymi trasami, unikanie przeszkód i reagowanie na zmiany w otoczeniu.
Rozpoczynając, nasze rozwiązania dla USV wykorzystują zaawansowane algorytmy, aby zapewnić bezpieczną i wydajną nawigację. Wykorzystując dane z czujników, korygują kurs pojazdu w czasie rzeczywistym. Dodatkowo, nasze inercyjne systemy nawigacyjne dla zastosowań morskich umożliwiają zdalnym operatorom monitorowanie i kontrolowanie USV. Przesyłają one również dane nawigacyjne w czasie rzeczywistym, odczyty z czujników i obraz wideo do stacji kontrolnej.
Ostatecznie, łącza komunikacyjne pozwalają operatorom interweniować w krytycznych sytuacjach, zapewniając niezawodną nawigację na dużych odległościach i w złożonych misjach.
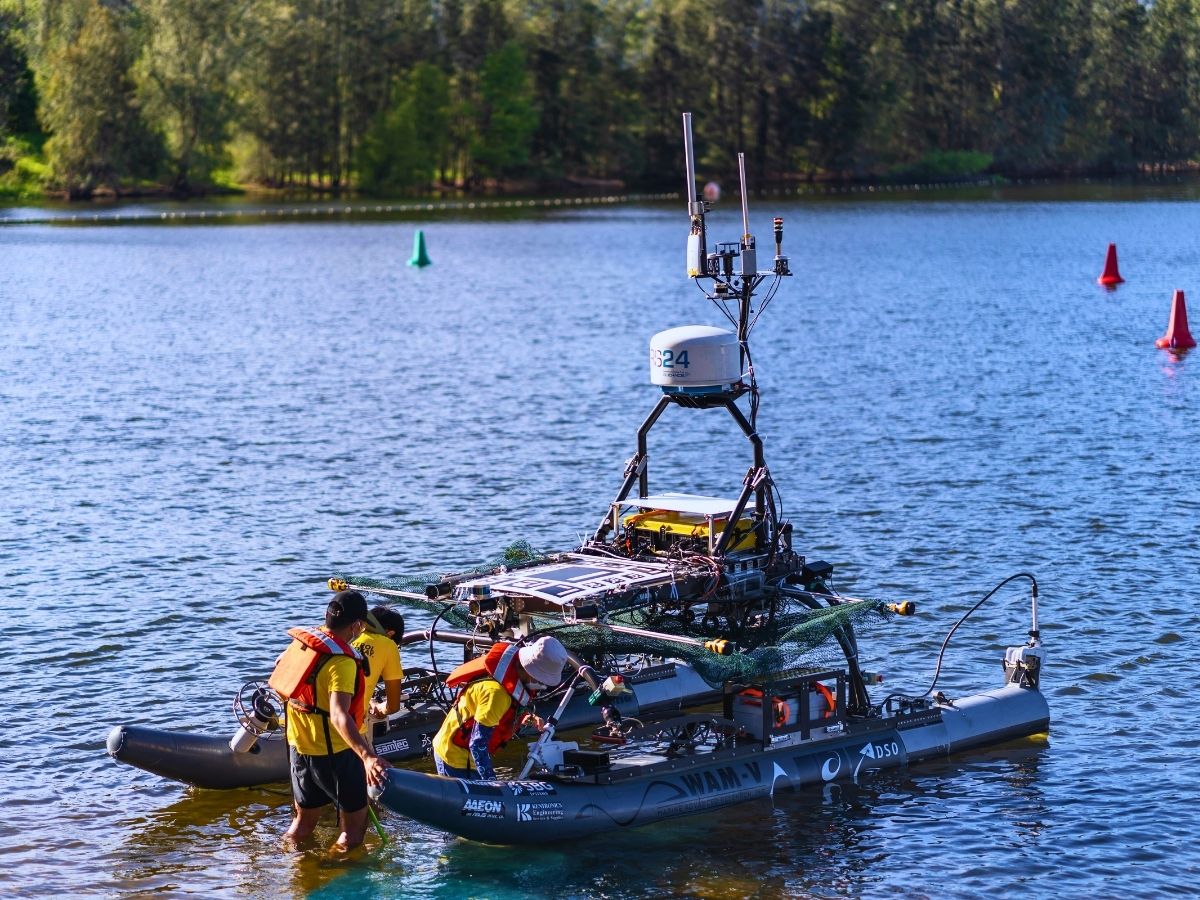
Pozycjonowanie kinematyczne w czasie rzeczywistym dla bezzałogowych statków wodnych (USV)
Systemy kinematyczne czasu rzeczywistego (RTK) zapewniają centymetrową dokładność pozycjonowania poprzez korygowanie danych GNSS informacjami w czasie rzeczywistym ze stacji referencyjnej. Jest to niezbędne dla operacji USV wymagających wysokiej precyzji. Każda konstelacja GNSS, w tym GPS, GLONASS i Galileo, dostarcza globalne dane pozycjonujące do określenia dokładnej lokalizacji USV (szerokość, długość geograficzna i wysokość). Oferuje precyzyjne pozycjonowanie i nawigację w środowiskach otwartych wód, gdzie dostępne są sygnały satelitarne, umożliwiając USV podążanie wyznaczonymi trasami i osiąganie wyznaczonych punktów trasy z dużą dokładnością. Dokładność GNSS można poprawić, stosując pozycjonowanie kinematyczne w czasie rzeczywistym (RTK) lub precyzyjne pozycjonowanie punktowe (PPP), które oblicza lub modeluje błędy napotykane w GNSS.
Pobierz naszą broszurę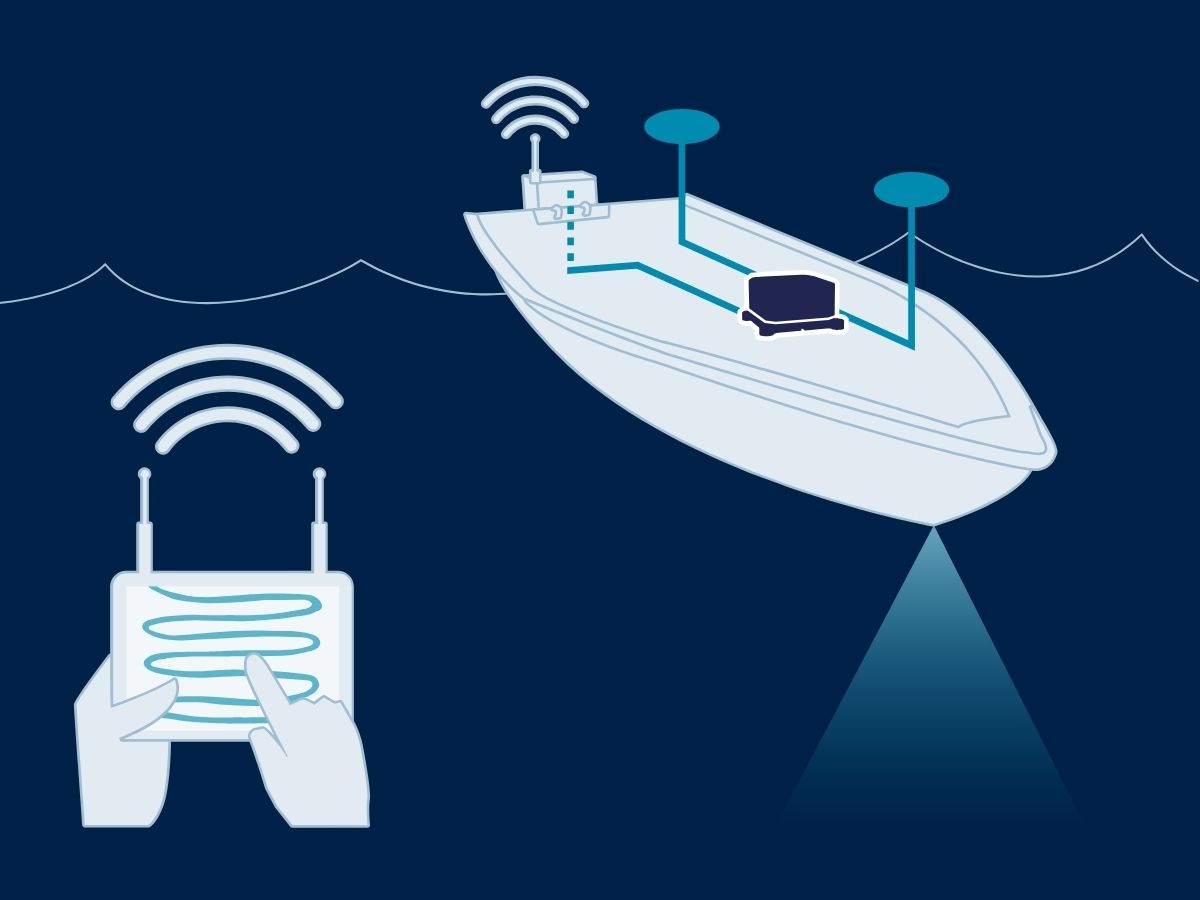
Fuzja danych i integracja czujników
Nasze czujniki inercyjne często integrują dane z wielu czujników (GNSS, IMU, sonar…), aby poprawić dokładność i niezawodność pozycjonowania. Fuzja czujników zwiększa ogólną wydajność nawigacji, umożliwiając USV skuteczne działanie w złożonych środowiskach, w których pojedyncza metoda nawigacji może być niewystarczająca. Dzięki naszym autonomicznym systemom naprowadzania, nawigacji i sterowania, USV minimalizują ryzyko błędu ludzkiego, zapewniając bardziej spójne działanie podczas złożonych misji.
USV zapewniają ekonomiczne, bezpieczne i wysoce wszechstronne rozwiązania dla różnych zadań morskich, od obrony i nadzoru po monitorowanie środowiska i gromadzenie danych, oferując jednocześnie doskonałą wytrzymałość i precyzję.
Rozwiązania dla bezzałogowych pojazdów powierzchniowych
Nasze innowacyjne rozwiązania charakteryzują się wyjątkową precyzją i wytrzymałością, gwarantując optymalną pracę Państwa statku w każdych warunkach morskich. Od poszukiwań po obronność – nasza technologia zapewnia niezawodność, której Państwo potrzebują.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro

Stellar-40
Broszura dotycząca zastosowań w sektorze obronnym
Otrzymaj naszą broszurę bezpośrednio na swoją skrzynkę e-mailową!
Studia przypadków
Zapoznaj się z wpływem naszych rozwiązań nawigacyjnych dla pojazdów bezpilotowych (USV) dzięki naszym szczegółowym studiom przypadków, które pokazują ich kluczową rolę w osiąganiu sukcesu w szerokim zakresie projektów. Nasza najnowocześniejsza technologia zapewnia niezrównaną dokładność i niezawodność, a ponadto jest idealnie dostosowana do specyficznych wymagań różnych operacji morskich.
Technologia morska integruje system INS/GNSS firmy SBG z bezzałogową jednostką pływającą HydroDron USV
Nawigacja USV
Rozwiązania w zakresie ruchu, podnoszenia i nawigacji dla batymetrycznych bezzałogowych statków wodnych (USV)
Bezzałogowy statek powierzchniowy (USV)
Navsight umożliwia pomiary wielowiązkowe i laserowe na pokładzie USV
Pomiary geodezyjne metodą USV
Idealny system „ INS ” do pomiarów batymetrycznych z wykorzystaniem pojazdów podwodnych (USV)
Nawigacja USV


Mówią o nas
Posłuchajcie bezpośrednio od samych pionierów i klientów, którzy wdrożyli naszą technologię.
Ich opinie i historie sukcesów pokazują, jak znaczący wpływ mają nasze czujniki na praktyczne zastosowania w pojazdach autonomicznych.



Poznaj inne systemy bezzałogowe wykorzystywane w zastosowaniach morskich
Dowiedz się, jak systemy nawigacji inercyjnej wspierają szeroką gamę bezzałogowych systemów morskich. Od autonomicznych statków nawodnych (USV) po pojazdy podwodne (UUV) – nasze rozwiązania zapewniają niezawodne dane dotyczące pozycjonowania, orientacji i ruchu, umożliwiając bezpieczne i wydajne operacje nawet w najtrudniejszych warunkach morskich.
Czy masz jakieś pytania?
Witamy w sekcji „Najczęściej zadawane pytania”. Jeśli potrzebują Państwo dodatkowych wyjaśnień, prosimy zapoznać się z poniższą listą najczęściej zadawanych pytań. Jeśli nie znajdą Państwo poszukiwanych informacji, prosimy o bezpośredni kontakt z nami.
Czym jest inercyjny system nawigacji USV?
Inercyjny system nawigacji dla bezzałogowej jednostki pływającej (USV) ma kluczowe znaczenie dla precyzyjnej nawigacji i sterowania, zwłaszcza gdy GNSS jest niedostępny. Czujniki inercyjne śledzą ruch i orientację, umożliwiając skuteczna nawigację w trudnych warunkach.
Inercyjne systemy nawigacyjne (INS) integrują dane z IMU z innymi systemami, takimi jak GNSS lub Doppler Velocity Logs, w celu zwiększenia dokładności. Wykorzystują również algorytmy nawigacyjne, takie jak filtr Kalmana, do obliczania pozycji i prędkości.
Czujniki inercyjne wspierają działanie autonomiczne, dostarczając dokładne dane o kursie i pozycji do różnych zastosowań. Zapewniają skuteczną pracę w warunkach braku sygnału GNSS oraz pozwalają na regulacje w czasie rzeczywistym w celu zwiększenia manewrowości.
Czym jest ładunek?
Ładunek to każdy rodzaj sprzętu, urządzenia lub materiału, który pojazd (dron, statek… ) przewozi w celu realizacji zadań wykraczających poza jego podstawowe funkcje. Ładunek nie obejmuje elementów niezbędnych do działania pojazdu, takich jak silniki, akumulator i rama.
Przykłady ładunków:
- Kamery: kamery wysokiej rozdzielczości, kamery termowizyjne…
- Czujniki: LiDAR, czujniki hiperspektralne, czujniki chemiczne…
- Sprzęt łącznościowy: radiostacje, wzmacniacze sygnału…
- Przyrządy naukowe: czujniki pogodowe, urządzenia do pobierania próbek powietrza…
- Inny sprzęt specjalistyczny
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Czym jest ROV?
ROV, czyli pojazd sterowany zdalnie (Remotely Operated Vehicle), to bezzałogowy robot podwodny zaprojektowana przeznaczony do działania w środowiskach zbyt głębokich, niebezpiecznych lub w inny sposób niedostępnych dla nurków. Pojazdy ROV znajdują szerokie zastosowanie w branżach morskich, takich jak wydobycie ropy i gazu na morzu, badania naukowe, monitorowanie środowiska oraz operacje wojskowo-morskie. W przeciwieństwie do autonomicznych pojazdów podwodnych (AUV), które działają samodzielnie, poruszając się po zaprogramowanych trasach, pojazdy ROV są zazwyczaj połączone z jednostką pływającą na powierzchni za pomocą kabla zasilająco-komunikacyjnego, który zapewnia zasilanie, łączność oraz sygnały sterujące. Połączenie to pozwala operatorowi znajdującemu się na powierzchni sterować pojazdem w czasie rzeczywistym, zapewniając precyzyjne manewrowanie, monitorowanie oraz kontrolę nad czujnikami i manipulatorami znajdującymi się na pokładzie.
ROV są wyposażone w różnorodne instrumenty w zależności od ich misji. Powszechnie przenoszą kamery wysokiej rozdzielczości do inspekcji wizualnej, systemy sonarowe do mapowania i nawigacji oraz ramiona manipulatora do interakcji z obiektami na dnie morskim. Zaawansowane modele mogą zawierać wyspecjalizowane czujniki, takie jak sondy środowiskowe, magnetometry i systemy nawigacji inercyjnej (INS) w celu utrzymania dokładnego pozycjonowania w trudnych warunkach podwodnych. Ponieważ sygnały GPS/GNSS nie przenikają przez wodę, ROV polegają na kombinacji akustycznych systemów pozycjonowania, logów prędkości dopplerowskiej (DVL), czujników ciśnienia i nawigacji inercyjnej do szacowania swojej pozycji względem statku nawodnego lub ustalonego punktu odniesienia. ROV o wysokiej precyzji stosowane w budownictwie podwodnym lub badaniach naukowych często integrują jednostki IMU klasy taktycznej, aby zapewnić centymetrową dokładność podczas długotrwałych operacji, nawet na obszarach o słabym zasięgu akustycznym.
Konstrukcja pojazdu ROV ma charakter wysoce modułowy, co pozwala na montowanie różnych ładunków użytkowych w zależności od wymagań misji. Małe pojazdy ROV klasy obserwacyjnej są lekkie i przenośne, przeznaczone do prostych inspekcji wizualnych, natomiast pojazdy ROV klasy roboczej są znacznie większe i zdolne do wykonywania zadań wymagających dużej wytrzymałości, takich jak budowa podwodna, naprawa rurociągów czy pobieranie próbek. Pojazdy ROV zapewniają niezrównany dostęp do środowisk podwodnych, rozszerzając możliwości człowieka i umożliwiając prowadzenie operacji na głębokościach oraz przez okresy czasu, które w innym przypadku byłyby niemożliwe. W istocie ROV jest zarówno wszechstronnym narzędziem eksploracyjnym, jak i precyzyjną platformą do wykonywania złożonych misji podwodnych, wypełniając lukę między nadzorem człowieka a możliwościami zdalnie sterowanych robotów.
