Systèmes de guidage et de contrôle autonomes
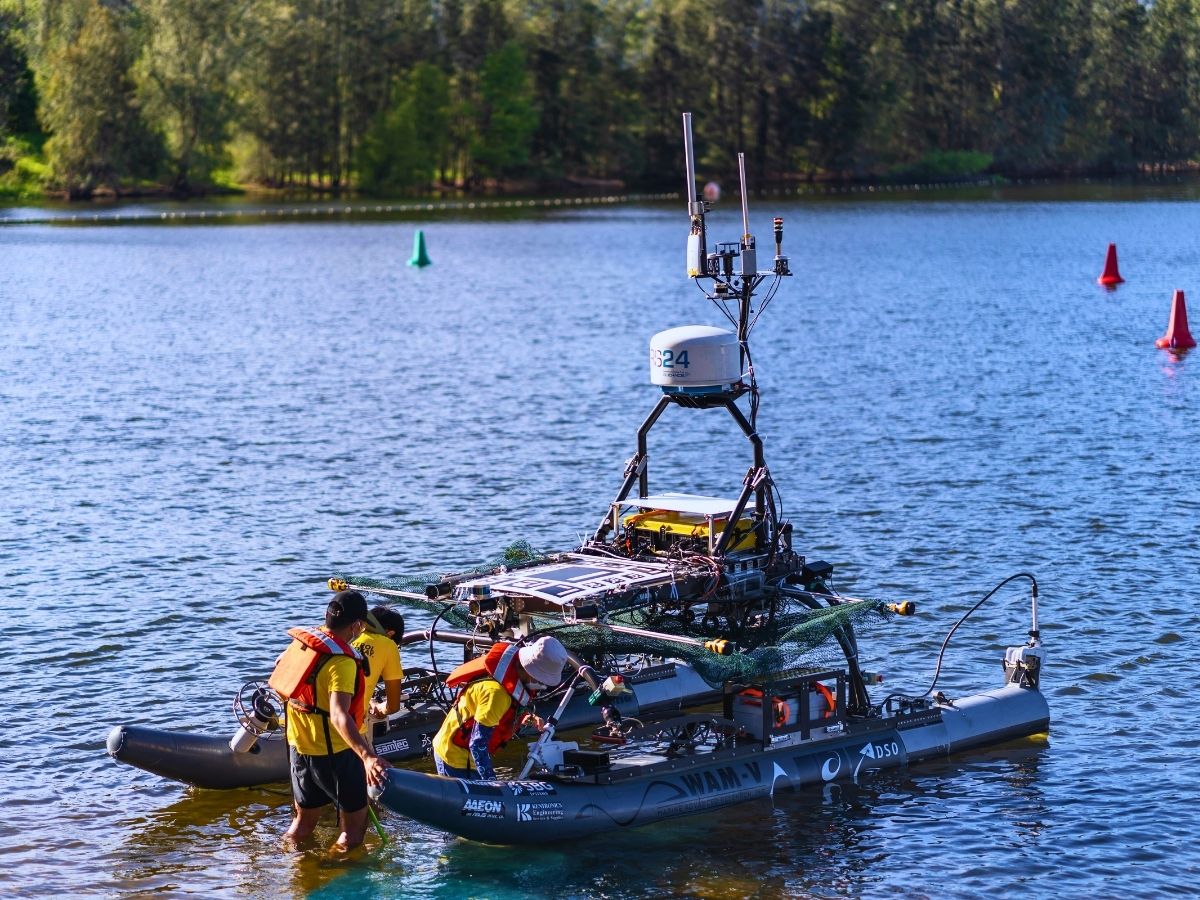
Nos systèmes de mouvement et de navigation alimentent les processus de décision de l'USV, lui permettant de suivre de manière autonome des itinéraires prédéfinis, d'éviter les obstacles et de réagir aux changements de l'environnement.
Tout d'abord, nos solutions pour USV utilisent des algorithmes avancés pour garantir une navigation sûre et efficace. À l'aide des données des capteurs, elles ajustent le cap du véhicule en temps réel. De plus, nos solutions inertielles maritimes permettent aux opérateurs à distance de surveiller et de contrôler l'USV. Elles transmettent également à la station de contrôle des données de navigation en temps réel, des mesures de capteurs et des flux vidéo.
Enfin, les liaisons de communication permettent aux opérateurs d'intervenir dans des situations critiques, garantissant une navigation fiable sur de longues distances et lors de missions complexes.
Positionnement cinématique en temps réel (RTK) pour USV
Les systèmes cinématiques en temps réel (RTK) offrent une précision de positionnement au centimètre près en corrigeant les données GNSS avec des informations en temps réel provenant d'une station de référence. C'est essentiel pour les opérations de USV qui nécessitent une haute précision. Chaque constellation GNSS, y compris GPS, GLONASS et Galileo, fournit des données de positionnement global pour déterminer la position exacte du USV (latitude, longitude et altitude). Il offre un positionnement et une navigation précis dans les environnements en eau libre où les signaux satellitaires sont disponibles, permettant aux USV de suivre des routes prédéfinies et d'atteindre des points de passage désignés avec une grande précision. La précision du GNSS peut être améliorée en utilisant le positionnement cinématique en temps réel (RTK) ou le positionnement ponctuel précis (PPP), qui calcule ou modélise les erreurs rencontrées dans le GNSS.
Téléchargez notre brochure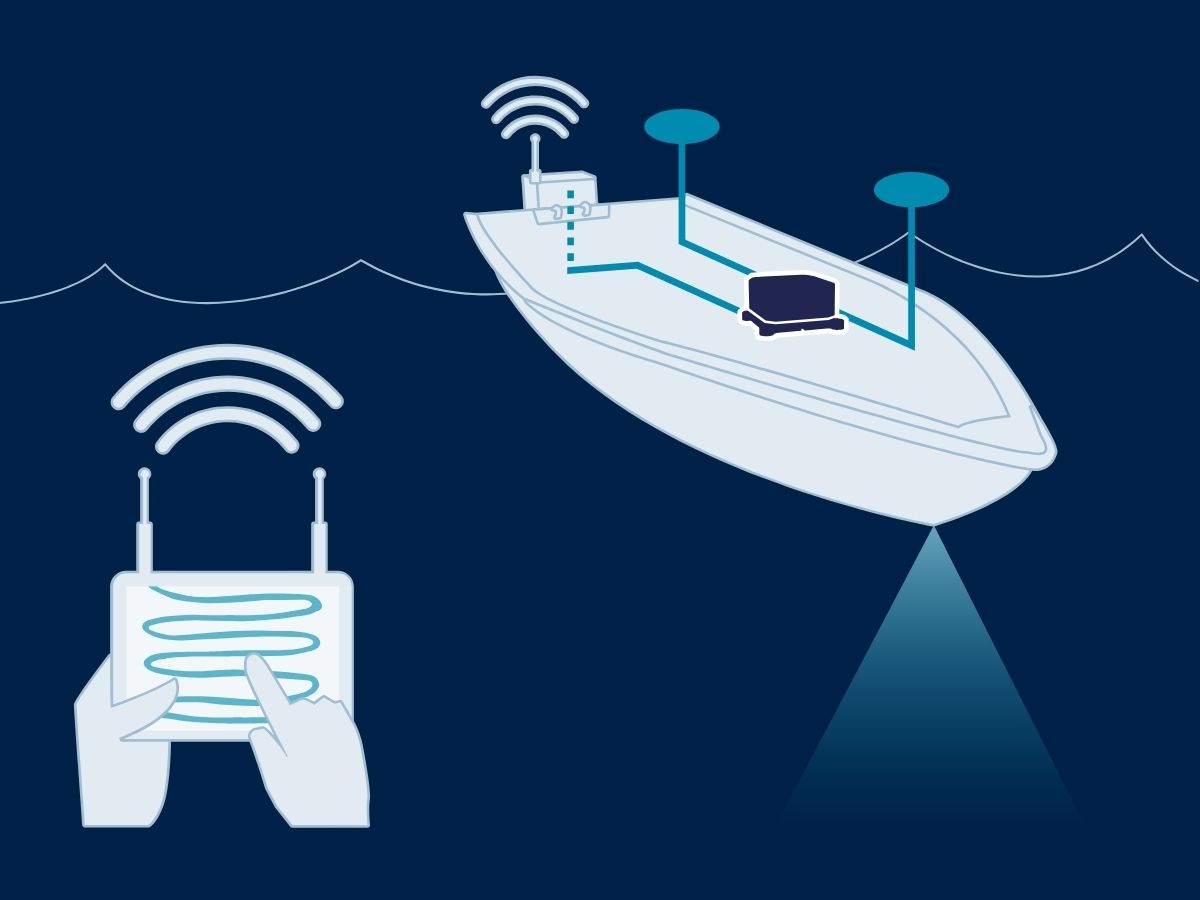
Fusion de données et intégration de capteurs
Nos capteurs inertiels intègrent souvent des données provenant de multiples capteurs (GNSS, IMU, sonar, etc.) afin d'améliorer la précision et la fiabilité du positionnement. La fusion de capteurs renforce les performances globales de navigation, permettant au USV de fonctionner efficacement dans des environnements complexes où une seule méthode de navigation s'avérerait insuffisante. Grâce à nos systèmes autonomes de guidage, de navigation et de contrôle, les USV réduisent les risques d'erreur humaine, garantissant des performances plus constantes lors de missions complexes.
Les USV constituent des solutions rentables, sûres et extrêmement polyvalentes pour diverses tâches maritimes, allant de la défense et de la surveillance à la surveillance environnementale et à la collecte de données, tout en offrant une endurance et une précision supérieures.
Solutions pour véhicules de surface sans pilote
Nos solutions innovantes offrent une précision et une robustesse exceptionnelles, garantissant à votre navire des performances optimales dans tout environnement maritime. De l'exploration à la défense, notre technologie vous apporte la fiabilité dont vous avez besoin.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro

Stellar-40
Brochure des applications de défense
Recevez notre brochure directement dans votre boîte de réception !
Études de cas
Découvrez l'impact de nos solutions de navigation pour USV à travers nos études de cas approfondies, qui illustrent leur rôle déterminant dans la réussite d'un large éventail de projets. Notre technologie de pointe offre une précision et une fiabilité inégalées, parfaitement adaptées aux exigences uniques de chaque opération maritime.
Marine Techonology intègre l'INS/GNSS de SBG dans le USV HydroDron
Navigation USV
Solutions de mouvement, de pilonnement (heave) et de navigation pour USV bathymétrique
Véhicule de surface sans équipage (USV)
Navsight permet des levés par faisceaux multiples et laser à bord des USV
Levé hydrographique par USV



Ils parlent de nous
Découvrez directement le témoignage des innovateurs et des clients qui ont adopté notre technologie.
Leurs témoignages et réussites illustrent l'impact significatif de nos capteurs dans les applications concrètes de véhicules autonomes.



Découvrir d'autres systèmes sans pilote dans les applications maritimes
Découvrez comment les systèmes de navigation inertielle renforcent un large éventail de systèmes maritimes sans pilote. Des véhicules de surface autonomes (USV) aux véhicules sous-marins (UUV), nos solutions garantissent des données de positionnement, d'orientation et de mouvement fiables, permettant des opérations sûres et efficaces dans les environnements marins les plus difficiles.
Vous avez des questions ?
Bienvenue dans notre section FAQ. Pour toute clarification, veuillez consulter la liste des questions fréquentes ci-dessous. Si vous ne trouvez pas l'information recherchée, n'hésitez pas à nous contacter directement.
Qu'est-ce que le système de guidage inertiel d'un USV ?
Un système de guidage inertiel pour un drone de surface (USV) est crucial pour une navigation et un contrôle précis, en particulier lorsque le GNSS est indisponible. Les capteurs inertiels suivent le mouvement et l'orientation, permettant une navigation efficace dans les environnements difficiles.
Les systèmes de navigation inertielle (INS) intègrent les données d'une IMU à d'autres systèmes, tels que le GNSS ou les lochs à effet Doppler (DVL), pour une précision accrue. Ils emploient également des algorithmes de navigation, tels que le filtrage de Kalman, pour calculer la position et la vitesse.
Les capteurs inertiels prennent en charge le fonctionnement autonome, fournissant des données de cap et de position précises pour diverses applications. Ils garantissent un fonctionnement efficace dans les conditions de privation de GNSS et permettent des ajustements en temps réel pour une maniabilité accrue.
Qu'est-ce qu'une charge utile ?
Une charge utile désigne tout équipement, dispositif ou matériel transporté par un véhicule (drone, navire...) pour accomplir sa mission au-delà de ses fonctions de base. La charge utile est distincte des composants nécessaires au fonctionnement du véhicule, tels que ses moteurs, sa batterie et son châssis.
Exemples de charges utiles :
- Caméras : caméras haute résolution, caméras d'imagerie thermique...
- Capteurs : LiDAR, capteurs hypersspectraux, capteurs chimiques…
- Équipement de communication : radios, répéteurs de signal…
- Instruments scientifiques : capteurs météorologiques, échantillonneurs d'air…
- Autre équipement spécialisé
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
Qu'est-ce qu'un ROV ?
Un ROV, ou Remotely Operated Vehicle (véhicule sous-marin téléopéré), est un robot sous-marin sans équipage conçu pour opérer dans des environnements trop profonds, dangereux ou autrement inaccessibles aux plongeurs humains. Les ROV sont largement utilisés dans les industries marines telles que l'exploration pétrolière et gazière offshore, la recherche scientifique, la surveillance environnementale et les opérations navales. Contrairement aux véhicules sous-marins autonomes (AUV), qui fonctionnent de manière indépendante en suivant des trajectoires préprogrammées, les ROV sont généralement reliés à un navire de surface par un câble ombilical qui fournit l'alimentation électrique, la communication et les signaux de commande. Cette liaison permet à un opérateur humain en surface de piloter le véhicule en temps réel, assurant une manœuvre précise, une surveillance et un contrôle des capteurs et manipulateurs embarqués.
Les ROV sont équipés d'une variété d'instruments selon leur mission. Ils embarquent généralement des caméras haute définition pour l'inspection visuelle, des systèmes sonar pour la cartographie et la navigation, ainsi que des bras manipulateurs pour interagir avec les objets sur le fond marin. Les modèles avancés peuvent inclure des capteurs spécialisés tels que des sondes environnementales, des magnétomètres et des systèmes de navigation inertielle (INS) pour maintenir un positionnement précis dans des conditions sous-marines difficiles. Étant donné que les signaux GPS/GNSS ne peuvent pas pénétrer l'eau, les ROV s'appuient sur une combinaison de systèmes de positionnement acoustique, de lochs Doppler (DVL), de capteurs de pression et de navigation inertielle pour estimer leur position par rapport au navire de surface ou à un point de référence fixe. Les ROV de haute précision utilisés dans la construction sous-marine ou la recherche scientifique intègrent souvent des IMU de qualité tactique pour garantir une précision centimétrique sur des opérations prolongées, même dans les zones à faible couverture acoustique.
La conception d'un ROV est hautement modulaire, permettant l'intégration de différentes charges utiles en fonction des exigences de la mission. Les petits ROV de classe observation sont légers et portables, destinés à de simples inspections visuelles, tandis que les ROV de classe travail sont beaucoup plus grands, capables de tâches lourdes telles que la construction sous-marine, la réparation de pipelines ou la collecte d'échantillons. Les ROV offrent un accès inégalé aux environnements sous-marins, étendant les capacités humaines et permettant des opérations à des profondeurs et des durées qui seraient autrement impossibles. En substance, un ROV est à la fois un outil d'exploration polyvalent et une plateforme de précision pour l'exécution de missions sous-marines complexes, comblant le fossé entre la supervision humaine et la capacité robotique à distance.
