Sistemas autônomos de orientação e controle
Nossos sistemas de movimento e navegação alimentam os processos de tomada de decisão do USV, permitindo que ele siga rotas predefinidas de forma autônoma, desvie de obstáculos e responda a mudanças no ambiente.
Para começar, nossas soluções para USV utilizam algoritmos avançados para garantir uma navegação segura e eficiente. Com base em dados de sensores, eles ajustam o curso do veículo em tempo real. Além disso, nossas soluções inerciais marítimas permitem que operadores remotos monitorem e controle o USV. Elas também transmitem dados de navegação em tempo real, leituras de sensores e vídeo para a estação de controle.
Por fim, os links de comunicação permitem que os operadores intervenham em situações críticas, garantindo uma navegação confiável em longas distâncias e missões complexas.
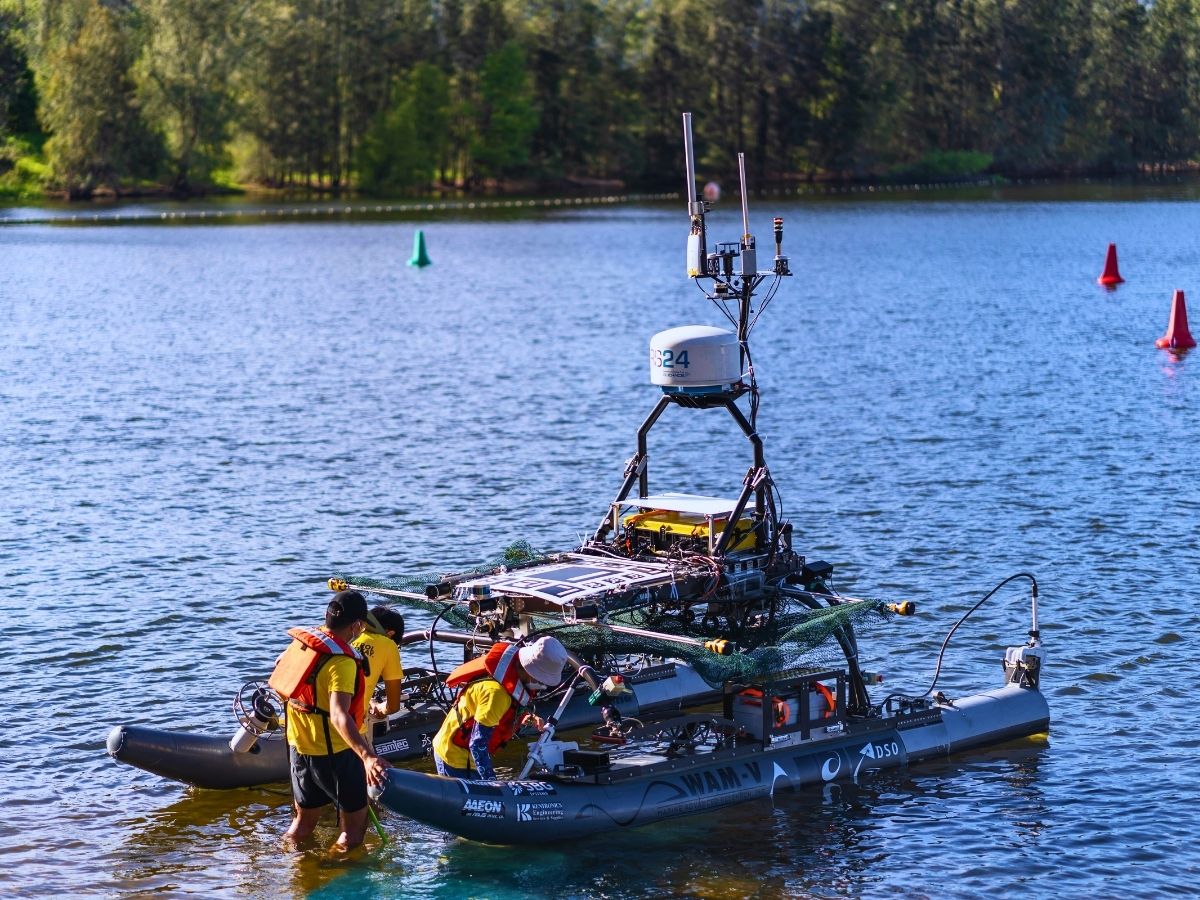
Posicionamento cinemático em tempo real para USVs
Sistemas cinemáticos em tempo real (RTK) fornecem precisão de posicionamento em nível centimétrico, corrigindo dados GNSS com informações em tempo real de uma estação de referência. Isso é essencial para operações de USV que exigem alta precisão. Cada constelação GNSS, incluindo GPS, GLONASS e Galileo, fornece dados de posicionamento global para determinar a localização exata do USV (latitude, longitude e altitude). Isso oferece posicionamento e navegação precisos em ambientes de águas abertas onde os sinais de satélite estão disponíveis, permitindo que os USVs sigam rotas predefinidas e alcancem waypoints designados com alta precisão. A precisão GNSS pode ser aprimorada usando posicionamento cinemático em tempo real (RTK) ou posicionamento por ponto preciso (PPP), que calcula ou modela os erros encontrados no GNSS.
Baixe nosso folheto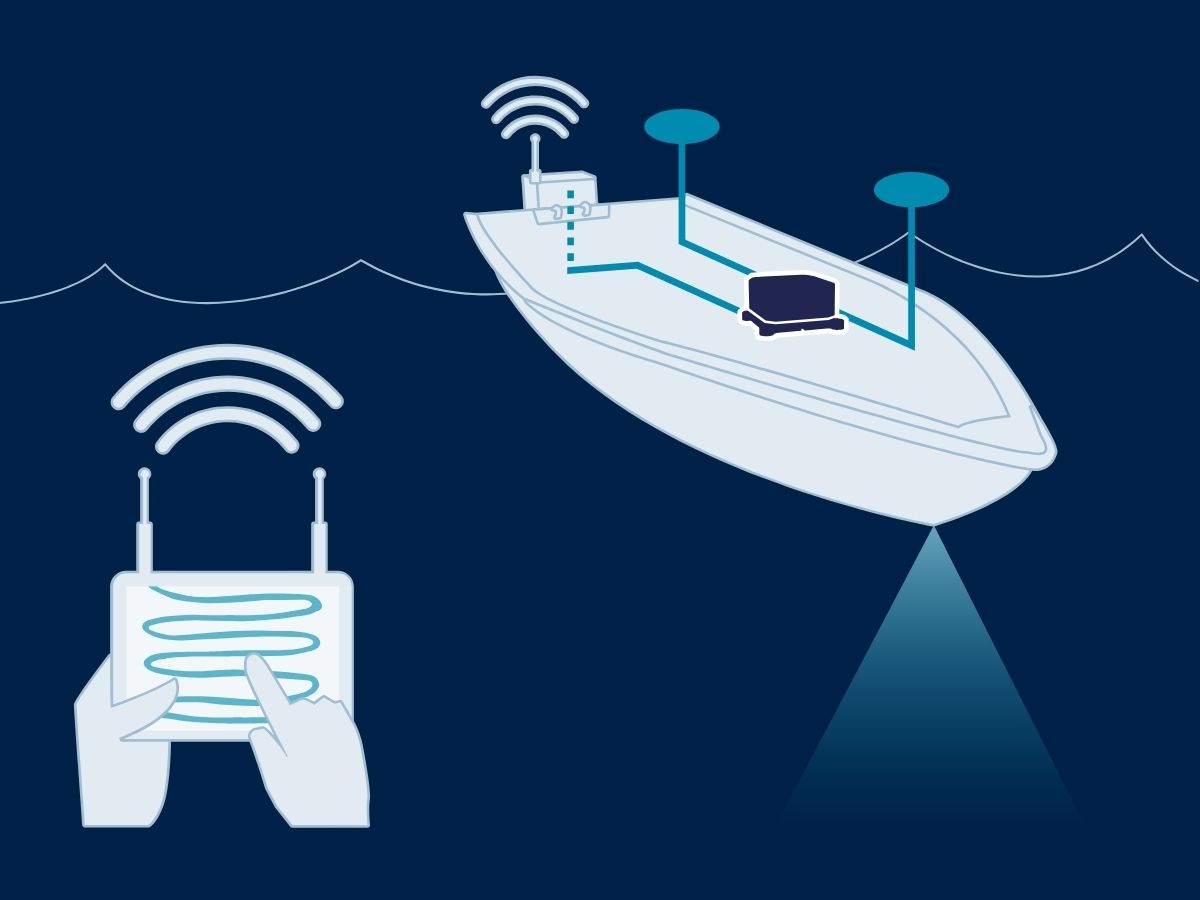
Fusão de dados e integração de sensores
Nossos sensores inerciais geralmente integram dados de múltiplos sensores (GNSS, IMU, sonar…) para melhorar a precisão e a confiabilidade do posicionamento. A fusão de sensores aprimora o desempenho geral de navegação, permitindo que o USV opere efetivamente em ambientes complexos onde um único método de navegação pode ser insuficiente. Com nossos sistemas autônomos de orientação, navegação e controle, os USVs minimizam os riscos de erro humano, garantindo um desempenho mais consistente durante missões complexas.
Os USVs fornecem soluções econômicas, seguras e altamente versáteis para várias tarefas marítimas, desde defesa e vigilância até monitoramento ambiental e coleta de dados, oferecendo também resistência e precisão superiores.
Soluções para veículos de superfície não tripulados
Nossas soluções inovadoras oferecem precisão e robustez excepcionais, garantindo que sua embarcação tenha um desempenho ideal em qualquer ambiente marítimo. Da exploração à defesa, nossa tecnologia oferece a confiabilidade de que você precisa.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro

Stellar-40
Folheto de aplicações de defesa
Receba nosso folheto diretamente na sua caixa de entrada!
Estudos de caso
Descubra o impacto de nossas soluções de navegação para USVs por meio de nossos estudos de caso detalhados, que demonstram seu papel fundamental na promoção do sucesso em uma ampla gama de projetos. Nossa tecnologia de ponta oferece precisão e confiabilidade incomparáveis, perfeitamente adaptadas para atender às demandas específicas de diversas operações marítimas.

Soluções de movimento, oscilação e navegação para USV batimétrico
Veículo de Superfície Não Tripulado (USV)
Navsight permite levantamentos com multifeixe e laser a bordo de USVs
Levantamento com USV



Eles falam sobre nós
Ouça em primeira mão os depoimentos dos inovadores e clientes que adotaram nossa tecnologia.
Seus depoimentos e histórias de sucesso ilustram o impacto significativo que nossos sensores têm em aplicações práticas de veículos autônomos.



Descubra outros sistemas não tripulados em aplicações marítimas
Explore como os sistemas de navegação inercial potencializam uma ampla gama de sistemas marítimos não tripulados. De veículos de superfície autônomos (USVs) a veículos subaquáticos (UUVs), nossas soluções garantem dados confiáveis de posicionamento, orientação e movimento — permitindo operações seguras e eficientes até mesmo nos ambientes marinhos mais desafiadores.
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes. Caso precise de algum esclarecimento, consulte a lista de perguntas frequentes abaixo. Se não conseguir encontrar as informações que procura, não hesite em entrar em contato conosco diretamente.
O que é o sistema de orientação inercial de um USV?
Um sistema de orientação inercial para um Veículo de Superfície Não Tripulado (USV) é crucial para a navegação e o controle precisos, especialmente quando o GNSS está indisponível. Os sensores inerciais rastreiam o movimento e a orientação, permitindo uma navegação eficaz em ambientes desafiadores.
Os Sistemas de Navegação Inercial (INS) integram dados de IMU com outros sistemas, como GNSS ou registros de velocidade Doppler (DVL), para maior precisão. Eles também empregam algoritmos de navegação, como o Filtro de Kalman, para calcular posição e velocidade.
Os sensores inerciais apoiam a operação autônoma, fornecendo dados precisos de proa e posição para diversas aplicações. Eles garantem uma operação eficaz em condições sem GNSS e permitem ajustes em tempo real para maior manobrabilidade.
O que é uma carga útil?
A carga útil refere-se a qualquer equipamento, dispositivo ou material que um veículo (drone, embarcação… ) transporta para cumprir sua finalidade específica, além das funções básicas. A carga útil é distinta dos componentes necessários para o funcionamento do veículo, como seus motores, bateria e estrutura.
Exemplos de cargas úteis:
- Câmeras: câmeras de alta resolução, câmeras termográficas...
- Sensores: LiDAR, sensores hiperespectrais, sensores químicos…
- Equipamentos de comunicação: rádios, repetidores de sinal…
- Instrumentos científicos: sensores meteorológicos, amostradores de ar…
- Outros equipamentos especializados
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
O que é um ROV?
ROV, ou Veículo Operado remotamente, é um robô subaquático não tripulado projetado para operar em ambientes muito profundos, perigosos ou inacessíveis para mergulhadores humanos. Os ROVs são amplamente utilizados em indústrias marinhas como petróleo e gás offshore, pesquisa científica, monitoramento ambiental e operações navais. Ao contrário dos veículos subaquáticos autônomos (AUVs), que operam de forma independente seguindo rotas pré-programadas, os ROVs são normalmente conectados a uma embarcação de superfície por meio de um cabo umbilical que fornece energia, comunicação e sinais de controle. Esse cabo permite que um operador humano na superfície pilote o veículo em tempo real, fornecendo manobras precisas, monitoramento e controle dos sensores e manipuladores de bordo.
Os ROVs são equipados com uma variedade de instrumentos dependendo de sua missão. Eles comumente carregam câmeras de alta definição para inspeção visual, sistemas de sonar para mapeamento e navegação, e braços manipuladores para interagir com objetos no fundo do mar. Modelos avançados podem incluir sensores especializados, como sondas ambientais, magnetômetros e sistemas de navegação inercial (INS) para manter o posicionamento preciso em condições subaquáticas desafiadoras. Como os sinais de GPS/GNSS não conseguem penetrar na água, os ROVs dependem de uma combinação de sistemas de posicionamento acústico, toras de velocidade Doppler (DVL), sensores de pressão e navegação inercial para estimar sua posição em relação à embarcação de superfície ou a um ponto de referência fixo. ROVs de alta precisão usados em construção submarina ou pesquisa científica frequentemente integram IMUs de nível tático para garantir precisão centimétrica em operações estendidas, mesmo em áreas com baixa cobertura acústica.
O design de um ROV é altamente modular, permitindo que diferentes cargas úteis sejam acopladas dependendo dos requisitos da missão. ROVs pequenos da classe de observação são leves e portáteis, destinados a inspeções visuais simples, enquanto ROVs da classe de trabalho são muito maiores, capazes de tarefas pesadas como construção submarina, reparo de dutos ou coleta de amostras. Os ROVs fornecem acesso incomparável a ambientes subaquáticos, estendendo as capacidades humanas e permitindo operações em profundidades e durações que seriam impossíveis de outra forma. Em essência, um ROV é tanto uma ferramenta de exploração versátil quanto uma plataforma de precisão para a execução de missões subaquáticas complexas, unindo a supervisão humana à capacidade robótica remota.
