Marine Technology 在其 HydroDron USV 中集成了 SBG 的 INS/GNSS
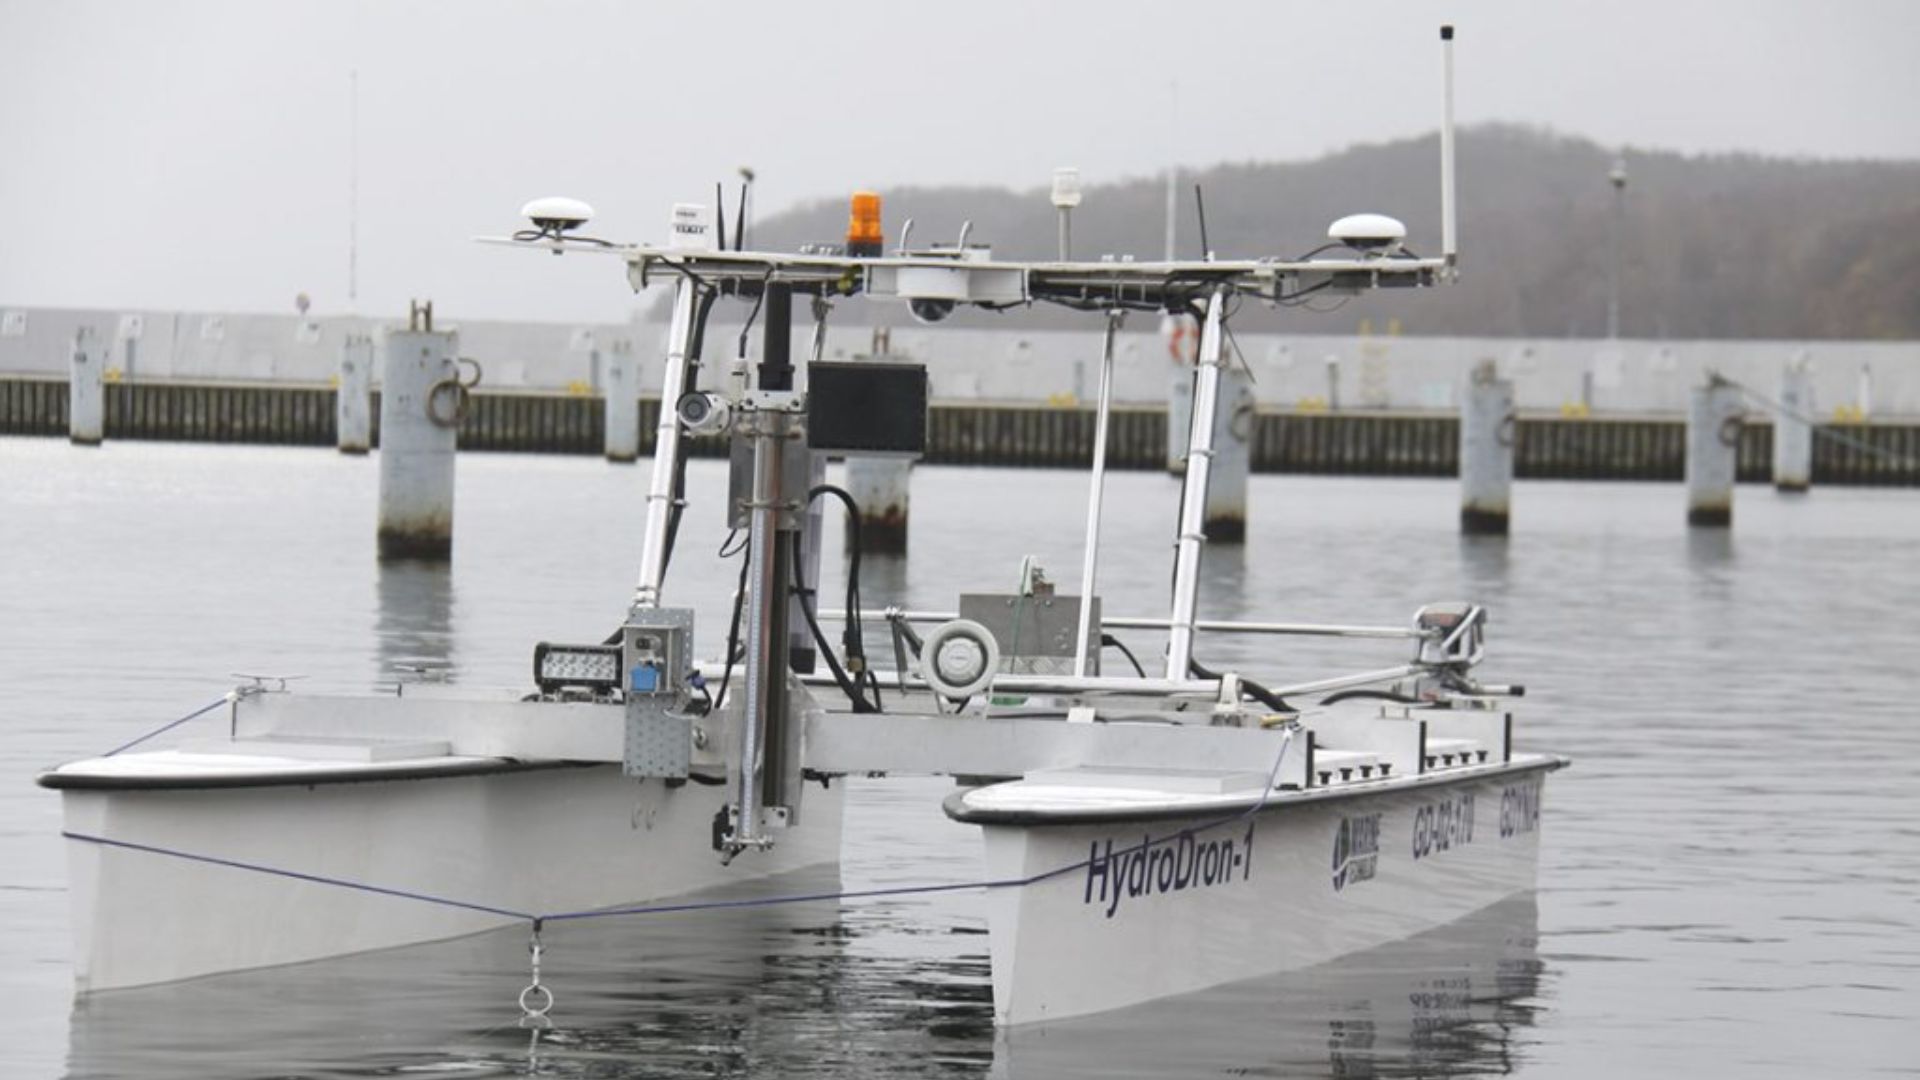
我们的客户 Marine Technology 在 BaltExpo 上展示了其全新的水文无人船,该船配备了我们的 Ekinox-D INS。
“Ekinox-D 是适用于 USV 的完美 RTK INS/GNSS,因为它将测量级 GNSS 集成在非常紧凑的外形尺寸中。” | Marine Technology
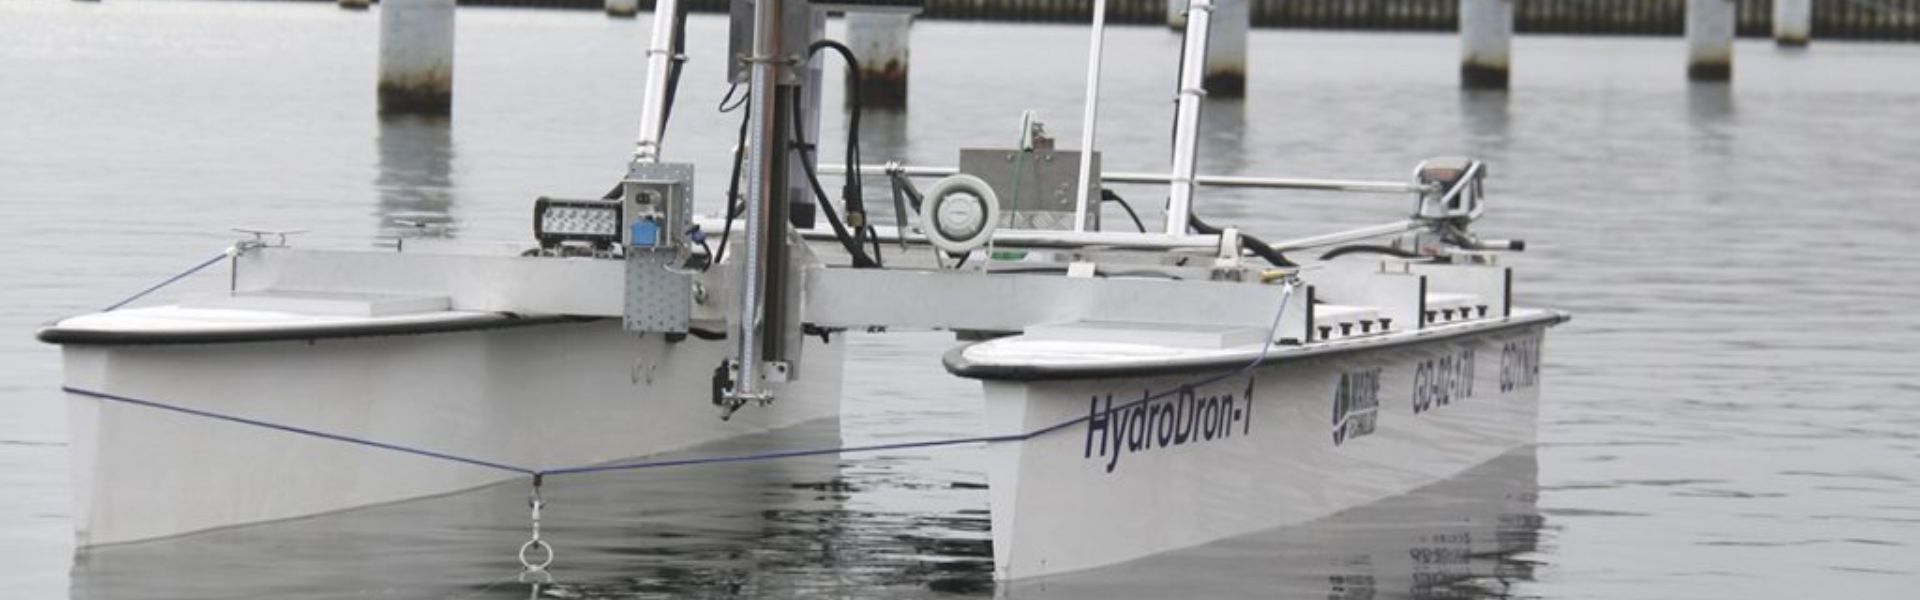
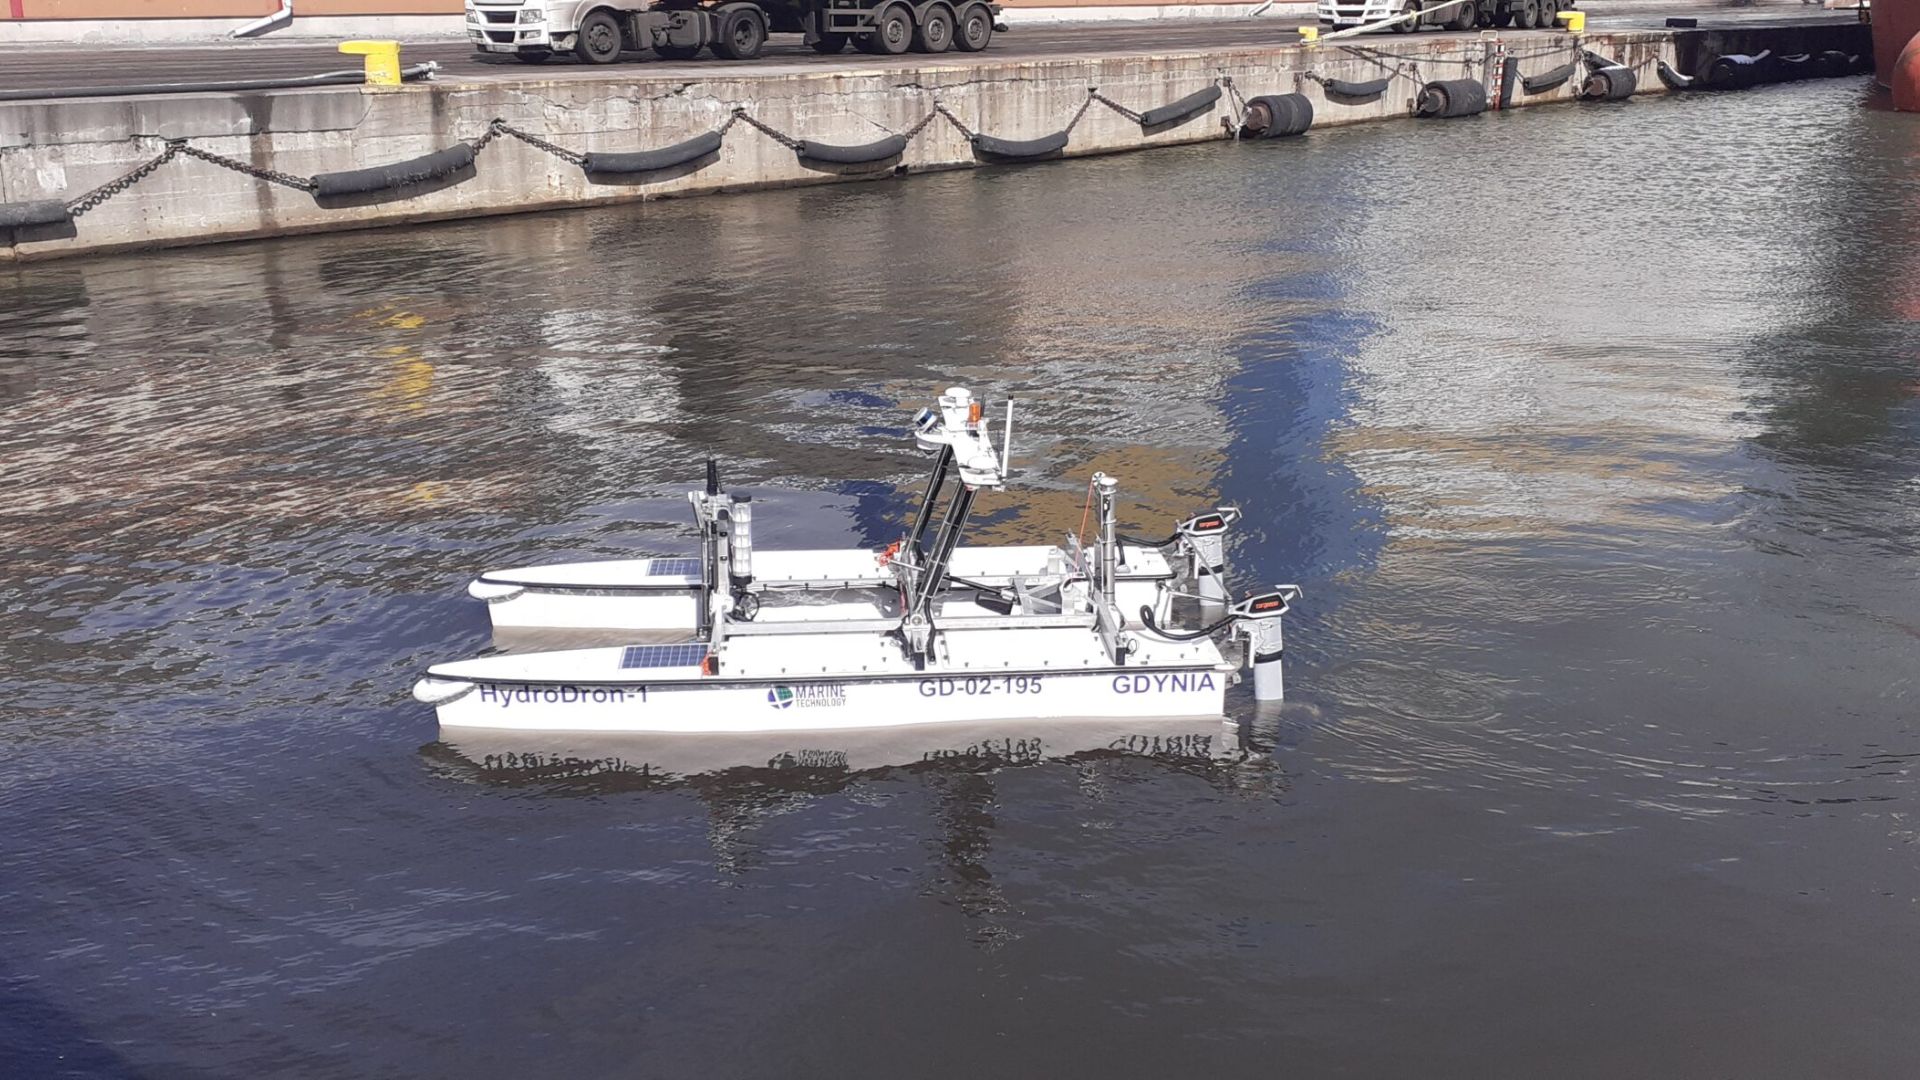
Marine Technology公司在2019年Baltexpo展会上展示了HydroDron——波兰首艘自主水文无人船。该项目近期刚刚完成,由国家研究与发展中心共同资助,并在“2019年Baltexpo金锚奖”评选中获奖。

HydroDron 可在难以进入的水域进行勘测
HydroDron 是一款采用轻质耐用材料制成的无人双体船,配备双船体系统(长 4 米,宽 2 米)。
动力部分配备两个相互独立工作的电动马达,可提供充足的速度和机动性,最高航速可达 10 节以上。
这个自主且支持远程控制的浮动平台专门用于水域受限环境下的水文测量,具有出色的机动性。
可以通过汽车拖车或大型水面船只将其运送至任务区域,并直接从拖车、海滩、岸边、码头、平台或水面船只上进行下水。
HydroDron 能够在大型载人船只无法进入或难以进入、导致其使用成本高昂或不可行的水域中作业。
一艘配备齐全的水文勘测无人船
该平台自主导航和自动三维水文测绘系统的开发,标志着Marine Technology公司用于港口区域及其他限制区域作业的遥控多功能水面平台取得了重大进步。
该平台现可完全自主地执行水深测量、声呐及其他测量任务,并能对平台周围的近实时态势测量数据进行自适应轨迹规划和自动三维分析。
HydroDron 设备
HydroDron 集成了多种测量设备,以提供多种不同的配置方案:
- Ping DSP 公司的 3DSS-DX-450 集成水深测量和声呐系统
- 用于数据采集的工业计算机 Getac S410(水文站的核心组件)
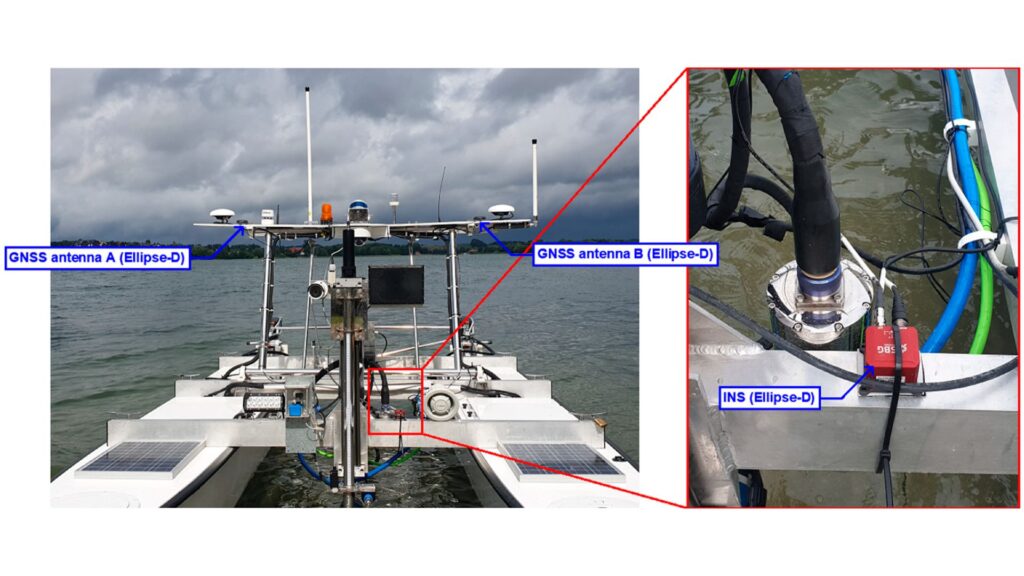
- 来自 SBG Systems 的外部双天线惯性导航系统 Ekinox2-D
- Syqwest公司推出的单波束双频声呐HydroBox HD
- 高频单波束声呐 Echologger EU400
- Velodyne 公司的 LiDAR PUCK VLP-16
一套传感器系统负责监测平台及其周边环境,以增强态势感知能力。此外,该系统还包括两个垂直探测器(每艘船体各一个)、两台摄像机和一个气象站。该系统还会记录航行数据、两台摄像机拍摄的视频、气象状况、电池电压以及浮体深度。此外,安装在船首和船尾的雷达以及两台激光测距仪为该装置的防撞系统提供支持。
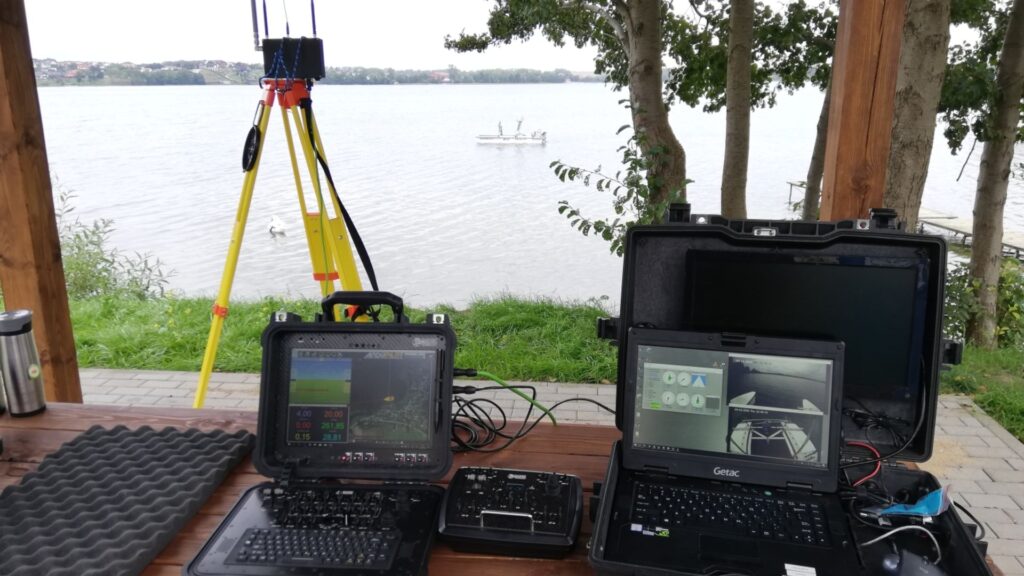
岸基站接收导航数据,由两台控制台进行管理:
- 导航控制台
- 一款配备Getac电脑的水文测量设备。
Hypack 软件可确保水文测量的全过程,从工作规划到最终成果的生成。多波束探测器和激光雷达采集的水文数据均记录在船载工业计算机上。
Ekinox-D 惯性导航系统
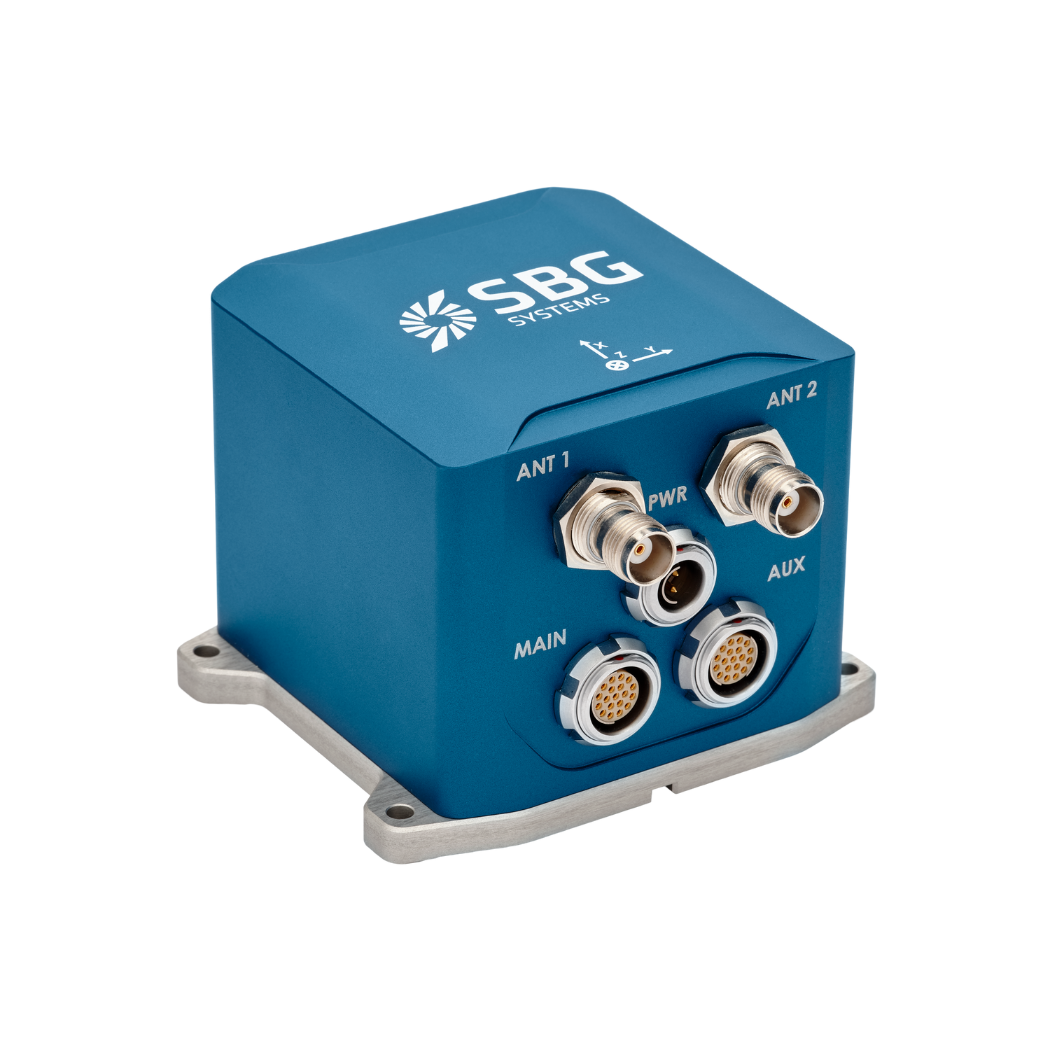
来自 SBG Systems 的紧凑型双天线 Ekinox-D INS 将测绘级 IMU 与双天线 RTK GNSS 接收器集于一身。此外,这款先进的 INS/GNSS 可提供出色的姿态、升沉以及厘米级定位精度。其小巧的尺寸、轻量化的设计和坚固的 IP68 防护外壳,使其成为 USV 等空间受限应用的理想选择。不仅如此,Ekinox 传感器还配备了 8 GB 数据记录器,用于事后分析或后处理。
此外,该系统还包含一个易于使用的网页界面,简化了操作。来自该惯性传感器的的数据还可以通过 SBG 自研的 PPK 软件 Qinertia 进行后处理。
最后,Qinertia 通过处理惯性数据和原始 GNSS 观测量,进一步提升了 SBG INS 的性能。它还提供来自 164 个国家 8,000 多个基准站的离线 RTK 校正数据,并且始终保持最新状态。
Ekinox-D
Ekinox-D 是一款一体化惯性导航系统,集成了 RTK GNSS 接收机,是空间极其有限的应用的理想选择。
这款先进的 INS/GNSS 配备一根或两根天线,可提供姿态、升沉和厘米级位置。
获取 Ekinox-D 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。此外,如果您找不到所需的答案,请直接联系我们寻求帮助。
什么是波浪测量传感器?
什么是水文测绘?
水文测绘是指对水体(包括海洋、河流、湖泊和沿海地区)的物理特征进行测量和绘制图表的过程。它涉及收集与海底深度、形状和等深线(海底测绘)相关的数据,以及水下物体、航行障碍物和其他水下地物(如海沟)的位置信息。 水文测绘对于多种应用至关重要,包括航行安全、海岸管理与海岸测绘、工程建设以及环境监测。
水深测量包含几个关键组成部分,首先是测深,它使用声纳系统(如单波束或多波束回声测深仪)测量水深和海底地形,这些测深仪向海底发送声脉冲并测量回声的返回时间。
精确定位至关重要,它通过使用全球导航卫星系统 (GNSS) 和惯性导航系统 (INS) 将深度测量与精确的地理坐标联系起来实现。此外,测量水柱数据(如温度、盐度、洋流),并使用侧扫声纳和磁力计等工具收集地球物理数据以探测水下物体、障碍物或危险。
什么是水深测量?
水深测量学是研究和测量水下地形深度与形状的学科,主要致力于绘制海底及其他水下地貌的图谱。它是水下地形学的对应学科,能够详细揭示海洋、海域、湖泊和河流的水下特征。水深测量学在导航、海洋工程、资源勘探和环境研究等诸多领域中发挥着至关重要的作用。
现代测深技术依赖于声纳系统,例如单波束和多波束回声测深仪,它们使用声波来测量水深。这些设备向海底发送声脉冲并记录回声返回所需的时间,根据声波在水中的传播速度计算深度。特别是多波束测深仪,允许一次测绘大片海底区域,提供高度详细和准确的海底表征。通常,会将 RTK + INS解决方案 结合使用,以创建精确定位的海底 3D 测深表示。
水深数据对于绘制海图至关重要,海图通过标示水下暗礁、沉船和沙洲等潜在水下危险,帮助船舶安全航行。水深数据在科学研究中也发挥着重要作用,有助于研究人员了解水下地质特征、洋流和海洋生态系统。
浮标有什么用途?
浮标是一种主要用于海上和水域环境的漂浮装置,具有若干关键用途。浮标通常被放置在特定位置,用于标记水域中的安全航道、水道或危险区域。它们为船舶提供导航指引,帮助其避开礁石、浅滩或沉船等危险区域。
它们被用作船舶的系泊点。系泊浮标使船只无需抛锚即可停靠,这在不适合抛锚或抛锚会损害环境的区域尤为有用。
仪器浮标配备有传感器,用于测量温度、浪高、风速和气压等环境条件。这些浮标为天气预报、气候研究和海洋学研究提供了宝贵的数据。
某些浮标可作为平台,用于采集和传输来自水体或海底的实时数据,常用于科学研究、环境监测和军事应用。
在商业捕捞中,浮标用于标记陷阱或渔网的位置。它们在水产养殖中也发挥着作用,用于标记水下养殖场的具体位置。
浮标还可以标示指定区域,例如禁止抛锚区、禁渔区或游泳区,从而有助于在水域上执行相关规定。
无论在何种情况下,浮标对于确保安全、促进海上活动以及支持科学研究都至关重要。
什么是浮力?
浮力是指流体(如水或空气)对浸没其中的物体所施加的、与物体自重相抗衡的力。当物体的密度小于流体的密度时,浮力会使物体漂浮或上升到水面。浮力的产生源于物体浸没部分所受压力的差异——深度越深,所受压力越大,从而产生向上推力。
浮力的原理由阿基米德定律所描述,该定律指出:作用于物体上的向上浮力等于该物体排开的流体所具有的重量。如果浮力大于物体的重量,物体就会漂浮;如果浮力小于物体的重量,物体就会下沉。浮力在许多领域都至关重要,从海洋工程(船舶和潜艇的设计)到浮标等漂浮装置的功能。
什么是ROV?
ROV(遥控水下机器人)是一种无人驾驶的水下机器人,专为在人类潜水员无法到达的深水、危险或难以进入的环境中作业而设计。ROV广泛应用于海洋产业,如海上石油和天然气开采、科学研究、环境监测以及海军行动。 与按照预先编程路径独立运行的自主水下航行器(AUV)不同,ROV通常通过一条脐带缆与水面船只相连,该脐带缆为其提供电力、通信和控制信号。这种连接使水面上的操作员能够实时操控该设备,从而实现精确的机动、监测以及对机载传感器和机械臂的控制。
ROV 根据其任务配备各种仪器。它们通常搭载用于目视检查的高清摄像头、用于测绘和导航的声纳系统,以及用于与海底物体进行交互的操作机械臂。先进型号可能包括环境探测器、磁力仪和惯性导航系统等专用传感器,以在充满挑战的水下环境中保持精确的定位。由于 GPS/GNSS 信号无法穿透水层,ROV 依靠声学定位系统、多普勒流速仪 (DVL)、压力传感器和惯性导航的组合来估计其相对于水面母船或固定参考点的相对位置。用于海底施工或科学研究的高精度 ROV 通常集成战术级 IMU,以确保在长时间作业中(甚至在声学覆盖较差的区域)实现厘米级精度。
遥控潜水器(ROV)采用高度模块化的设计,可根据任务需求搭载不同的有效载荷。小型观测级遥控潜水器重量轻、便于携带,主要用于简单的目视检查;而作业级遥控潜水器体积则大得多,能够执行海底施工、管道维修或样本采集等重型任务。遥控潜水器为探索水下环境提供了无与伦比的途径,拓展了人类的能力,使人类能够在原本无法企及的深度和持续时间内开展作业。 本质上,ROV既是一种多功能的探索工具,也是执行复杂水下任务的精密平台,弥合了人类监督与远程机器人能力之间的鸿沟。
