


IMU – 惯性测量单元
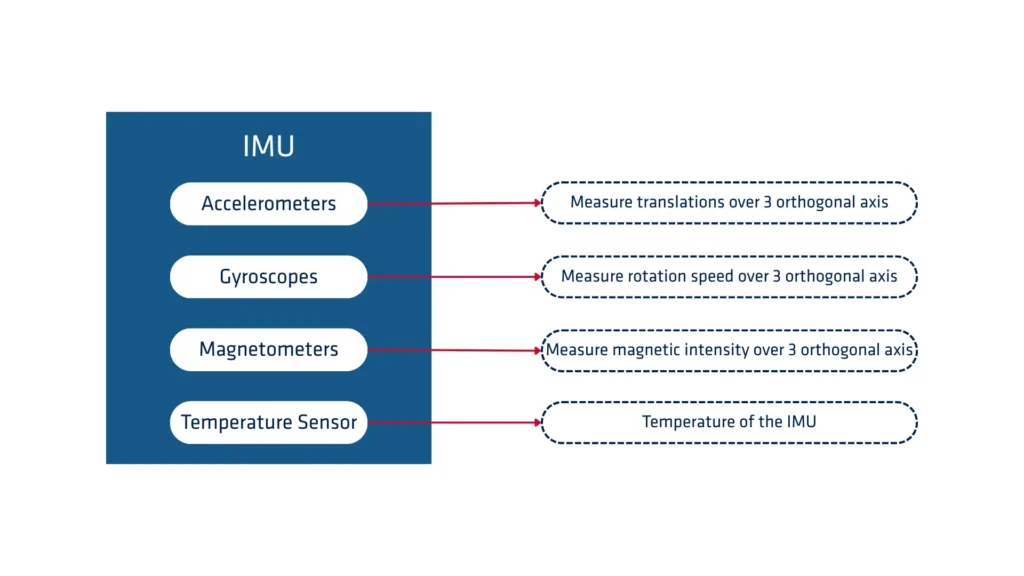
惯性测量单元 (IMU) 是现代导航和运动跟踪系统中的基本组件。
惯性测量单元 (IMU) 是一种电子设备,它结合使用加速度计、陀螺仪以及有时还包括磁力计,来测量和报告物体的比力、角速率以及有时是围绕物体的磁场。
IMU 对于跟踪和控制各种物体(从飞机和船舶到智能手机和游戏手柄)的位置和姿态至关重要。
IMU 传感器有不同的类型:基于 FOG(光纤陀螺仪)的传感器、RLG IMU(环形激光陀螺仪),以及最后基于 MEMS 技术(微机电系统)的 IMU。该技术在确保性能的同时降低了成本和功耗。因此,基于 MEMS 的系统在更小的单元中结合了高性能和超低功耗。
该系统以 1KHz 的频率输出原始数据,适用于要求苛刻的实时应用。
如何选择最佳的 IMU?
在为您的需求选择最佳 IMU 时,必须考虑几个因素以确保高精度、可靠性和性能。第一个因素是传感器精度,它直接影响测量精度。
高质量的 IMU 具有低零偏、低漂移和低噪声,可确保其提供的数据在长时间内准确且稳定。校准也至关重要,因为经过良好校准的传感器可最大程度地减少误差累积,尤其是在动态环境中。
IMU 传感器的量程和分辨率也很重要。根据您的应用,您可能需要具有宽动态范围的 IMU 来处理极端条件,或者需要具有高分辨率的 IMU 以在微小运动中进行精确测量。
功耗是另一个需要仔细考虑的关键因素,特别是对于无人机和自动驾驶汽车等电池供电的系统。低功耗 IMU 延长了运行时间并降低了能源成本,使其对于长期任务更加高效。
耐用性至关重要。专为恶劣环境(例如国防或航空航天领域使用的环境)设计的 IMU 必须足够坚固,能够承受温度波动、振动和冲击。此外,还要考虑外形尺寸和集成兼容性。
更小、更轻的 IMU 最适合便携式设备或无人系统,而更大的系统则需要用于更强大的应用。
最后,选择在提供高性能 IMU 方面拥有良好记录的信赖制造商,可确保您获得满足您对精确和准确运动跟踪需求的产品。
