Автономні системи наведення та керування
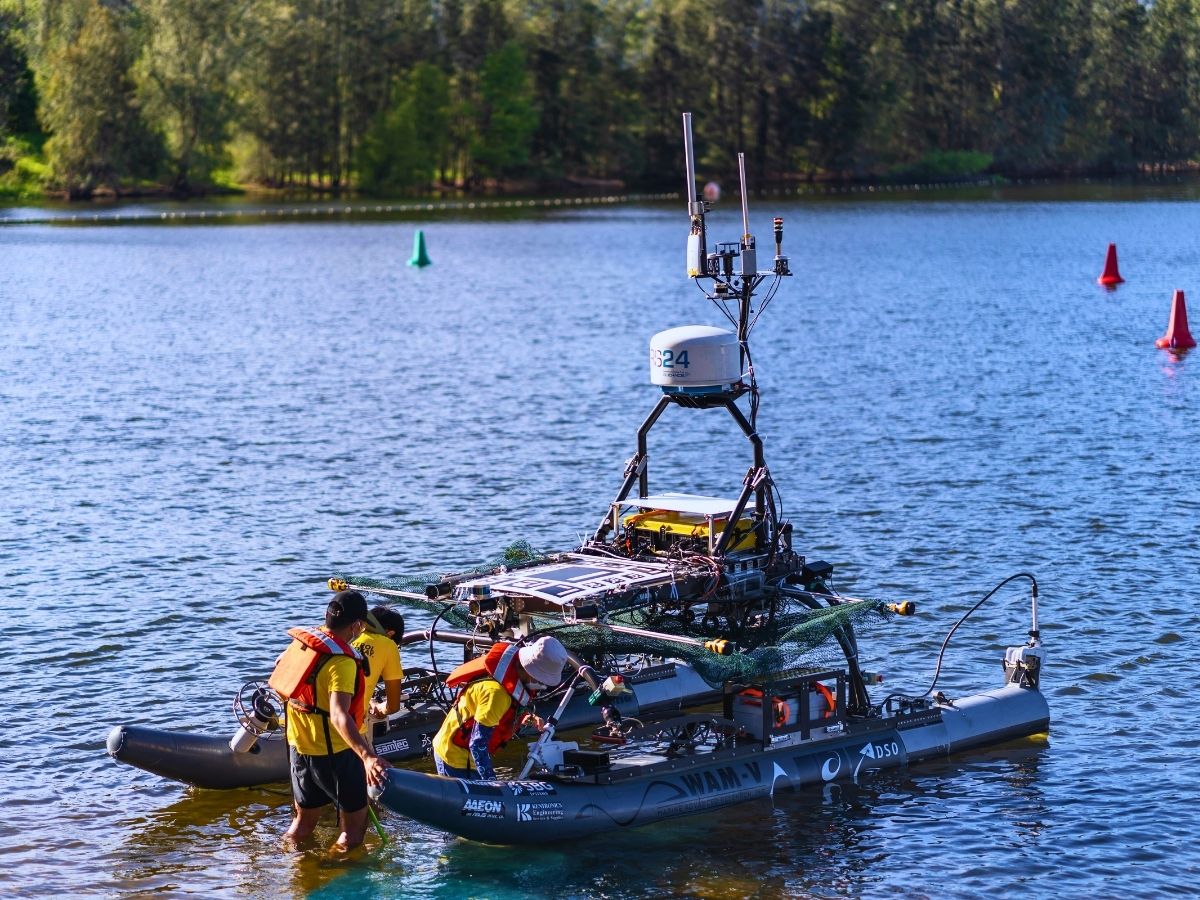
Наші системи визначення положення та навігації забезпечують процеси прийняття рішень USV, дозволяючи йому автономно рухатися за попередньо визначеними маршрутами, уникати перешкод і реагувати на зміни в навколишньому середовищі.
Перш за все, наші рішення для USV використовують передові алгоритми для забезпечення безпечної та ефективної навігації. Використовуючи дані датчиків, вони коригують курс транспортного засобу в реальному часі. Крім того, наші морські інерціальні рішення дозволяють віддаленим операторам контролювати USV та керувати ним. Вони також передають навігаційні дані в реальному часі, показання датчиків і відео на станцію керування.
Нарешті, канали зв'язку дозволяють операторам втручатися в критичних ситуаціях, забезпечуючи надійну навігацію на великих відстанях і в складних місіях.
Кінематичне позиціонування в режимі реального часу для безпілотних суден (USV)
Системи кінематики в реальному часі (RTK) забезпечують сантиметрову точність позиціонування шляхом коригування даних GNSS за допомогою інформації в реальному часі від опорної станції. Це важливо для операцій USV, які вимагають високої точності. Кожне сузір'я GNSS, включно з GPS, GLONASS і Galileo, надає глобальні дані позиціонування для визначення точного місця розташування USV (широта, довгота та висота). Це забезпечує точне позиціонування та навігацію у відкритих водночас середовищах, де доступні супутникові сигнали, що дозволяє USV слідувати заздалегідь визначеними маршрутами та досягати призначених контрольних точок із високою точністю. Точність GNSS можна покращити за допомогою кінематичного позиціонування в реальному часі (RTK) або точного точкового позиціонування (PPP), яке обчислює або моделює похибки, що виникають у GNSS.
Завантажте нашу брошуру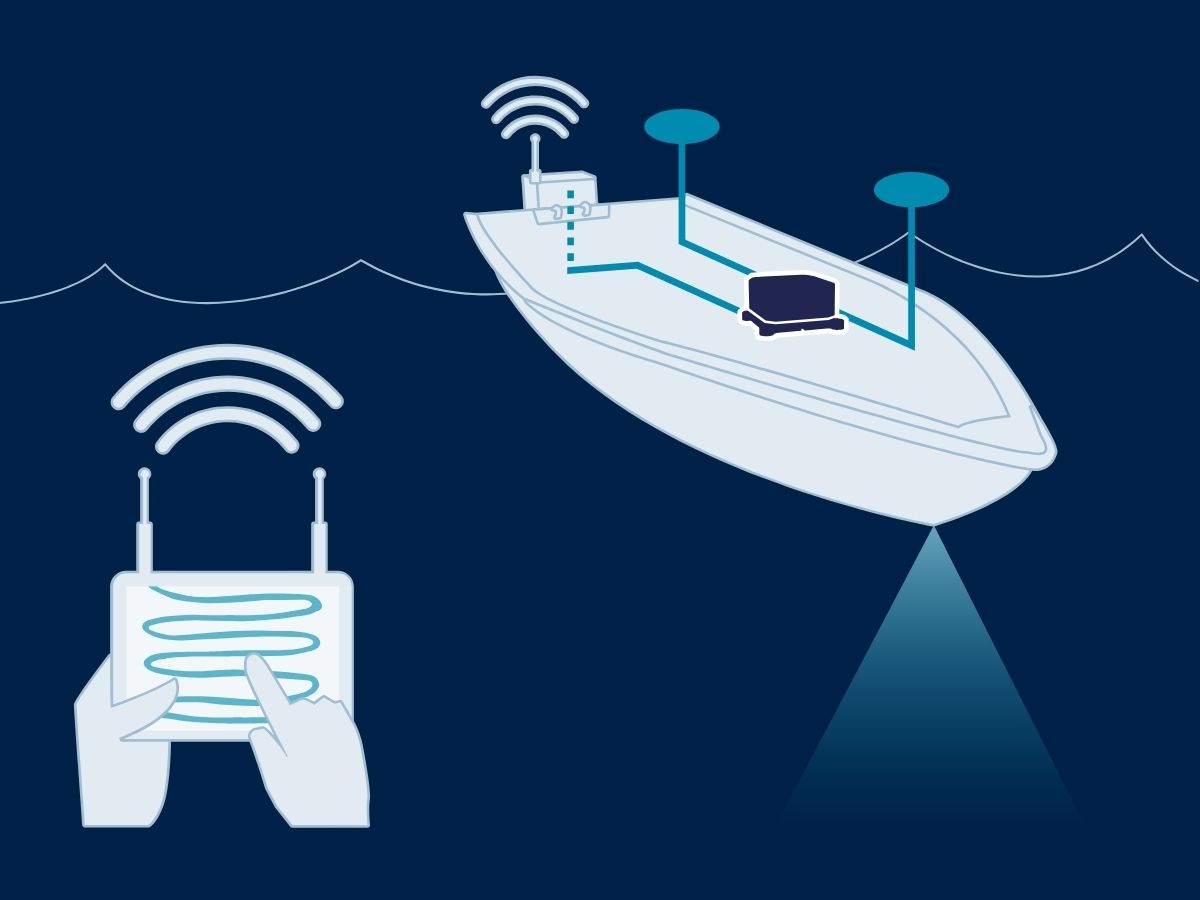
Об'єднання даних та інтеграція датчиків
Наші інерціальні датчики часто інтегрують дані з кількох сенсорів (GNSS, IMU, гідролокатор тощо) для підвищення точності та надійності позиціювання. Злиття датчиків покращує загальну навігаційну ефективність, дозволяючи USV успішно працювати у складних умовах, де одного методу навігації може бути недостатньо. Завдяки нашим автономним системам керування, навігації та орієнтації, USV мінімізують ризики людського фактора, забезпечуючи стабільніші результати під час виконання складних місій.
USV забезпечують економічно ефективні, безпечні та надзвичайно універсальні рішення для різноманітних морських завдань: від оборони й спостереження до моніторингу довкілля та збору даних, пропонуючи водночас вищу витривалість і точність.
Рішення для безпілотних надводних суден
Наші інноваційні рішення забезпечують виняткову точність і надійність, гарантуючи оптимальну роботу вашого судна в будь-яких морських умовах. Від розвідки до оборони — наша технологія забезпечує необхідну вам надійність.

Ellipse

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro

Stellar-40
Брошура про застосування в оборонній галузі
Отримайте нашу брошуру прямо на свою електронну пошту!
Приклади з практики
Дізнайтеся про ефективність наших рішень з навігації безпілотних суден (USV) завдяки нашим докладним аналізам конкретних випадків, які демонструють їхню ключову роль у забезпеченні успіху в широкому спектрі проектів. Наші передові технології забезпечують неперевершену точність і надійність та ідеально адаптовані до унікальних вимог різних морських операцій.
Marine Technology інтегрує INS/GNSS від SBG у безпілотне надводне судно HydroDron
Навігація на безпілотному судні (USV)
Рішення в галузі руху, підйому та навігації для батиметричних безпілотних плавучих засобів (USV)
Безпілотний надводний апарат (USV)
Navsight забезпечує проведення багатопроменевих і лазерних зйомок на борту безекіпажних суден (USV)
Геодезичні роботи на безпілотних суднах
Ідеальний прилад « INS » для батиметрії на базі безпілотних підводних апаратів (USV)
Навігація на безпілотному судні (USV)


Про нас говорять
Дізнайтеся безпосередньо від самих новаторів та клієнтів, які вже використовують нашу технологію.
Їхні відгуки та історії успіху свідчать про значний вплив наших датчиків на практичне застосування в автономних транспортних засобах.



Дізнайтеся про інші безпілотні системи, що застосовуються у морській галузі
Дізнайтеся, як системи інерціальної навігації розширюють можливості широкого спектра безпілотних морських систем. Від автономних надводних суден (USV) до підводних апаратів (UUV) — наші рішення забезпечують надійні дані про позиціонування, орієнтацію та рух, уможливлюючи безпечні та ефективні операції навіть у найскладніших морських умовах.
У вас є питання?
Ласкаво просимо до розділу «Часті запитання». Якщо вам потрібні роз’яснення, ознайомтеся з наведеним нижче переліком найпоширеніших запитань. Якщо ви не зможете знайти потрібну інформацію, будь ласка, не вагайтеся звертатися до нас безпосередньо.
Яка інерціальна система навігації використовується в безпілотних надводних суднах (USV)?
Інерціальна навігаційна система для безпілотного надводного судна (USV) має вирішальне значення для точного судноводіння та управління, особливо коли GNSS недоступна. Інерціальні датчики відстежують рух і орієнтацію, забезпечуючи ефективну навігацію в складних умовах.
Інерціальні навігаційні системи (INS) інтегрують дані IMU з іншими системами, такими як GNSS або доплерівські лаги швидкості, для підвищення точності. Вони також використовують навігаційні алгоритми, такі як фільтрація Калмана, для обчислення положення та швидкості.
Інерціальні датчики підтримують автономну роботу, надаючи точні дані про heading і положення для різних застосувань. Вони забезпечують ефективну роботу в умовах із відсутністю сигналів GNSS (GNSS-denied) та дозволяють здійснювати коригування в реальному часі для покращеної маневреності.
Що таке корисне навантаження?
Під корисним навантаженням розуміється будь-яке обладнання, пристрій або матеріал, який транспортний засіб (дрон, судно… ) перевозить для виконання своїх завдань, що виходять за межі основних функцій. Корисне навантаження відрізняється від компонентів, необхідних для функціонування транспортного засобу, таких як двигуни, акумулятор та каркас.
Приклади корисних навантажень:
- Камери: камери з високою роздільною здатністю, тепловізійні камери…
- Датчики: LiDAR, гіперспектральні датчики, хімічні датчики…
- Зв’язкове обладнання: радіостанції, ретранслятори сигналу…
- Наукові прилади: метеорологічні датчики, прилади для відбору проб повітря…
- Інше спеціалізоване обладнання
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
Що таке ROV?
ROV, або дистанційно керований апарат (Remotely Operated Vehicle), — це безпілотний підводний робот, призначений для роботи в умовах, які є занадто глибокими, небезпечними або з інших причин недоступними для водолазів-людей. ROV широко використовуються в морських галузях, таких як видобуток нафти та газу на шельфі, наукові дослідження, моніторинг стану навколишнього середовища та військово-морські операції. На відміну від автономних підводних апаратів (AUV), які діють самостійно, дотримуючись заздалегідь запрограмованих маршрутів, ROV зазвичай прикріплені до надводного судна за допомогою шнура, що забезпечує живлення, зв’язок та передачу сигналів керування. Цей шнур дозволяє оператору на поверхні керувати апаратом у режимі реального часу, забезпечуючи точне маневрування, моніторинг та управління бортовими датчиками й маніпуляторами.
ROV оснащуються різноманітними приладами залежно від їхньої місії. Зазвичай вони несуть камери високої роздільної здатності для візуального огляду, сонарні системи для картографування та навігації, а також маніпулятори для взаємодії з об'єктами на морському дні. Удосконалені моделі можуть включати спеціалізовані датчики, такі як екологічні зонди, магнітометри та інерціальні навігаційні системи (INS) для підтримки точного позиціонування в складних підводних умовах. Оскільки сигнали GPS/GNSS не проникають крізь воду, ROV покладаються на комбінацію акустичних систем позиціонування, доплерівських лагів швидкості (DVL), датчиків тиску та інерціальної навігації для оцінки свого положення відносно надводного судна чи фіксованої опорної точки. Високоточні ROV, що використовуються в підводному будівництві чи наукових дослідженнях, часто інтегрують IMU тактичного класу, щоб забезпечити сантиметрову точність під час тривалих операцій, навіть у районах із поганим акустичним покриттям.
Конструкція ROV має виразно модульну структуру, що дозволяє встановлювати різні корисні навантаження залежно від вимог місії. Невеликі ROV спостережного класу є легкими та портативними і призначені для простих візуальних оглядів, тоді як ROV робочого класу значно більші за розмірами та здатні виконувати важкі завдання, такі як підводне будівництво, ремонт трубопроводів або відбір проб. ROV забезпечують неперевершений доступ до підводного середовища, розширюючи можливості людини та дозволяючи проводити операції на глибинах і протягом періодів часу, які інакше були б неможливими. По суті, ROV є одночасно універсальним інструментом для досліджень і високоточною платформою для виконання складних підводних завдань, заповнюючи прогалину між людським контролем та можливостями дистанційно керованих роботів.
