SeaRobotics 搭载Ekinox-E的USV
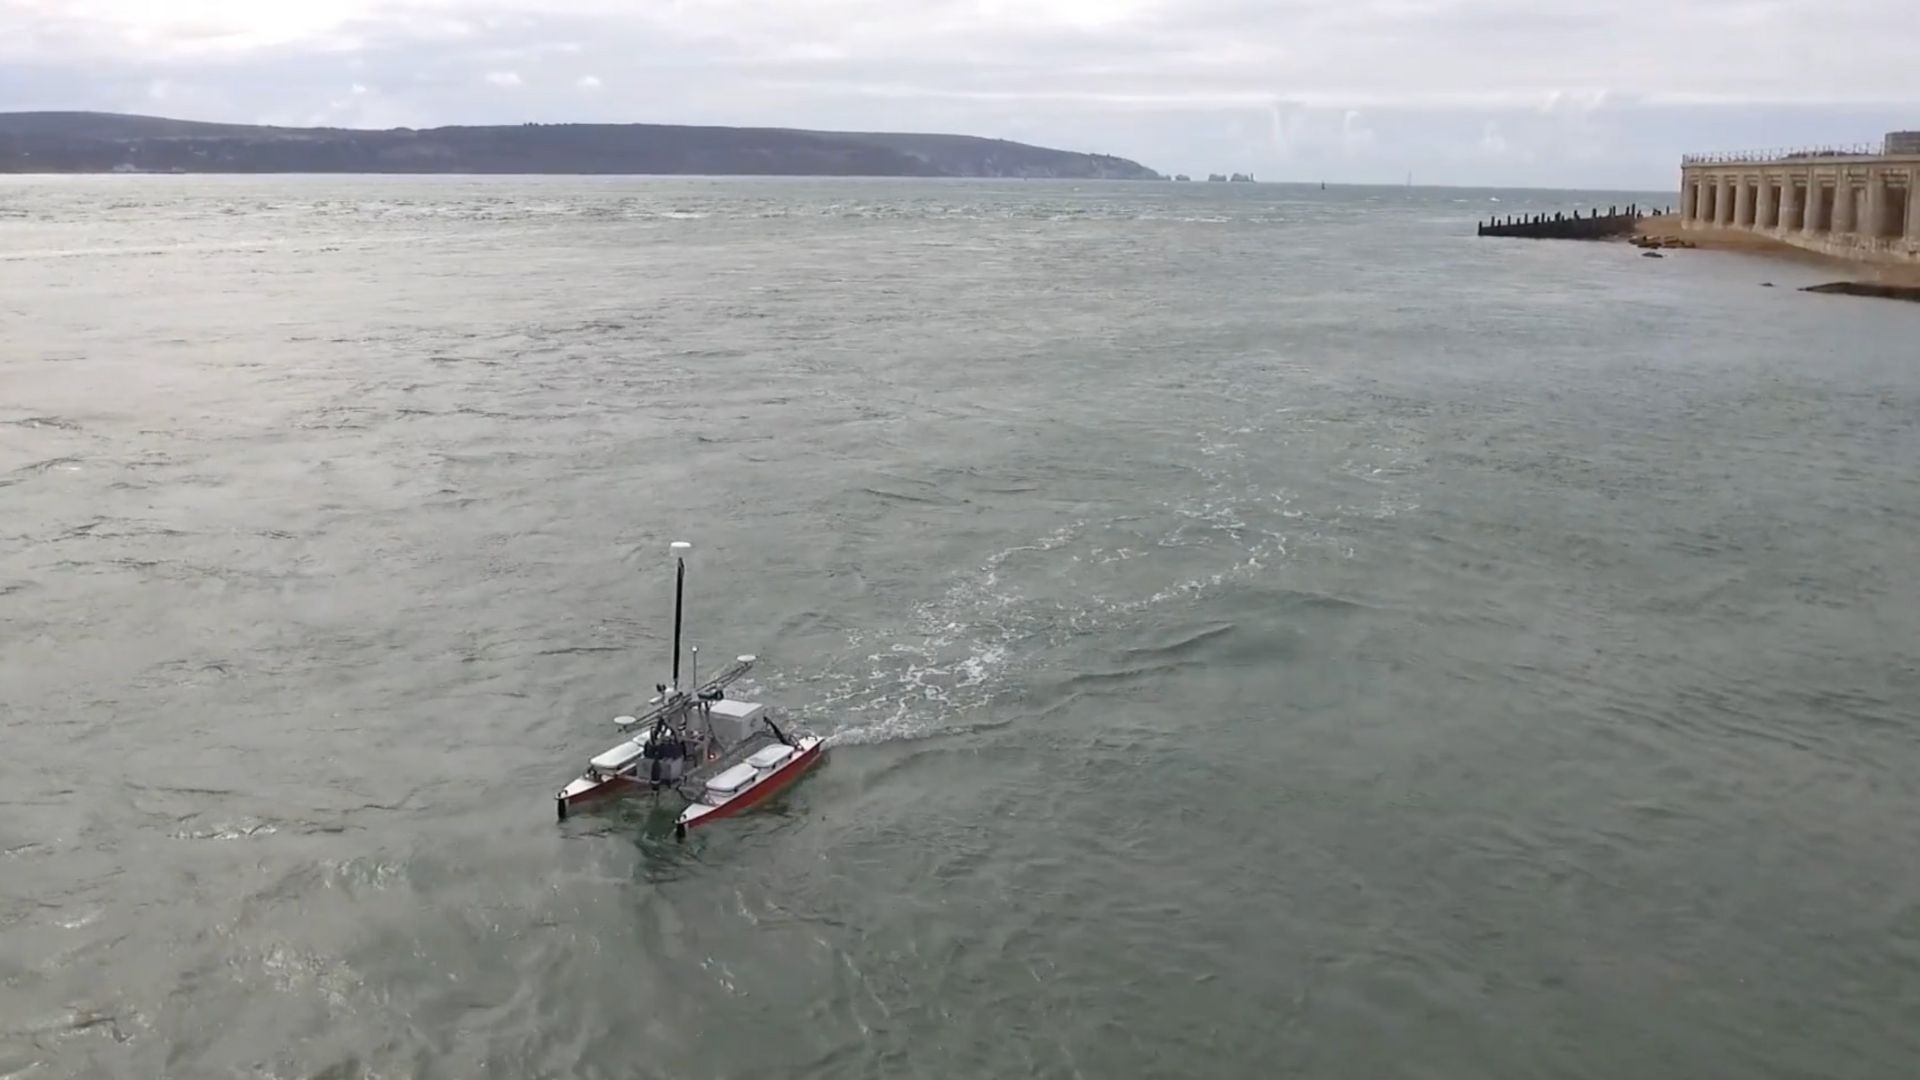
SeaRobotics 型USV集成了Ekinox-E惯性导航系统,用于多波束补偿和数据地理参考。
“Ekinox-E使我们能够简化系统集成,同时仍能为客户提供获取和处理高分辨率水深数据的能力。”|Geoff D.,SeaRobotics 公司开发经理。
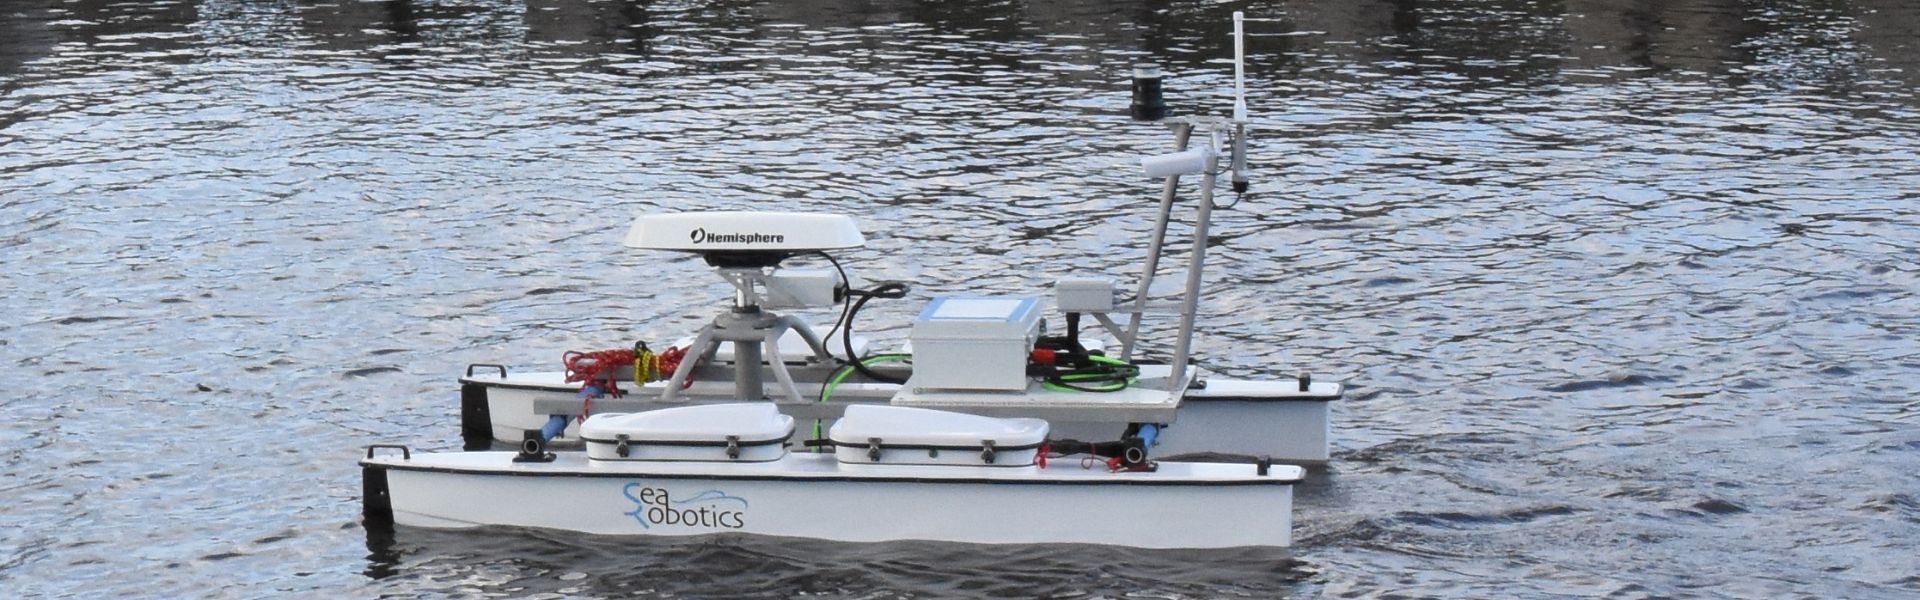
USV 2.5,来自SeaRobotics
USV 2.5 是一款长 2.5 米的无人表面艇(USV),配备了种类繁多的仪器设备,并可根据任务需求灵活更换传感载荷。USV 2.5 已交付给北卡罗来纳州立大学海洋科学与技术中心。
配备齐全的水深测量设备
该USV集成了:
- Edgetech 6205 条带测深和同时双频侧扫声纳系统,
- 一个声速探头,
- 来自 SBG Systems 的高灵活性惯性导航系统 Ekinox-E 连接到 Hemisphere 的双天线 RTK GPS,
- 以及 HYPACK 软件。
鉴于该无人水面艇(USV)具备多样化的功能,它既将作为体验式教学工具,也将用于在湖泊、河流、河口和沿海环境中开展基础与应用研究。
“该USV将用于海底和水柱测绘,这对深入理解各种海洋和水生过程至关重要,包括生态系统动态、水质和海岸线稳定性,”该项目首席研究员德尔·博亨斯蒂尔(Del Bohnenstiehl)表示。
SeaRobotics 的开发经理吉奥夫·道格拉斯(Geof Douglass)表示:“我们毫不犹豫地为USV 2.5选用了Ekinox-E惯性导航系统。”此外,这一决定也凸显了该系统的可靠性和卓越性能。
“与具有类似分辨率的同类产品相比,Ekinox 因其紧凑的外形尺寸而集成起来简单得多。在小型无人水面艇(USV)上,可用有效载荷(重量、尺寸、功率、I/O)是最宝贵的资产。Ekinox-E 允许我们简化系统集成,同时仍能让客户获得采集和处理高分辨率水深测量数据的能力,”Geof 补充道。
Ekinox-E
Ekinox-E 接受来自外部 GNSS 接收器的辅助数据以提供导航。此外,它还可连接四个外部辅助系统,包括 DVL 或 DMI。
我们多功能的惯性导航系统可有效交付姿态、升沉和导航数据。
咨询 Ekinox-E 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
什么是波浪测量传感器?
什么是水深测量?
水深测量学是研究和测量水下地形深度与形状的学科,主要致力于绘制海底及其他水下地貌的图谱。它是水下地形学的对应学科,能够详细揭示海洋、海域、湖泊和河流的水下特征。水深测量学在导航、海洋工程、资源勘探和环境研究等诸多领域中发挥着至关重要的作用。
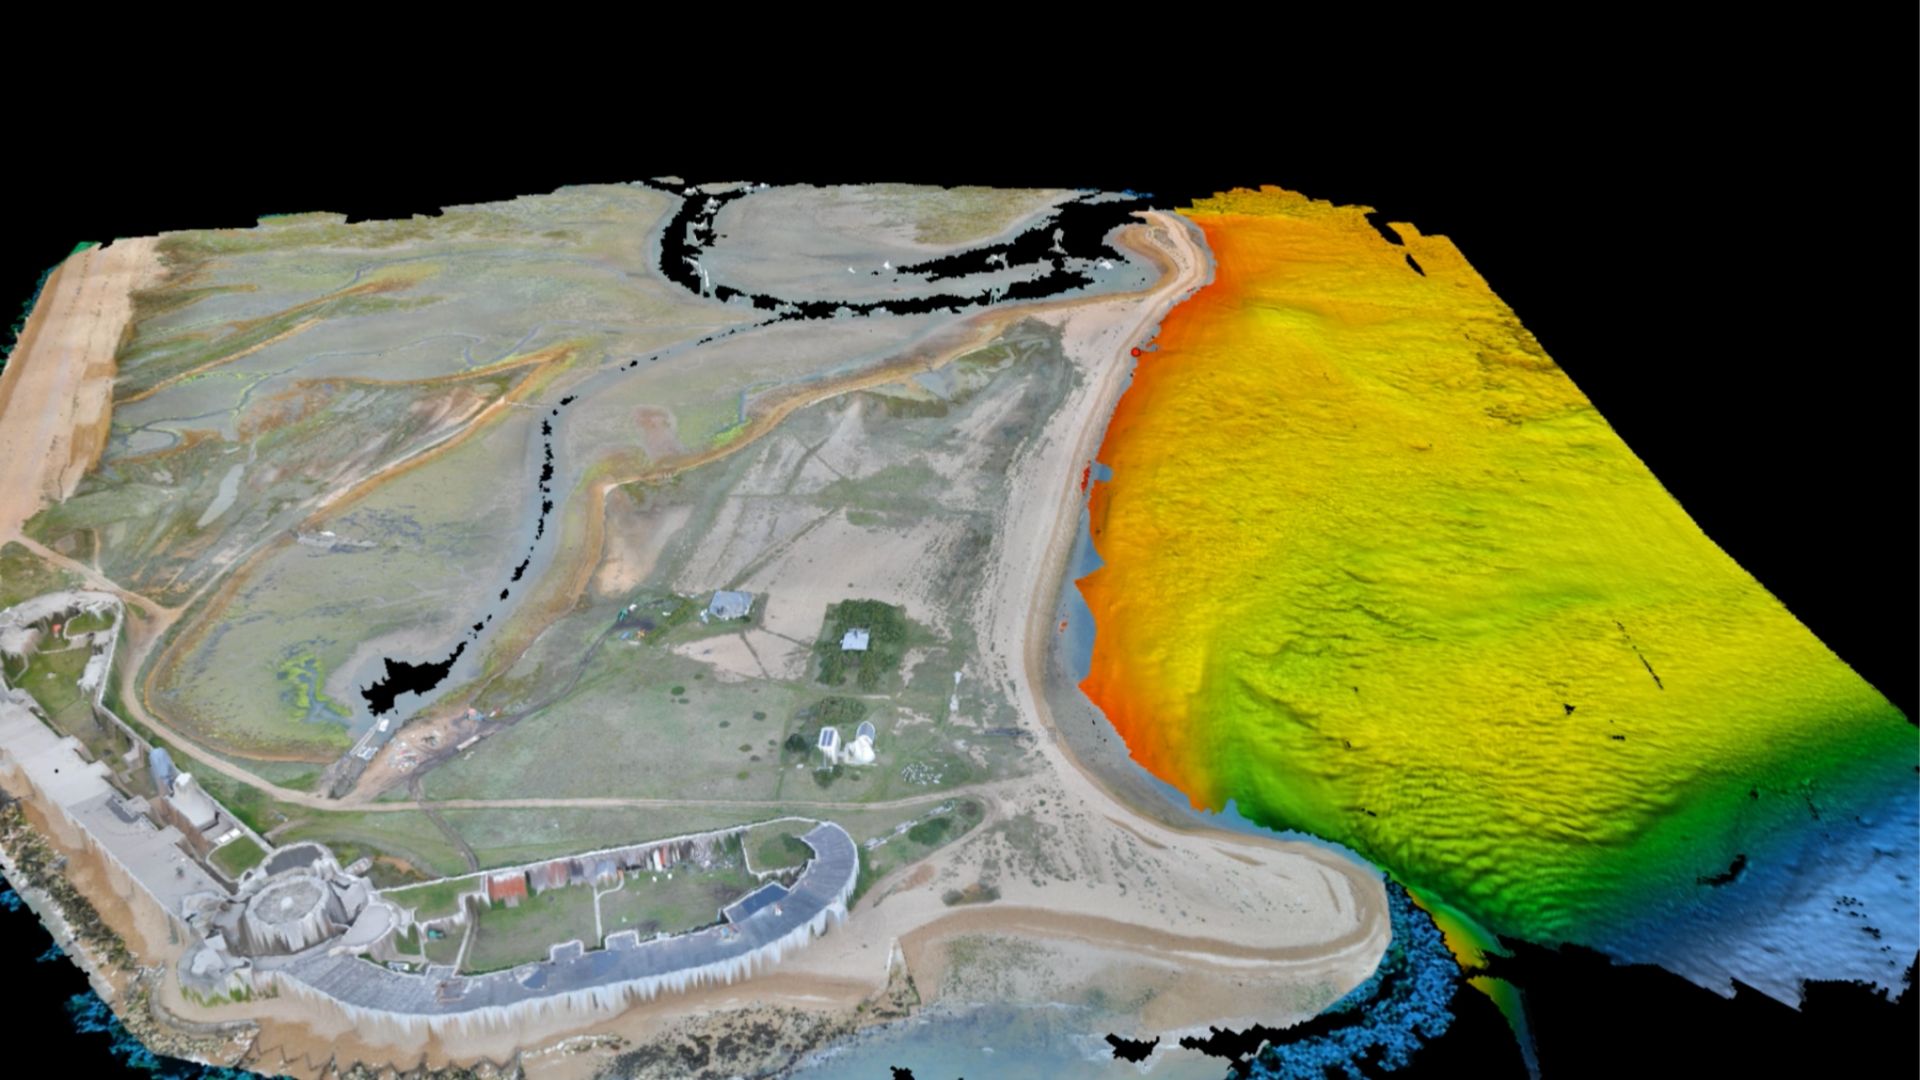
现代测深技术依赖于声纳系统,例如单波束和多波束回声测深仪,它们使用声波来测量水深。这些设备向海底发送声脉冲并记录回声返回所需的时间,根据声波在水中的传播速度计算深度。特别是多波束测深仪,允许一次测绘大片海底区域,提供高度详细和准确的海底表征。通常,会将 RTK + INS解决方案 结合使用,以创建精确定位的海底 3D 测深表示。
水深数据对于绘制海图至关重要,海图通过标示水下暗礁、沉船和沙洲等潜在水下危险,帮助船舶安全航行。水深数据在科学研究中也发挥着重要作用,有助于研究人员了解水下地质特征、洋流和海洋生态系统。
浮标有什么用途?
浮标是一种主要用于海上和水域环境的漂浮装置,具有若干关键用途。浮标通常被放置在特定位置,用于标记水域中的安全航道、水道或危险区域。它们为船舶提供导航指引,帮助其避开礁石、浅滩或沉船等危险区域。
它们被用作船舶的系泊点。系泊浮标使船只无需抛锚即可停靠,这在不适合抛锚或抛锚会损害环境的区域尤为有用。
仪器浮标配备有传感器,用于测量温度、浪高、风速和气压等环境条件。这些浮标为天气预报、气候研究和海洋学研究提供了宝贵的数据。
某些浮标可作为平台,用于采集和传输来自水体或海底的实时数据,常用于科学研究、环境监测和军事应用。
在商业捕捞中,浮标用于标记陷阱或渔网的位置。它们在水产养殖中也发挥着作用,用于标记水下养殖场的具体位置。
浮标还可以标示指定区域,例如禁止抛锚区、禁渔区或游泳区,从而有助于在水域上执行相关规定。
无论在何种情况下,浮标对于确保安全、促进海上活动以及支持科学研究都至关重要。
什么是浮力?
浮力是指流体(如水或空气)对浸没其中的物体所施加的、与物体自重相抗衡的力。当物体的密度小于流体的密度时,浮力会使物体漂浮或上升到水面。浮力的产生源于物体浸没部分所受压力的差异——深度越深,所受压力越大,从而产生向上推力。
浮力的原理由阿基米德定律所描述,该定律指出:作用于物体上的向上浮力等于该物体排开的流体所具有的重量。如果浮力大于物体的重量,物体就会漂浮;如果浮力小于物体的重量,物体就会下沉。浮力在许多领域都至关重要,从海洋工程(船舶和潜艇的设计)到浮标等漂浮装置的功能。
什么是 USV 的惯性导引系统?
无人水面艇(USV)的惯性导引系统对于精确导航和控制至关重要,尤其是在 GNSS 不可用时。惯性传感器可追踪运动和姿态,从而能够在具有挑战性的环境中进行有效的导航。
惯性导航系统 (INS) 将 IMU 数据与其他系统(例如 GNSS 或多普勒计速仪)集成,以提高精度。它们还采用诸如卡尔曼滤波之类的导航算法来计算位置和速度。
惯性传感器支持自主运行,为各种应用提供准确的航向和位置数据。它们可确保在 GNSS 禁用条件下进行有效运行,并允许进行实时调整以增强机动性。
