用于海洋导航系统的惯性传感器

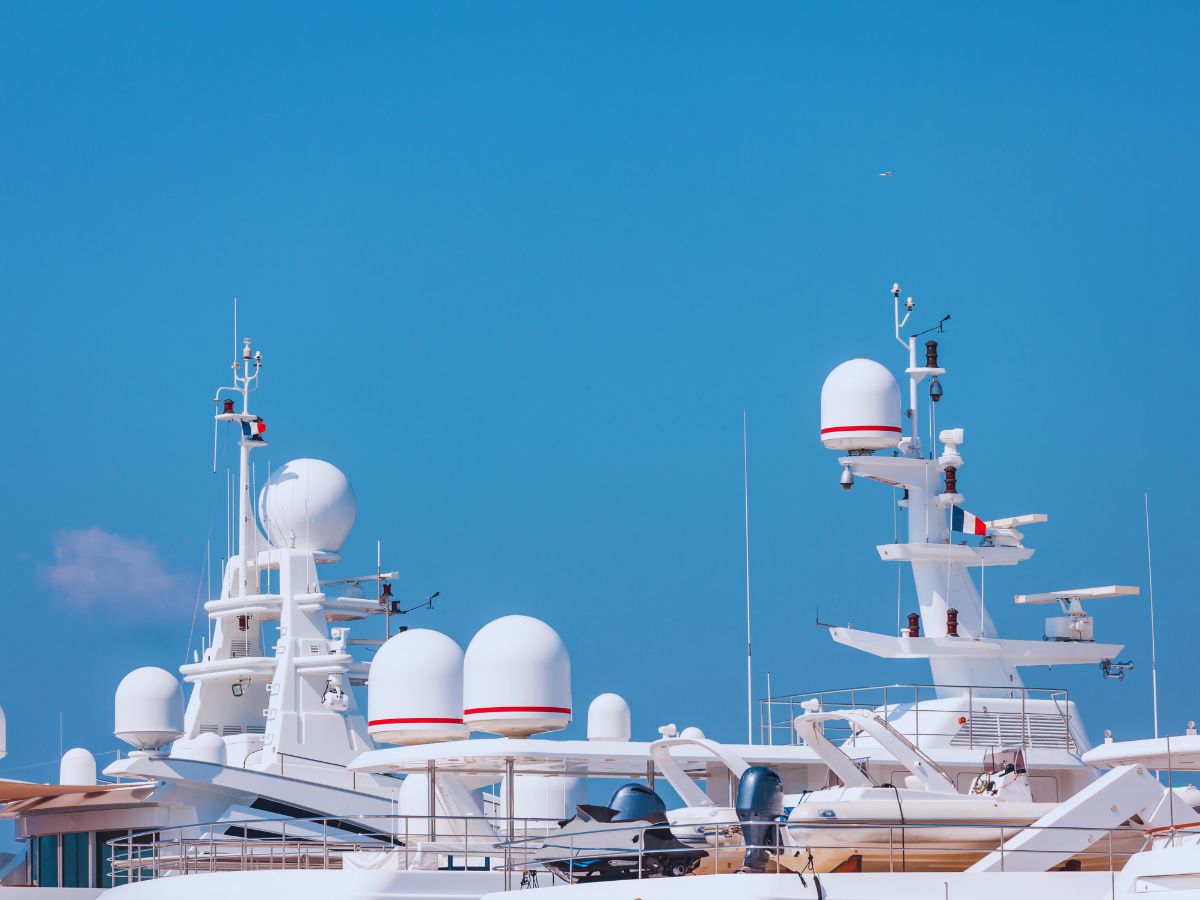
海事产业(即蓝色经济)在不断发展,精确的海洋导航系统对于军事、商业和科学海洋作业至关重要。
随着船舶在广阔的海洋中穿梭、测量、勘探和保持定位,它们对全球导航卫星系统 (GNSS) 的高度依赖使其暴露在重大脆弱性之中,包括信号干扰、欺骗和环境中断。为了确保可靠且值得信赖的定位,对强健的位置、导航和授时 (PNT) 解决方案的需求从未如此迫切。
在此背景下,惯性导航系统 (INS) 已成为不可或缺的工具。它们提供独立于外部信号的高性能导航能力。
利用先进的传感器,这些系统可确保商船或海洋无人机(海军无人机、无人船、水下无人机等)等船舶即使在充满挑战的环境中也能保持精确的导航和定位。A

首页 车辆 船舶导航系统

确保在具有挑战性的海上作业中保持精准度

海上作业通常发生在动态、不可预测的环境中,传统的导航系统可能难以应付。随着全球航运业向自动化和提高运营效率迈进,INS 在确保安全导航方面发挥着关键作用,尤其是在 GNSS 禁用区域或交通繁忙的港口。

对于自主船舶,INS 的集成确保了在 GNSS 信号不可用或不可靠时,船舶仍能继续精确导航,从而实现无缝且安全的作业。

海船通常在偏远或充满挑战的环境中进行作业,例如极地地区或深海勘探。在这些地方,INS 确保了船舶位置的精确跟踪,从而实现精确的数据收集和高效的导航。
了解我们的解决方案

卓越的可靠性,确保数据持续可用

INS 的主要优势之一是其能够独立于外部信号运行。与可能被干扰或信号丢失中断的 GNSS 不同,INS 提供连续的导航信息。这在不间断导航对船舶和船员安全至关重要的高风险区域尤为珍贵。

通过提供有关船舶位置、速度和方位的实时数据,INS 在复杂机动(如靠泊、在狭窄水道中航行或在交通繁忙区域作业)期间提高了安全性。这确保了商船等船舶(例如无人渡轮)即使在恶劣条件下也能避免碰撞和其他事故。

下载我们的宣传册
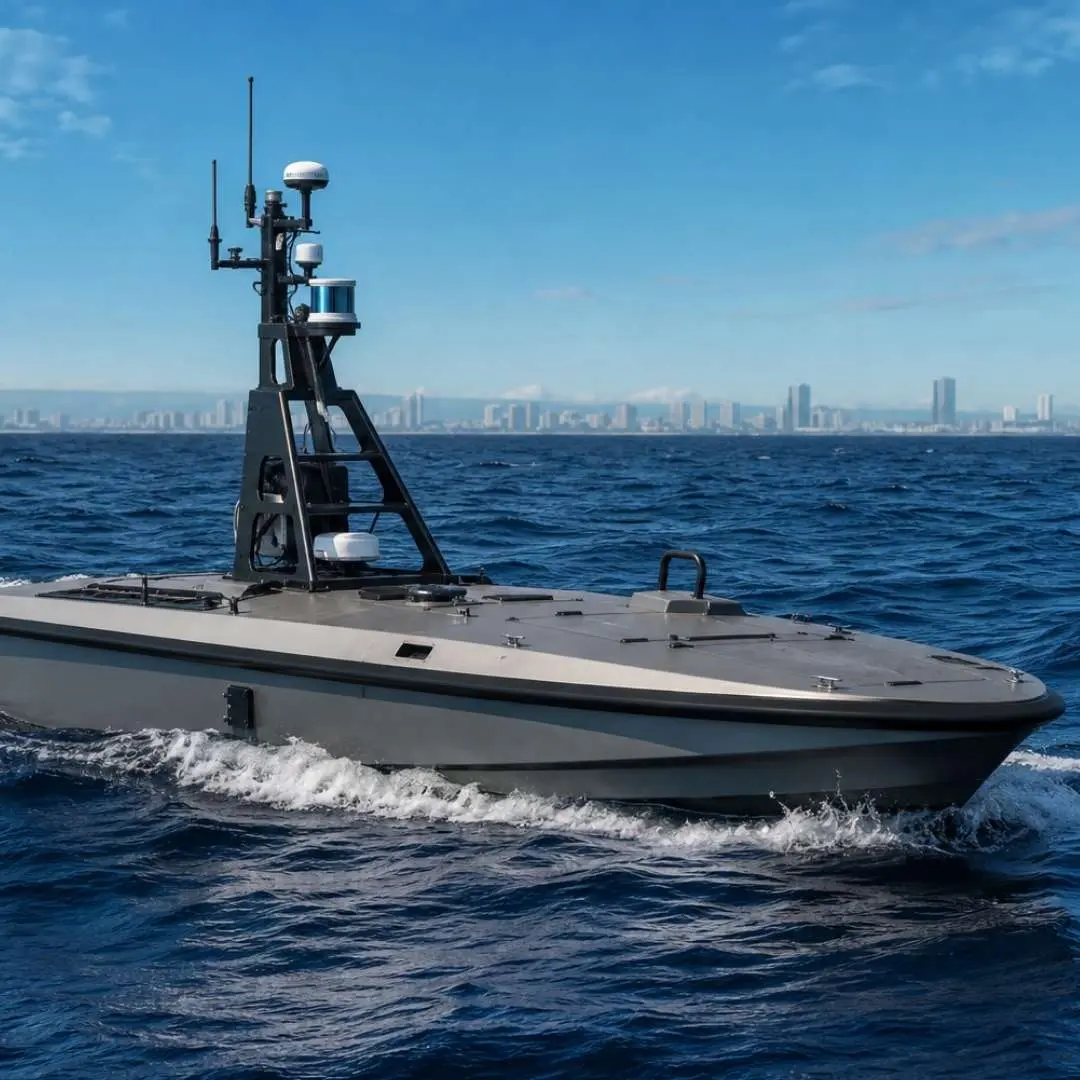
USV 在一套海上导航系统中的应用

与导航传感器和系统的无缝集成

我们的惯性解决方案可以与其他导航系统(例如 GNSS、多普勒计程仪 (DVL) 或声学定位系统 (APS))以及速度或航向传感器等其他输入集成,以增强准确性、连续性和弹性。通过通过传感器融合结合这些数据源,船舶可以保持更可靠的导航性能,这在具有挑战性或无 GNSS 的环境中尤其重要。


此外,它还可以减少频繁重新校准的需求或对外部导航辅助设备的依赖,从而为运营商节省成本。在海上能源或商业航运等行业,自主运行且不依赖 GNSS 的能力降低了延误或代价高昂的错误的风险。
请向我们介绍一下您的项目

我们的优势

我们的惯性导航系统为海洋导航系统提供了多项优势,包括:

灵活的船舶集成 从 OEM 模块到封闭式机载安装,我们的解决方案能够适应各种船舶架构和任务需求。
能够抵御 GNSS 干扰 在 GNSS 信号受损和 GNSS 禁用环境(如港口附近、桥梁下方)中保持不间断的性能。
坚固耐用的设计,适用于恶劣环境 专为应对极端海洋环境而设计:风浪、高湿度和极端温度。
与船用传感器无缝集成 可轻松与雷达、声呐和自动驾驶系统集成,从而增强船舶控制能力、态势感知能力……

船舶导航系统解决方案

我们开发了出色的惯性导航系统,通过在极具挑战性的环境中提供准确、可靠的导航数据,彻底改变了海洋作业。

无论是在国防、商业航运、海上交通运输、科学研究、海洋学、水产养殖,还是在海上能源和海上风电场建设中,您都能安全、高效地航行。l

Ellipse D INS 迷你单元右侧视图

Ellipse-D

Ellipse-D 是最小的双天线 GNSS 惯性导航系统,能够在任何条件下提供精确的航向和厘米级精度。
INS 双天线RTKINS 0.05° 横滚角和俯仰角 0.2° 航向
探索
Ellipse-D
Quanta Micro INS 迷你单元右视图

Quanta Micro

Quanta Micro 是一款 GNSS 辅助惯性导航系统,专为空间受限的应用(OEM 封装)而设计。基于测量级 IMU 构建,在单天线应用中具有出色的航向性能,对振动环境具有高度免疫力。
INS 内置 GNSS 单/双天线 0.06 ° 航向 0.015 ° RTK 横滚角与俯仰角
探索
Quanta Micro
Ekinox Micro INS 迷你单元右侧

Ekinox Micro

Ekinox Micro 是一款紧凑型高性能 INS,配备双天线 GNSS,在任务关键型应用中提供无与伦比的精度和可靠性。
INS 内置 GNSS 单/双天线 0.015° 横滚角和俯仰角 0.05° 航向
探索
Ekinox Micro
Ekinox D INS 迷你单元右侧

Ekinox-D

Ekinox-D 是一款一体化惯性导航系统,集成 RTK GNSS 接收机,是空间极为有限的应用的理想选择。
INS 内部大地测量双天线 0.02° 横滚角和俯仰角 0.05° 航向
探索
Ekinox-D
Stellar 40 银色右侧迷你款

Stellar-40

Stellar-40 是一款战术级 INS,专为应对振动、干扰和欺骗而设计,具有极高的坚固性。它为要求最为苛刻的任务关键型应用提供无与伦比的精度和可靠性。
INS 先进的抗干扰和抗欺骗能力 在 GNSS 受限环境下,定位误差低至 0.2% DT 0.05° 航向角(RTK)
探索
Stellar-40
Apogee D INS 迷你单元右视图

Apogee-D

Apogee-D 是一款一体化 INS/GNSS 系统,内置支持 RTK 和 PPP 的 GNSS 接收机,适用于空间受限但性能要求极高的应用场景。
INS 内部大地测量双天线 0.008° 横滚角与俯仰角 0.02 ° 航向
探索
Apogee-D

导航应用程序宣传册

将我们的宣传册直接发送到您的收件箱!

案例研究

探索 SBG Systems 的尖端导航技术如何塑造海洋导航系统的未来

海洋技术

海洋技术将 SBG 的 INS/GNSS 集成到 HydroDron USV 中

无人水面艇导航
海洋技术
纳姆德布钻石公司

为海洋地球物理精选的 Qinertia GNSS/INS PPK 软件

数据后处理
namdeb ppk
应用声学

Applied Acoustics 将INS 传感器集成到 Easytrak Pyxis USBL 中

水下定位系统
Easytrak USBL
WASSP 多波束

Ellipse 用于经济高效的多波束解决方案

勘测与测绘
WASSP 多波束和 SBGINS
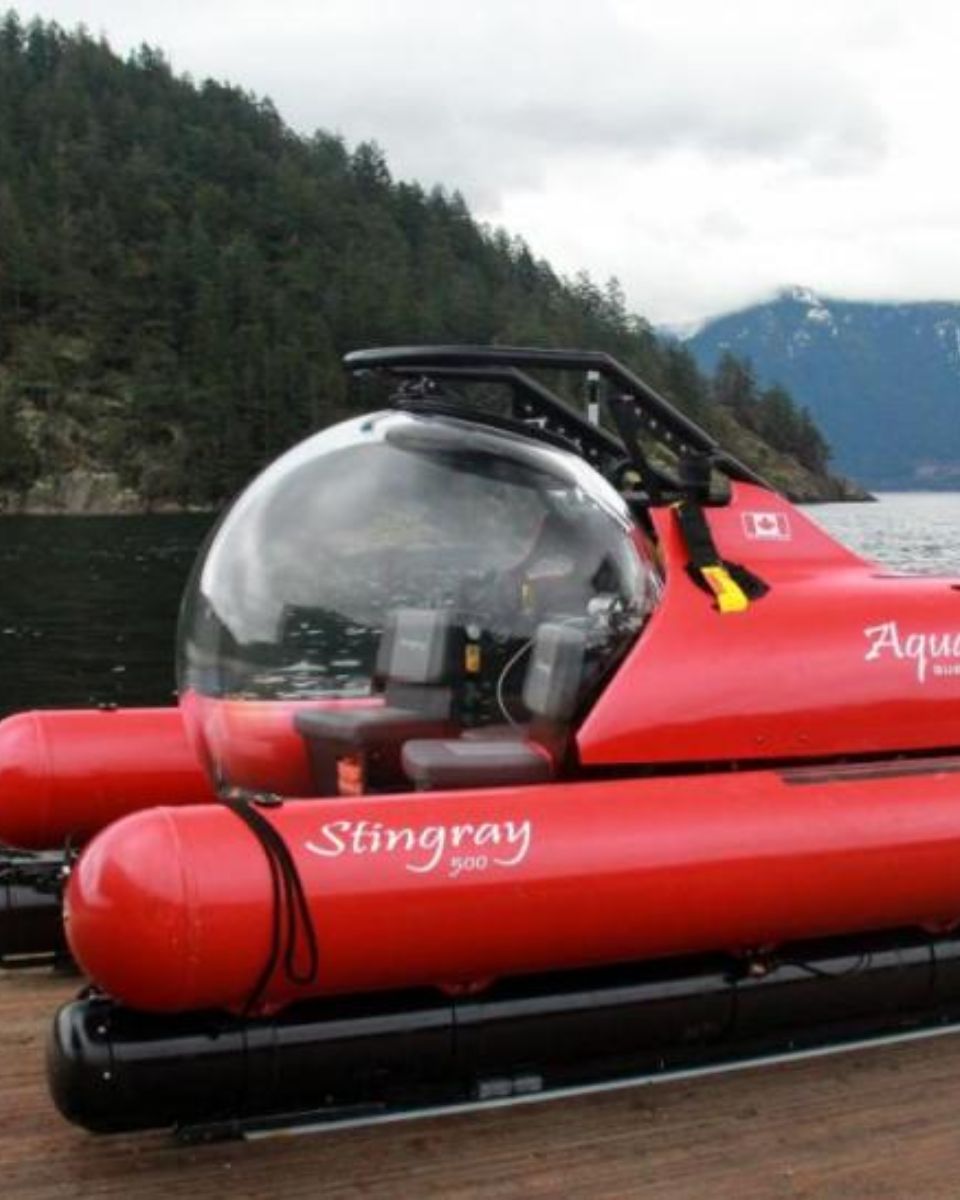
Aquatica 潜艇

远征队使用 Ellipse INS 传感器对伯利兹大蓝洞进行测绘

测量
“Stingray”号潜艇
WSA 柏林

用于桥下测绘的惯性导航系统

测量
桥下测绘
探索我们所有的案例研究

他们在谈论我们

直接聆听采用我们技术的创新者和客户的亲身分享。

他们的用户评价和成功案例充分说明了我们的传感器在实际无人机导航应用中发挥了重要作用。

WarnowstromerAI 自动驾驶渡轮项目标志
WarnowstromerAI
“Ekinox Micro 是推动城市地区自动船舶航行的最佳传感器设备。”
WarnowstromerAI 团队
Logo GapEOD 调查
GapEOD
“总体而言,SBG解决方案非常符合我们的应用要求。它提供了我们所需的方向稳定性和精度,并在日常运行中,在所有平台上都表现得非常可靠。”
玛丽-莉斯·蒂尔克,项目经理
滑铁卢大学
“来自 SBG Systems 的 Ellipse-D 易于使用、非常精准且稳定,并且外形小巧——所有这些对于我们的 WATonoTruck 开发至关重要。”
阿米尔·K,教授兼主任

探索海事作业中的其他惯性应用

深入了解海事作业中的惯性应用世界。我们尖端的导航技术增强了准确性、稳定性和效率。我们的运动传感解决方案支持广泛的海事任务。从船舶定位到动态运动补偿,探索我们的解决方案如何改变海事作业的执行方式。


你有问题吗?

欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们重点推介的应用程序的常见问题解答。如果您没能找到所需信息,欢迎直接联系我们!

GNSS 与 GPS 有何区别?

GNSS 代表全球导航卫星系统,GPS 代表 全球定位系统。这些术语经常互换使用,但它们在基于卫星的导航系统中指的是不同的概念。

GNSS 是所有卫星导航系统的统称,而 GPS 则特指美国的系统。GNSS 包含多个系统,提供更全面的全球覆盖,而 GPS 只是这些系统中的一个。

通过集成来自多个系统的的数据,您可以通过 GNSS 获得更高的精度和可靠性,而单独的 GPS 可能会根据卫星可用性和环境条件而受到限制。

什么是蓝色经济?

“蓝色经济”或“海洋经济”指与海洋相关的经济活动。世界银行将蓝色经济定义为“可持续利用海洋资源,以促进经济发展、改善民生并维护海洋生态系统的健康”。

蓝色经济包括海运、渔业和水产养殖、沿海旅游、可再生能源、海水淡化、海底电缆铺设、海底资源开采、深海采矿、海洋遗传资源以及生物技术。

什么是海上支援船?

海上支援船(OSV)为海上石油和天然气的勘探、生产以及各类海上作业提供支持。


海上支援船(OSV)负责往返于海上平台之间运输物资、设备和人员,进行维护,并协助开展水下作业。它们对于保障海上项目的效率和安全至关重要。

什么是横滚、俯仰和偏航?

俯仰、滚转和偏航描述了刚体在空间中的三种旋转运动。这些轴在航空航天、船舶和汽车工程中起着基础性作用。

  • 俯仰指绕横轴的旋转,控制机头向上或向下的运动。
  • “横滚”指绕纵轴的旋转,会影响机翼或机身的倾斜。
  • 偏航指绕垂直轴的旋转,即向左或向右转向。

这些轴共同实现了完整的空间姿态和控制。工程师在飞行力学中使用这些术语,以确保飞机的稳定运行。飞行员调整俯仰角以进行爬升或下降,并在转弯时调整滚转角以倾斜。偏航控制使飞机保持与预期航向对齐。船舶也依赖纵摇、横摇和偏航来保持安全航行。纵摇测量影响船首随波浪的升降。横摇描述了船只在恶劣海况下的左右倾斜。偏航表示由不均匀水流或风引起的非预期转向。现代船舶使用稳定器和自动驾驶仪来最大程度地减少这些运动。

在汽车应用中,俯仰、横摆和偏航有助于提升车辆动态性能和安全系统。俯仰指车辆在制动时车头下沉,或在加速时车头抬起。横摆指车辆在转弯时车身倾斜,这会影响乘员的舒适性和车辆稳定性。偏航则衡量车辆在转弯时的旋转情况,这对车身稳定控制系统至关重要。工程师们通过集成陀螺仪和加速度计等传感器来测量这些运动。

在无人机和无人飞行器中,俯仰、滚转和偏航确保了精确的机动性和稳定性。无人机自动驾驶系统会持续校正这些轴向,以实现平稳的飞行轨迹。机器人技术也运用这些概念,以确保在三维环境中实现精确的运动。

导航系统将惯性测量与 GNSS 相结合,以计算实时方位。对这些轴的精准测量可确保关键任务运行的可靠性。俯仰角、横滚角和偏航角在交通、国防和仿真技术中依然至关重要。