Navsight 助力 USV 开展多波束和激光测量
LiDAR 和声呐的运动补偿与地理参考。
“Navsight Apogee 在我们的近海和远海测量中表现出卓越的性能。结合其低功耗、小安装占地面积和短初始化时间,它是所有无人艇 (USV) 操作的完美解决方案。” | James Williams,USS 主管
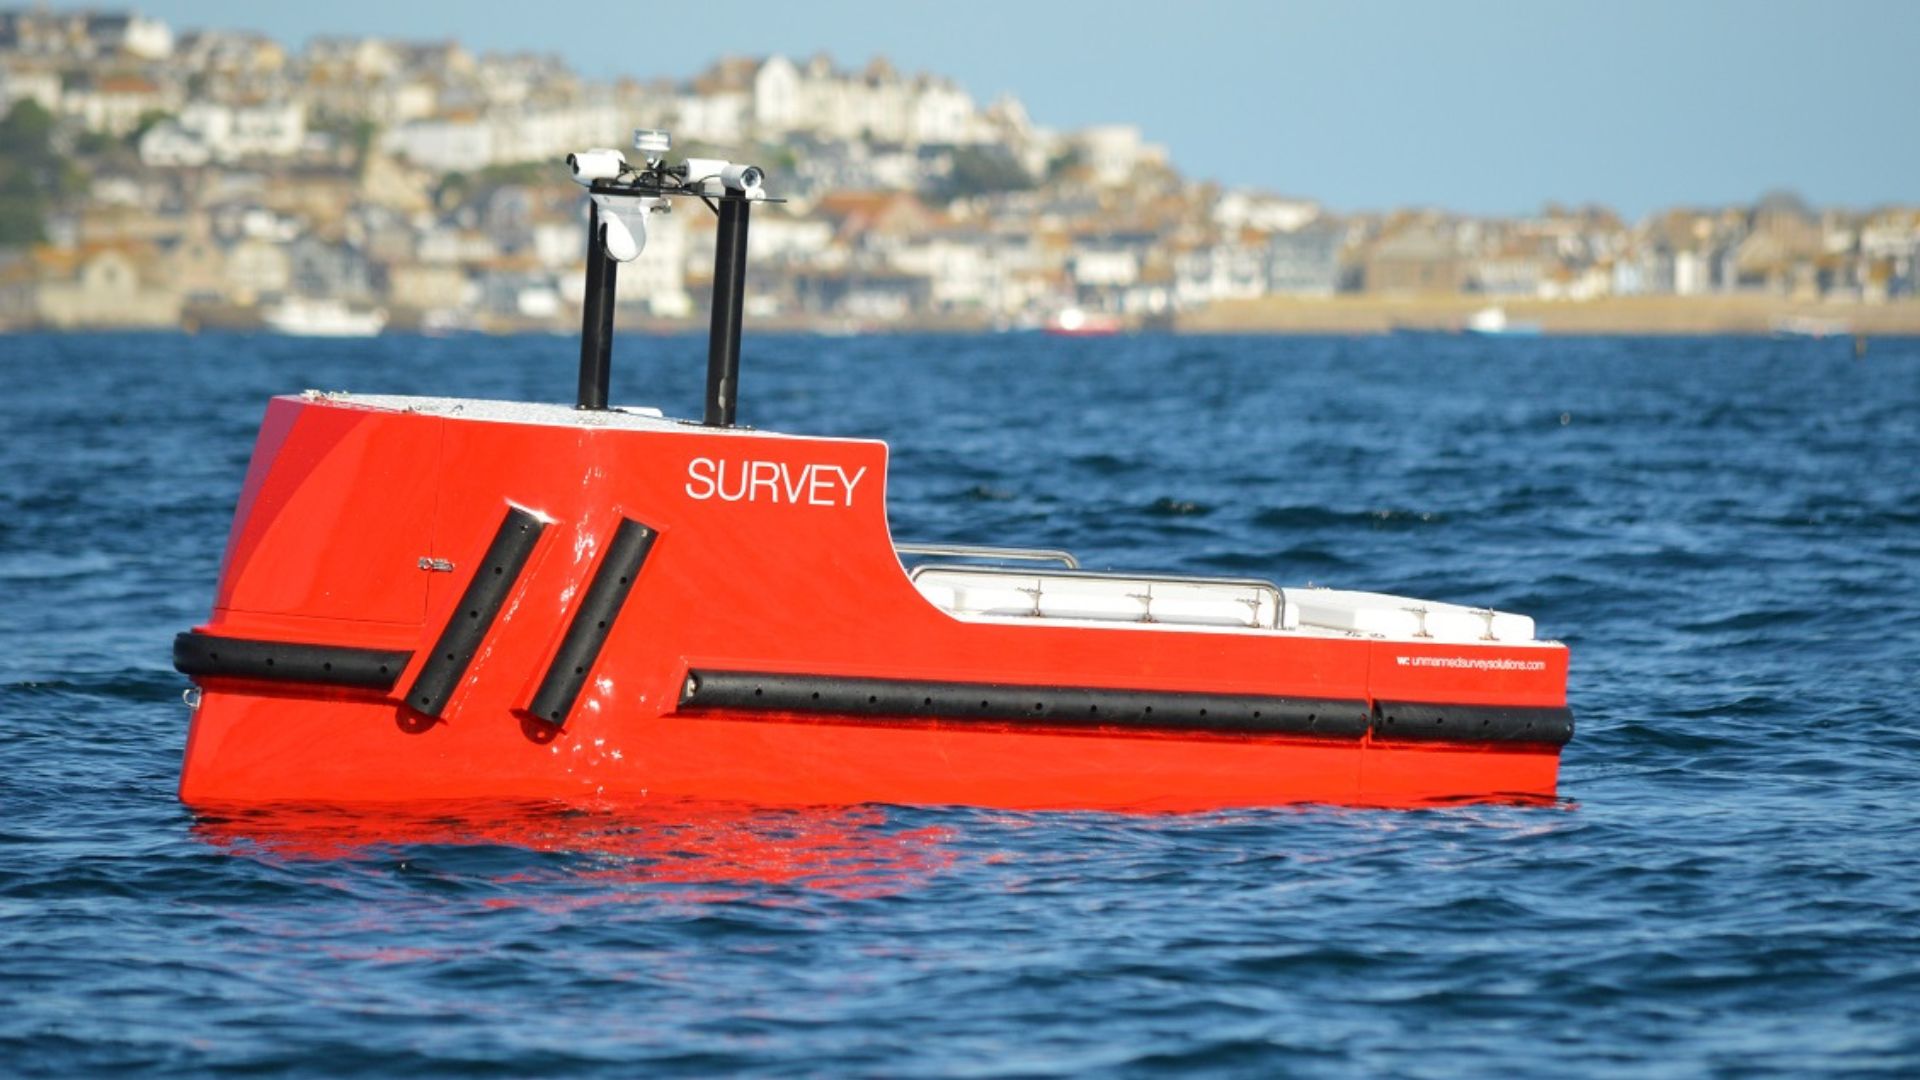
可扩展的接入级 USV
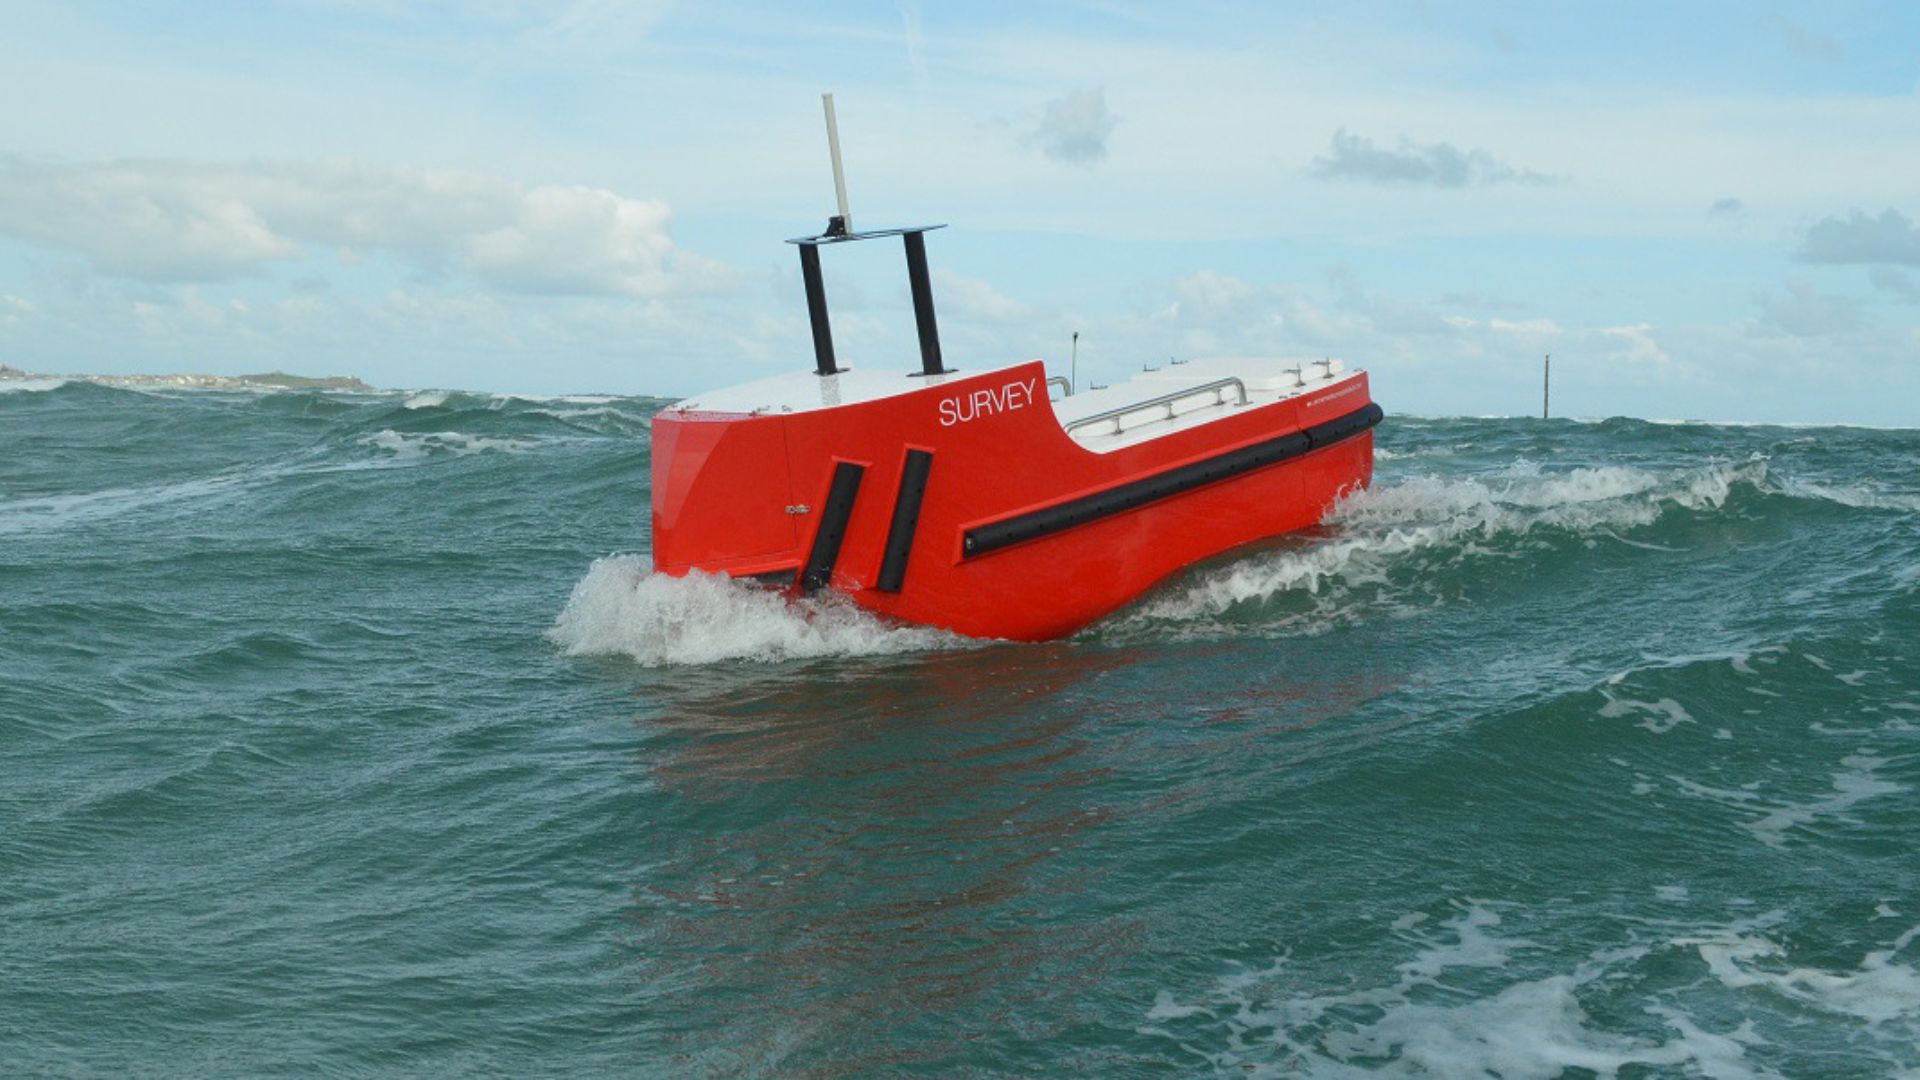
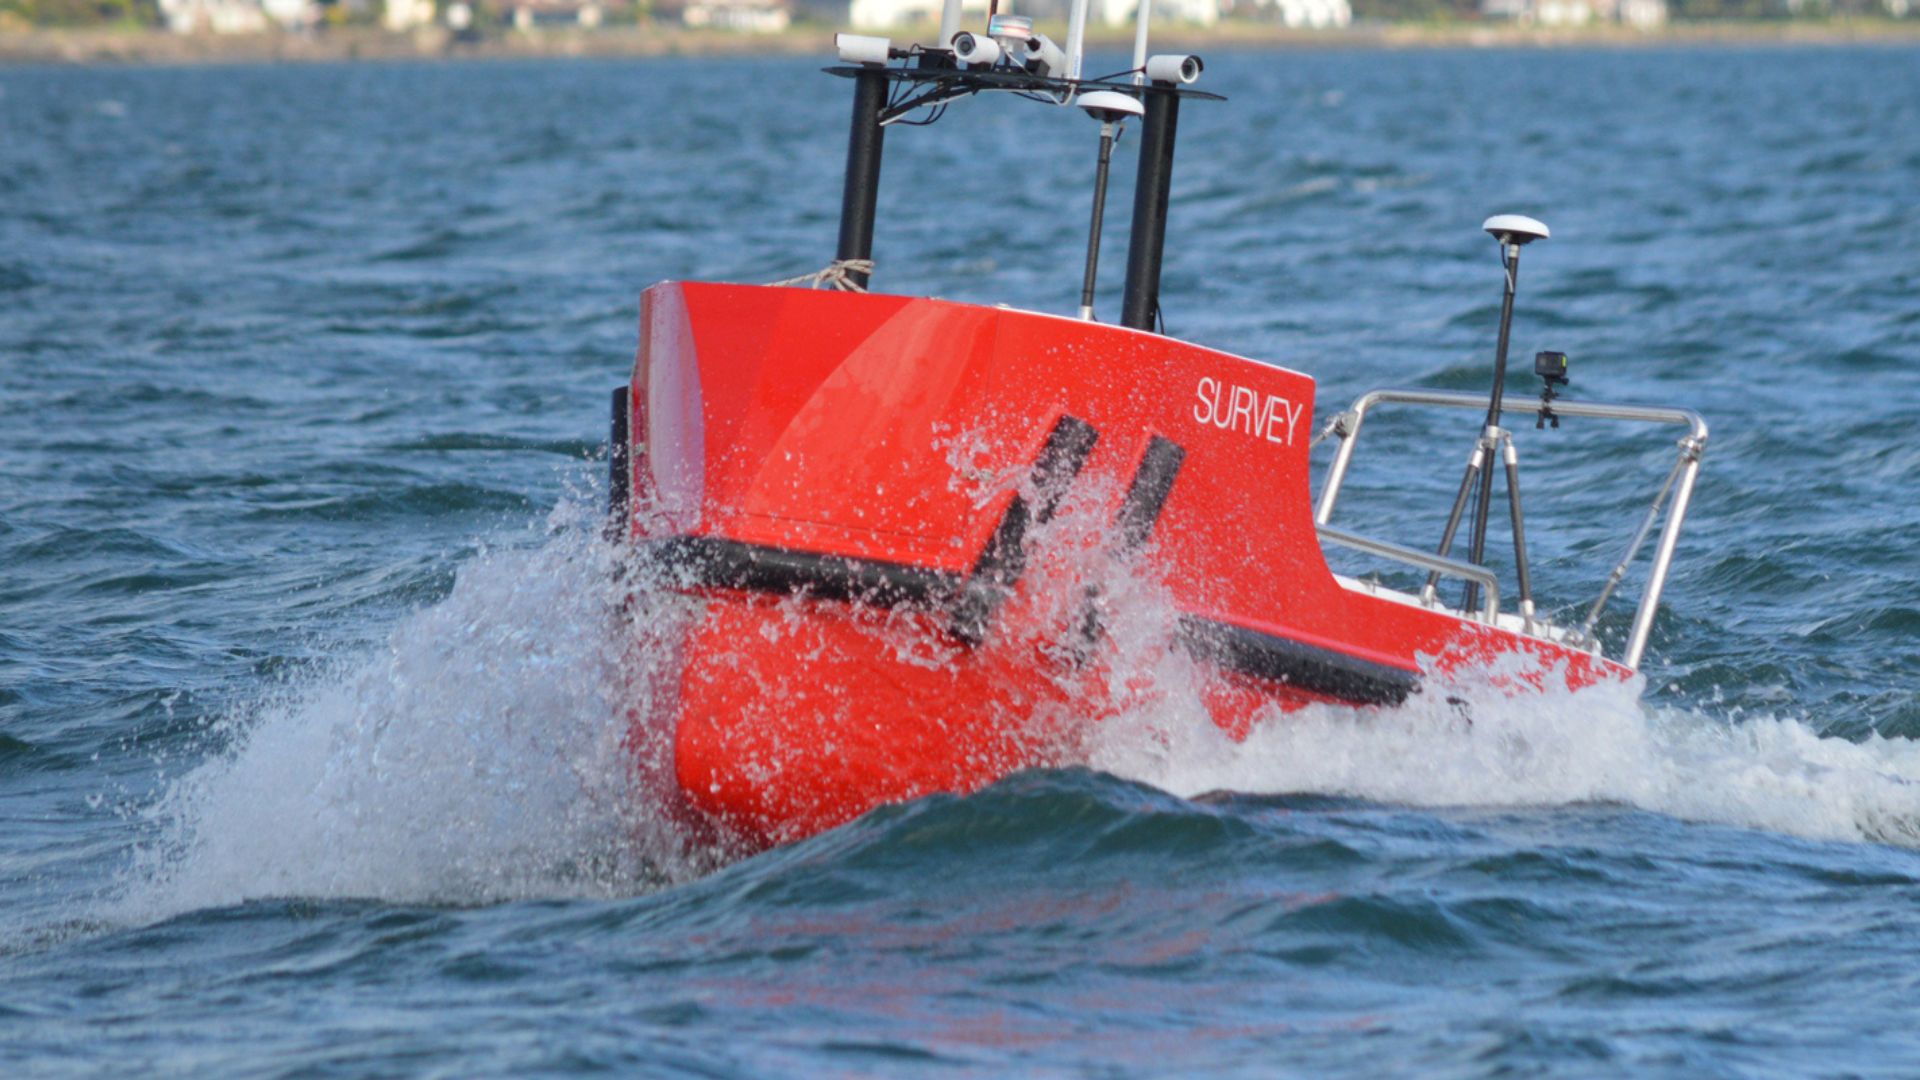
总部位于英国的 Unmanned Survey Solution (USS) 公司利用 SBG 的 Navsight INS 打造了一款非常独特的无人水面艇,名为“Accession Class USV”。为了满足测量人员对当前和未来需求的设计,该 USV 采用了模块化设计,可根据所需的应用提供三种可变的船体长度。通过添加额外的船体截面,3.50 米的基本船长可以延长至 4.25 米或 5.00 米。
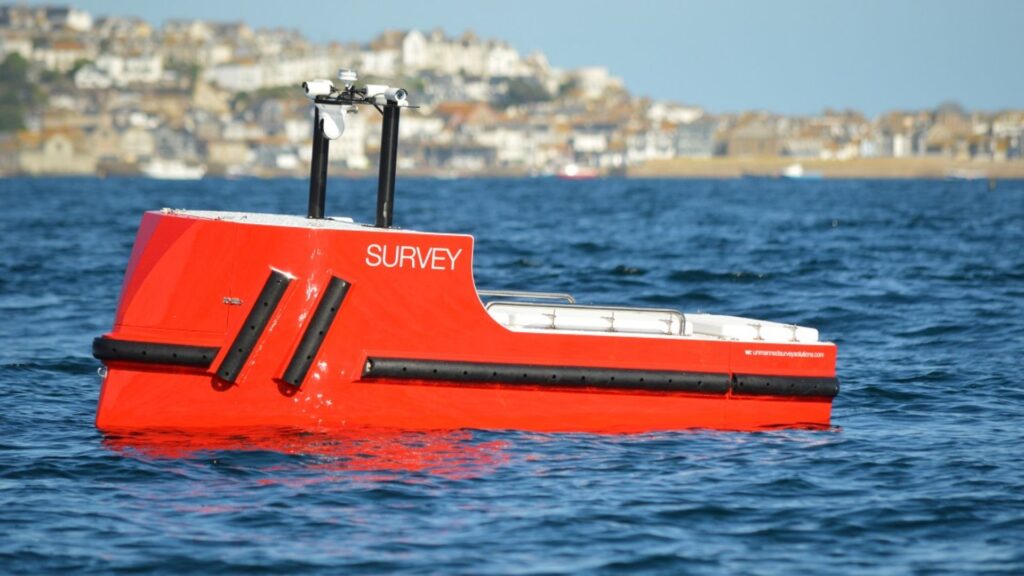
为水文应用提供完整设备
标准 USV 水文有效载荷包括最高行业标准的传感器,以满足 IHO 特别订单调查的要求。这些传感器包括 R2Sonic SONIC 2024 多波束声呐、SBG Apogee Navsight INS + GNSS 解决方案以及用于测量声速的 Valeport MiniSVS & SWIFT SVP。
他们使用 Hypack 或 QINSy 水文软件进行任务规划、采集、后处理和最终产品的获取,从而获取数据。对于近海和远海作业,这种无人平台比有人驾驶船只更安全、更具成本效益。
添加 LiDAR 以获得完整的 3D 环境
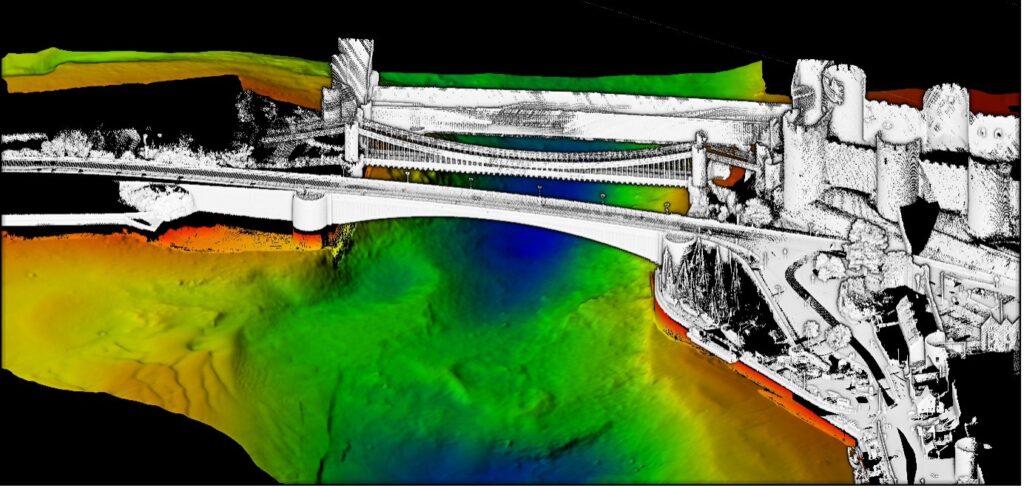
尽管 Accession USV 的有效载荷与平台无关且完全可由客户配置,但标准配置也可以与移动 LiDAR(例如用于测绘陆地结构的 Carlson Merlin 激光扫描仪)进行接口,以创建水上和水下的完整 3D 点云。
这只能通过使用嵌入式 SBG 惯性导航系统 (INS) 来实现,该系统对于开阔天空或具有挑战性的 GNSS 环境(例如桥梁和树冠下方,或者高大建筑物经常遮挡 GNSS 地平线的城市区域)中的浅水和深水区域都具有极强的通用性。
在这种情况下,使用 SBG 名为 Qinertia 的后处理软件可以大大提高厘米级 RTK 位置精度。这款支持 PPP 和 PPK 的软件提供单基站或虚拟基站模式,甚至可以整合用户自己的基站 RINEX 数据。
Navsight Apogee 船舶版
Navsight Apogee 等级具有高度的通用性,可在 GNSS 信号中断的情况下提供最佳性能。使其成为具有挑战性的浅水到深水应用的理想选择。Navsight Apogee 由 Apogee 等级的惯性测量单元组成,并连接到 Navsight,这是一个坚固的处理单元,嵌入了融合智能和 GNSS 接收器(可选)。
访问完整规格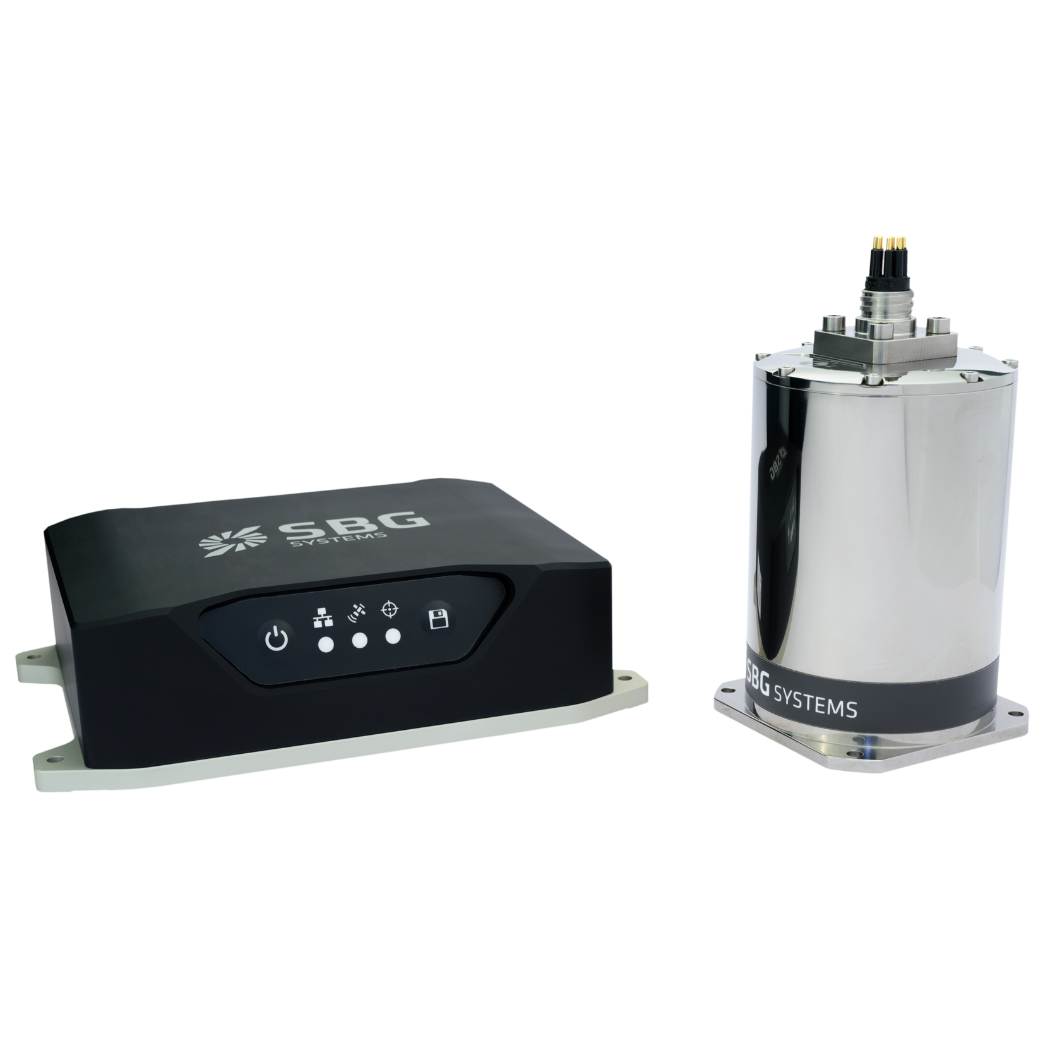
咨询 Navsight Apogee 船舶版报价
您有疑问吗?
欢迎访问我们的常见问题解答 (FAQ) 专区!在这里,您可以找到关于我们展示的应用的最常见问题的答案。如果您找不到您要查找的内容,请随时直接与我们联系!
什么是波浪测量传感器?
什么是水深测量?
测深是对水下地形的深度和形状进行研究和测量的学科,主要侧重于绘制海底和其他水下地貌。它是水下地形的等效物,提供了对海洋、湖泊和河流的水下特征的详细了解。测深在各种应用中起着至关重要的作用,包括导航、海洋建设、资源勘探和环境研究。
现代测深技术依赖于声纳系统,例如单波束和多波束回声测深仪,它们利用声波来测量水深。这些设备向海底发送声脉冲并记录回波返回所需的时间,根据声速在水中的传播计算深度。特别是多波束回声测深仪,允许一次性绘制大片海底区域,从而提供高度详细且准确的海底表征。通常,会将 RTK + INS 解决方案结合使用,以创建精确定位的海底 3D 测深表征。
水深测量数据对于绘制航海图至关重要,航海图通过识别潜在的水下危险(如暗礁、沉船和沙洲)来帮助船舶安全航行。它在科学研究中也起着至关重要的作用,帮助研究人员了解水下地质特征、洋流和海洋生态系统。
浮标有什么用途?
浮标是一种主要用于海事和水上环境的漂浮装置,具有几个关键用途。浮标通常放置在特定位置,以标明水域中的安全航道、水道或危险区域。它们引导船舶和舰艇,帮助其避开暗礁、浅滩或沉船等危险点。
它们被用作船只的锚定点。系泊浮标允许船只系泊,而无需抛锚,这在不适合抛锚或会破坏环境的区域尤其有用。
仪器化浮标配备了用于测量温度、波高、风速和大气压力等环境条件的传感器。这些浮标为天气预报、气候研究和海洋学研究提供了宝贵的数据。
一些浮标充当收集和传输来自水面或海底的实时数据的平台,通常用于科学研究、环境监测和军事应用。
在商业捕鱼中,浮标标记陷阱或渔网的位置。 它们还有助于水产养殖,标记水下养殖场的位置。
浮标还可以标明指定区域,如禁锚区、禁渔区或游泳区,从而帮助执行水上规章制度。
在所有情况下,浮标对于确保安全、促进海洋活动和支持科学研究都至关重要。
什么是浮力?
浮力是流体(如水或空气)对浸没在其中的物体的重量所施加的力。如果物体的密度小于流体的密度,它允许物体漂浮或上升到表面。浮力产生的原因是作用在物体浸没部分上的压力差异——在较低深度施加的压力较大,从而产生向上的力。
浮力原理通过阿基米德原理进行描述,该原理指出,物体受到的向上浮力等于该物体排开的流体的重量。如果浮力大于物体的重量,它就会漂浮;如果小于物体的重量,物体就会下沉。浮力在许多领域都至关重要,从海洋工程(设计船舶和潜艇)到诸如浮标等漂浮设备的 funcionalidad(功能)。
