Етапи формування довіри
У будь-якому виробничому процесі довіра — це не просто бажана риса, це фундамент, на якому будуються довгостроковий успіх і партнерські відносини.

Сертифіковано за стандартом ISO 9001
Наш сертифікат ISO 9001:2015, виданий компанією Bureau Veritas, свідчить про нашу тверду прихильність до якості та постійного вдосконалення.
Цей міжнародний стандарт робить особливий акцент на підході, заснованому на оцінці ризиків, що вимагає від нас виявлення потенційних ризиків та можливостей, які можуть вплинути на якість наших продуктів і послуг. Ми вживаємо проактивних заходів для усунення цих факторів, забезпечуючи стабільно високу якість.
Для збереження сертифікату ми впровадили надійні процеси моніторингу, вимірювання, аналізу та оцінки ефективності нашої Системи управління якістю (СУЯ). Регулярні зовнішні аудити та огляди керівництва дозволяють нам виявляти сфери, що потребують вдосконалення, та вживати коригувальних заходів у разі необхідності.
Успішне проходження суворого аудиту підтверджує, що наша СУЯ відповідає найвищим міжнародним стандартам. Це визнання не лише зміцнює довіру та задоволеність клієнтів, а й надає нам очевидну перевагу.
Випробування з калібрування та валідації
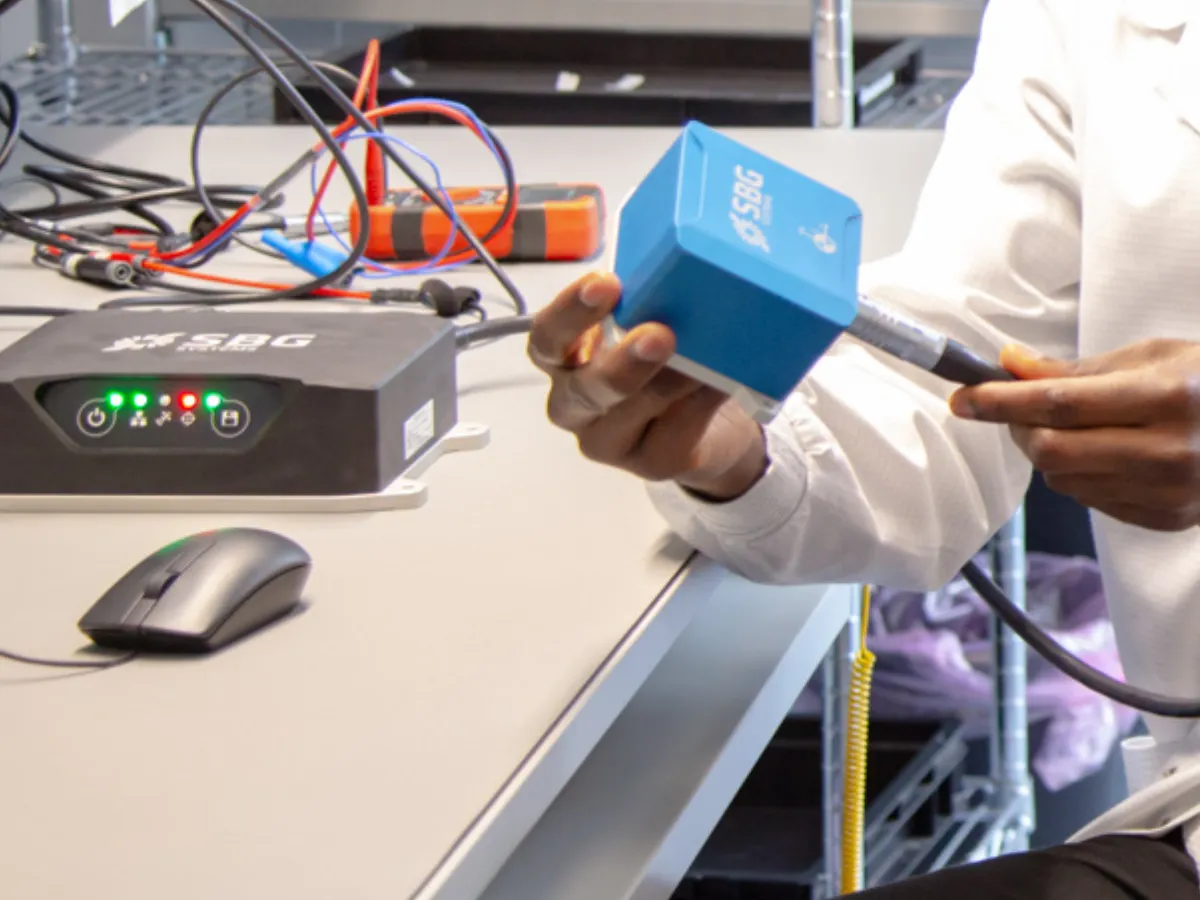
SBG Systems виконує комплексне заводське калібрування та перевірку кожного IMU, AHRS та INS перед відправкою. Кожен датчик індивідуально тестується з використанням автоматизованих багатоосьових систем руху та температурних камер для компенсації його унікальних джерел похибок.
Після завершення параметри калібрування постійно зберігаються в енергонезалежній пам'яті датчика та перевіряються за допомогою суворих випробувань. Цей одноразовий заводський процес гарантує, що кожен пристрій відповідає заявленим технічним характеристикам і забезпечує надійну роботу протягом тривалого часу без необхідності регулярного повторного калібрування.
Розширені фільтри Калмана
Extended Kalman Filter (EKF) — це потужні алгоритми, які широко використовуються в системах інерціальних датчиків для оцінки таких станів, як положення, швидкість та орієнтація в реальному часі.
На відміну від стандартних фільтрів Калмана, які передбачають лінійну динаміку, EKF розроблені для обробки нелінійних взаємозв'язків, притаманних інерціальним датчикам, таким як акселерометри та гіроскопи. Шляхом лінеаризації системи навколо поточної оцінки стану EKF прогнозує наступний стан і оновлює його за допомогою вимірювань датчиків, ефективно зменшуючи вплив шумів і зсувів.
Ми розробили передові алгоритми злиття даних, адаптовані до потреб інерціальної навігації. Залежно від платформ ми використовуємо слабко або тісно зв'язані розширені фільтри Калмана (EKF) INS/GNSS, щоб забезпечити найкращу продуктивність у кожному застосуванні, незалежно від того, чи це авіація, наземний транспорт чи море.
Розширені профілі руху
Профілі руху для інерціальних датчиків — це математичні або алгоритмічні представлення моделей руху, які описують, як швидкість, прискорення та положення змінюються з часом.
Ці профілі мають важливе значення для інтерпретації сирих даних від акселерометрів, гіроскопів і магнітометрів, що дозволяє точно відстежувати рух об'єкта в 3D-просторі. Шляхом моделювання певних моделей, таких як лінійні, обертальні або складні динамічні рухи, профілі руху дозволяють системам прогнозувати та компенсувати похибки, такі як дрейф датчика або шум.
Ми приділяємо велику увагу вдосконаленню моделей похибок наших IMU та допоміжного обладнання, щоб забезпечити оптимальну продуктивність із широким спектром обладнання: IMU, GNSS, курс з подвійною антеною, магнітометр, одометр (DMI), DVL та інші.
Наш навігаційний фільтр також інтегрує обмеження вашого конкретного транспортного засобу, такі як автомобільні динамічні обмеження або розширене обчислення висоти для морських суден.