Історія успіху GRYFN: Досягнення точності та ефективності з Quanta Micro
GRYFN, піонер у сфері мультимодальних рішень для дистанційного зондування для дослідницьких ринків, досяг значних операційних покращень, інтегрувавши нашу систему Quanta Micro (інерціальну навігаційну систему) у свої рішення на базі БПЛА та виконуючи пост-обробку даних за допомогою нашого програмного забезпечення Qinertia.
Ця співпраця забезпечила кінцевому користувачу сантиметрову точність, зменшення витрат на 10% протягом п'яти років та оптимізовану інтеграцію робочого процесу.
«За шкалою від 0 до 5 продукт, програмне забезпечення, підтримка та витрати відповідають очікуванням або перевершують їх — 5». | Метт Бехдол, генеральний директор GRYFN.

Основна сфера діяльності компанії: мультимодальне дистанційне зондування
GRYFN спеціалізується на готових до досліджень високоточних багатомодальних рішеннях дистанційного зондування на базі UAV, які одночасно збирають високо розділені дані RGB, LiDAR та гіперспектральні дані.
Їхня флагманська платформа зондування Gobi є комплексним підходом до збору багатомодальних даних, розробленим спеціально для дослідників, яким потрібні готові до використання на підприємстві набори даних та аналітика для прийняття обґрунтованих рішень у сільському господарстві, екологічному моніторингу, управлінні природними ресурсами або в будь-якій сфері, де потрібне точне активне та пасивне дистанційне зондування.

І саме цей кваліфікований попит привів їх до наших рішень, завдяки яким вони змогли вдосконалити свою платформу, одночасно зменшивши операційну складність та витрати для клієнтів.
Вимоги, яким відповідають наші рішення
Вимогливі застосування компанії GRYFN вимагали інерціального навігаційного рішення, здатного забезпечити сантиметрову точність для даних траєкторії в реальному часі (RTK) та після обробки (PPK).
Інтеграція гіперспектralьної зйомки, LiDAR та RGB-сенсорів на платформах БПЛА ставить унікальні технічні завдання.
Кожен тип датчика збирає дані з різною частотою і потребує точної інформації про місцезнаходження для забезпечення точного об’єднання та аналізу даних.
Не дивно, що вимоги до GRYFN також мали включати:
- Високоякісні дані GNSS-INS з точністю принаймні 2 см або вищою для надійного прямого геореференцирування.
- Програмне забезпечення, яке легко інтегрувати, з інтерфейсом командного рядка та підтримкою SDK для робочих процесів постобробки.
- Відкрита інфраструктура ліцензування для спрощення розгортання систем для клієнтів, що займаються розподіленими дослідженнями.
- Економічно вигідні рішення, що особливо важливо для науково-дослідних установ із різноманітними сценаріями розгортання.
- Оперативна технічна підтримка для швидкого вирішення проблем, пов’язаних з інтеграцією.
- Компактна конструкція з оптимізацією точності, надійності, розмірів та ваги.
«У 2023 році ми розглядали різні варіанти, беручи до уваги форм-фактор, продуктивність та інтеграцію обладнання, витрати й користь для клієнта. В результаті пошуків у нашій галузі ми зупинилися на 4 основних постачальниках, і компанія SBG перемогла у конкурсі на інтеграцію нашої новітньої сенсорної платформи Gobi», — пояснює Метт.
Інтеграція та продуктивність Quanta Micro
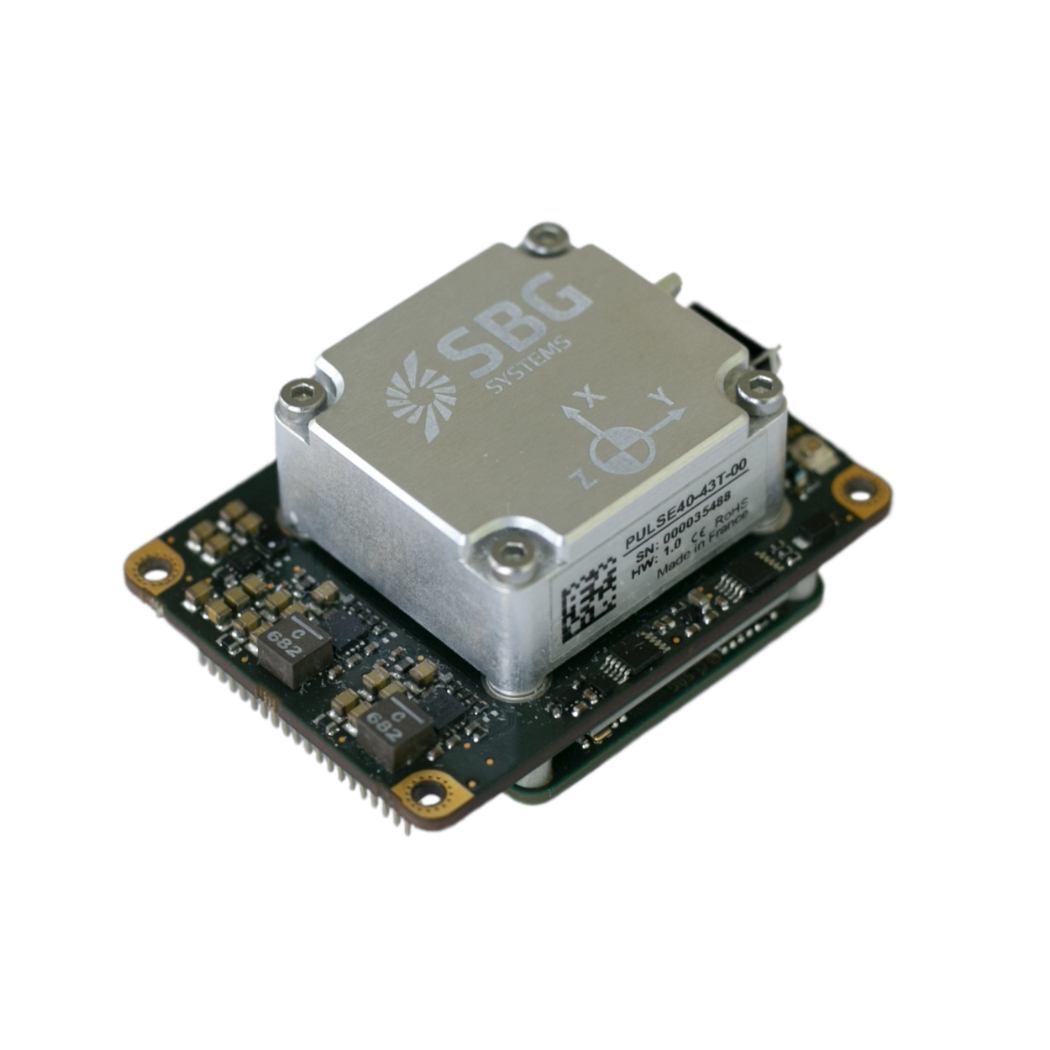
Ми задовольнили вимоги компанії GRYFN за допомогою нашого рішення Quanta Micro, ультракомпактної високопродуктивної інерціальної навігаційної системи з підтримкою GNSS, розробленої спеціально для застосувань дистанційного зондування з дронів, де точність та обмеження простору є критичними.
- GRYFN інтегрувала навігаційну систему Quanta Micro, яка працює в режимі подвійної антени та інтегрована в спеціальну друковану плату (PCB). Така конфігурація дозволяє системі видавати дані GNSS-INS на кілька датчиків одночасно, забезпечуючи потреби GRYFN у багатомодальному зондуванні.
- Тут форм-фактор Quanta Micro виявився ідеальним для вимог GRYFN щодо інтеграції компактних, багатомодальних датчиків.
- Конфігурація з двома антенами підвищила точність системи « heading » та надійність системи — це вирішальні фактори для точного визначення траєкторії в наукових дослідженнях.
- Наш підхід до проектування дозволив оптимізувати процес інтеграції апаратного забезпечення, завдяки чому компанія GRYFN змогла зосередитися на своїх основних функціях дистанційного зондування, а не на складнощах, пов’язаних із навігаційною системою.
Однією з ключових особливостей, яку ми з гордістю підкреслюємо в кожному подібному партнерстві, є наше прагнення надавати більш тісну підтримку, особливо на етапах, коли компанія ще проводить тестування та визначає найкращий спосіб інтеграції технології.
«Команди SBG оперативно реагували на запитання та брали участь у технічних обговореннях під час проведення нами перших порівнянь і випробувань, а рівень підтримки був відмінним», — зазначає Метт.
Головна перевага Qinertia, що забезпечує успіх
Крім того, інтеграція нашого програмного забезпечення для постобробки Qinertia з програмним інструментом GRYFN Processing Tool забезпечила значне покращення робочих процесів для операцій GRYFN.
Команда визнала Qinertia зручною та простою у використанні, з вичерпною документацією, що містить чіткі інструкції та пояснення для кожного кроку та налаштування обробки.
Такий підхід до програмного забезпечення усунув необхідність завантажувати дані RINEX, на відміну від конкуруючих рішень, що спростило робочий процес обробки. Вони також високо оцінили якість документації щодо API, зазначивши, що їм знадобилася мінімальна підтримка для інтеграції на рівні програмного забезпечення. Ця можливість самообслуговування скоротила час впровадження та вимоги до постійної підтримки.

Вимірювані результати та підвищення ефективності роботи
Інтеграція GRYFN з нашими системами забезпечила відчутне поліпшення операційної діяльності в багатьох аспектах.
«Простота впровадження для клієнтів зменшила потреби у технічній підтримці, що дозволило заощадити час та зосередитися на інших завданнях», — підкреслює Метт.
Коротко кажучи, було зафіксовано значний позитивний вплив у сфері скорочення витрат, підвищення ефективності обробки даних та задоволеності клієнтів, що також дозволило звільнити кошти в їхньому бюджеті для інших важливих потреб.
Це виявилося особливо цінним для науково-дослідних організацій, що працюють в умовах обмеженого бюджету. Компанія GRYFN також особливо відзначила значну економію на передплаті програмного забезпечення у поєднанні з підвищенням якості траєкторій.
Висновок: Формування конкурентних переваг
Quanta Micro та Qinertia зміцнили конкурентні позиції GRYFN завдяки:
- Оптимізована структура витрат.
- Покращені експлуатаційні характеристики.
- Оптимізований досвід взаємодії з клієнтами.

Завжди важливо підкреслювати, що ці вдосконалення безпосередньо сприяють підвищенню рівня задоволеності клієнтів та їх утриманню.
Аналіз практичного досвіду компанії GRYFN підтверджує, що технологія точної навігації може забезпечити як технічну ефективність, так і комерційну цінність, якщо її правильно інтегрувати у сучасні платформи дистанційного зондування.
Завдяки цьому партнерству ми надали переконливий приклад досягнення операційної досконалості у сфері збору даних за допомогою безпілотних літальних апаратів.
Quanta Micro
Quanta Micro — це компактна та високопродуктивна інерціальна навігаційна система з підтримкою GNSS, розроблена для застосувань в умовах обмеженого простору, які потребують виняткової точності та наонадійності.
Вона інтегрує IMU геодезичного класу з багаточастотним чотирьохсупутниковим GNSS-приймачем та вдосконаленими алгоритмами злиття датчиків для забезпечення позиціонування на сантиметровому рівні та точної орієнтації у складних умовах.
Система має функцію подвійної антени для оптимальної продуктивності heading в умовах низької динаміки, підтримуючи при цьому виняткову роботу з однією антеною для корисних навантажень БПЛА та обмежених застосувань.
Запросити ціну на Quanta Micro
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
Як дрони використовуються в сільському господарстві?
Дрони дедалі частіше використовуються в сільському господарстві для вдосконалення управління посівами та підвищення врожайності. Оснащені камерами з високою роздільною здатністю та датчиками, сільськогосподарські дрони забезпечують аерофотознімки та дані про стан посівів, стан ґрунту та варіативність полів. Це дозволяє фермерам швидко контролювати великі площі та точно виявляти такі проблеми, як зараження шкідниками, дефіцит поживних речовин та водний стрес.
Дрони в сільському господарстві використовуються для точного внесення засобів виробництва, таких як добрива, пестициди та гербіциди. Завдяки точному нанесенню речовин на конкретні ділянки дрони зменшують витрати та мінімізують вплив на довкілля. Крім того, вони допомагають у картографуванні сільськогосподарських угідь за допомогою дронів, плануванні розміщення полів, а також у моніторингу росту культур та врожайності з плином часу.
Загалом, сільськогосподарські дрони є економічно вигідним та ефективним способом збору важливої інформації, прийняття обґрунтованих рішень та здійснення цілеспрямованих заходів, що сприяє покращенню управління посівами та раціональному використанню ресурсів.
Що таке геореференціювання в аерофотозйомці?
Геореференціювання — це процес прив’язки географічних даних (таких як карти, супутникові знімки або аерофотознімки) до відомої системи координат, щоб їх можна було точно розмістити на поверхні Землі.
Це дає змогу інтегрувати дані з іншою просторовою інформацією, що забезпечує можливість проведення точного аналізу та картографування на основі географічного розташування.
У контексті геодезії геореференціювання відіграє ключову роль у забезпеченні точного прив’язування даних, зібраних за допомогою таких пристроїв, як LiDAR, камери або датчики на дронах, до реальних координат.
Завдяки прив’язці кожної точки даних до широти, довготи та висоти над рівнем моря геореференціювання гарантує, що зібрані дані відображають точне місцезнаходження та орієнтацію на Землі, що має вирішальне значення для таких сфер застосування, як геопросторове картографування, моніторинг навколишнього середовища та планування будівництва.
Геоприв'язка зазвичай передбачає використання опорних точок із відомими координатами, які часто отримують за допомогою GNSS або наземної зйомки, для узгодження отриманих даних із системою координат.
Цей процес має вирішальне значення для створення точних, надійних і придатних для використання просторових наборів даних.
У чому полягає різниця між RTK і PPK?
Кінематика в реальному часі (RTK) — це метод позиціонування, за якого поривки GNSS-корекцій передаються майже в реальному часі, зазвичай за допомогою потоку корекцій у форматі RTCM. Проте можуть виникати труднощі із забезпеченням GNSS-корекцій, зокрема їхньої повноти, доступності, покриття та сумісності.
Головною перевагою PPK перед пост-обробкою RTK є те, що під час пост-обробки можна оптимізувати процеси обробки даних, включаючи пряму та зворотну обробку, тоді як під час обробки в режимі реального часу будь-яке переривання або несумісність поправок та їх передачі призведе до зниження точності позиціонування.
Перша ключова перевага пост-обробки GNSS (PPK) порівняно з реальним часом (RTK) полягає в тому, що система, яка використовується в полі, не потребує каналу передачі даних/радіозв'язку для передачі RTCM-корекцій від CORS до системи INS/GNSS.
Головним обмеженням для впровадження пост-обробки є необхідність того, щоб кінцевий додаток впливав на навколишнє середовище. З іншого боку, якщо ваш додаток може витримати додатковий час обробки, необхідний для отримання оптимізованої траєкторії, це значно покращить якість даних для всіх ваших кінцевих результатів.
