


Швидкість передачі даних
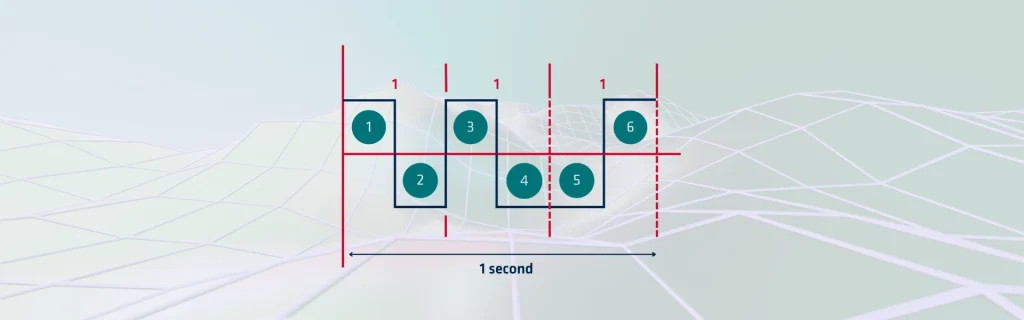
Швидкість бод визначає кількість зміну сигналів, що передаються за секунду в каналі зв'язку. Вона вимірює швидкість зв'язку в символах, а не в необроблених бітах. Багато цифрових систем прирівнюють швидкість бод до бітів за секунду, але це вірно лише тоді, коли кожен символ несе один біт.
Сучасні схеми модуляції часто кодують кілька бітів на символ, тому бітова швидкість може перевищувати швидкість бод. У вбудованих системах та інерціальних датчиках це зазвичай стосується швидкості обміну бітами даних через послідовний рядок.
Вимоги до пропускної здатності даних
Високопродуктивний інерціальний вимірювальний блок (IMU) на основі MEMS може створювати сотні вибірок на секунду. Кожна вибірка може містити показники з трьох гіроскопів, трьох акселерометрів і, можливо, магнітометра чи барометра. Залежно від роздільної здатності (наприклад, 16-бітні або 32-бітні цілі числа), один кадр даних може легко досягати кількох десятків байтів.
Наприклад, розглянемо IMU, який видає 100 вибірок на секунду, кожна з яких містить 24 байти даних. Це дорівнює:
100 вибірок/с × 24 байти/вибірку = 2400 байтів/с
Оскільки кожен байт зазвичай передається зі стартовим і стоповим бітами (загалом 10 бітів), швидкість сирої передачі становить близько 24 000 бітів/с. У цьому випадку швидкість передачі даних 38 400 бод буде достатньою.
Однак вищі частоти вибірки або додаткові поля даних (наприклад, температура, прапорці стану, мітки часу) вимагають вищих швидкостей бод. Тому багато професійних IMU підтримують 115 200 бод або навіть 921 600 бод, щоб гарантувати достатню пропускну здатність.
Аспекти, пов’язані з затримкою
В інерціальній навігаційній системі затримка має таке ж значення, як і пропускна здатність. Навігаційні алгоритми, такі як стратоув'язана інтеграція для оцінки просторового положення та координат, вимагають свіжих даних через чітко визначені інтервали. Якщо швидкість передачі даних (baud rate) занадто низька, показання датчиків можуть надходити із запізненням, що погіршує точність навігації.
Встановлюючи вищу швидкість передачі даних, розробники зменшують затримки зв'язку, гарантуючи, що кожне оновлення даних датчика доставляється майже в реальному часі. Це особливо важливо в аерокосмічній, морській сферах та в застосуваннях автономних транспортних засобів, де навігаційні похибки можуть швидко накопичуватися.
Надійність та стійкість до перешкод
Вища швидкість бод збільшує швидкість, але також підвищує чутливість до помилок від електромагнітних перешкод, імпедансу кабелю та проблем із заземленням. У суворих умовах, таких як важка техніка або військові платформи, інженери часто вибирають консервативні значення швидкості бод. такий підхід максимізує надійність і забезпечує стабільний зв'язок у складних умовах експлуатації.
Деякі інерціальні системи пропонують налаштовувану швидкість бод, що дозволяє інтеграторам адаптувати швидкість зв'язку залежно від архітектури системи та обмежень навколишнього середовища.
Застосування швидкості передачі даних
Швидкість бод — це набагато більше, ніж просто число в меню конфігурації: вона є ключовим чинником надійного зв'язку між електронними пристроями (UART). У сфері інерціальних датчиків і навігаційних систем вона безпосередньо впливає на пропускну здатність даних, затримку та надійність.
Вибір правильної швидкості бод вимагає балансування потреб системи: занадто низька — і дані можуть застрягти у вузькому місці; занадто висока — і передача може страждати від помилок. Оскільки інерціальні датчики стають складнішими, а застосування вимагають вищої точності, здатність оптимізувати налаштування швидкості бод залишається важливим навиком для інженерів та системних інтеграторів.
Коротко кажучи, інтегруєте ви компактний MEMS IMU в безпілотник або таксономічний INS в літак, увага до швидкості бод гарантує, що ваші навігаційні дані течуть плавно, точно та надійно, тримаючи вашу систему на курсі.
