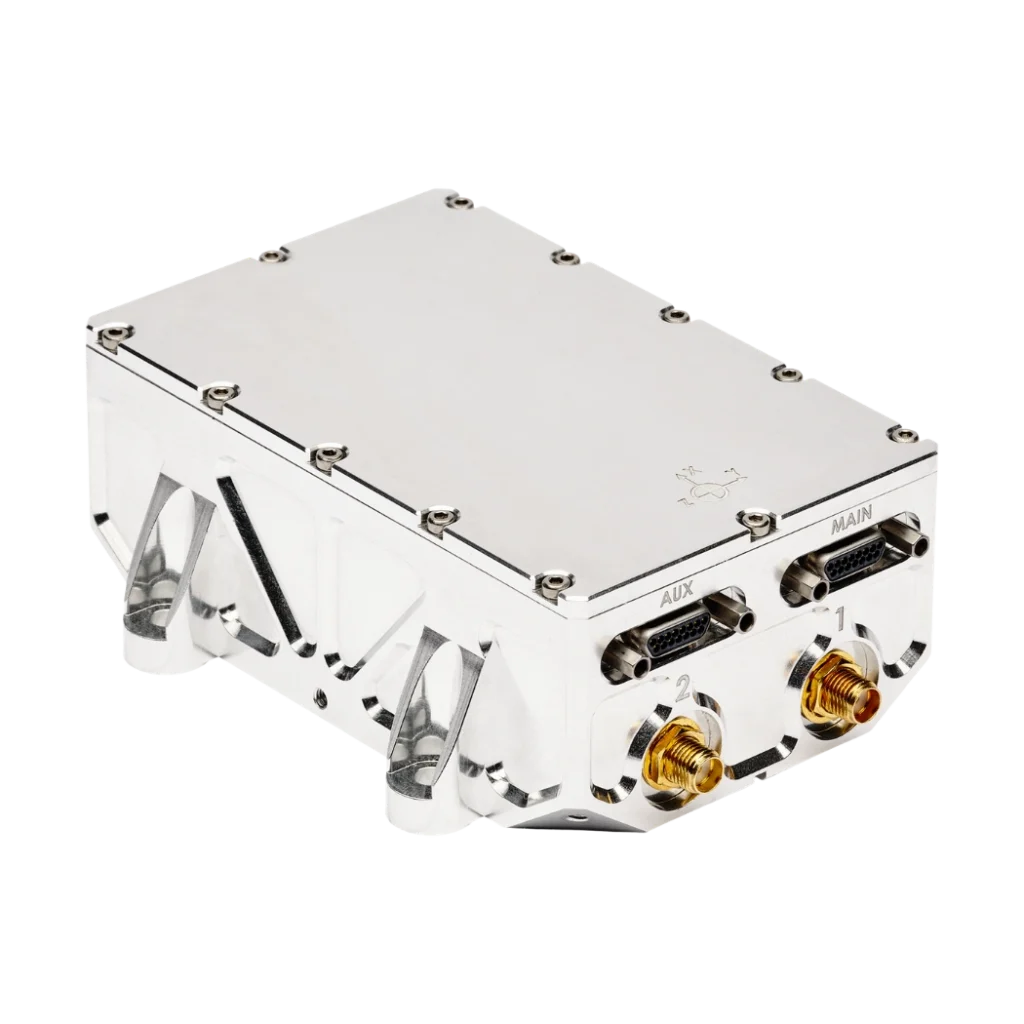
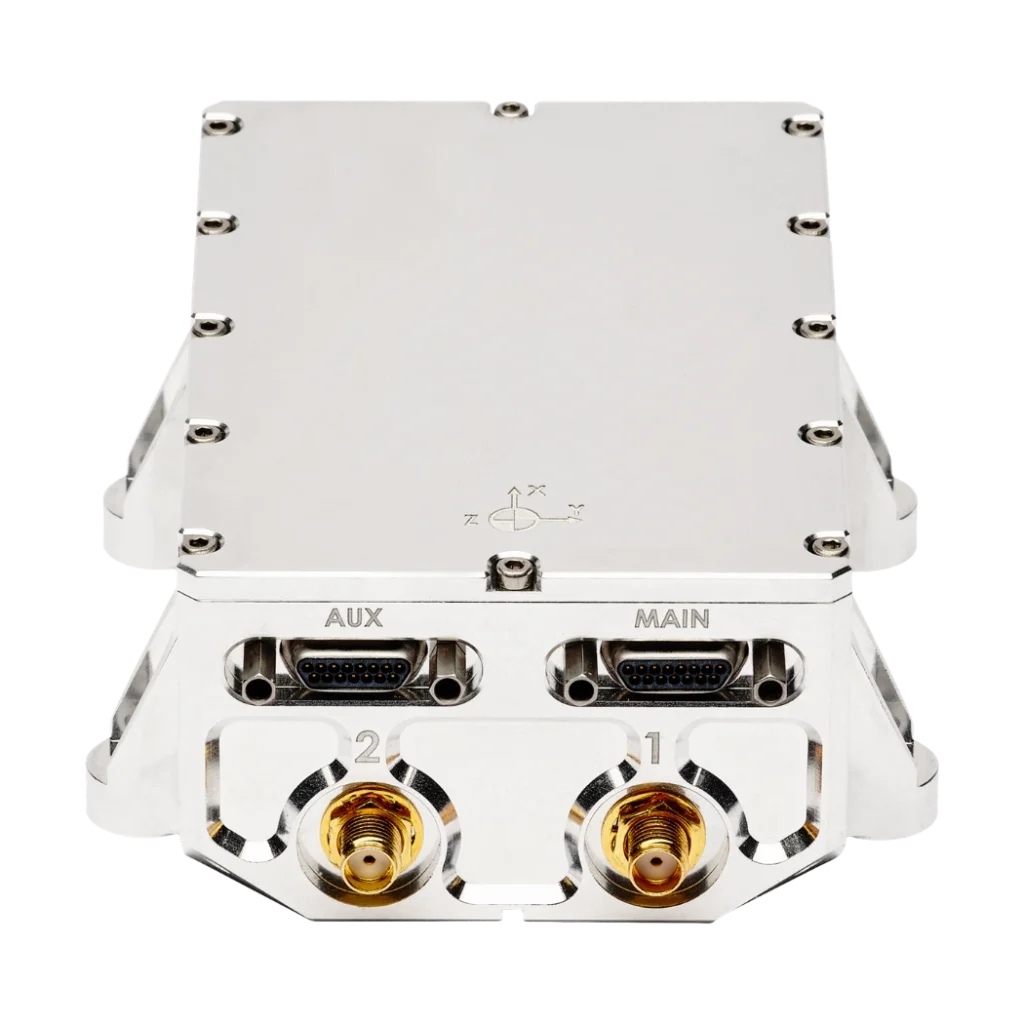
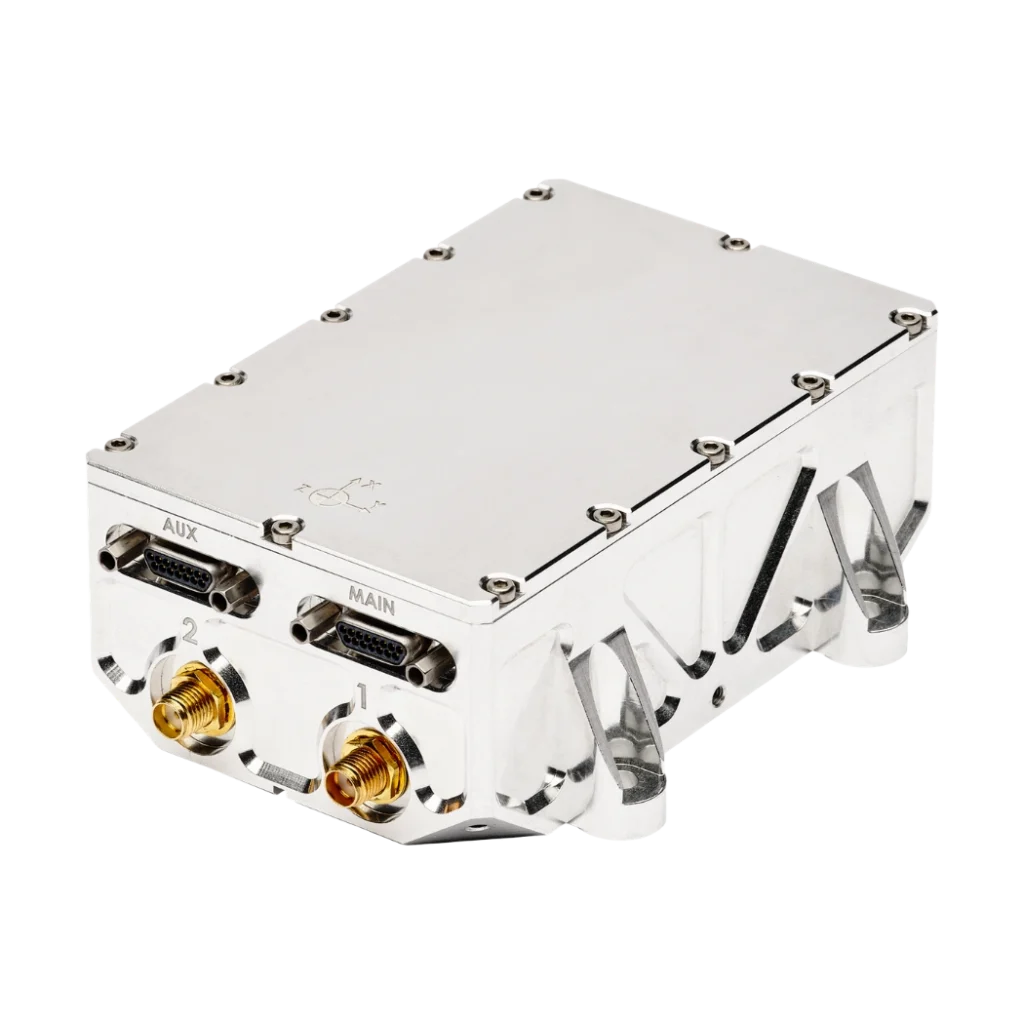
Stellar-40 Тактична інерціальна навігаційна система
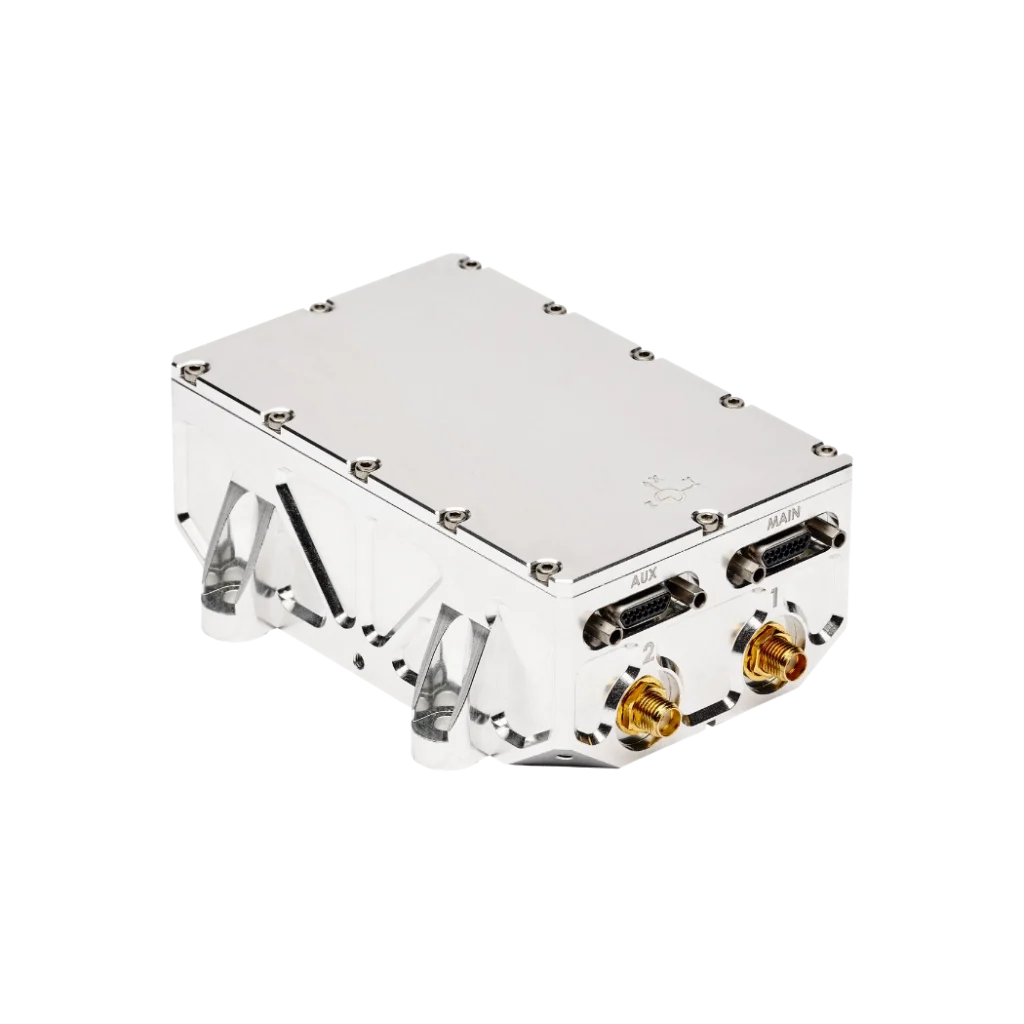
Stellar-40 — це інерціальна навігаційна система тактичного класу з підтримкою GNSS, яка працює на базі платформи SAF2Nav для забезпечення неперевершеної стійкості. Вона поєднує в собі IMU тактичного класу, стійкий до глушіння та спуфінгу GNSS-приймач і вдосконалені алгоритми злиття датчиків у міцному корпусі.
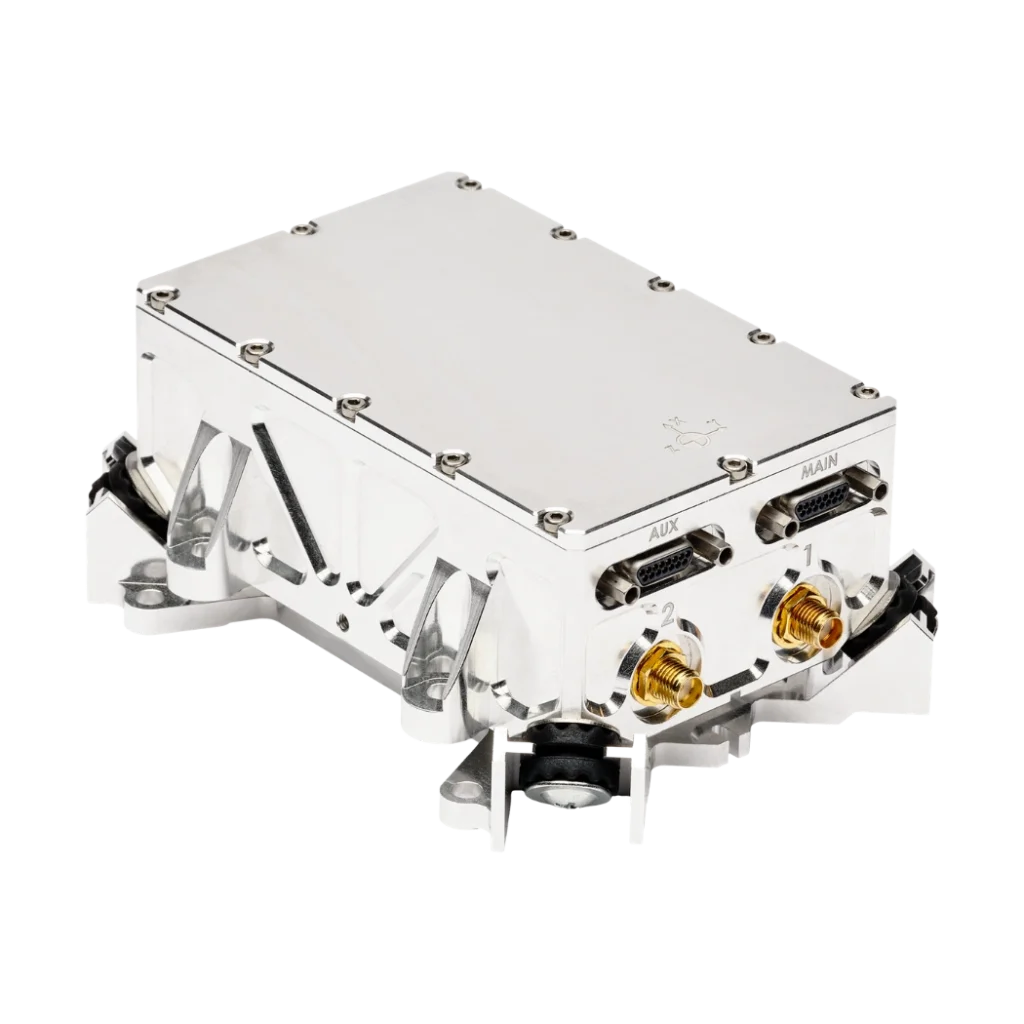
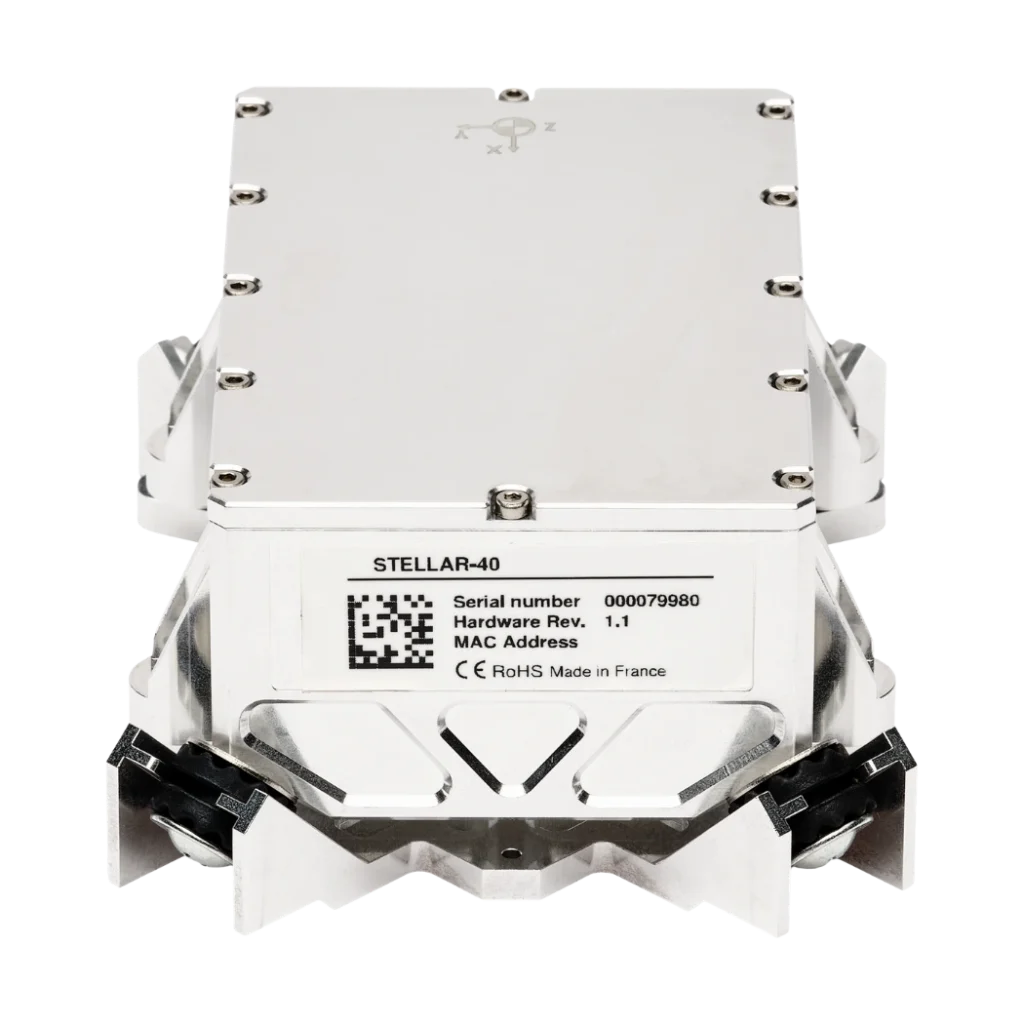
Поєднуючи характеристики високого класу з промисловою гнучкістю, Stellar-40 має унікальну тришарову архітектуру гасіння вібрацій у дизайні, оптимізованому для масштабування, що відповідає суворим вимогам серійного виробництва.
Цим запуском SBG Systems ще більше розширює свій портфель інерціальних навігаційних рішень, адаптованих для критично важливих застосувань. Stellar-40 є ITAR FREE.
Stellar-40
Наш Stellar-40 є першим у новій серії Stellar, випущеній для задоволення мінливих операційних вимог. Ця INS тактичного класу зосереджена на двох основних цілях: підвищенні стійкості в суворих умовах експлуатації та забезпеченні масштабованості без зниження продуктивності.
Для вирішення проблем сильних вібрацій SBG Systems створила шедевр інженерної думки: унікальну тришарову систему захисту від вібрацій. Було проведено повний модальний аналіз, щоб гарантувати міцність і надійність продукту, зберігаючи при цьому надзвичайно простий дизайн.
Готовий до навігації dead reckoning із системою SAF2Nav у своїй основі, Stellar-40 бездоганно інтегрується у вашу платформу, забезпечуючи стійку навігацію навіть у найсуворіших умовах GNSS-denied.
Ознайомтеся з усіма функціями!


Stellar-40 коротко
Надійність. Точність. Безшовність.
Ознайомтеся з основними характеристиками нижче, щоб дізнатися більше про Stellar-40.
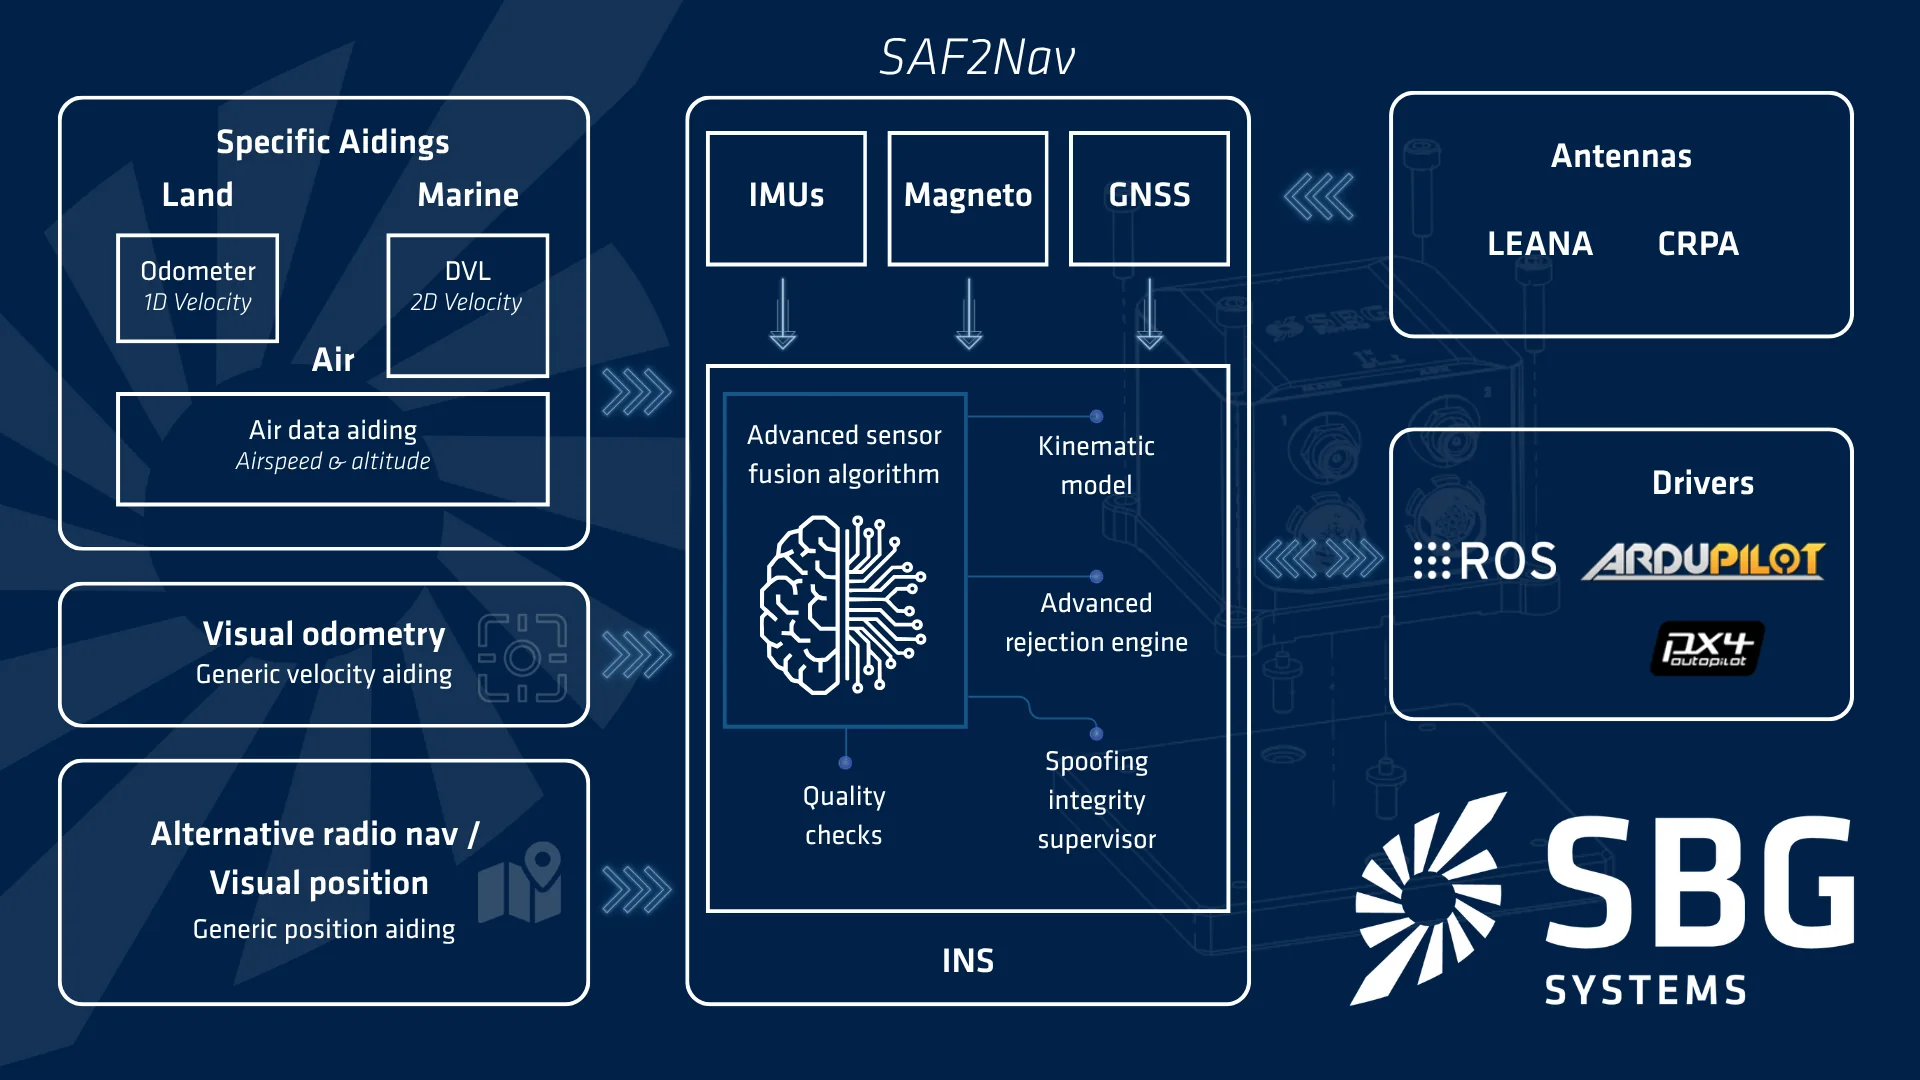
Стійкий навігаційний стек із SAF2Nav
GNSS більше не сприймається як належне. Ось чому наш стек SAF2Nav лежить в основі нашої INS, забезпечуючи точність і безпеку, коли GNSS дає збій або зазнає атак. Він спирається на три ключові стовпи. По-перше, злиття кількох датчиків об'єднує дані GNSS, IMU, повітряних, радарних та візуальних даних в єдине узгоджене навігаційне рішення. По-друге, новий наглядовий модуль цілісності спуфінгу моніторить датчики для миттєвого виявлення аномалій, різко скорочуючи критичний час реагування. Нарешті, адаптивні кінематичні моделі максимізують навігаційну точність, дозволяючи алгоритму злиття плавно узгоджуватися з конкретною динамікою руху вашої платформи.
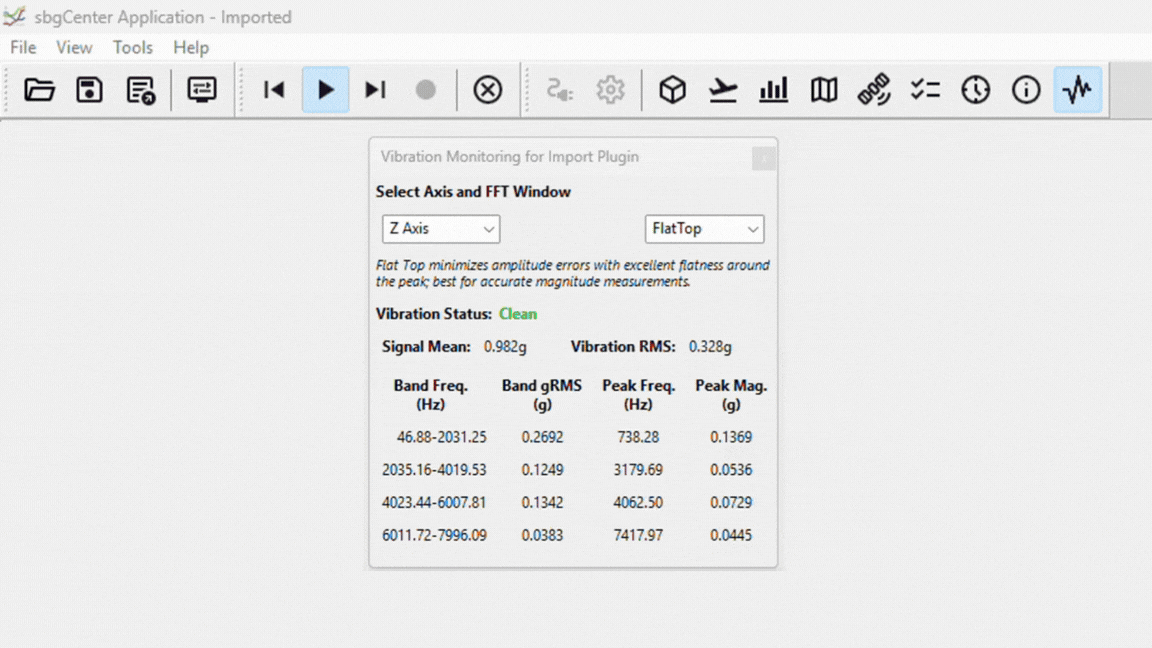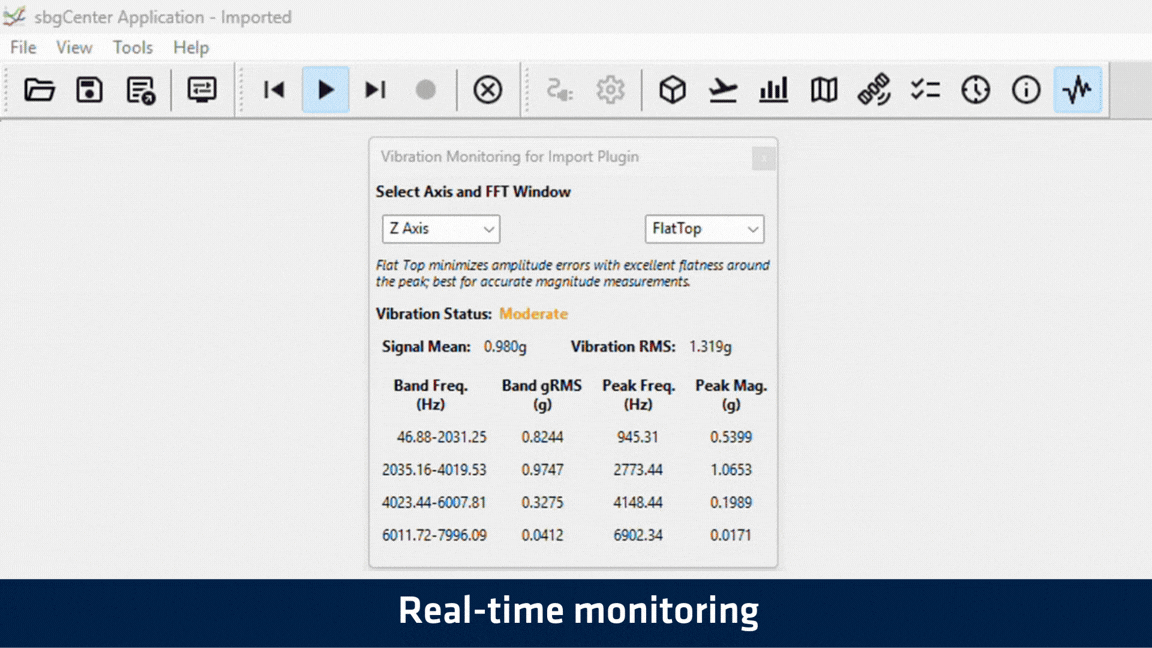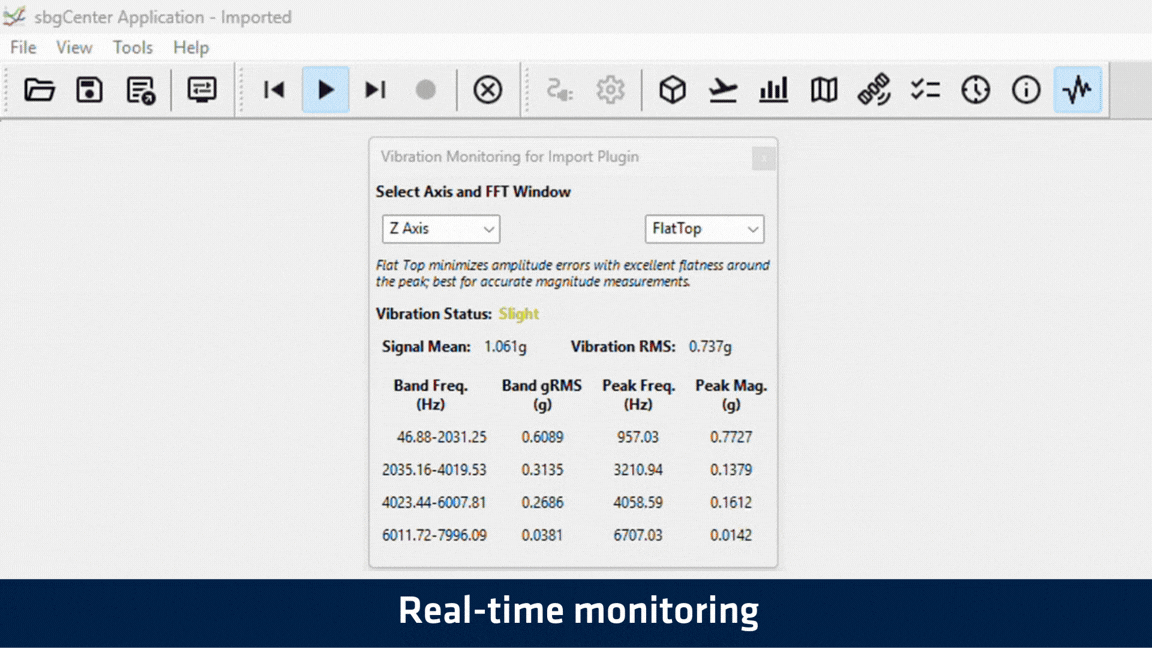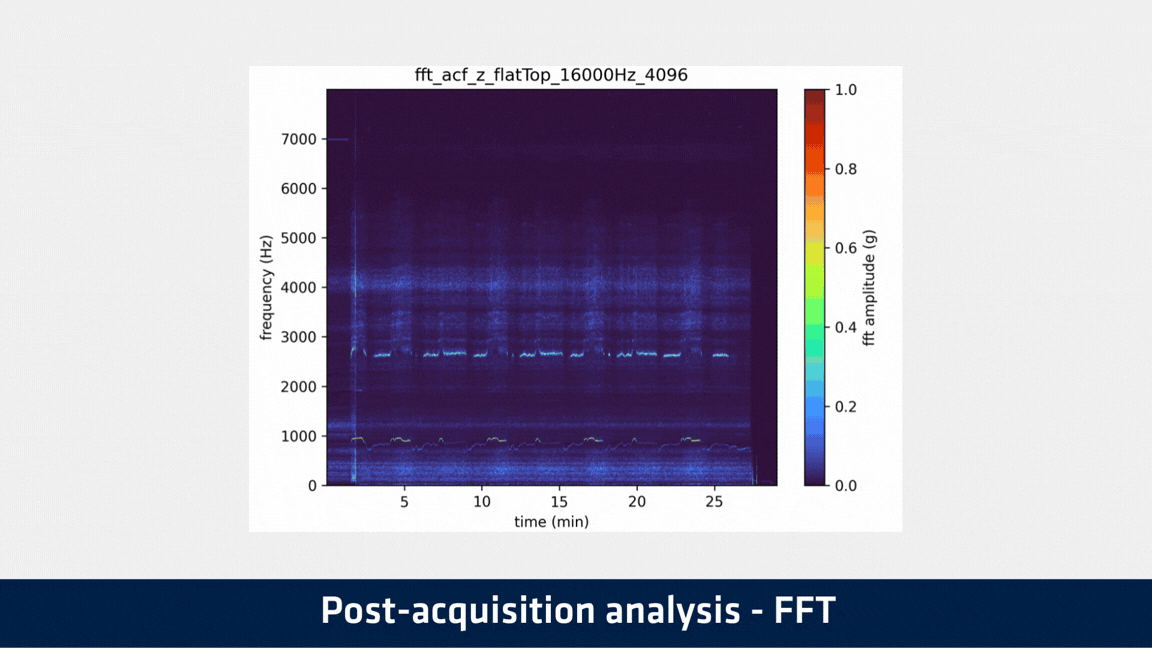
Вбудований інструмент моніторингу вібрацій
Моніторинг вібрацій для розуміння та зменшення структурних резонансів рідко буває простим і часто вимагає спеціального зовнішнього обладнання. Саме тому ми інтегрували комплексні інструменти моніторингу безпосередньо в INS Stellar-40. Система оснащена спеціальним акселерометром з високою смугою пропускання, що працює на частоті до 16 кГц, у поєднанні з передовими можливостями бортової обробки даних. Вона забезпечує візуалізацію в реальному часі середньоквадратичного значення (RMS), пікової амплітуди та пікової частоти в чотирьох різних частотних діапазонах, що дозволяє користувачам точно визначати місця виникнення критичних вібрацій. Крім того, ці цінні дані плавно записуються та повторно використовуються для подальшого поглибленого FFT-аналізу.
Сумісність з екосистемою
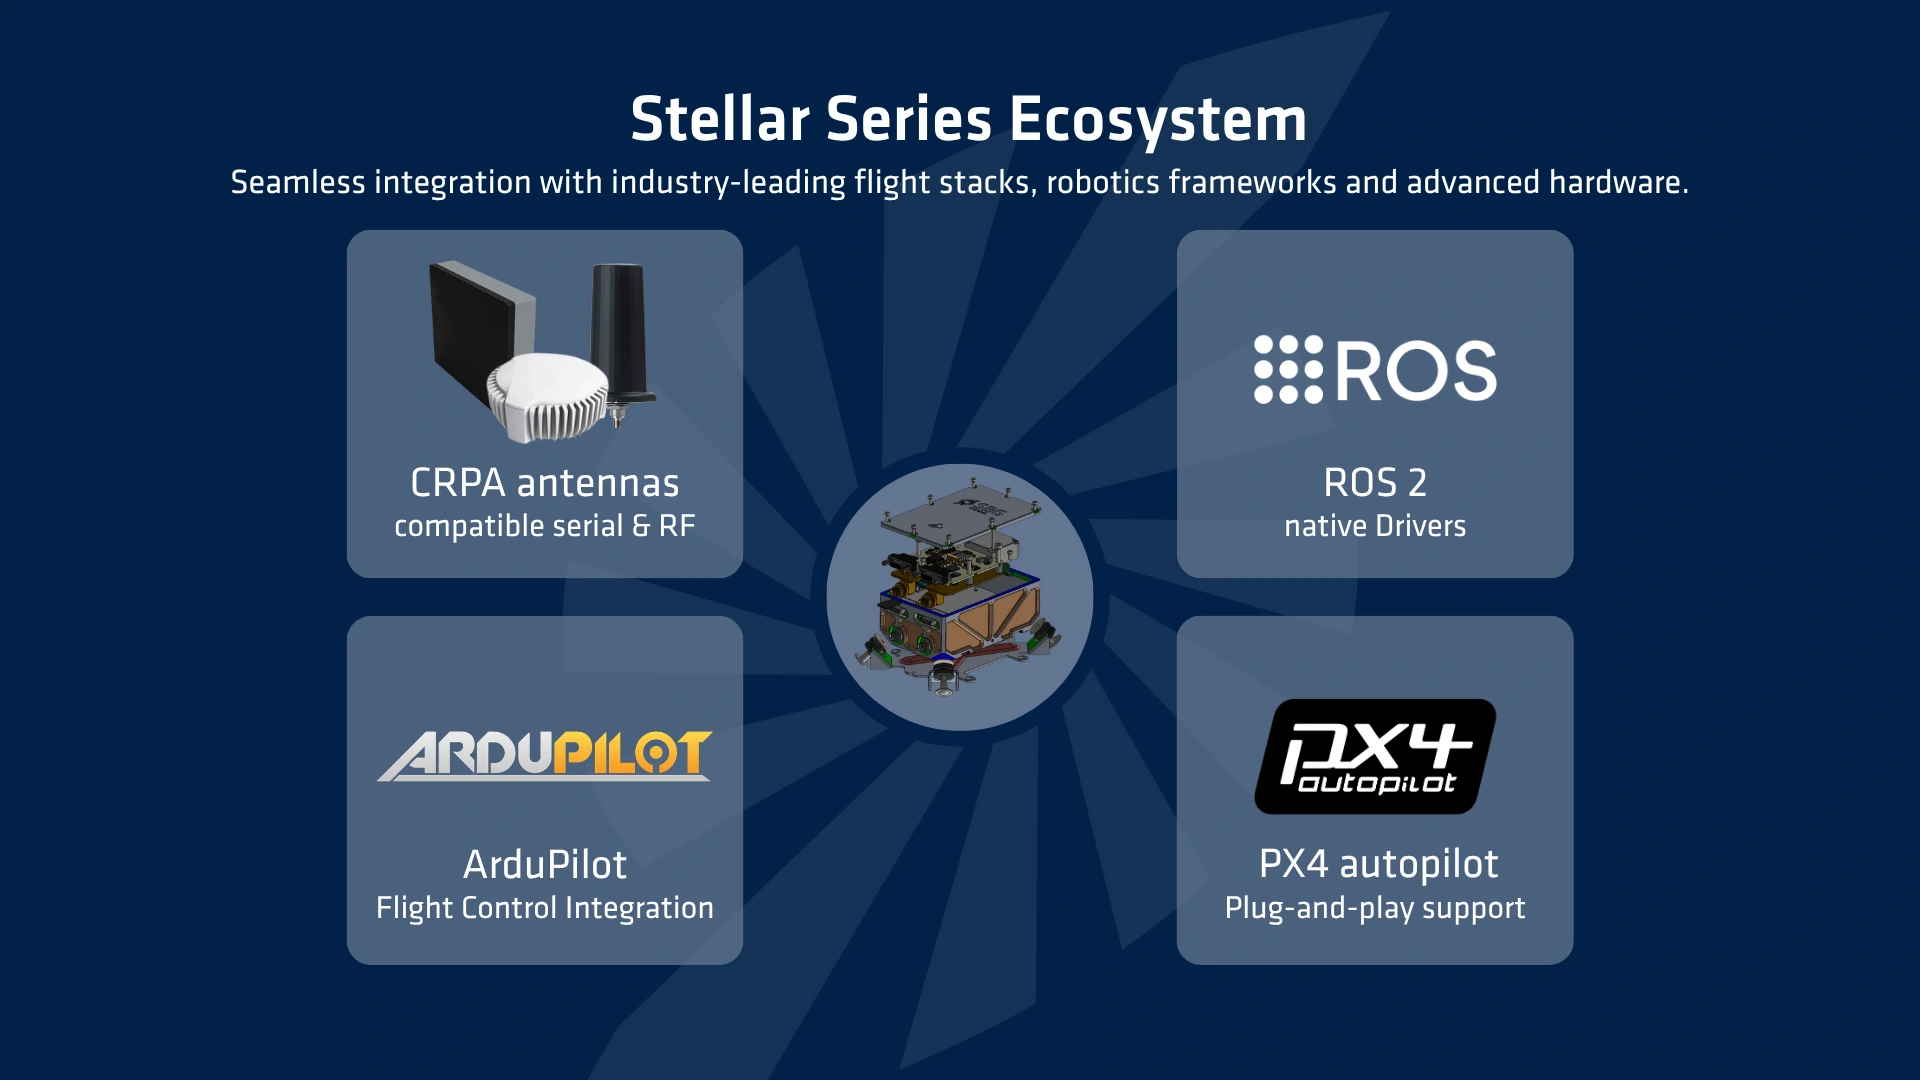
Потужна навігаційна система добра настільки, наскільки вона здатна безперешкодно інтегруватися у вашу архітектуру. Ось чому сумісність з екосистемою є фундаментальним стовпом нашої INS, розробленим для прискорення розгортання та усунення накладних витрат на інтеграцію. По-перше, система повністю укомплектована готовими до використання драйверами з нативною підтримкою стандартних для галузі автономних платформ, зокрема ROS2, ArduPilot та PX4. По-друге, для гарантування максимальної стійкості в умовах протиборства вона забезпечує пряму сумісність за принципом «підключай і працюй» з передовими CRPA-антенами. Ця глибока інтероперабельність забезпечує легке розгортання на всіх ваших критично важливих платформах.
Огляд можливостей місій та ЕФЕКТИВНОСТІ
Створено для будь-яких місій
Дізнайтеся, як пристрій працює в різних операційних середовищах. Кожна область підкреслює переваги, актуальні для місій, та ключові технічні характеристики.
Ефективність у повітряних місіях
- Навігація БПЛА: платформи літакового та вертольотного типів
- Навігація БПЛА: платформи літакового та вертольотного типів
Детальний огляд характеристик місій
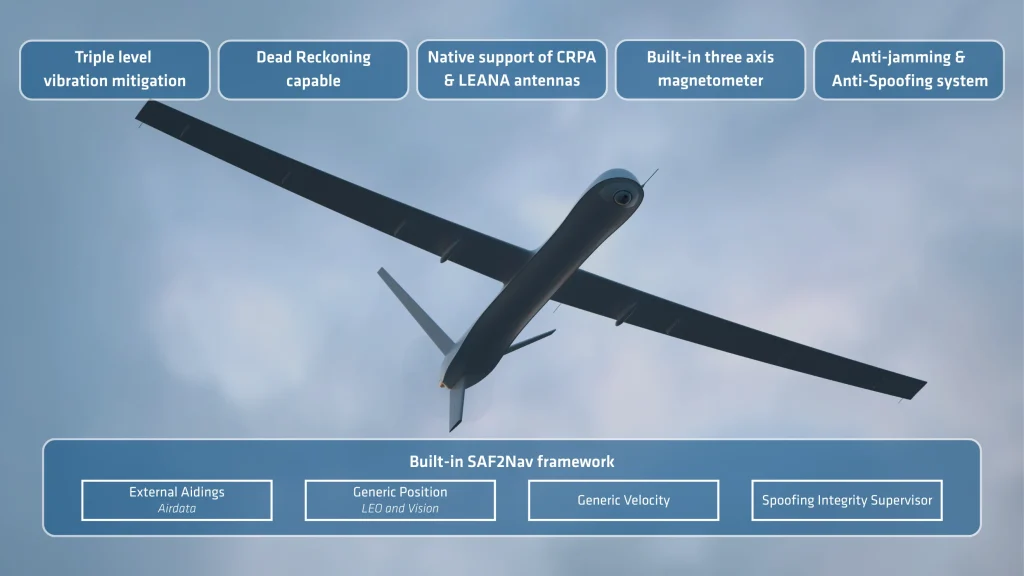
Створена для складних авіаційних місій, система поєднує в собі міцність, точність та безшовну інтеграцію на платформах літакового й вертольотного типів.
- Спеціалізовані динамічні профілі, адаптовані для платформ літакового та вертольотного типів.
- Тришарова віброізоляція для умов високих вібрацій в авіації.
- Цілісність позиціонування за умов глушіння та спуфінгу GNSS, що забезпечується стеком SAF2Nav.
- Тактичне dead reckoning на базі стека SAF2Nav для безперервної навігації під час відключень GNSS.
- Автоматичне оцінювання та компенсація швидкості вітру для інтеграції з трубкою Піто.
- Безшовна інтеграція автопілота завдяки нашим драйверам PX4 та ArduPilot.
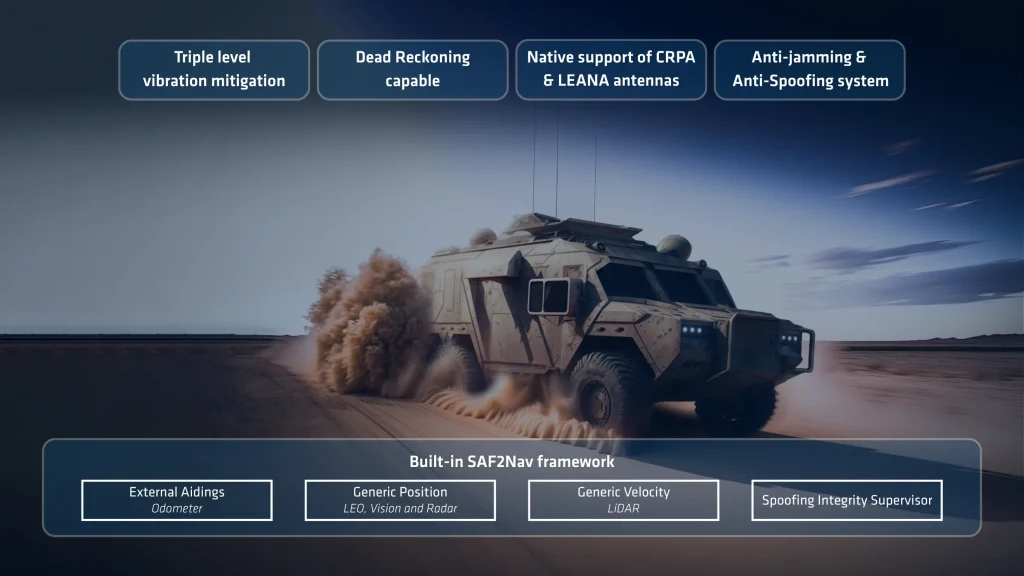
Характеристики для наземних місій
- Наземна навігація: дорожні та позашляхові транспортні засоби
- Наземна навігація: дорожні та позашляхові транспортні засоби
Детальний огляд характеристик місій
Створена для складних наземних місій, система поєднує в собі міцність, точність і бездоганну інтеграцію на будь-якому типі сухопутного транспорту.
- Спеціалізовані динамічні профілі, адаптовані для позашляховиків або дорожніх транспортних засобів.
- Тришарова віброізоляція для умов високих вібрацій.
- Цілісність позиціонування за умов глушіння та спуфінгу GNSS, що забезпечується стеком SAF2Nav.
- Входи від колісного одометра та швидкості SLAM для покращення характеристик dead reckoning
- Тактичне dead reckoning на базі стека SAF2Nav для безперервної навігації під час відключень GNSS.
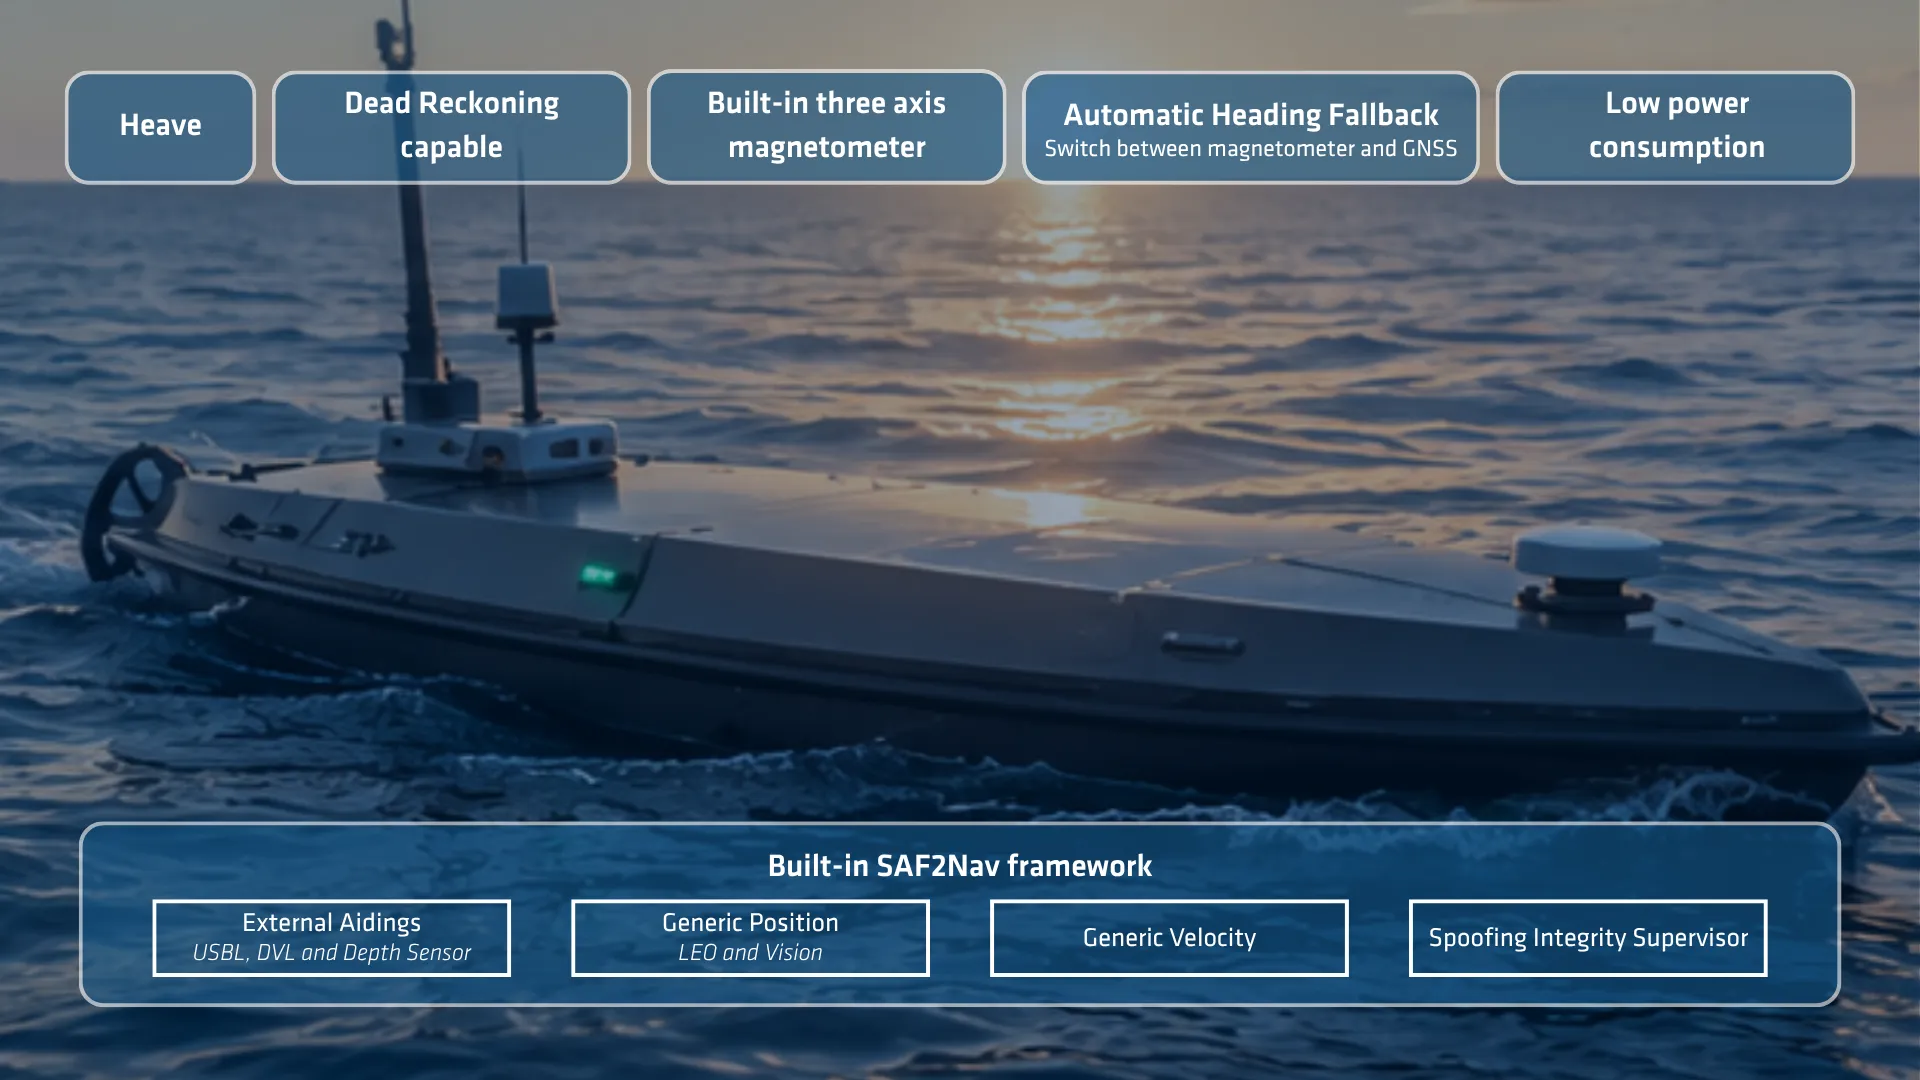
Характеристики надводної навігації
- Морська навігація: пілотовані та безпілотні надводні судна будь-якого розміру
- Морська навігація: пілотовані та безпілотні надводні судна будь-якого розміру
Детальний огляд характеристик місій
Створена для складних морських місій, система поєднує в собі міцність, точність і бездоганну інтеграцію на будь-якому типі надводного судна.
- Спеціалізовані динамічні профілі, адаптовані для морського надводного транспорту.
- Тришарова віброізоляція для умов високих вібрацій.
- Цілісність позиціонування за умов глушіння та спуфінгу GNSS, що забезпечується стеком SAF2Nav.
- Входи швидкості від DVL або лагу для покращення характеристик dead reckoning
- Автоматичне оцінювання та компенсація швидкості течії для компенсації швидкості за датчиком відносно води.
- Тактичне dead reckoning на базі стека SAF2Nav для безперервної навігації під час відключень GNSS.
Технічні характеристики
Сумісність із транспортними засобами
Надводні судна, підводні апарати, морські дослідження, морські та екстремальні морські умови Повітря
Літаки, вертольоти, повітряні судна, безпілотні літальні апарати Земля
Автомобіль, автопромисловість, поїзд/залізниця, вантажівка, двоколісний транспорт, важка техніка, пішохід, рюкзак, позашляховик
Продуктивність GNSS
Подвійна антена, 789 каналів Лінійка GNSS
500 м/с і висота 80 км Діапазон частот
Багаточастотний Функції GNSS
SBAS, RTK, PPK, RAW Сигнали GPS
L1C/A, L1C, L2C, L2PY, L5 Сигнали «Галілео»
E1, E5a, E5b, E6BC Сигнали ГЛОНАСС
L1C/A, L2C/A, L2P, L3OC Сигнали «Бейдоу»
B1I, B1C, B2a, B2I, B3I, B2b Інші сигнали
NaviC L5, L-діапазон, QZSS Час до першої фіксації GNSS
< 35 s Перешкоди та підробка
Автоматичний захист від перешкод та підробки, OSNMA, розширене автоматичне відкидання сигналів з декількох датчиків
Екологічні характеристики та діапазон експлуатації
від -40 °C до 71 °C Вібрації
3 г RMS — від 20 Гц до 2 кГц Амортизатори
500 г за 0,3 мс MTBF (розраховане значення)
246 000 годин Відповідає вимогам
MIL-STD 461G | MIL-STD 1275E | MIL-STD 810H
Інтерфейси
GNSS, RTCM, NTRIP, дані повітряних датчиків, одометр, загальна швидкість і положення Протоколи виводу
NMEA, ASCII, sbgECom (бінарний формат), REST API Протоколи введення даних
NMEA, ASCII, sbgECom (бінарний формат), REST API Реєстратор даних
8 ГБ або 48 годин при частоті 200 Гц Швидкість випуску
200 Гц (IMU, INS) Послідовні порти
4 послідовних канали вводу-виводу зі швидкістю до 921 600 біт/с CAN
1 шина CAN 2.0 A/B, швидкість до 1 Мбіт/с Вихід синхронізації
2 виходи синхронізації (1 — RS232 + 1 — рівні TTL) Вхід синхронізації
4 синхронізуючі входи (рівні RS232) Ethernet
1 порт Ethernet, повний дуплекс (10/100 Base-T), PTP / NTP, NTRIP, веб-інтерфейс, FTP З'єднувачі
2 роз'єми Micro-D 15 (вхід/вихід), 2 роз'єми SMA (антени)
Технічні характеристики механічної та електричної частин
від 9 до 36 В постійного струму Споживання електроенергії
< 3 W without antennas Вага (г)
365 г / 443 г з демпфером Розміри (Д×Ш×В)
107,7 мм x 85 мм x 40 мм
Технічні характеристики щодо часу
< 200 ns Точність PTP
< 1 µs Точність PPS
< 1 µs (jitter < 1 µs) Зайти dead reckoning
1 ppm
Технічний паспорт Stellar-40
Отримуйте інформацію про всі характеристики та технічні дані продукту прямо на свою електронну пошту!
Порівняти Stellar-40 з іншими продуктами
Порівняйте нашу найсучаснішу лінійку інерціальних датчиків для навігації, визначення руху та heave. Повні технічні характеристики можна знайти в апаратному посібнику, який надається за запитом.
-
Stellar-40
- Горизонтальне положення в одній точці
- 1.2 m
- Оцінка продуктивності спуфінгу та глушіння
- ★★★★★
- Стійкість до підробки та заглушення
- Усі конфігурації, повний діапазон, розширений моніторинг та заходи щодо мінімізації ризиків
- Стійкість до вібрацій
- Трирівневий
- Счислена навігація
- До 0,2% DT (дорожній транспортний засіб, двоантенна система GNSS та одометр)
- Вага (г)
- 365 g
- Розміри (Д×Ш×В)
- 107,7 x 85 x 40 мм
-
- Горизонтальне положення в одній точці
- 1.2 m
- Оцінка продуктивності спуфінгу та глушіння
- ★★★☆☆
- Стійкість до підробки та заглушення
- Усі сузір’я, дводіапазонний режим, моніторинг та запобігання
- Стійкість до вібрацій
- Один рівень
- Счислена навігація
- До 0,2% DT (дорожній транспортний засіб, двоантенна система GNSS та одометр)
- Вага (г)
- 165 g
- Розміри (Д×Ш×В)
- 42 × 57 × 60 мм
-
- Горизонтальне положення в одній точці
- 1.0 m
- Оцінка продуктивності спуфінгу та глушіння
- ★★★☆☆
- Стійкість до підробки та заглушення
- Усі конфігурації, тридіапазонний режим, розширений моніторинг та заходи щодо зменшення ризиків
- Стійкість до вібрацій
- Один рівень
- Счислена навігація
- < 0.1 % DT (Onroad vehicle, dual antenna GNSS and odometer)
- Вага (г)
- < 900 g
- Розміри (Д×Ш×В)
- 130 × 100 × 75 мм
-
- Горизонтальне положення в одній точці
- 1.2 m
- Оцінка продуктивності спуфінгу та глушіння
- ★★★☆☆
- Стійкість до підробки та заглушення
- Усі сузір’я, дводіапазонний режим, моніторинг та запобігання
- Стійкість до вібрацій
- Один рівень
- Счислена навігація
- До 0,5% DT (дорожній транспортний засіб, двоантенна система GNSS та одометр)
- Вага (г)
- 65 g
- Розміри (Д×Ш×В)
- 46 × 45 × 32 мм


Сумісність


Асортимент сумісних антен для захисту від перешкод та підробки сигналів
Ми підібрали оптимальний асортимент антен, захищених від перешкод та підробки сигналів, які пройшли повне тестування та перевірку на сумісність. Цей асортимент включає перевірені технології, такі як CRPA (антена з керованою діаграмою спрямованості) та LEANA (навігаційна антена з низьким кутом підйому, захищена від перешкод).
Ознайомтеся з нашими рекомендованими рішеннями!
Документація та ресурси
Stellar-40 постачається з вичерпною онлайновою документацією, розробленою для підтримки користувачів на кожному етапі.
Від інструкцій з установки до розширених налаштувань та усунення несправностей — наші зрозумілі та докладні посібники забезпечують безперебійну інтеграцію та роботу.
Наші приклади з практики
Ознайомтеся з реальними прикладами застосування, які демонструють, як наші рішення підвищують продуктивність, скорочують час простою та покращують операційну ефективність. Дізнайтеся, як наші сучасні датчики та інтуїтивно зрозумілі інтерфейси забезпечують точність і контроль, необхідні для досягнення найкращих результатів у ваших сферах застосування.
Ellipse використовується в навігації автономних транспортних засобів
Автономна навігація

Ellipse інтегрований в бортові системи гіперспектральної зйомки
Навігація безпілотних літальних апаратів



Додаткові товари та аксесуари
Дізнайтеся, як наші рішення можуть змінити ваші операції, ознайомившись із нашими різноманітними сферами застосування. Завдяки нашим датчикам і програмному забезпеченню для визначення руху та навігації ви отримуєте доступ до найсучасніших технологій, які стимулюють успіх та інновації у вашій сфері.
Приєднуйтесь до нас у розкритті потенціалу інерціальної навігації та рішень для позиціонування в різних галузях.

Qinertia GNSS-INS

Кабелі

GNSS-антени
Виробничий процес
Відкрийте для себе точність та експертність, що стоять за кожним продуктом SBG Systems, включаючи наші рішення IMU, AHRS та INS. Спочатку дізнайтеся, як наші інженери проєктують кожну систему, дбаючи про точність і надійність. Потім подивіться, як ми виробляємо та тестуємо наші високопродуктивні інерціальні навігаційні системи.
Протягом усього процесу ми застосовуємо суворий контроль якості для забезпечення стабільної продуктивності. Крім того, наші передові інженерні методи допомагають кожному продукту відповідати високим стандартам точності та надійності.
Дивіться відео зараз, щоб дізнатися, як ми створюємо високопродуктивні інерціальні системи.

Запитайте про вартість
Про нас говорять
Ми демонструємо досвід та відгуки професіоналів галузі та клієнтів, які використовують нашу продукцію в реальних проєктах. Їхні відгуки підкреслюють якість та продуктивність наших INS рішень. Крім того, вони демонструють, як наша технологія підтримує вимогливі навігаційні додатки.
Дізнайтеся, як наша інноваційна технологія покращує операції, підвищує продуктивність та забезпечує надійні результати в різних сферах застосування.



Розділ «Часті запитання»
Ласкаво просимо до розділу «Часті запитання», де ми відповідаємо на ваші найактуальніші запитання щодо нашої передової технології та її застосування. Тут ви знайдете вичерпні відповіді щодо функцій продукту, процесів встановлення, порад щодо усунення несправностей та найкращих практик, які допоможуть вам отримати максимальну користь від використання нашого компактного INS. Незалежно від того, чи ви — новий користувач, який потребує допомоги, чи досвідчений фахівець, що шукає поглиблену інформацію, наші «Часті запитання» створені для того, щоб надати вам необхідну інформацію.
Знайдіть відповіді тут!
Що таке « dead reckoning » у навігації?
Dead reckoning — це метод навігації без сигналів GNSS, що базується на інерціальних даних та інформації з інших датчиків для підтримання безперервного трекінгу. Зазвичай у разі втрати сигналів GNSS система повністю втрачає своє положення. Завдяки методу dead reckoning система обчислює безперервне положення, яке з часом повільно дрейфуватиме. Швидкість цього дрейфу залежить від якості внутрішнього IMU та наявності зовнішніх допоміжних датчиків.
Які формати ви підтримуєте для зовнішніх допоміжних даних (наприклад, аеродинамічні дані, візуальні дані)?
Система « Stellar-40» використовує наш власний протокол sbgECom, який базується на чітко визначених кадрах повідомлень. Завдяки цим заздалегідь визначеним повідомленням система може безперебійно отримувати аеродинамічні дані, дані про швидкість корпусу та дані про абсолютне положення від будь-якого зовнішнього датчика, здатного надавати таку інформацію.
Чи є окреме поле для ручного введення даних щодо оцінки швидкості вітру?
Ні, оскільки це не є обов’язковим. Сучасний алгоритм об’єднання даних датчиків, що використовується в приладі « Stellar-40», автоматично обчислює та оцінює вітрові умови в режимі реального часу, завдяки чому вам не потрібно вводити ці дані вручну.
Які варіанти зовнішнього керування доступні для наземних застосувань?
Для наземних платформ Stellar-40 підтримує різноманітні допоміжні вхідні дані для підвищення точності навігації, особливо в умовах denied GNSS. До них належать апаратні одометри (окометрія коліс), корекція швидкості від зовнішніх датчиків (таких як LiDAR або оптичні датчики) та корекція абсолютного положення.
Як вибрати між демпфованою та недемпфованою версіями моделі « Stellar-40»?
Правильний вибір залежить від умов експлуатації. Ми настійно рекомендуємо використовувати версію з демпфуванням для платформ, що працюють у суворих умовах з сильними вібраціями, таких як безпілотні літальні апарати для глибоких ударів або безпілотні наземні транспортні засоби (UGV). Якщо ви не впевнені, яка версія підходить для вашого застосування, наша служба підтримки готова допомогти вам зробити правильний вибір.
Що таке SBAS?
Що таке SBAS?
Satellite-Based Augmentation System (SBAS) — це технологія розширення GNSS, яка покращує точність, цілісність, доступність і безперервність супутникового позиціонування. Спочатку розроблена для підтримки авіації, SBAS стала цінним навігаційним помічником для таких застосувань, як БПЛА, морська навігація, precision agriculture, ГІС-картографування, автономні транспортні засоби та інерціальні навігаційні системи (INS). На відміну від кінематики в реальному часі (RTK) або точного точкового позиціонування (PPP), SBAS забезпечує безкоштовне позиціонування метрового рівня без необхідності використання локальної базової станції чи підключення до Інтернету.
Автономний приймач GNSS визначає своє положення шляхом вимірювання псевдодальностей до супутників, що належать до таких сузір'їв, як GPS, Galileo, GLONASS або BeiDou. Однак на ці вимірювання впливають кілька джерел похибок, зокрема дрейф годинника супутника, похибки орбіти (ефемерид), іоносферна затримка, тропосферна затримка, шум приймача та багатопроменевість. SBAS постійно оцінює найбільші з цих похибок і транслює виправлення в реальному часі, які значно покращують навігаційне рішення.
Архітектура SBAS спирається на мережу точно виміряних опорних станцій, розподілених по регіону. Ці станції постійно контролюють сигнали GNSS і порівнюють виміряні відстані до супутників з їх відомими положеннями для оцінки похибок годинника, орбіти та іоносфери супутника. Вимірювання передаються до головних центрів керування, які об'єднують дані з усіх опорних станцій для створення повідомлень про корекцію та інформації про цілісність. Потім ці повідомлення передаються на геостаціонарні супутники, які ретранслюють їх на приймачі GNSS з підтримкою SBAS. Приймач застосовує корекції перед обчисленням свого положення, ефективно зменшуючи основні джерела похибок, що впливають на вимірювання псевдодальності.
З математичної точки зору скориговане псевдовідстань можна виразити таким чином:
Pвиправлено = Pвиміряне − Δгодинник − Δорбіта − Δіоно
де Pвиміряне — це початкове значення псевдодальності, Δгодинник позначає поправку на годинник супутника, Δorbit — це орбітальна поправка, а Δiono — це поправка на іоносферну затримку.
Ці виправлення зазвичай зменшують похибку горизонтального позиціонування автономного GNSS приблизно з 3–10 метрів до близько 1–2 метрів. Хоча цей рівень точності нижчий за показники сантиметрового рівня, що досягаються за допомогою RTK або PPP, SBAS пропонує величезну перевагу: моніторинг цілісності. Замість простого покращення точності позиціонування, SBAS безперервно оцінює справність кожного контрольованого супутника та швидко попереджає користувачів, якщо супутник стає ненадійним через аномалії годинника, похибки орбіти або погіршення сигналу. Ця функція є важливою для критично важливих додатків безпеки, де користувачі повинні знати, чи можна довіряти навігаційному рішенню.
У всьому світі працюють кілька регіональних служб SBAS. Серед них WAAS у Північній Америці, EGNOS в Європі, MSAS в Японії, GAGAN в Індії, SDCM в Росії, KASS у Південній Кореї та SouthPAN в Австралії та Новій Зеландії. Сучасні багаточастотні приймачі GNSS зазвичай підтримують кілька служб SBAS автоматично, залежно від їхнього географічного розташування.
Для інерціальних навігаційних систем SBAS забезпечує більш точне та надійне посилання GNSS, яке покращує роботу злиття датчиків. Розширений фільтр Калмана (EKF) використовує скориговані вимірювання положення та швидкості GNSS, щоб періодично обмежувати дрейф, накопичений інерціальними датчиками. Порівняно з автономною GNSS, SBAS зменшує шум вимірювань і похибки, пов'язані із супутниками, що призводить до більш стабільних оновлень положення та швидкості, водночас надаючи цінну інформацію про цілісність для навігаційних алгоритмів. Однак SBAS не збільшує частоту оновлення GNSS і не може компенсувати збої GNSS. Під час перебоїв у сигналах загальна ефективність навігації все одно залежить переважно від якості IMU та ефективності алгоритму оцінки INS.
Тому SBAS є чудовим рішенням для додатків, які вимагають безкоштовного, глобально доступного позиціонування метрового рівня з високою надійністю та цілісністю. Вона особливо добре підходить для автономних транспортних засобів, БПЛА, морської навігації, сільського господарства та промислових систем, де надійна навігація є важливішою за досягнення сантиметрової точності. Коли для додатків потрібне геодезичне позиціонування, RTK або PPP залишаються кращими методами корекції, тоді як SBAS служить надійним і загальнодоступним доповненням до звичайної навігації GNSS.
Як інерціальні навігаційні системи підтримують позиціонування під час збоїв GNSS
Як інерціальні навігаційні системи підтримують позиціонування під час збоїв GNSS
1 – Інтеграція інерціальних навігаційних систем і GNSS
Інерціальна навігаційна система (INS) визначає положення, швидкість і орієнтацію за допомогою вбудованих інерціальних вимірювань. В основі системи лежить інерціальний вимірювальний блок (IMU), який об'єднує три акселерометри та три гіроскопи. Акселерометри вимірюють питому силу, тоді як гіроскопи вимірюють кутову швидкість вздовж трьох ортогональних осей.
Навігаційний комп'ютер обробляє ці вимірювання з високою швидкістю. Спочатку він інтегрує дані гіроскопа, щоб оцінити зміни положення літального апарата. Потім він перетворює виміряне прискорення в навігаційну систему відліку та компенсує вплив гравітації та інших відомих факторів. Нарешті, він інтегрує прискорення, щоб оцінити швидкість і положення. Цей процес дозволяє системі « INS » отримувати безперервне навігаційне рішення без використання зовнішніх сигналів.
Коли доступний GNSS, INS зазвичай працює як частина інтегрованого рішення GNSS/INS. GNSS надає зовнішнє посилання для положення та швидкості, тоді як IMU забезпечує високочастотні вимірювання руху. Навігаційний фільтр об'єднує обидва джерела для оцінки стану транспортного засобу та обмеження інерціальних похибок.
Коли сигнали GNSS стають недоступними, система перемикається на інерціальне поширення, яке часто називають dead reckoning. INS продовжує інтегрувати вимірювання гіроскопів і акселерометрів з останнього відомого навігаційного стану. У результаті вона може підтримувати безперервний вивід координат положення, швидкості та орієнтації протягом усього періоду відсутності сигналу.
Однак інерціальна навігація не усуває похибки позиціонування під час збою. Зсув датчика, шум, похибки коефіцієнта масштабу, зміщення та інші недоліки накопичуються в результаті інтеграції. Зокрема, похибки акселерометра впливають на швидкість, а потім і на положення, тоді як похибки гіроскопа впливають на положення та можуть створювати додаткові похибки позиціонування через неправильну компенсацію гравітації.
Тому тривалість і величина збою GNSS безпосередньо впливають на результуючу похибку визначення координат. Високопродуктивні інерціальні датчики зменшують зростання похибки та дозволяють системі долати триваліші перебої, перш ніж накопичене зміщення стане суттєвим.
Маючи майже двадцятирічний досвід розробки та виробництва інерціальних датчиків, SBG Systems створює технології IMU та INS, призначені для забезпечення надійної навігації в умовах обмеженого або перерваного доступу до GNSS.
2 – Фільтрація за Калманом та об’єднання даних датчиків
Злиття датчиків дозволяє системі GNSS/INS об'єднувати вимірювання з різними характеристиками. IMU забезпечує безперервні високочастотні вимірювання, але з часом накопичує похибки. GNSS забезпечує еталон абсолютного положення, але може стати недоступним або оновлюватися рідше. Навігаційний фільтр поєднує ці взаємодоповнюючі характеристики для оцінки стану транспортного засобу.
Для такого типу оцінювання стану широко застосовується фільтр Калмана. У практичних додатках INS система зазвичай використовує розширений фільтр Калмана (EKF), оскільки рівняння, що описують рух і орієнтацію транспортного засобу, є нелінійними. EKF підтримує оцінку навігаційного стану та його невизначеності, обробляючи вимірювання від наявних датчиків.
Цей процес складається з двох основних етапів: прогнозування та оновлення вимірювань.
Під час прогнозування фільтр використовує попередній навігаційний стан та останні вимірювання IMU для оцінки наступного стану. Він також поширює пов'язану з цим невизначеність. Під час оновлення вимірювань фільтр порівнює доступні зовнішні вимірювання з прогнозованим станом. Потім він використовує різницю (або інновацію) для оновлення оцінки стану та зменшення її невизначеності.
У системі GNSS/INS вимірювання GNSS надають зовнішні спостереження, які обмежують інерціальний дрейф. Фільтр також може оцінювати такі параметри, як зсуви акселерометра та гіроскопа, коли модель системи та доступні вимірювання роблять ці параметри спостережуваними.
Це важливе розрізнення: фільтр Калмана не просто усуває всі похибки з усіх бортових датчиків. Натомість він оцінює стан навігації та відповідні стани похибок на основі математичної моделі та наявних вимірювань. Залишкові похибки залишаються, оскільки недосконалості датчиків, неточності моделі та непомітні збурення неможливо повністю усунути.
Коли GNSS стає недоступною, фільтр може продовжувати поширювати навігаційне рішення за допомогою інерціальних вимірювань. Проте без зовнішніх спостережень у системи залишається менше можливостей для обмеження станів похибки. Як наслідок, невизначеність зростає в міру продовження збою. Коли вимірювання GNSS знову стають доступними, фільтр порівнює їх з інерціальним рішенням і використовує отриману поправку для коригування оціненого стану та накопичених похибок. Це дозволяє системі GNSS/INS плавно перемикатися між навігацією з підтримкою GNSS та інерціальним поширенням.
