
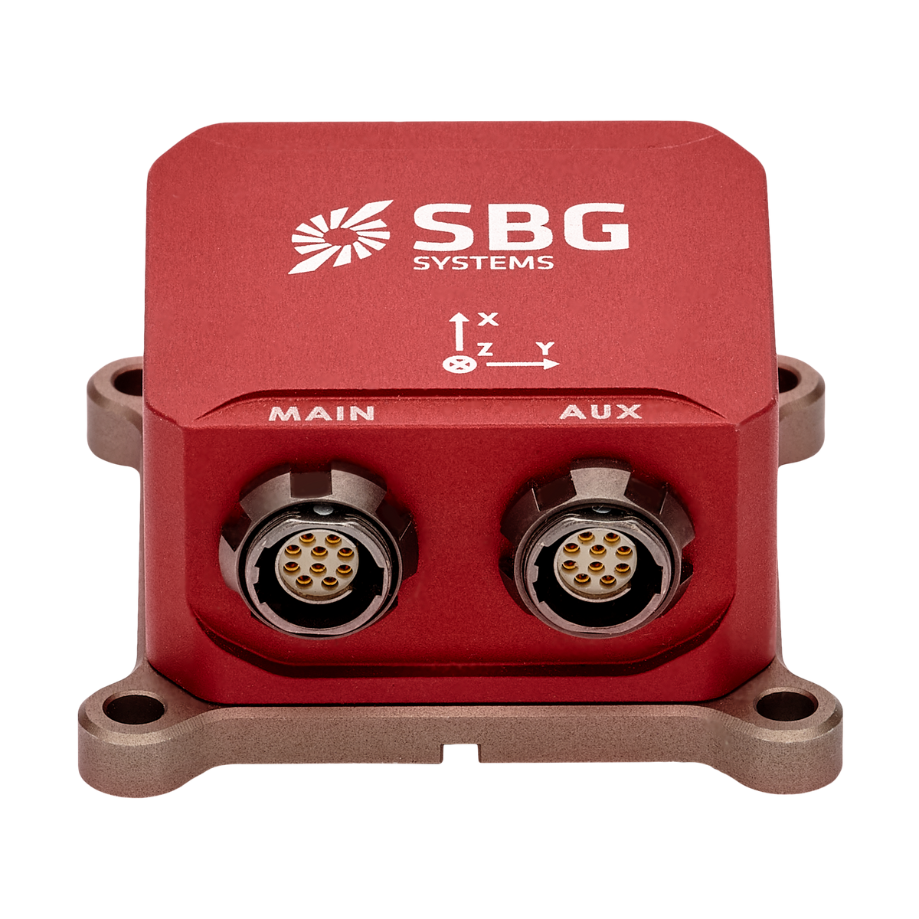


Ellipse-E Оптимальна інтеграція GNSS та різноманітні інтерфейси
Ellipse-E належить до лінійки мініатюрних високопродуктивних інерціальних навігаційних систем із підтримкою GNSS серії Ellipse, розроблених для забезпечення надійної орієнтації, положення та heave у компактному виконанні. Вона поєднує інерціальний вимірювальний блок (IMU) із зовнішнім GNSS-приймачем, використовуючи передовий алгоритм злиття датчиків для забезпечення точного позиціонування й орієнтації навіть у складних умовах.
Дізнайтеся про всі функції та застосування Ellipse-E.
Особливості Ellipse-E
Ellipse-E використовує вдосконалений алгоритм злиття датчиків для обчислення даних орієнтації та навігації. Цей алгоритм можна налаштувати відповідно до конкретної динаміки залежно від застосування. Профілі руху — це попередньо встановлені параметри, створені для оптимізації алгоритму під певну динаміку. Він містить 3-осьовий датчик магнітометра та дозволяє підключати зовнішні датчики, такі як DVL, одометр і датчики повітряних даних, щоб покращити рішення щодо орієнтації та положення в умовах складного приймання GNSS.
Дізнайтеся більше про Ellipse-E.


Технічні характеристики
Продуктивність руху та навігації
1,2 м * Одноточкове вертикальне положення
1,5 м * Горизонтальне положення RTK
0,01 м + 1 ppm* * Вертикальне положення RTK
0,02 м + 1 ppm * Горизонтальне положення PPK
0,01 м + 0,5 ppm * ** Вертикальне положення PPK
0,02 м + 1 ppm * ** Одноточковий roll/pitch
0.1 ° RTK roll/pitch
0.05 ° PPK roll/pitch
0,03 ° * ** Один пункт heading
0.2 ° RTK heading
0.2 ° PPK heading
0,1 ° * **
Функції навігації
Одинарна та подвійна GNSS-антена Точність « heave » у режимі реального часу
5 см або 5 % від swell Період хвилі « heave » у реальному часі
від 0 до 20 с Режим « heave » у реальному часі
Автоматичне регулювання Затримка у роботі системи « heave »
2 см або 2,5 % * Зміщення періоду хвилі « heave »
від 0 до 40 с *
Профілі руху
Морський, підводний Повітря
Літак, безпілотний літальний апарат із фіксованим крилом, вертоліт, безпілотний літальний апарат Земля
Автомобільна техніка, важка техніка, позашляхові транспортні засоби, пішоходи, залізниця, стаціонарне обладнання, вантажівки
Продуктивність GNSS
Зовнішнє джерело (не вказано) Діапазон частот
Залежно від зовнішнього приймача GNSS Функції GNSS
Залежно від зовнішнього приймача GNSS Сигнали GPS
Залежно від зовнішнього приймача GNSS Сигнали «Галілео»
Залежно від зовнішнього приймача GNSS Сигнали ГЛОНАСС
Залежно від зовнішнього приймача GNSS Сигнали «Бейдоу»
Залежно від зовнішнього приймача GNSS Інші сигнали
Залежно від зовнішнього приймача GNSS Час до першої фіксації GNSS
Залежно від зовнішнього приймача GNSS Перешкоди та підробка
Залежно від зовнішнього приймача GNSS
Характеристики магнітометра
50 гаус Стабільність коефіцієнта масштабування (%)
0.5 % Шум (мГаус)
3 мгаус Стабільність зміщення (мГаус)
1 мгаус Роздільна здатність (мГаус)
1,5 мгаус Частота дискретизації (Гц)
100 Гц Діапазон частот (Гц)
22 Гц
Екологічні характеристики та діапазон експлуатації
IP-68 (1 година на глибині 2 метри) Робоча температура
від -40 °C до 85 °C Вібрації
8 г RMS — від 20 Гц до 2 кГц Амортизатори
500 г за 0,1 мс MTBF (розраховане значення)
218 000 годин Відповідає вимогам
MIL-STD-810
Інтерфейси
GNSS, одометр, DVL, зовнішній магнітометр Протоколи виводу
NMEA, двійковий формат sbgECom, TSS, KVH, Dolog Протоколи введення даних
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Швидкість випуску
200 Гц, 1000 Гц (дані IMU) Послідовні порти
RS-232/422 зі швидкістю до 2 Мбіт/с: до 5 входів/виходів CAN
1 порт CAN 2.0 A/B, швидкість до 1 Мбіт/с Вихід синхронізації
PPS, частота тригера до 200 Гц — 2 виходи Вхід синхронізації
PPS, сигнал-маркер події з частотою до 1 кГц — 4 входи
Технічні характеристики механічної та електричної частин
від 5 до 36 В постійного струму Споживання електроенергії
325 мВт Потужність антени
3,0 В постійного струму — не більше 30 мА на антену | Коефіцієнт підсилення: 17 — 50 дБ * * Вага (г)
49 g Розміри (Д×Ш×В)
46 мм × 45 мм × 24 мм
Технічні характеристики щодо часу
< 200 ns * Точність PPS
< 1 µs (jitter < 1 µs) * Зайти dead reckoning
1 ppm *
Застосування
Ellipse-E розроблена для забезпечення точної навігації та орієнтації в різних галузях промисловості, гарантуючи стабільно високу продуктивність навіть у складних умовах.
Вона бездоганно інтегрується із зовнішніми модулями GNSS, дозволяючи всім приймачам GNSS надавати важливі дані про швидкість і положення.
Системи з двома антенами дають перевагу точнішого True Heading, тоді як приймачі RTK GPS можуть використовуватися для значного підвищення точності позиціонування.
Випробуйте точність та універсальність Ellipse-E і дізнайтеся про її застосування.
Технічний паспорт Ellipse-E
Отримуйте інформацію про всі функції та технічні характеристики датчиків прямо на свою електронну пошту!
Порівняти Ellipse-E з іншими продуктами
Почніть порівнювати нашу найсучаснішу лінійку інерціальних датчиків для навігації, вимірювання руху та heave.
Повні технічні характеристики можна знайти в апаратному посібнику (Hardware Manual), який надається за запитом.
-

Ellipse-E
- Горизонтальне положення в одній точці
- 1,2 м *
- Одноточковий roll/pitch
- 0.1 °
- Один пункт heading
- 0.2 °
- PPK heading
- 0,1 ° **
- GNSS-приймач
- Зовнішнє джерело (не вказано)
- Реєстратор даних
- –
- Ethernet
- –
- Вага (г)
- 49 g
- Розміри (Д×Ш×В)
- 46 мм × 45 мм × 24 мм
-
- Горизонтальне положення в одній точці
- 1.2 m
- Одноточковий roll/pitch
- 0.1 °
- Один пункт heading
- 0.2 °
- PPK heading
- 0,1 ° **
- GNSS-приймач
- Вбудована подвійна антена
- Реєстратор даних
- –
- Ethernet
- –
- Вага (г)
- 65 g
- Розміри (Д×Ш×В)
- 46 мм × 45 мм × 32 мм
-
- Горизонтальне положення в одній точці
- 1.2 m
- Одноточковий roll/pitch
- 0.02 °
- Один пункт heading
- 0.08 °
- PPK heading
- 0,035 ° **
- GNSS-приймач
- Вбудована подвійна антена
- Реєстратор даних
- 8 ГБ або 48 годин при частоті 200 Гц
- Ethernet
- Повнодуплексний режим (10/100 Base-T), головний тактовий генератор PTP, NTP, веб-інтерфейс, FTP, REST API
- Вага (г)
- 165 g
- Розміри (Д×Ш×В)
- 42 мм × 57 мм × 60 мм
-
- Горизонтальне положення в одній точці
- 1.0 m
- Одноточковий roll/pitch
- 0.01 °
- Один пункт heading
- 0.03 °
- PPK heading
- 0,01 ° **
- GNSS-приймач
- Внутрішня геодезична подвійна антена
- Реєстратор даних
- 8 ГБ або 48 годин при частоті 200 Гц
- Ethernet
- Повнодуплексний режим (10/100 Base-T), головний тактовий генератор PTP, NTP, веб-інтерфейс, FTP, REST API
- Вага (г)
- < 900 g
- Розміри (Д×Ш×В)
- 130 мм × 100 мм × 75 мм


Сумісність


Документація та ресурси Ellipse-E
Ellipse-E постачається з вичерпною онлайн-документацією, створеною для підтримки користувачів на кожному етапі.
Від посібників з встановлення до розширеного конфігурування та усунення несправностей — наші чіткі й детальні інструкції забезпечують безперебійну інтеграцію та роботу.
Наші приклади з практики
Ознайомтеся з реальними прикладами застосування, які демонструють, як наші рішення підвищують продуктивність, скорочують час простою та покращують операційну ефективність.
Дізнайтеся, як наші сучасні датчики та інтуїтивно зрозумілі інтерфейси забезпечують точність і контроль, необхідні для досягнення найкращих результатів у ваших сферах застосування.
Ellipse забезпечує роботу самокерованої вантажівки
Автономна навігація
Ellipse інтегрований в бортові системи гіперспектральної зйомки
Навігація безпілотних літальних апаратів
Експедиція досліджує Велику блакитну діру Белізу за допомогою датчика Ellipse INS
Геодезія
Безпілотний шатл з інтегрованою системою RTK INS GNSS
Автономні транспортні засоби


Додаткові товари та аксесуари
Дізнайтеся, як наші рішення можуть змінити ваші операції, ознайомившись із нашими різноманітними сферами застосування. Завдяки нашим датчикам і програмному забезпеченню для визначення руху та навігації ви отримуєте доступ до найсучасніших технологій, які стимулюють успіх та інновації у вашій сфері.
Приєднуйтесь до нас у розкритті потенціалу інерціальної навігації та рішень для позиціонування в різних галузях.

Qinertia GNSS-INS

Кабелі

GNSS-антени
Виробничий процес
Відкрийте для себе точність та експертність, які стоять за кожним продуктом SBG Systems. Це відео пропонує поглянути зсередини на те, як ми ретельно проєктуємо, виготовляємо та тестуємо наші високопродуктивні інерціальні навігаційні системи.
Від передової інженерії до суворого контролю якості — наш виробничий процес гарантує, що кожен продукт відповідає найвищим стандартам надійності та точності.
Дивіться зараз, щоб дізнатися більше!
Запитайте про вартість
Про нас говорять
Ми представляємо досвід та відгуки фахівців галузі та клієнтів, які використовували наші продукти у своїх проєктах.
Дізнайтеся, як наша інноваційна технологія змінила їхню діяльність, підвищила продуктивність та забезпечила надійні результати в різних сферах застосування.



Розділ «Часті запитання»
Ласкаво просимо до розділу «Часті запитання», де ми відповідаємо на ваші найактуальніші запитання щодо наших передових технологій та їхнього застосування. Тут ви знайдете вичерпні відповіді щодо характеристик продукції, процесів встановлення, порад щодо усунення несправностей та найкращих практик, які допоможуть вам отримати максимальну користь від наших рішень.
Знайдіть відповіді тут!
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
Що таке «кінематика в реальному часі»?
Кінематика реального часу (RTK) — це метод точної супутникової навігації, який використовується для підвищення точності даних про місцеперебування, отриманих за допомогою вимірювань глобальної навігаційної супутникової системи (GNSS). Вона широко застосовується в таких галузях, як геодезія, сільське господарство та навігація автономних транспортних засобів.
За допомогою базової станції, яка приймає сигнали GNSS та обчислює своє положення з високою точністю. Потім вона передає дані корекції одному або кільком рухомим приймачам (роверам) у режимі реального часу. Ровери використовують ці дані для коригування своїх вимірювань GNSS, підвищуючи точність визначення положення.
RTK забезпечує точність до сантиметра завдяки коригуванню сигналів GNSS у реальному часі. Це значно точніше, ніж стандартне позиціювання GNSS, яке зазвичай пропонує точність у межах кількох метрів.
Дані корекції з базової станції надсилаються до мобільних станцій різними способами зв’язку, такими як радіозв’язок, мережі мобільного зв’язку або Інтернет. Цей зв’язок у режимі реального часу має вирішальне значення для забезпечення точності під час динамічних операцій.
Що таке точне позиціонування?
Точкове позиціонування з високою точністю (PPP) — це супутникова навігаційна техніка, яка забезпечує високоточне позиціонування шляхом виправлення помилок супутникового сигналу. На відміну від традиційних методів GNSS, які часто покладаються на наземні опорні станції (як-от в RTK), PPP використовує глобальні супутникові дані та вдосконалені алгоритми для надання точної інформації про місцеперебування.
PPP працює в будь-якій точці світу без потреби в локальних опорних станціях. Це робить його зручним для застосування у віддалених або складних умовах, де бракує наземної інфраструктури. Використовуючи точні дані про орбіти супутників і годинники, а також поправки на атмосферні ефекти та багатопроменевість, PPP мінімізує поширені помилки GNSS і може досягати точності на рівні сантиметрів.
Хоча PPP можна використовувати для пост-обробки позиціонування, що передбачає аналіз зібраних даних після завершення вимірювань, ця технологія також може забезпечувати рішення для позиціонування в режимі реального часу. Послуги PPP у режимі реального часу (RTPPP) стають дедалі доступнішими, що дозволяє користувачам отримувати поправки та визначати своє місцезнаходження в режимі реального часу.
Що таке GNSS проти GPS?
GNSS розшифровується як Global Navigation Satellite System, а GPS — як Global Positioning System. Ці терміни часто використовуються як взаємозамінні, але вони стосуються різних понять у межах супутникових навігаційних систем.
GNSS — це загальний термін для всіх супутникових навігаційних систем, тоді як GPS конкретно стосується системи США. GNSS охоплює кілька систем, що забезпечують більш повне глобальне покриття, тоді як GPS є лише однією з цих систем.
Ви отримуєте вищу точність і надійність за допомогою GNSS завдяки інтеграції даних з кількох систем, тоді як GPS самостійно може мати обмеження залежно від доступності супутників і умов довкілля.
