Компактна інерціальна навігаційна система, яка використовується для автономної навігації
Autonomous navigation in autonomous robot, based on odometry fused with Ellipse-A AHRS, and corrected by LiDAR
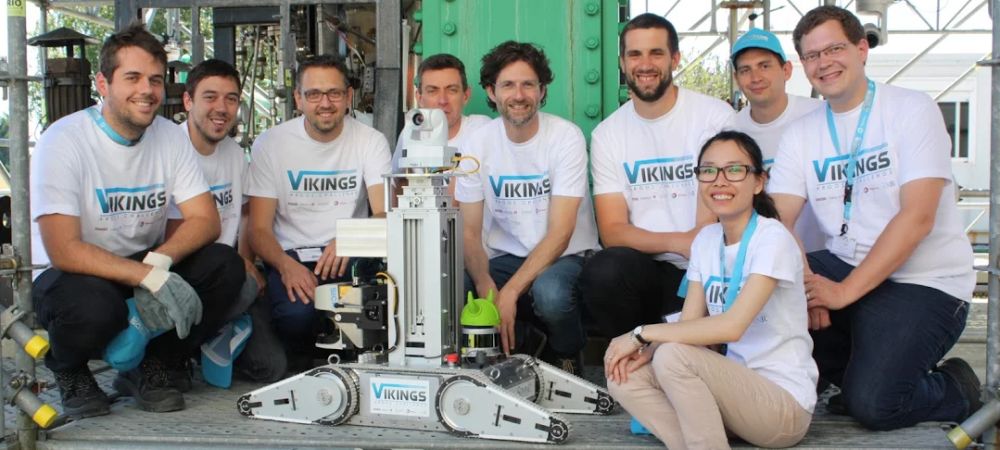
“With this winning combination, VIKINGS team reaches a centimeter-level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.” | Mr. Merriaux
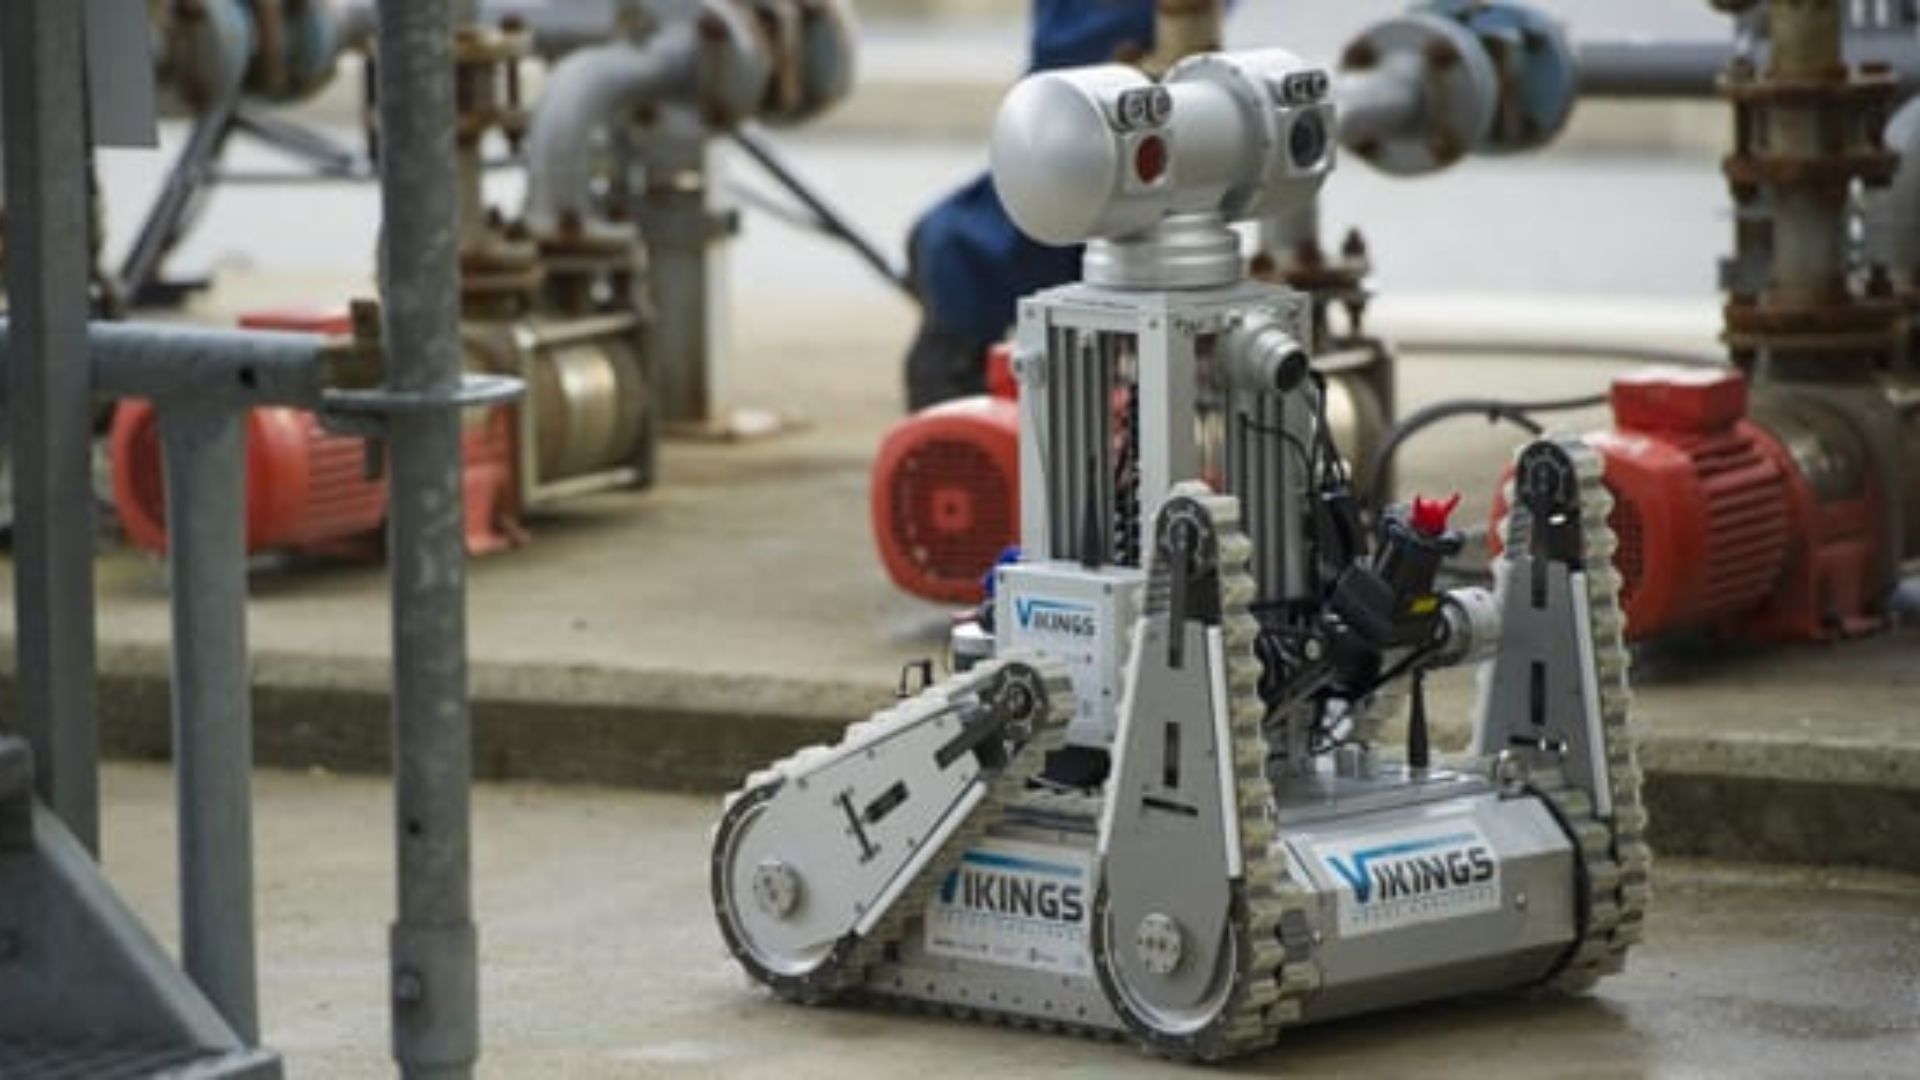
Автономний робот для нафтогазових об’єктів
Конкурс ARGOS (Autonomous Robot for Gas and Oil Sites), започаткований у грудні 2013 року, організовується нафтогазовою компанією TOTAL спільно з Французьким національним агентством з наукових досліджень (ANR).
Його мета — за менш ніж три роки створити нове покоління автономних роботів, здатних виконувати інспекційні завдання, виявляти аномалії та реагувати на надзвичайні ситуації. Метою цього конкурсу є створення автономного робота, здатного пересуватися на нафтогазових об’єктах з метою підвищення безпеки операторів компанії TOTAL.
Об'єднання даних з декількох датчиків
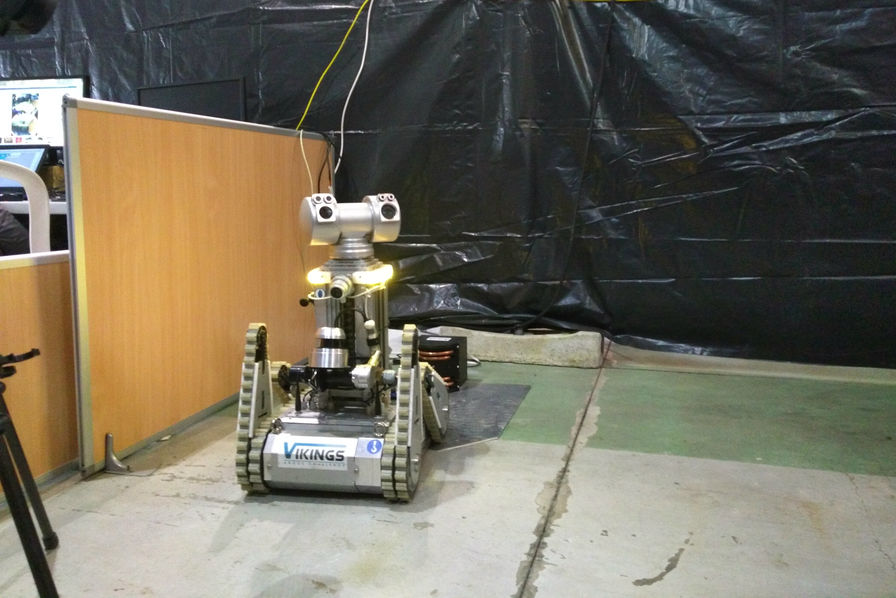
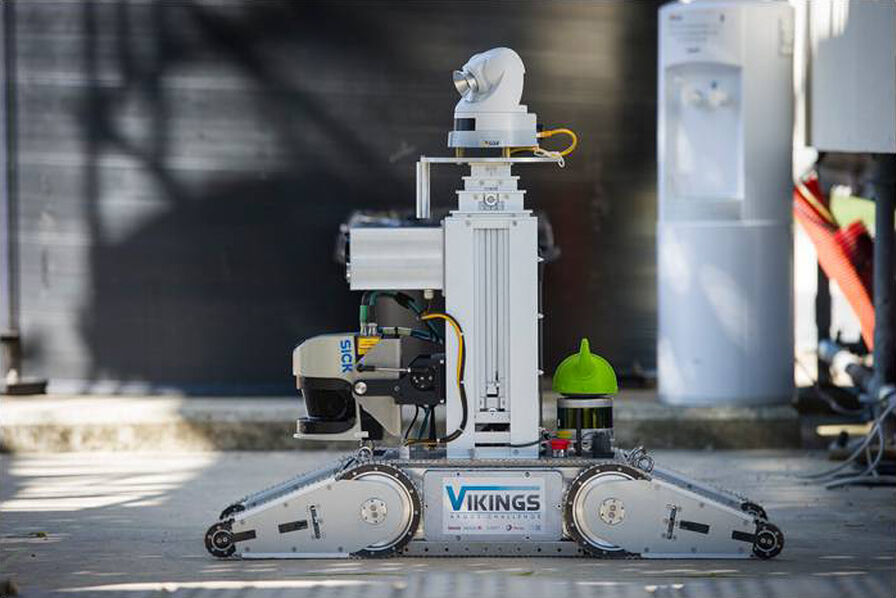
Робот VIKINGS обчислює своє положення шляхом об'єднання прогнозу одометрії з даними інерціальних датчиків. Крім того, він коригує цю інформацію за допомогою двох LiDAR (одного спереду та одного ззаду) для забезпечення 360-градусного покриття.
Робот використовує гусениці, що призводить до прослизання під час поворотів. Тому через такий тип транспортного засобу точність одометрії є особливо низькою. Крім того, інерціальна система стає важливою для точного розрахунку heading. Нарешті, Ellipse-A повністю забезпечує надійні вимірювання roll та pitch.
Визначення положення з точністю до сантиметра
Already satisfied with SBG SYSTEMS’ products, the choice was naturally the Ellipse-A attitude and heading reference system. “It provides very good pitch and roll performance thanks to low drift gyros” says Mr. Merriaux.
The Ellipse-A is the second generation of miniature inertial sensors of SBG Systems. It integrates low drift gyroscopes and benefits from the experience gained in algorithms design. Industrial-grade, the Ellipse-A is factory calibrated in temperature and dynamics, ensuring data integrity from -40 to 75 ° C. With this winning combination, VIKINGS team reaches a centimeter level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.
“The Ellipse-A provides very good pitch and roll performance thanks to low drift gyros” | Mr. Merriaux
Ellipse
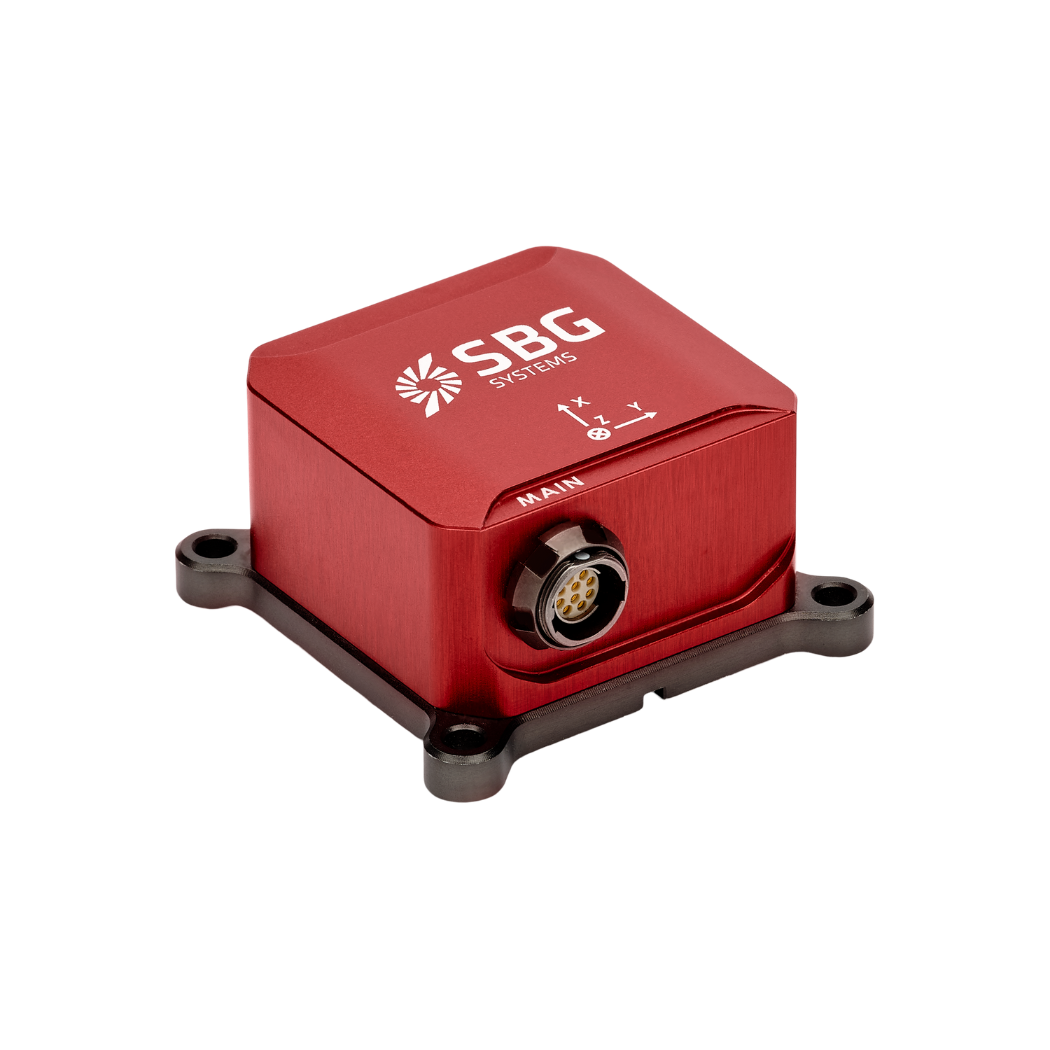
Ellipse-A — це доступна та високопродуктивна система орієнтації та курсовизначення (AHRS). Вона має вбудовану процедуру магнітного калібрування найкращого у своєму класі для забезпечення оптимального heading та підходить для застосувань із низькою та середньою динамікою.
Цей надійний інерціальний датчик руху, відкалібрований на заводі в діапазоні від -40°C до 85°C, надає дані про roll, pitch, heading та heave.
Запитати ціну на Ellipse-A
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
У чому різниця між AHRS та INS?
Головна відмінність між системою орієнтації та визначення курсу (AHRS) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та обсязі даних, які вони надають.
AHRS надає інформацію про орієнтацію — зокрема, про положення (pitch, roll) та heading (yaw) транспортного засобу чи пристрою. Зазвичай вона використовує комбінацію датчиків, зокрема гіроскопів, акселерометрів і магнітометрів, для обчислення та стабілізації орієнтації. AHRS виводить кутове положення за трьома осями (pitch, roll та yaw), дозволяючи системі розуміти своє положення в просторі. Вона часто використовується в авіації, на БПЛА, у робототехніці та морських системах для надання точних даних про орієнтацію та heading, що є критично важливим для керування та стабілізації транспортних засобів.
INS не лише надає дані про орієнтацію (як AHRS), але й відстежує положення, швидкість та прискорення транспортного засобу з часом. Вона використовує інерційні датчики для оцінки руху в тривимірному просторі без покладання на зовнішні джерела, такі як GNSS. Вона поєднує датчики, знайдені в AHRS (гіроскопи, акселерометри), але також може включати більш складні алгоритми для відстеження положення та швидкості, часто інтегруючись із зовнішніми даними, наприклад GNSS, для підвищення точності.
Підсумовуючи, AHRS фокусується на орієнтації (положення та heading), тоді як INS надає повний набір навігаційних даних, зокрема положення, швидкість та орієнтацію.
Що таке точне позиціонування?
Точкове позиціонування з високою точністю (PPP) — це супутникова навігаційна техніка, яка забезпечує високоточне позиціонування шляхом виправлення помилок супутникового сигналу. На відміну від традиційних методів GNSS, які часто покладаються на наземні опорні станції (як-от в RTK), PPP використовує глобальні супутникові дані та вдосконалені алгоритми для надання точної інформації про місцеперебування.
PPP працює в будь-якій точці світу без потреби в локальних опорних станціях. Це робить його зручним для застосування у віддалених або складних умовах, де бракує наземної інфраструктури. Використовуючи точні дані про орбіти супутників і годинники, а також поправки на атмосферні ефекти та багатопроменевість, PPP мінімізує поширені помилки GNSS і може досягати точності на рівні сантиметрів.
Хоча PPP можна використовувати для пост-обробки позиціонування, що передбачає аналіз зібраних даних після завершення вимірювань, ця технологія також може забезпечувати рішення для позиціонування в режимі реального часу. Послуги PPP у режимі реального часу (RTPPP) стають дедалі доступнішими, що дозволяє користувачам отримувати поправки та визначати своє місцезнаходження в режимі реального часу.
