


Позиція під час навігації
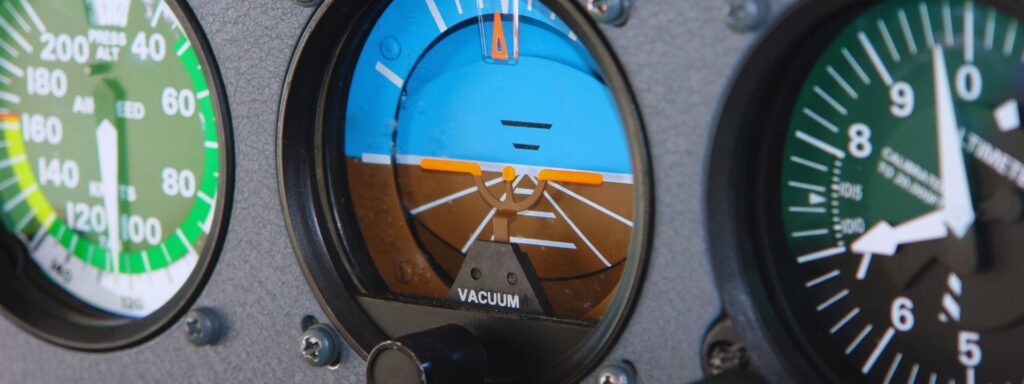
У навігації під просторовим положенням (attitude) розуміється орієнтація транспортного засобу або об'єкта відносно фіксованої системи координат, яка зазвичай визначається трьома осями обертання: pitch, roll та yaw.
Ці осі описують кутове положення та рух транспортного засобу у тривимірному просторі. Pitch стосується нахилу носової частини транспортного засобу вгору або вниз, roll представляє нахил транспортного засобу з боку в бік вздовж його поздовжньої осі, а yaw позначає обертання вліво або вправо навколо вертикальної осі. Разом ці параметри визначають, як транспортний засіб розташований і маневрує у своєму середовищі.
Просторове положення має вирішальне значення для підтримки стабільності, забезпечення точного керування та надійної навігації в різних сферах. В авіації, наприклад, це допомагає пілотам або автопілоту підтримувати горизонтальний політ, виконувати повороти та коригувати курс у турбулентних умовах.
Подібним чином у морській навігації управління просторовим положенням гарантує, що судно залишається у вертикальному положенні та на курсі попри виклики, які створюють хвилі та течії.
У космічних апаратах просторове положення відіграє критичну роль у спрямуванні антен, сонячних панелей або наукових інструментів у правильному напрямку, особливо коли зовнішні візуальні орієнтири недоступні.
Для виміру та контролю просторового положення використовуються такі системи, як гіроскопи, акселерометри та магнітометри, які часто інтегровані в інерціальну навігаційну систему (INS). Ці системи працюють у поєднанні із зовнішніми джерелами даних, такими як GNSS або зоряні датчики, для підтримки точної орієнтації.
Розуміння та управління просторовим положенням є особливо важливими в динамічних середовищах, де зовнішні сили, такі як вітер, хвилі або гравітаційні аномалії, можуть впливати на траєкторію транспортного засобу.
Ефективне управління просторовим положенням, таким чином, забезпечує безпечну та ефективну подорож, дозволяючи транспортним засобам досягати своїх навігаційних цілей з високою точністю.
Рішення орієнтації GNSS
Рішення орієнтації GNSS забезпечують кути roll, pitch та yaw, які описують орієнтацію об'єкта в просторі. Ці три компоненти є важливими для розуміння положення об'єкта відносно поверхні Землі або системи відліку.
- «Крутіння» — це обертання навколо передньої осі, що впливає на нахил об’єкта вліво та вправо.
- Кут нахилу — це обертання навколо осі, що проходить зліва направо, яке визначає нахил вгору та вниз.
- Відхилення — це обертання навколо вертикальної осі, яке визначає напрямок, у якому спрямований об’єкт.
Ці рішення поєднують дані від приймачів GNSS з додатковими датчиками, такими як акселерометри та гіроскопи, для надання високоточної та надійної інформації про орієнтацію.
Цей підхід є особливо цінним у середовищах, де точна орієнтація має вирішальне значення, наприклад, у навігаційних системах для літаків, суден та автономних транспортних засобів. Інтегруючи ці різноманітні вхідні дані датчиків, система забезпечує оптимальну продуктивність навіть у складних умовах.
Представлення ставлень
Позиція характеризує орієнтацію або обертання об’єкта відносно системи відліку, наприклад, поверхні Землі. Однак у навігації позиція відіграє вирішальну роль у визначенні того, як об’єкт рухається у просторі. Це поняття застосовується до літаків, безпілотних літальних апаратів, суден та інших автономних систем. Крім того, інженери можуть зображати позицію математично та візуально кількома способами.
1 – Кути Ейлера (кручення, нахил, відхилення)
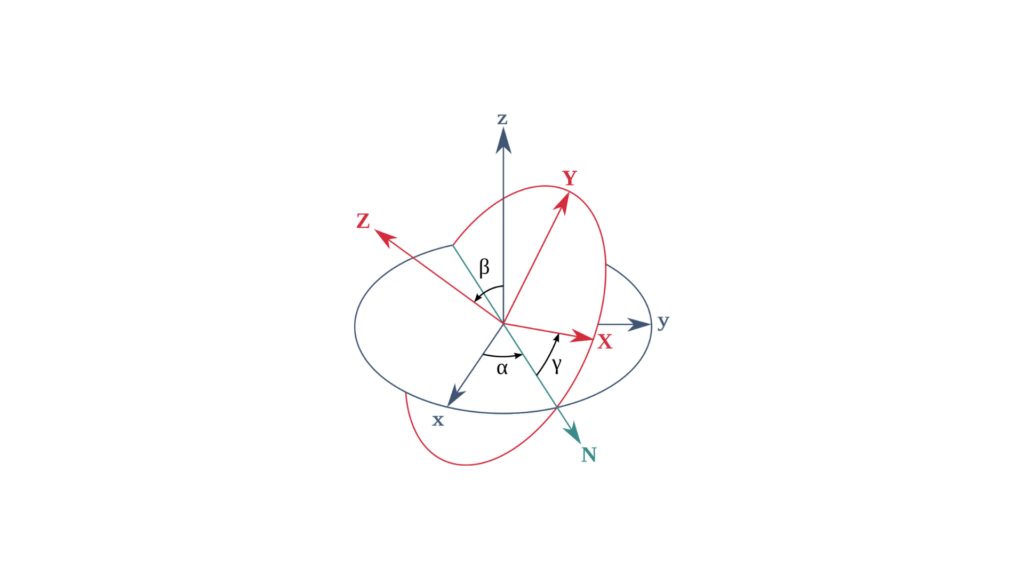
Кути Ейлера характеризують орієнтацію об’єкта за допомогою трьох обертань: по осі roll, pitch та yaw. Ці кути описують обертання навколо трьох осей у певній послідовності, наприклад:
Рол (φ): Обертання навколо осі «спереду-назад».
Пітч (θ): Обертання навколо осі «з боку в бік».
Яу (ψ): Обертання навколо вертикальної осі.
Математичне представлення
Кути Ейлера можна представити у вигляді матриці обертання розміром 3×3, де:
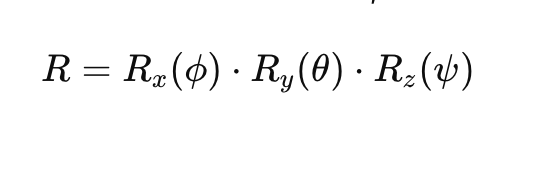
Ось тут:
- Rx(ϕ)R_x(\phi)Rx(ϕ) — це матриця обертання для roll.
- Ry(θ)R_y(\theta)Ry(θ) — матриця обертання для pitch.
- Rz(ψ) — матриця обертання навколо осі рискання.
Кожна матриця обертання має такий вигляд:
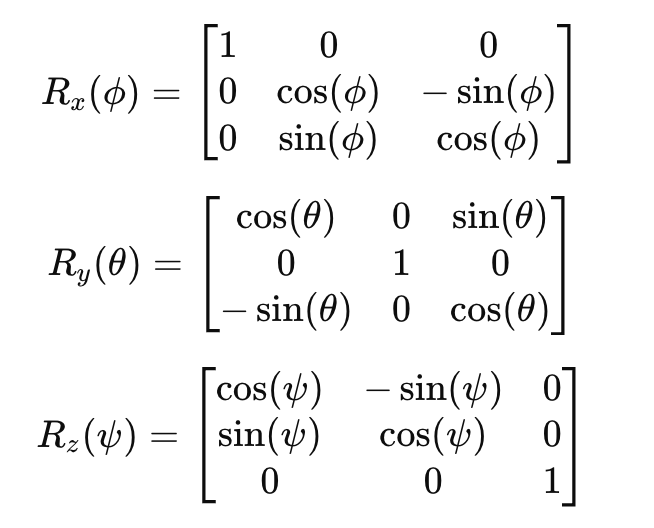
2 – Матриці обертання
Матриці обертання пропонують альтернативний спосіб представлення положення об’єкта. У цьому методі матриця розміром 3×3 описує орієнтацію об’єкта у тривимірному просторі відносно фіксованої системи координат. Ці матриці є ортогональними, тобто їхні рядки та стовпці є одиничними векторами. Отже, обернена матриця до цієї матриці — це просто її транспонована матриця.
Математичне представлення
Загальну матрицю обертання 𝑅 можна записати у вигляді:
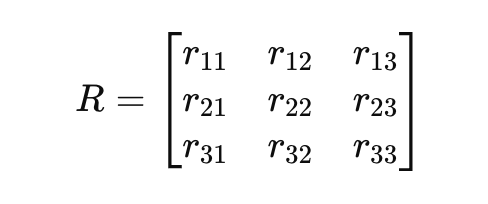
3 – Кватерніони
Кватерніони забезпечують більш компактне та чисельно стабільне представлення обертання. Вони дозволяють уникнути сингулярностей та проблем «заклинювання карданного підвісу», пов’язаних із кутами Ейлера. Кватерніон 𝑞 — це 4-вимірний вектор:
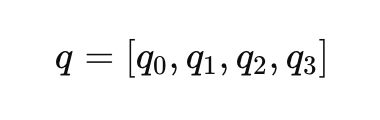
Де 𝑞0 — скалярна складова, а [𝑞1, 𝑞2, 𝑞3] — векторні складові. Кватерніонне представлення обертання можна записати у вигляді:
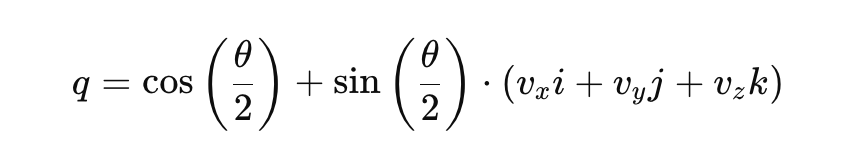
Ось тут:
- θ — кут повороту.
- [vx, vy, vz] — одиничний вектор, що представляє вісь обертання.
- i, j, k — одиниці основного кватерніону.
Переваги кватерніонів:
- Дозволяє уникнути ефекту «гімбал-локу» та сингулярностей.
- Більш ефективний з точки зору обчислювальних витрат для інтерполяції.
4 – Матриці косинусів напрямків (DCM)
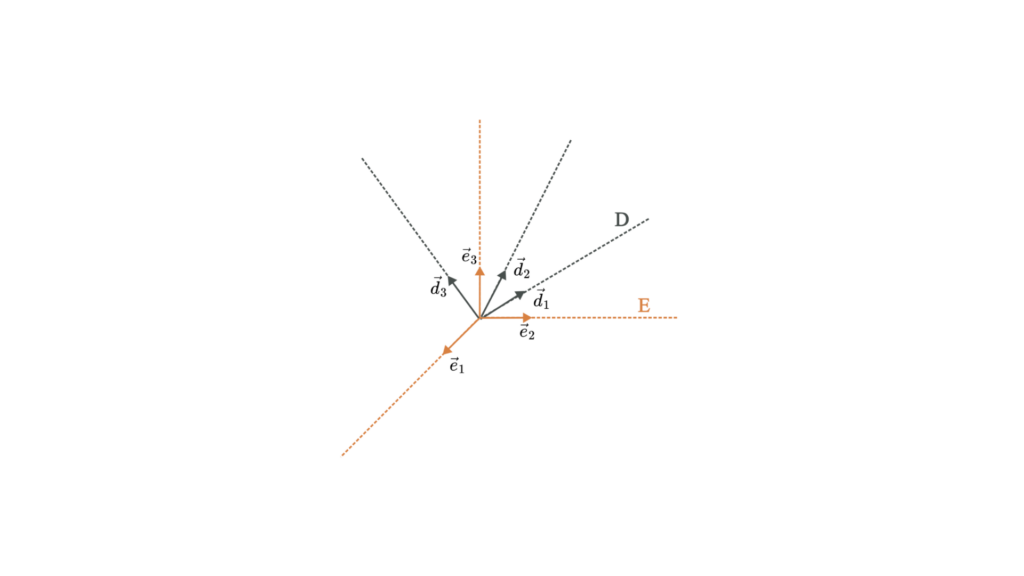
Матриця косинусів напрямків схожа на матрицю обертання і також описує орієнтацію об’єкта. Матриця DCM пов’язує координати вектора в одній системі відліку з координатами того самого вектора в іншій системі відліку.
Математичне представлення
Матриця косинусів напрямків 𝐶 — це матриця розміром 3×3, яка визначає взаємозв’язок між двома системами координат:
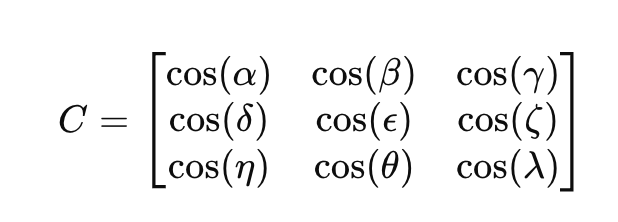
Де елементи cos (⋅) позначають косинус кута між векторами двох систем координат.
