Безперервність навігації під час збоїв GNSS
Наші навігаційні рішення пропонують низку переваг для безпілотних наземних транспортних засобів (UGV), особливо в складних умовах, де інші навігаційні технології можуть давати збій.
Тепер ваші UGV можуть ефективно працювати в середовищах, де сигнали GNSS недоступні, ненадійні або навмисно глушаться (наприклад, у міських каньйонах, підземних тунелях або на спірних полях битв). Це критично важливо для рятувальних і оборонних місій, де перешкоди GNSS можуть поставити під загрозу точність навігації вашого UGV.
Завдяки нашим навігаційним рішенням ваш UGV отримує безперервні навігаційні дані без покладання на зовнішні джерела, такі як GNSS. Це дає змогу вашому UGV підтримувати ситуаційну обізнаність та автономність навіть у разі втрати зв'язку або зовнішніх сигналів.
Висока точність у динамічних умовах
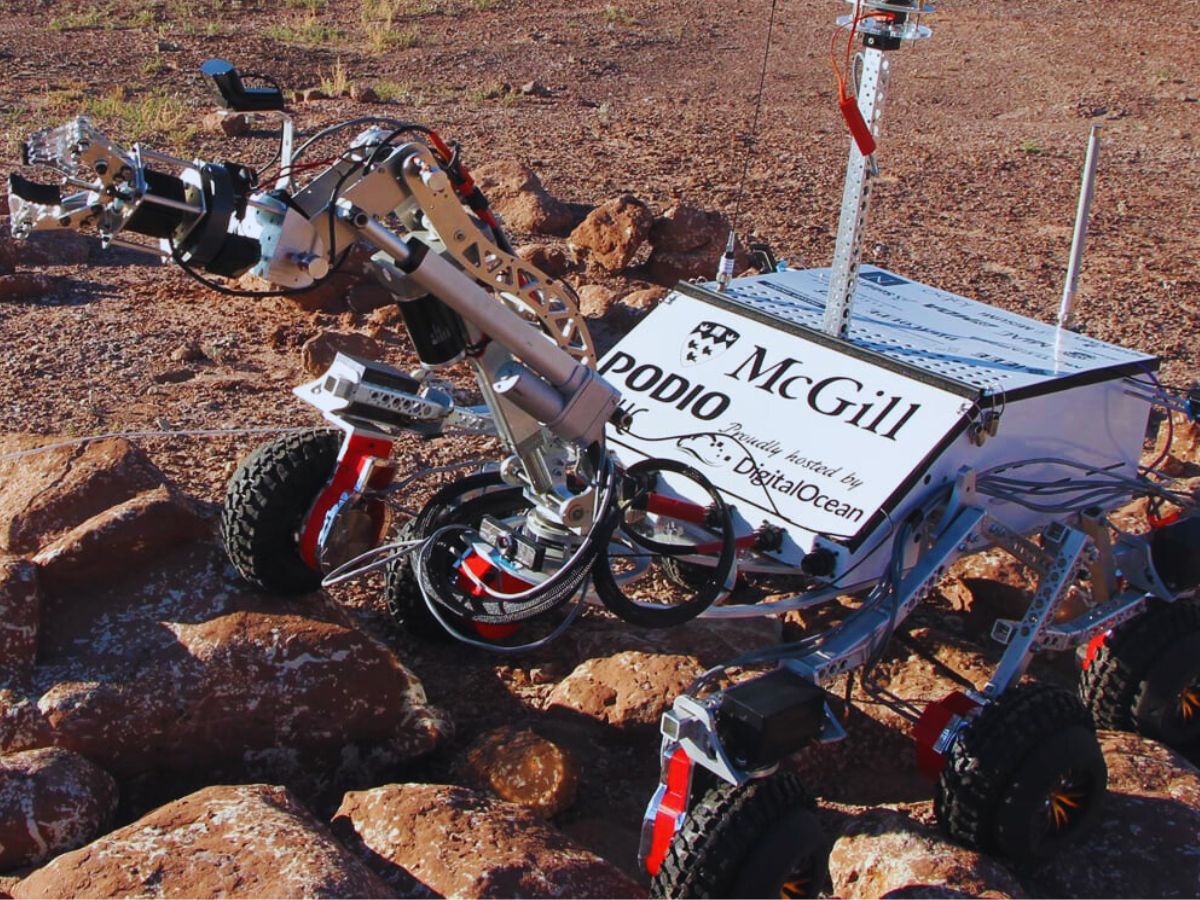
Наші навігаційні системи постійно збирають дані в режимі реального часу про положення, швидкість та орієнтацію транспортного засобу (roll, pitch, yaw), що забезпечує точне керування навіть у дуже динамічних умовах, таких як пересічена місцевість або бездоріжжя.
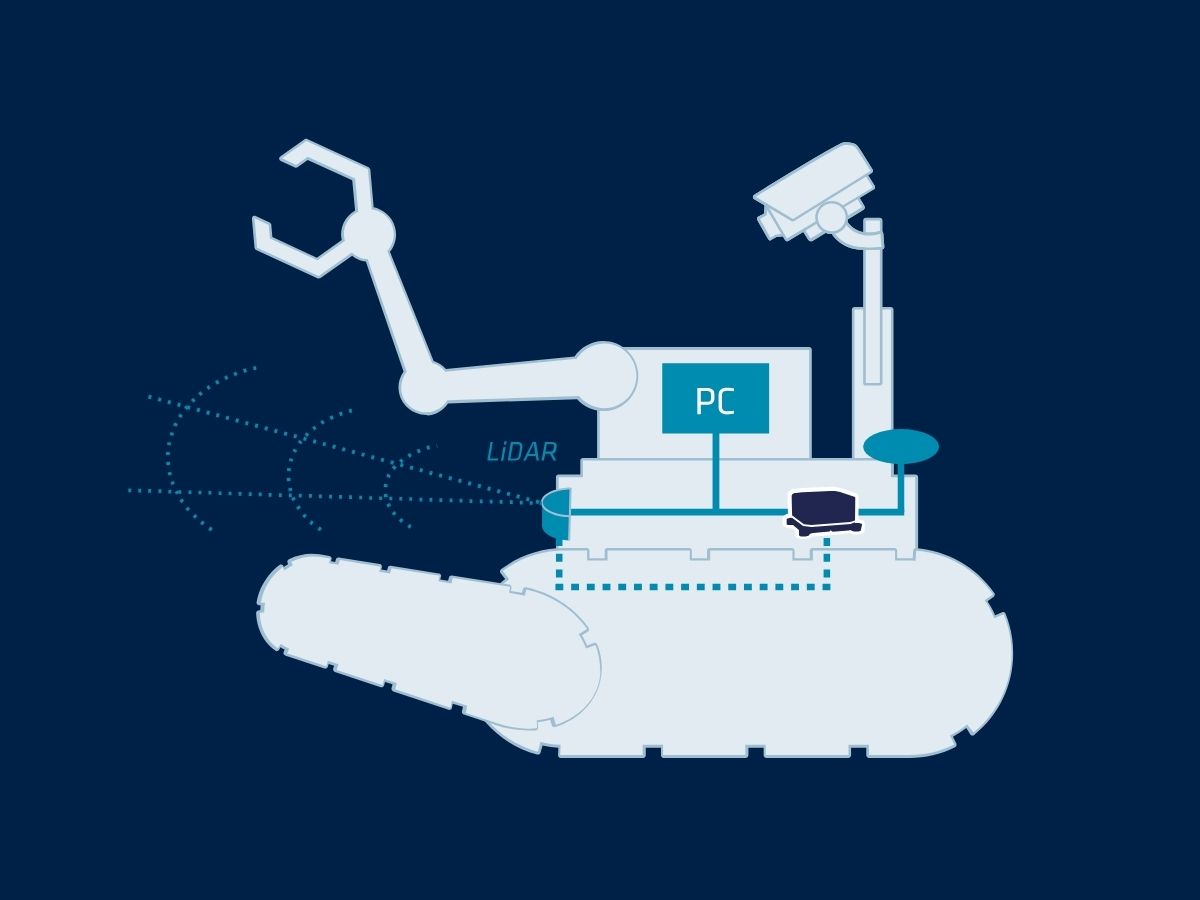
Точність наших датчиків забезпечує надійну роботу в складних та швидкозмінних умовах. Для підвищення точності даних про місцезнаходження транспортного засобу ви можете інтегрувати нашу систему « INS » з іншими бортовими датчиками, такими як камери, LiDAR та одометр, щоб сформувати мультисенсорну навігаційну систему. Таке об’єднання даних з різних датчиків підвищує загальну точність локалізації та розуміння ситуаційної обстановки.
Крім того, вони забезпечують високу надійність навігаційних даних, зменшуючи ймовірність зіткнення або провалу місії. Це особливо важливо під час військових операцій або в небезпечних умовах, де безпека має першочергове значення.
Надійність у суворих умовах
Автономні наземні транспортні засоби часто експлуатуються в екстремальних умовах (таких як пустелі, ліси або зони стихійних лих), де фактори навколишнього середовища, наприклад пил, погодні умови або електромагнітні перешкоди, можуть впливати на роботу інших навігаційних систем.
Наші рішення мають високу стійкість до таких умов, що забезпечує надійну роботу. Надаючи високоточні дані про орієнтацію та позиціонування, наші датчики покращують здатність автономних наземних транспортних засобів (UGV) самостійно планувати та дотримуватися складних маршрутів, мінімізуючи необхідність втручання людини.
Ця здатність підвищує оперативну ефективність у сферах оборони, логістики та промисловості.
Вибір товарів
Наші рішення безперешкодно інтегруються з платформами безпілотних наземних транспортних засобів (UGV), забезпечуючи надійну роботу навіть у найскладніших умовах.

Ellipse

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Брошура про застосування в оборонній сфері
Отримайте нашу брошуру прямо на свою електронну пошту!
Приклади з практики
Ознайомтеся з історіями успіху наших інерціальних рішень для UGV. Дізнайтеся про значний вплив наших передових навігаційних систем на роботу UGV у різних галузях.
Через кожне дослідження ми розглядаємо реальні приклади, які показують, як наші передові інерціальні датчики та GNSS-технології незмінно забезпечують неперевершену точність, надійність і продуктивність у практичних ситуаціях. Отримайте детальну інформацію та практичні приклади того, як наші рішення вирішують складні завдання та сприяють операційній досконалості.
Пориньте в наші приклади використання, щоб побачити, як наші інерціальні рішення можуть покращити ваші проєкти та забезпечити видатні результати.
Ellipse-A обрано для дистанційно керованих бурових молотів
Система автоматизованого керування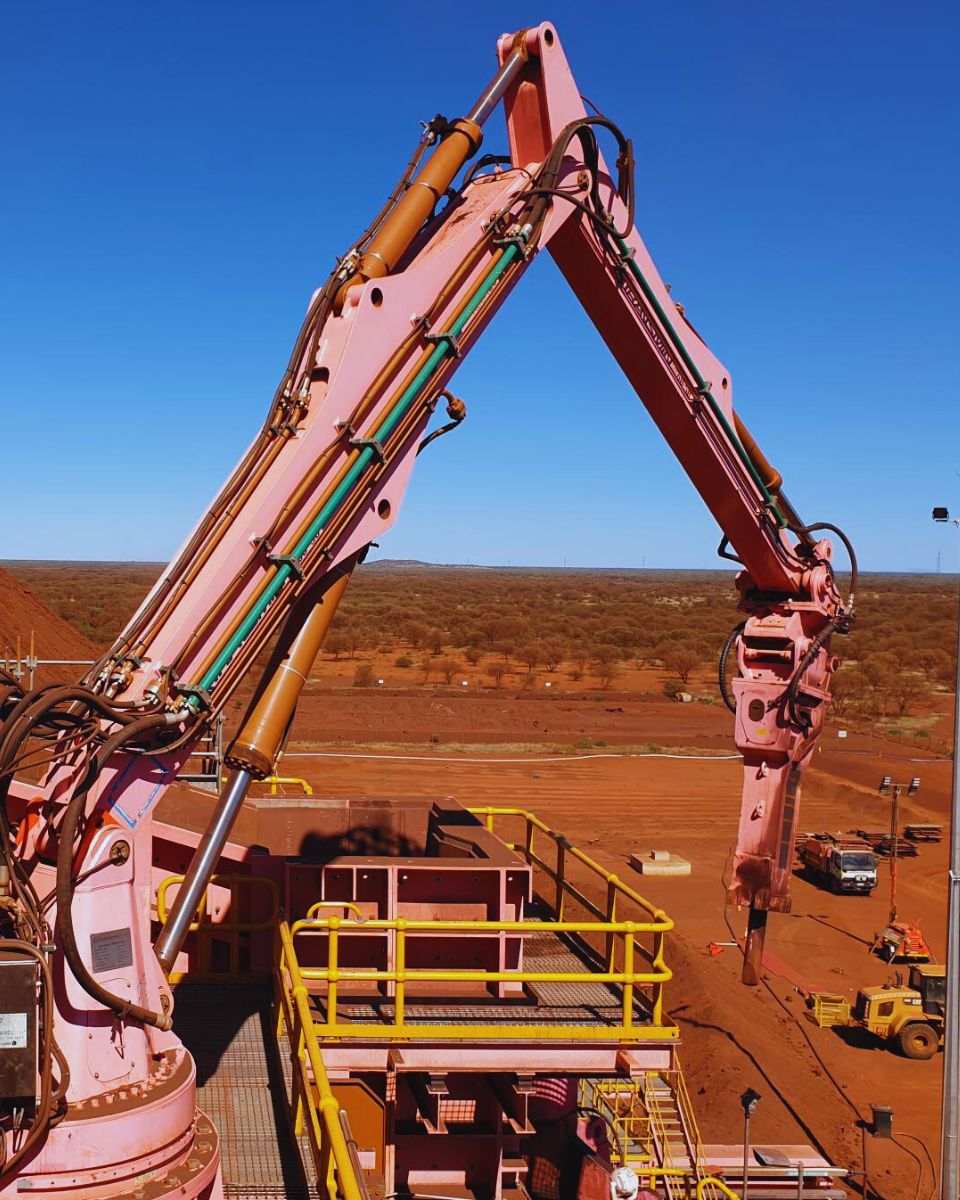
Ellipse сприяє інноваціям в автономних транспортних засобах
Навігація автономних транспортних засобів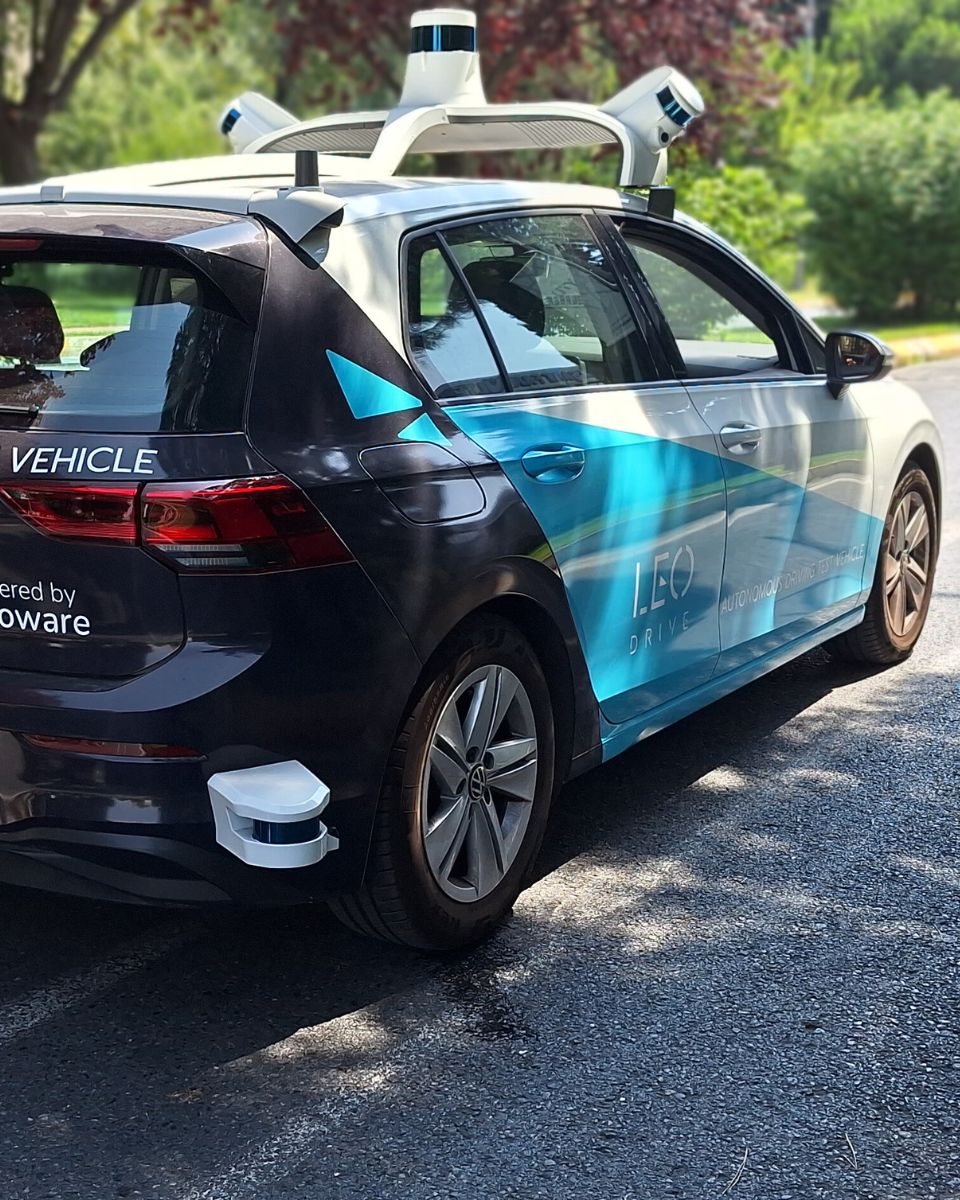
Як компанія Treeswift модернізує польові операції комунальних підприємств
Мобільне картографування


Про нас говорять
Дізнайтеся безпосередньо від самих новаторів та клієнтів, які вже використовують нашу технологію.
Їхні відгуки та історії успіху свідчать про значний вплив наших датчиків на практичне застосування навігації безпілотних наземних транспортних засобів (UGV).



Дізнайтеся про інші сфери застосування безпілотних систем
Досліджуйте різноманітні застосування інерціальних систем на безпілотних платформах на суші, на морі та в повітрі. Від автономних наземних транспортних засобів і БПЛА до підводних дронів і надводних суден — наші технології забезпечують точну навігацію, стабільність і управління навіть у найскладніших умовах.
У вас є питання?
Що таке GNSS проти GPS?
GNSS розшифровується як Global Navigation Satellite System, а GPS — як Global Positioning System. Ці терміни часто використовуються як взаємозамінні, але вони стосуються різних понять у межах супутникових навігаційних систем.
GNSS — це загальний термін для всіх супутникових навігаційних систем, тоді як GPS конкретно стосується системи США. GNSS охоплює кілька систем, що забезпечують більш повне глобальне покриття, тоді як GPS є лише однією з цих систем.
Ви отримуєте вищу точність і надійність за допомогою GNSS завдяки інтеграції даних з кількох систем, тоді як GPS самостійно може мати обмеження залежно від доступності супутників і умов довкілля.
Що означають терміни «заглушення» та «підробка»?
Створення перешкод (jamming) та підробка сигналів (spoofing) — це два типи втручання, які можуть суттєво вплинути на надійність і точність супутникових навігаційних систем, таких як GNSS.
Jamming стосується навмисного порушення супутникових сигналів шляхом трансляції заважаючих сигналів на тих самих частотах, які використовуються системами GNSS. Ці перешкоди можуть заглушити легітимні супутникові сигнали, через що приймачі GNSS не зможуть точно обробляти інформацію. Jamming зазвичай використовується у військових операціях для порушення навігаційних можливостей супротивника, а також може впливати на цивільні системи, призводячи до збоїв навігації та операційних труднощів.
Spoofing, з іншого боку, передбачає передачу фальшивих сигналів, які імітують справжні сигнали GNSS. Ці оманливі сигнали можуть ввести в оману приймачі GNSS, змушуючи їх розраховувати неправильні координати або час. Spoofing може використовуватися для дезорієнтації навігаційних систем, потенційно змушуючи транспортні засоби або літальні апарати відхилятися від курсу або надаючи хибні дані про місцеперебування. На відміну від jamming, який лише перешкоджає прийому сигналу, spoofing активніше обманює приймач, представляючи фальшиву інформацію як справжню.
І jamming, і spoofing становлять значну загрозу цілісності систем, залежних від GNSS, що вимагає вдосконалених заходів протидії та стійких навігаційних технологій для забезпечення надійної роботи в умовах протидії або складних умовах.
Що таке інерціальна навігація?
Інерціальна навігація — це метод визначення положення, орієнтації та руху транспортного засобу за допомогою лише внутрішніх датчиків, без покладання на зовнішні сигнали, такі як GPS. В основі інерціальної навігаційної системи (INS) лежить вимірювання того, як об'єкт рухається, шляхом безперервного відстеження його прискорення та обертання у трьох вимірах. Вона використовує інерціальний вимірювальний блок (IMU), який містить акселерометри для вимірювання лінійного прискорення та гіроскопи для вимірювання кутової швидкості. Шляхом математичного інтегрування цих вимірювань у часі система обчислює швидкість, просторове положення і, зрештою, положення відносно відомої початкової точки.
Оскільки вона є повністю автономною, інерціальна навігація працює в будь-якому середовищі — під землею, під водою, в космосі або в умовах, де сигнали GPS заблоковані (GPS-denied), що робить її незамінною для таких застосувань, як ракети, літаки, підводні човни, автономні транспортні засоби та робототехніка. Сучасні рішення INS часто поєднують інерціальні датчики з додатковими джерелами корекції, такими як GNSS-приймачі, магнітометри, барометри або доплерівські лаги швидкості, для зменшення дрейфу та покращення довгострокової точності. Високоефективні INS спираються на точне калібрування датчиків, вдосконалені алгоритми фільтрації та надійне моделювання похибок для забезпечення стабільних, надійних навігаційних даних навіть у найвимогливіших середовищах.
