Зустрічайте SAF2Nav: наш новий стійкий навігаційний стек
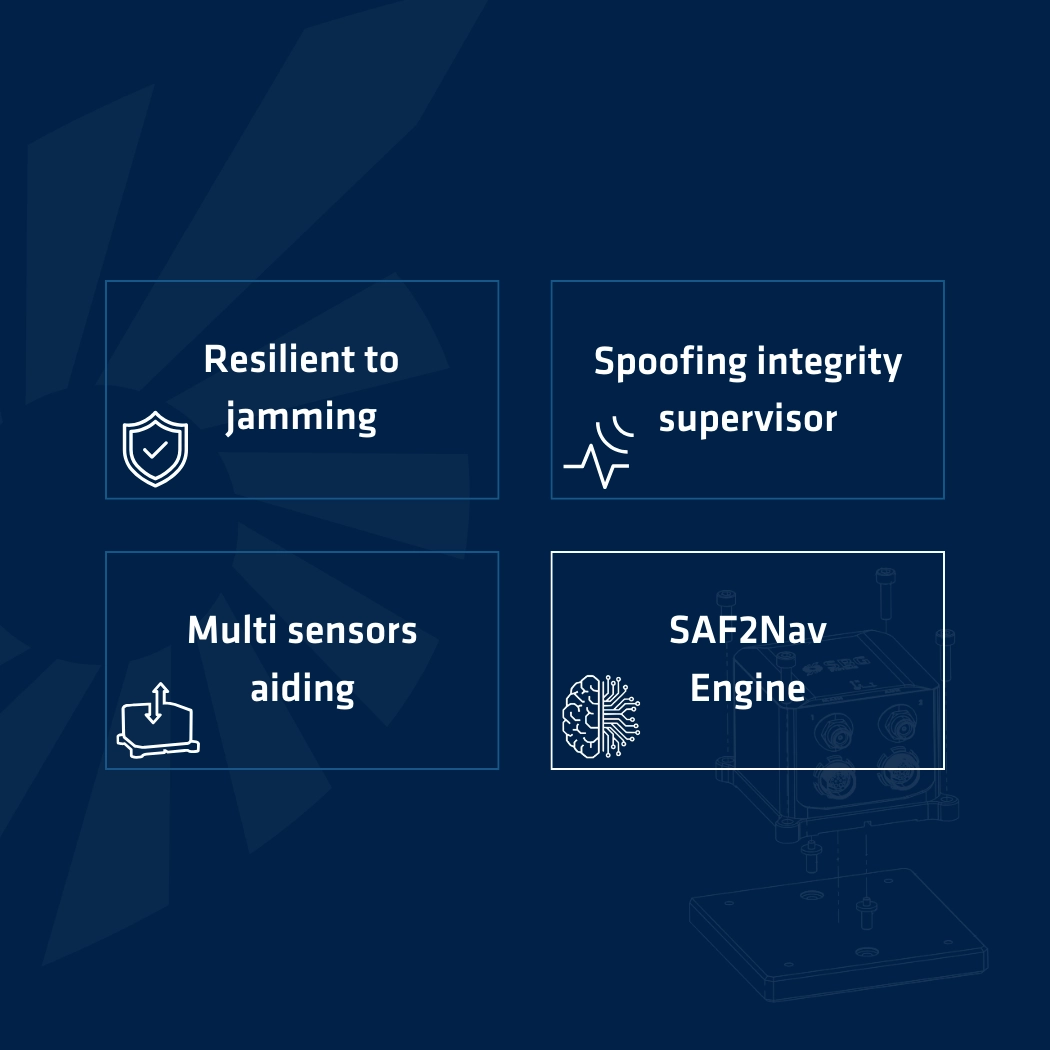
В епоху, коли надійність GNSS більше не гарантована за замовчуванням, SAF2Nav встановлює новий стандарт стійкої навігації. Розроблений компанією SBG Systems, цей навігаційний стек виходить за межі традиційної інерціальної навігації, об'єднуючи кілька джерел даних для забезпечення безперервного та надійного позиціонування навіть у найскладніших умовах глушіння та підробки сигналів.
Створений на основі майже двадцятирічного досвіду роботи з об'єднанням даних датчиків, SAF2Nav поєднує модульній інтеграційний каркас plug-and-play з передовим двоступеневим механізмом об'єднання цілісності. Разом вони забезпечують безшовну інтеграцію сторонніх датчиків, гарантуючи при цьому автоматичне відсіювання викидів, безперервний моніторинг цілісності та надійну роботу в умовах наземної, повітряної та морської динаміки.
SAF2Nav відображає наше постійне прагнення надавати навігацію, якій ви можете довіряти — сьогодні та в майбутньому. Ця функція вже доступна через просте оновлення мікропрограми для серії Ellipse (версія 3.3) та продуктів Ekinox/Apogee/Quanta/Navsight (версія 6.0).
GNSS та джерела їхніх похибок
Ознайомтеся з основами GNSS та їхньою точністю. Дізнайтеся про трилатерацію, вимірювання сигналів, джерела похибок і методи точного позиціонування.
Перейти до повної версії статті
Диференційні поправки від DGPS до PPK
Дізнайтеся, як передові технології корекції GNSS, такі як DGNSS, SBAS, RTK та PPK, підвищують точність позиціонування до сантиметрового рівня.
Перейти до повної версії статті
Усунення неоднозначностей у системі точного позиціонування (PPP)
Дізнайтеся більше про розв'язання неоднозначності в точковому позиціонуванні (PPP) та про те, як досягти сантиметрової точності за допомогою GNSS без прив'язки до локальних референцних станцій чи щільної наземної інфраструктури.
Перейти до повної версії статті
Вплив атмосферних похибок на RTK та PPK
Дізнайтеся, як наша технологія Ionoshield дозволяє пом’якшити вплив іоносфери на RTK- та PPK-поправки.
Перейти до повної версії статті
Вступ до технології MEMS
Ознайомтеся з основами технології MEMS. Дізнайтеся про клас датчиків, діапазони вимірювань, обробку вібрацій та методи забезпечення точного позиціювання.
Перейти до повної версії статті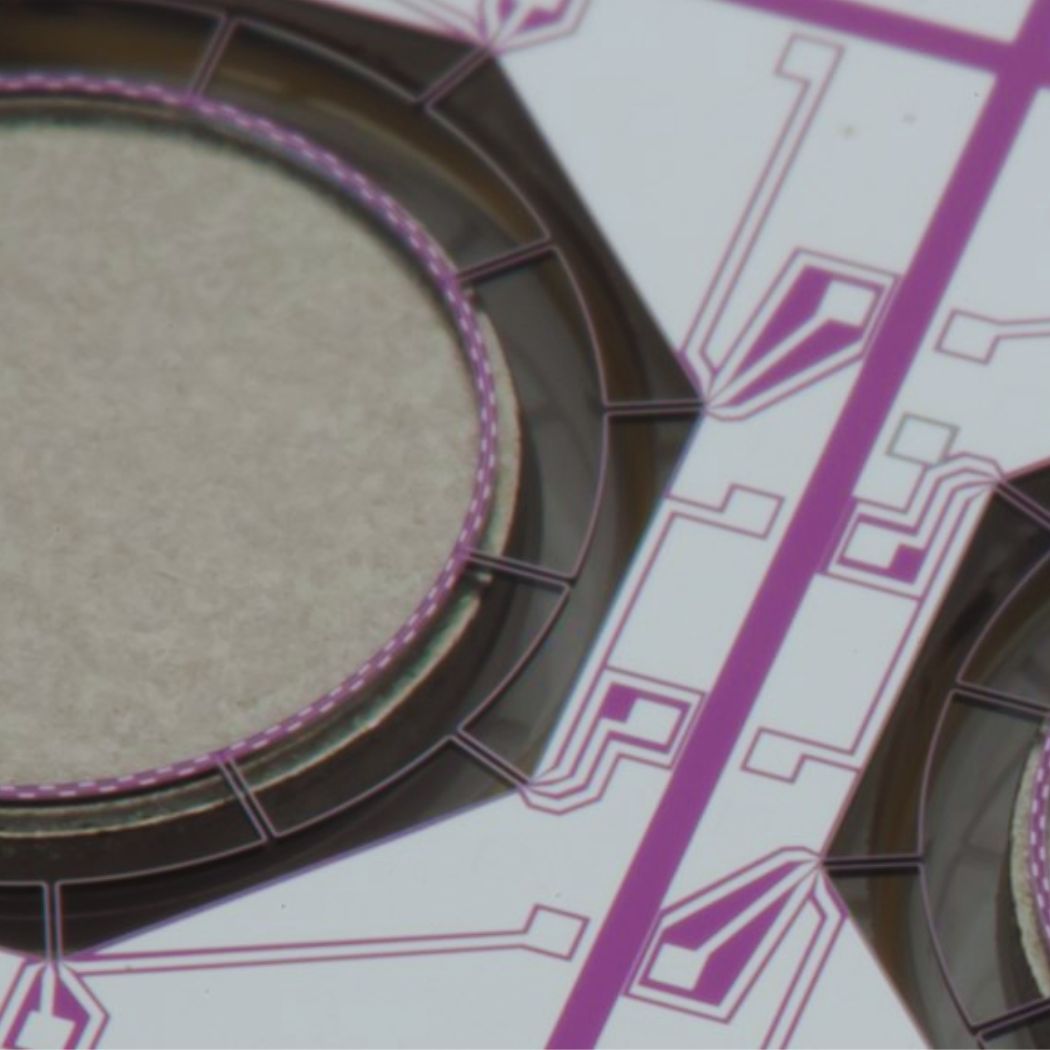
Наукові статті
Ми проводимо численні дослідницькі проєкти для створення інноваційних та ефективних продуктів.
Для розробки та виробництва надійних і високопродуктивних рішень вкрай важливі передові дослідження та обмін науковими даними з колегами. Саме тому ми регулярно виступаємо на спеціалізованих заходах і ділимося своїми знаннями через наукові публікації.
Нижче ви можете ознайомитися з деякими з наших останніх публікацій, представлених на таких заходах, як ION GNSS, Inertial Sensors and Systems тощо.
