


EKF — розширений фільтр Калмана

Розширений фільтр Калмана (Extended Kalman Filter, EKF) є потужним інструментом, що використовується в навігаційних системах та системах керування для оцінювання стану системи, яка еволюціонує з часом. Це розширення фільтра Калмана, розроблене для роботи з нелінійними системами, що робить його критично важливим для застосувань, де зв'язок між змінними не є лінійним.
Цей потужний алгоритм використовується для оцінювання стану динамічної системи на основі зашумлених вимірювань датчиків. Він базується на стандартному фільтрі Калмана, адаптуючись до нелінійних систем, які є поширеними в реальних навігаційних сценаріях. У той час як традиційний фільтр Калмана припускає лінійну динаміку та гаусівський шум, EKF подорожує ці обмеження шляхом лінеаризації нелінійної системи навколо поточного оціночного значення. Це дозволяє йому ефективно працювати в складніших реальних умовах.
Основний принцип роботи розширеного фільтра Калмана
По суті, EKF постійно оновлює вектор стану — набір змінних, що описують поточний стан системи, таких як положення, швидкість та орієнтація в контексті навігації. Він спирається на модель процесу для прогнозування того, як стан змінюється з часом, враховуючи динаміку системи та вхідні сигнали керування. Водночас модель вимірювання пов’язує вхідні дані датчиків із оціненим станом, а матриця коваріації відображає невизначеність як у прогнозах, так і в спостереженнях, допомагаючи EKF збалансувати ступінь впевненості між оцінками моделі та даними датчиків.
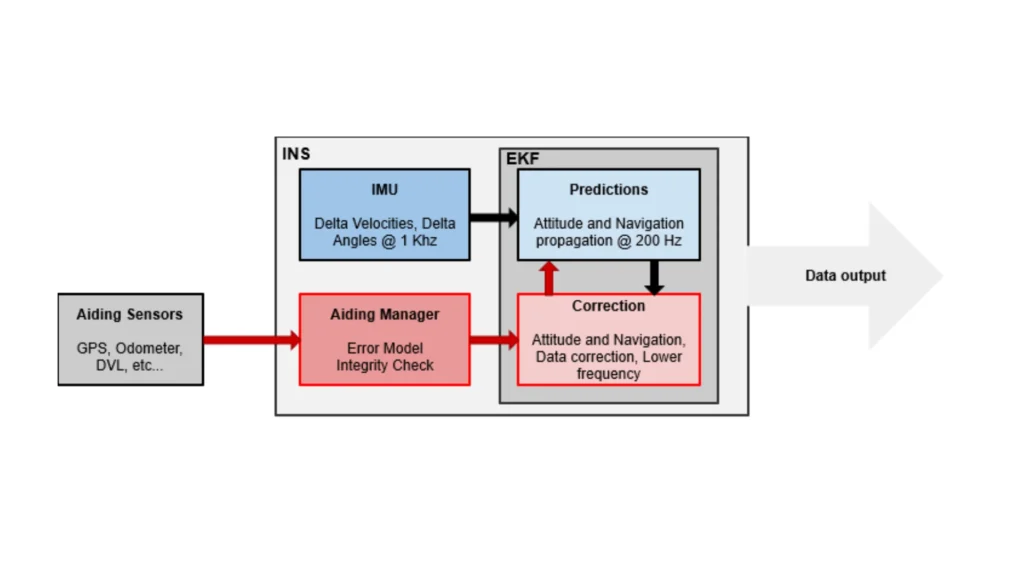
Фільтр працює у двох основних фазах: прогнозування та оновлення. Під час фази прогнозування він використовує модель процесу для прогнозування наступного стану та оцінки пов’язаної з ним невизначеності шляхом оновлення матриці коваріації. Для врахування нелінійності EKF лінеаризує як модель процесу, так і модель вимірювання за допомогою матриць Якобі — математичних представлень, що апроксимують поведінку системи поблизу поточної оцінки.
На етапі оновлення EKF враховує нові вимірювання датчиків для уточнення свого прогнозу. Він обчислює коефіцієнт Калмана, який визначає, яку вагу слід надати новим вимірюванням порівняно з прогнозованим станом. Цей коефіцієнт дозволяє EKF відповідно скоригувати оцінку стану та оновити коваріацію, щоб відобразити зменшену невизначеність після вимірювання.
Застосування EKF у сучасних системах
EKF широко використовується в сучасних навігаційних системах завдяки своїй здатності забезпечувати точні оцінки стану за наявності шумів і складності системи. Наприклад, інерціальні навігаційні системи (INS) покладаються на акселерометри та гіроскопи, які схильні до дрейфу та шумів. EKF комбінує дані датчиків, щоб забезпечити стабільні оцінки положення, швидкості та орієнтації для динамічних платформ. Ці оцінки мають вирішальне значення для надійної роботи автономних транспортних засобів, літальних апаратів та інших мобільних систем.
У робототехніці та автономних системах EKF забезпечує надійну локалізацію та mapping. Роботи використовують такі датчики, як LiDAR або камери, для оцінки положення та оновлення карт за допомогою розширеного фільтра Калмана (EKF). Це забезпечує картографування та локалізацію в реальному часі, підтримуючи безпечну й автономну роботу в незнайомих або динамічних середовищах.
В аерокосмічній та оборонній сферах EKF відіграє життєво важливу роль у системах наведення та відстеження. Він дозволяє літакам, ракетам і космічним кораблям підтримувати точне положення та траєкторію навіть в умовах нелінійного руху. EKF продовжує надійно працювати за впливу зовнішніх збурень, які інакше могли б погіршити точність навігації.
Технологія EKF містить кілька критично важливих компонентів. Якобієві матриці підтримують процес лінеаризації, тоді як злиття датчиків інтегрує дані з кількох джерел для забезпечення стійкості та точності. Для підтримки роботи в реальному часі EKF покладається на ефективні обчислювальні алгоритми для матричних операцій, оновлення коваріації та інтеграції вимірювань.
Підсумовуючи, розширений фільтр Калмана (EKF) є незамінним інструментом у передових навігаційних системах. Розширюючи фільтр Калмана для обробки нелінійних систем, ви отримуєте точне оцінювання стану в реальному часі. Він підтримує широкий спектр застосувань, включаючи робототехніку, automotive ADAS, аерокосмічну галузь та оборонні системи. Опанування принципів і технологій EKF є ключем до розробки високопродуктивних навігаційних рішень у складних і динамічних середовищах.
