


RTK — кінематичне позиціонування в реальному часі
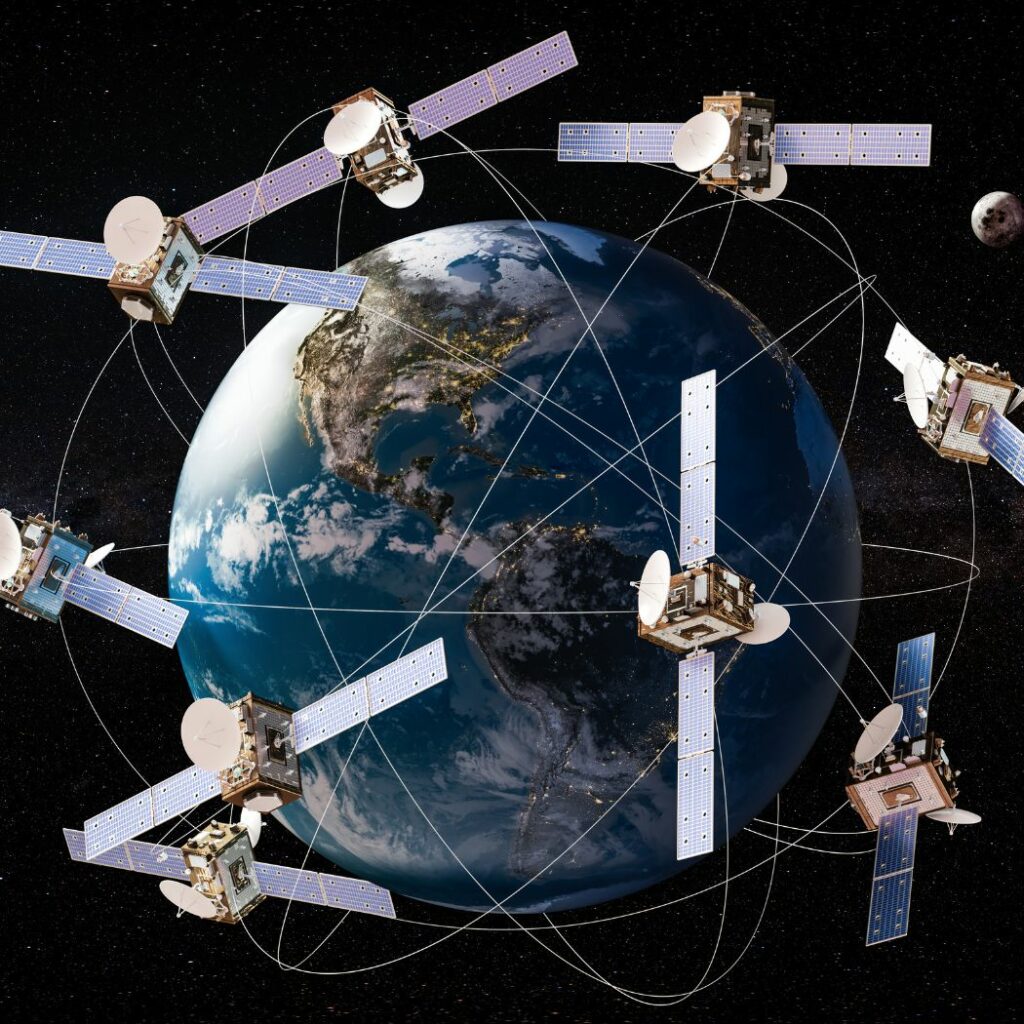
Кінематика в реальному часі (RTK) — це технологія точного позиціонування, яка використовується в глобальних супутникових навігаційних системах (GNSS) для отримання високоточних даних про місцеперебування, зазвичай із точністю до сантиметрів.
RTK підвищує стандартну точність GNSS за допомогою фіксованої базової станції та мобільного ровера. Базова станція обчислює похибки супутникових сигналів, спричинені атмосферними та іншими факторами, і передає виправлення на ровер у реальному часі.
Цей процес дозволяє роверу динамічно коригувати розрахунки свого положення, забезпечуючи вищий ступінь точності. RTK зазвичай використовується в таких сферах, як геодезія, сільське господарство, будівництво та автономні транспортні засоби, де точне позиціонування має критичне значення. Вона спирається на надійний зв'язок для передачі даних між базовою станцією та ровером, зазвичай за допомогою радіосигналів, стільникових мереж або інтернету.
Як працює RTK: покрокова інструкція
І стаціонарна базова станція, і мобільний ровер отримують сигнали від кількох супутників GNSS. Ці сигнали містять дані про положення супутників і час передачі.
Базова станція встановлюється у фіксованому, відомому місці для обчислення похибок супутникових сигналів, таких як атмосферні затримки, неточності годинника чи відхилення орбіти. Порівнюючи супутникові дані зі своїм відомим положенням, базова станція визначає величину похибки. Потім базова станція передає ці виправлення похибок на ровер у реальному часі.
Цей зв'язок зазвичай здійснюється через радіохвилі, стільникові мережі або інтернет. Ровер застосовує виправлення до своїх даних GNSS під час руху. Цей процес значно зменшує похибки, гарантуючи, що ровер обчислює своє положення з точністю до сантиметра.
Весь процес отримання даних, обчислення похибок і застосування виправлень відбувається безперервно, підтримуючи високу точність під час руху ровера.
