Ciągłość nawigacji podczas przerw w działaniu GNSS
Nasze rozwiązania nawigacyjne oferują szereg zalet dla bezzałogowych pojazdów lądowych (UGV), zwłaszcza w trudnych środowiskach, w których inne technologie nawigacyjne mogą zawodzić.
Twoje pojazdy UGV mogą teraz skutecznie operować w środowiskach, w których sygnały GNSS są niedostępne, niespójne lub celowo zagłuszane (np. w kanianach miejskich, tunelach podziemnych czy na spornych polach bitewnych). Ma to kluczowe znaczenie dla misji ratunkowych i obronnych, podczas których zakłócenia GNSS mogą zagrozić dokładności nawigacji Twojego UGV.
Dzięki naszym rozwiązaniom nawigacyjnym Twój UGV otrzymuje nieprzerwane dane nawigacyjne bez polegania na zewnętrznych odniesieniach, takich jak GNSS. Pozwala to pojazdowi UGV zachować świadomość sytuacji oraz autonomię nawet w przypadku utraty łączności lub sygnałów zewnętrznych.
Wysoka precyzja w dynamicznych warunkach
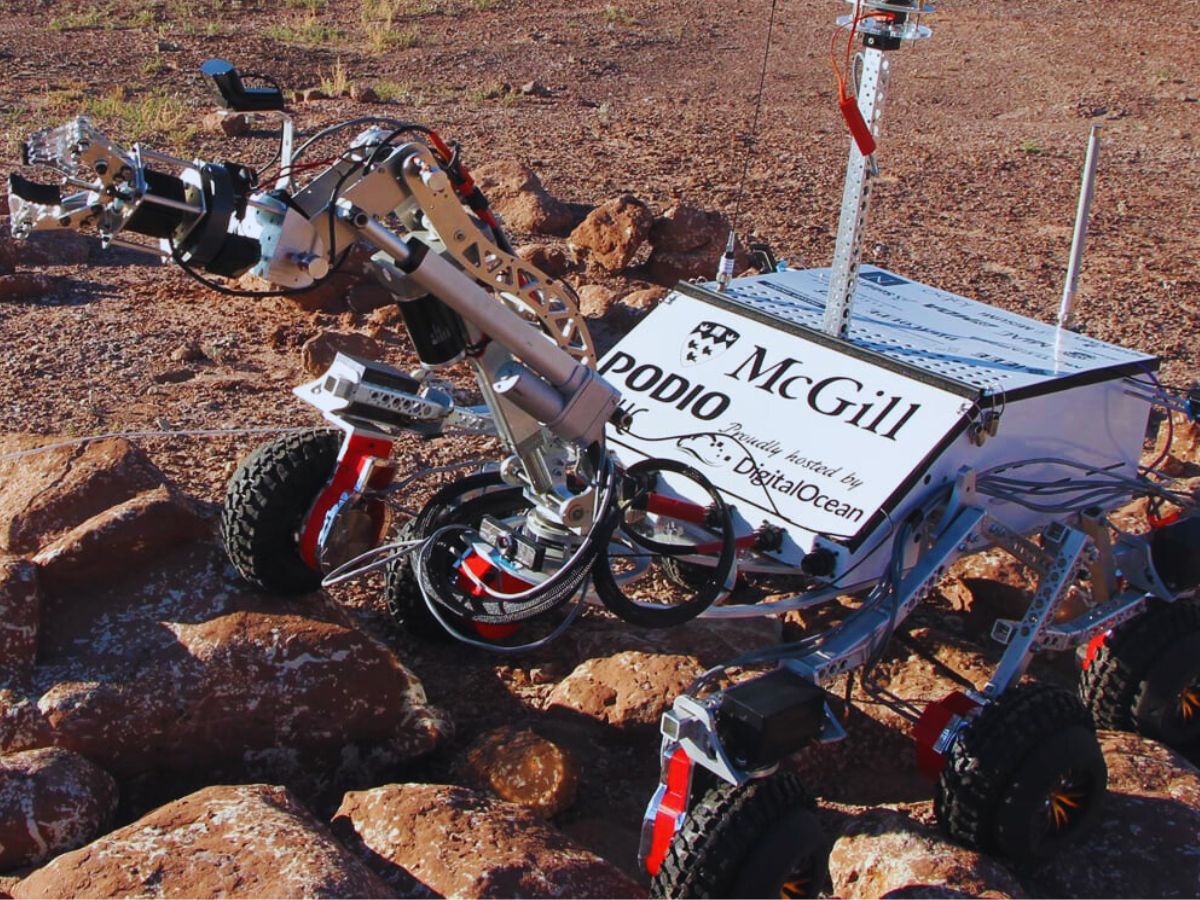
Nasze systemy nawigacyjne nieustannie zbierają dane w czasie rzeczywistym dotyczące pozycji pojazdu, jego prędkości i orientacji (roll, pitch, yaw), umożliwiając precyzyjne sterowanie nawet w wysoce dynamicznych środowiskach, takich jak nierówny teren lub warunki terenowe.
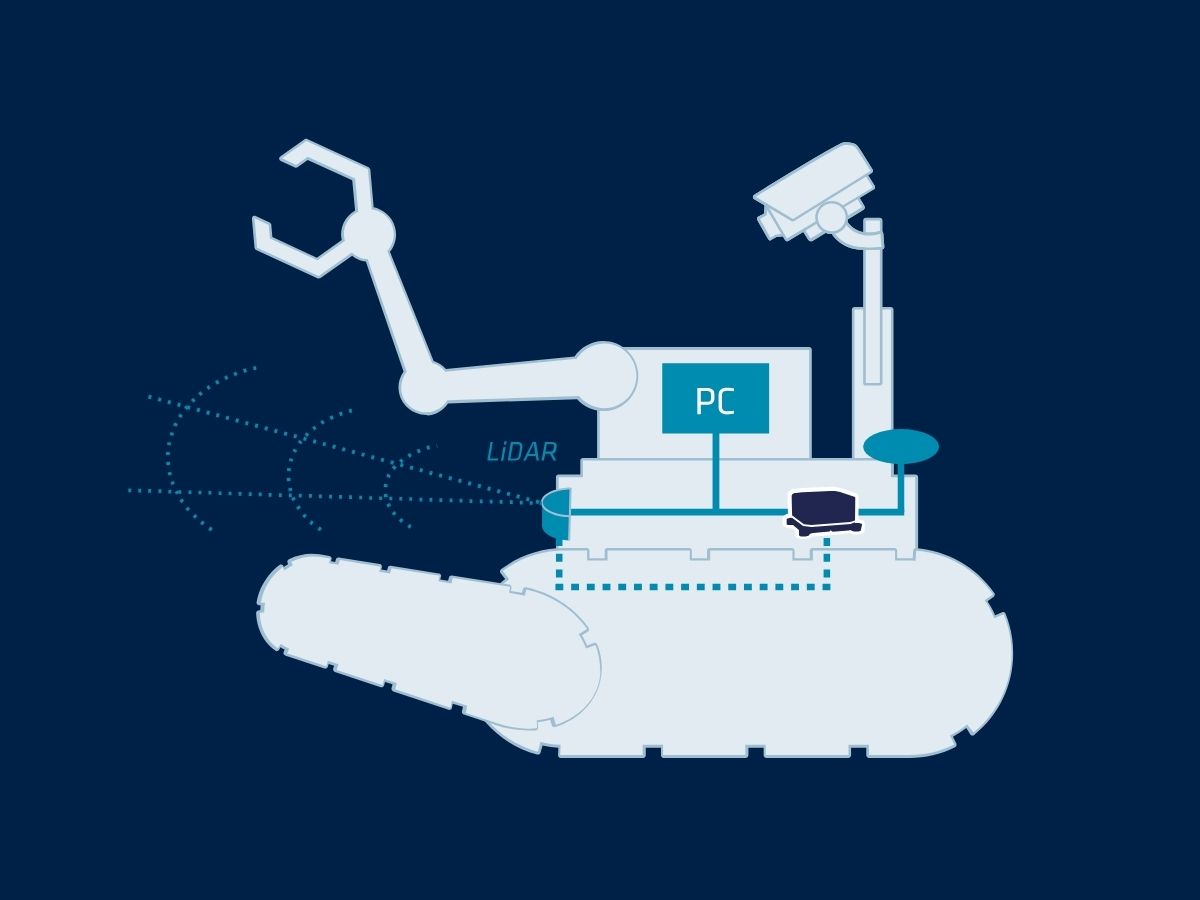
Precyzja naszych czujników zapewnia niezawodne działanie w złożonych i szybko zmieniających się środowiskach. Aby zwiększyć ilość danych o lokalizacji pojazdu, możesz zintegrować nasz INS z innymi czujnikami pokładowymi, takimi jak kamery, LiDAR i odometria, tworząc wielosensorowy system nawigacyjny. Ta fuzja czujników poprawia ogólną dokładność lokalizacji i świadomość sytuacyjną.
Dodatkowo, oferują one wysoce niezawodne dane nawigacyjne, zmniejszając ryzyko kolizji lub niepowodzenia misji. Jest to szczególnie ważne w operacjach wojskowych lub niebezpiecznych środowiskach, gdzie bezpieczeństwo jest najważniejsze.
Odporność na trudne warunki
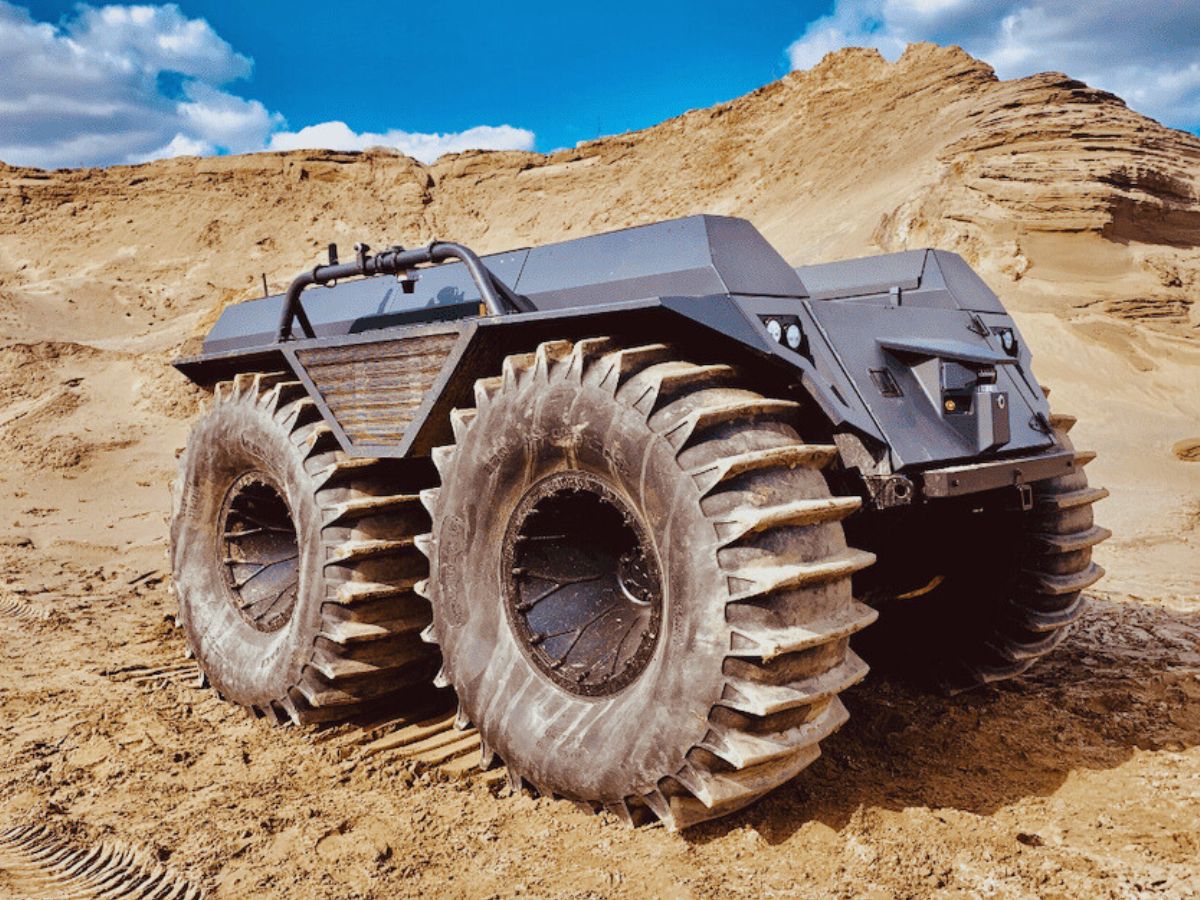
Autonomiczny pojazd lądowy często działa w ekstremalnych warunkach (takich jak pustynie, lasy czy obszary dotknięte klęskami żywiołowymi), gdzie czynniki środowiskowe, takie jak pył, warunki pogodowe czy zakłócenia elektromagnetyczne, mogą wpływać na działanie innych systemów nawigacyjnych.
Nasze rozwiązania charakteryzują się wysoką odpornością na takie warunki, zapewniając niezawodne działanie. Dostarczając bardzo dokładne dane dotyczące orientacji i pozycjonowania, nasze czujniki zwiększają zdolność autonomicznego pojazdu lądowego (UGV) do samodzielnego planowania i pokonywania złożonych tras, minimalizując konieczność interwencji człowieka.
Ta zdolność poprawia wydajność operacyjną w zastosowaniach obronnych, logistycznych i przemysłowych.
Wybór produktów
Nasze rozwiązania płynnie integrują się z platformami pojazdów bezzałogowych (UGV), zapewniając niezawodną wydajność nawet w najtrudniejszych warunkach.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Ulotka dotycząca zastosowań w dziedzinie obronności
Otrzymaj naszą broszurę bezpośrednio na swoją skrzynkę e-mailową!
Studia przypadków
Poznaj historie sukcesu stojące za naszymi rozwiązaniami inercyjnymi dla UGV. Dowiedz się o dużym wpływie naszych zaawansowanych systemów nawigacyjnych na operacje UGV w wielu branżach.
Poprzez każde studium przypadku analizujemy namacalne przykłady, które pokazują, jak nasze zaawansowane czujniki inercyjne i technologia GNSS niezmiennie zapewniają niezrównaną dokładność, niezawodność i wydajność w sytuacjach praktycznych. Uzyskaj szczegółowe wglądy i praktyczne przykłady tego, jak nasze rozwiązania radzą sobie ze złożonymi wyzwaniami i napędzają doskonałość operacyjną.
Zanurz się w naszych studiach przypadku, aby zobaczyć, jak nasze rozwiązania inercyjne mogą podnieść jakość Twoich projektów i przynieść wybitne rezultaty.
Ellipse-A wybrane do zdalnie sterowanych młotów wyburzeniowych
Zautomatyzowany system sterowania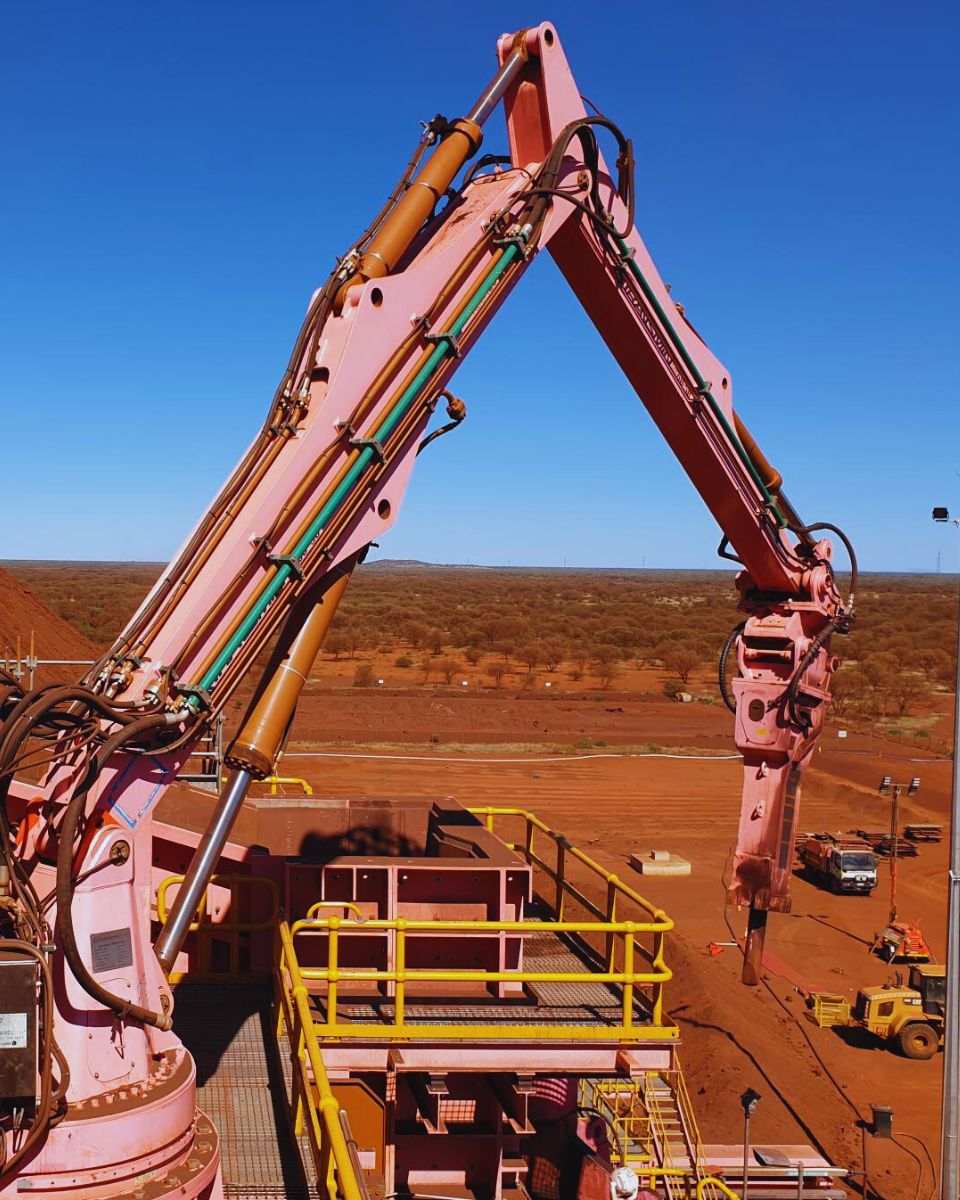
Ellipse napędza innowacje w dziedzinie pojazdów autonomicznych
Nawigacja pojazdów autonomicznych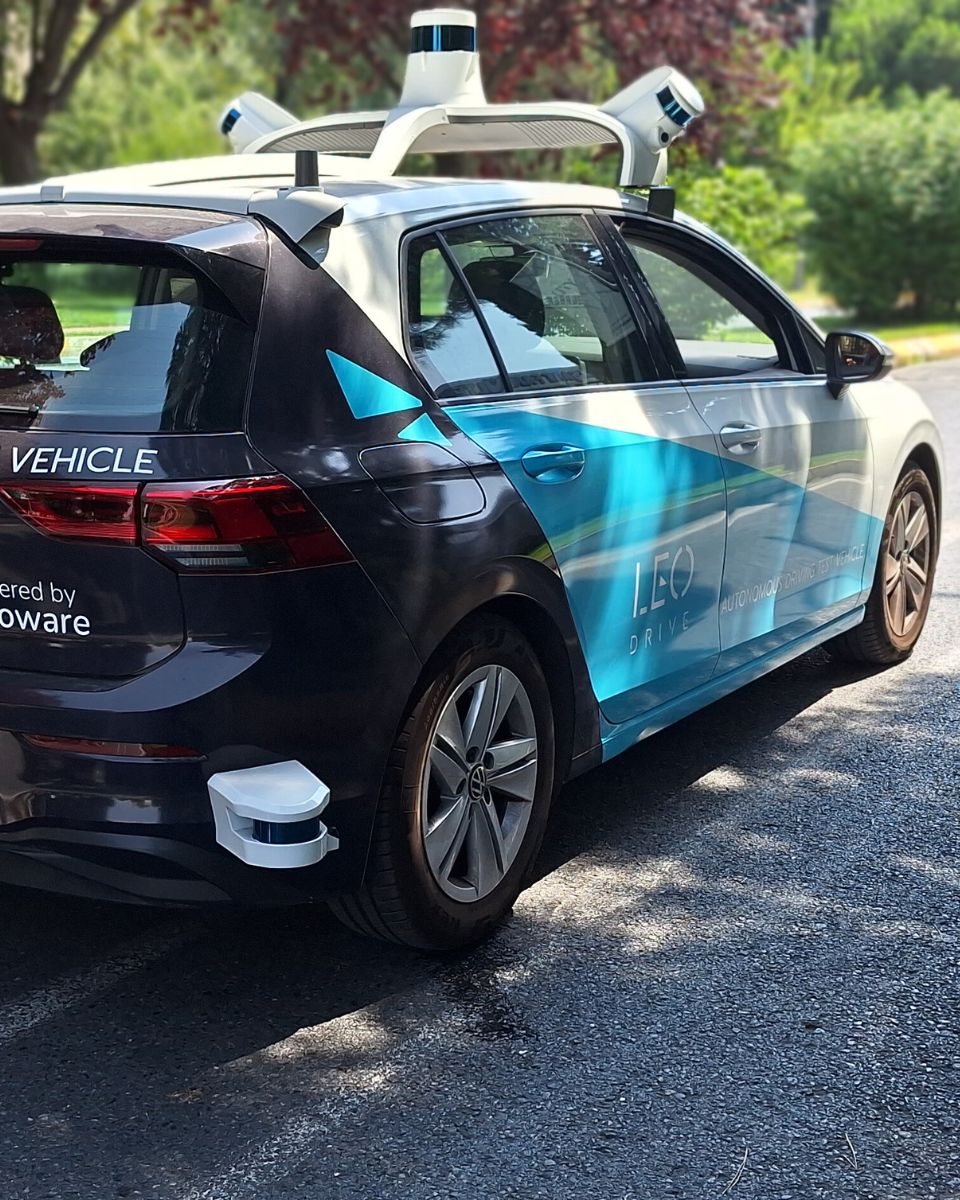
W jaki sposób firma Treeswift unowocześnia działania terenowe przedsiębiorstw użyteczności publicznej
Mapowanie mobilne


Mówią o nas
Posłuchajcie bezpośrednio od samych pionierów i klientów, którzy wdrożyli naszą technologię.
Ich opinie i historie sukcesów pokazują, jak znaczący wpływ mają nasze czujniki na praktyczne zastosowania w nawigacji pojazdów bezzałogowych (UGV).



Odkryj inne zastosowania systemów bezzałogowych
Poznaj różnorodne zastosowania systemów inercyjnych w platformach bezzałogowych na lądzie, morzu i w powietrzu. Od autonomicznych pojazdów naziemnych i bezzałogowych statków powietrznych po podwodne drony i jednostki nawodne – nasze technologie zapewniają precyzyjną nawigację, stabilność oraz kontrolę nawet w najbardziej wymagających środowiskach.
Czy masz jakieś pytania?
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
Co oznaczają terminy „zakłócanie” i „spoofing”?
Jamming i spoofing to dwa rodzaje zakłóceń, które mogą znacząco wpłynąć na niezawodność i dokładność satelitarnych systemów nawigacyjnych, takich jak GNSS.
Jamming odnosi się do celowego zakłócania sygnałów satelitarnych poprzez nadawanie sygnałów zakłócających na tych samych częstotliwościach, które są używane przez systemy GNSS. Zakłócenie to może zagłuszyć lub całkowicie przytłoczyć prawowite sygnały satelitarne, uniemożliwiając odbiornikom GNSS poprawne przetworzenie informacji. Jamming jest powszechnie stosowany w operacjach wojskowych w celu zakłócenia możliwości nawigacyjnych przeciwnika, a także może wpływać na systemy cywilne, prowadząc do awarii nawigacji i problemów operacyjnych.
Spoofing z kolei polega na transmisji fałszywych sygnałów, które imitują autentyczne sygnały GNSS. Te zwodnicze sygnały mogą wprowadzić odbiorniki GNSS w błąd, powodując obliczenie nieprawidłowej pozycji lub czasu. Spoofing może być wykorzystywany do zmylenia lub dezinformacji systemów nawigacyjnych, co potencjalnie może spowodować zboczenie pojazdów lub statków powietrznych z kursu albo dostarczyć fałszywe dane o lokalizacji. W przeciwieństwie do jammingu, który jedynie utrudnia odbiór sygnału, spoofing aktywnie oszukuje odbiornik, przedstawiając fałszywe informacje jako wiarygodne.
Zarówno zagłuszanie (jamming), jak i podszywanie się (spoofing) stanowią istotne zagrożenie dla integralności systemów bazujących na GNSS, co wymusza zastosowanie zaawansowanych środków zaradczych i odpornych technologii nawigacyjnych w celu zapewnienia niezawodnego działania w środowiskach zakłóconych lub wymagających.
Czym jest nawigacja inercyjna?
Nawigacja inercyjna to metoda określania pozycji, orientacji i ruchu pojazdu wyłącznie za pomocą czujników wewnętrznych, bez polegania na sygnałach zewnętrznych, takich jak GPS. Zasadniczo, system nawigacji inercyjnej (INS) mierzy ruch obiektu poprzez ciągłe śledzenie jego przyspieszenia i rotacji w trzech wymiarach. Wykorzystuje jednostkę pomiaru inercyjnego (IMU), która zawiera akcelerometry do wykrywania przyspieszenia liniowego oraz żyroskopy do pomiaru prędkości kątowej. Poprzez matematyczne całkowanie tych pomiarów w czasie, system oblicza prędkość, orientację i ostatecznie pozycję względem znanego punktu początkowego.
Ponieważ jest całkowicie autonomiczna, nawigacja inercyjna działa w każdym środowisku — pod ziemią, pod wodą, w przestrzeni kosmicznej lub w warunkach braku sygnału GPS — co czyni ją niezbędną w zastosowaniach takich jak pociski, samoloty, łodzie podwodne, pojazdy autonomiczne i robotyka. Nowoczesne rozwiązania INS często łączą czujniki inercyjne z dodatkowymi źródłami wspomagającymi, takimi jak odbiorniki GNSS, magnetometry, barometry lub logi prędkości Dopplera, aby redukować dryf i poprawiać długoterminową dokładność. Wysokowydajne systemy INS opierają się na precyzyjnej kalibracji czujników, zaawansowanych algorytmach filtrowania i solidnym modelowaniu błędów, aby dostarczać stabilne, niezawodne dane nawigacyjne nawet w najbardziej wymagających środowiskach.
