Kompaktowy system nawigacji inercyjnej stosowany w nawigacji autonomicznej
Autonomous navigation in autonomous robot, based on odometry fused with Ellipse-A AHRS, and corrected by LiDAR
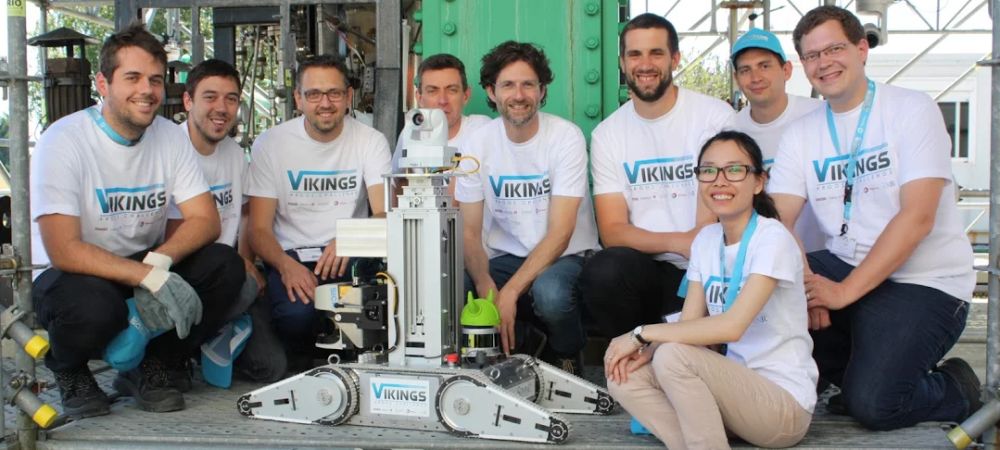
“With this winning combination, VIKINGS team reaches a centimeter-level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.” | Mr. Merriaux
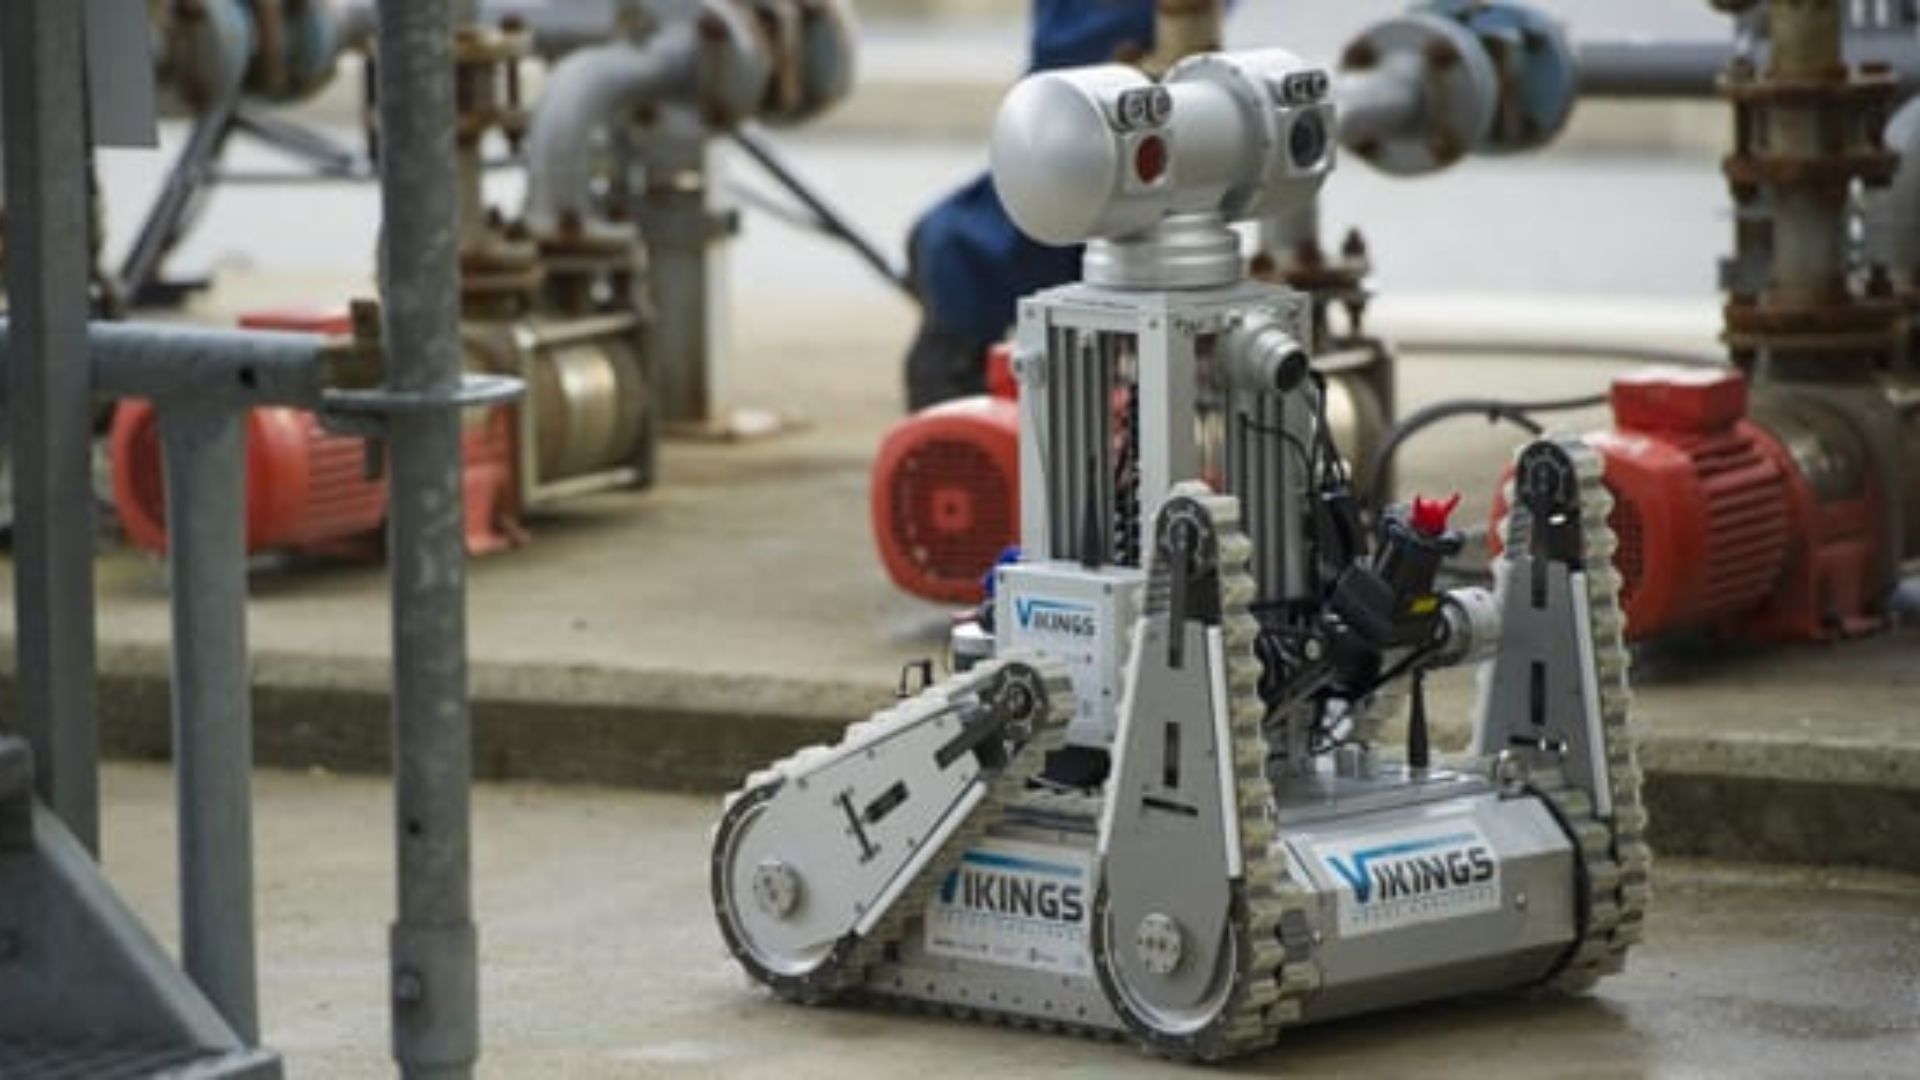
Autonomiczny robot do zastosowań w zakładach naftowych i gazowych
Konkurs ARGOS (Autonomous Robot for Gas and Oil Sites), zainicjowany w grudniu 2013 roku, jest organizowany przez firmę naftowo-gazową TOTAL we współpracy z Francuską Narodową Agencją ds. Badań Naukowych (ANR).
Jego celem jest stworzenie w ciągu niespełna trzech lat nowej generacji robotów autonomicznych zdolnych do wykonywania zadań inspekcyjnych, wykrywania anomalii i reagowania w sytuacjach awaryjnych. Celem tego konkursu jest zbudowanie autonomicznego robota zdolnego do poruszania się po terenach zakładów naftowych i gazowych w celu zwiększenia bezpieczeństwa operatorów TOTAL.
Fuzja danych z wielu czujników
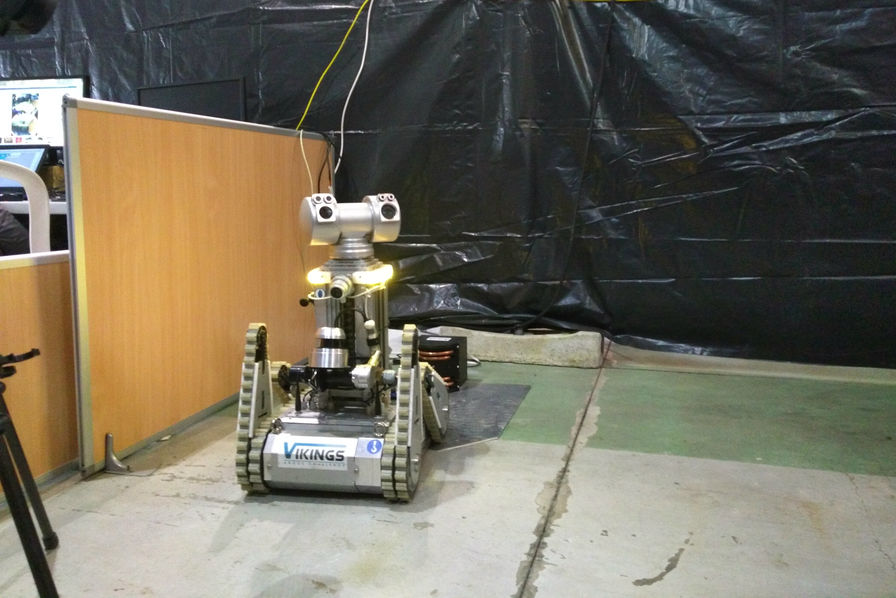
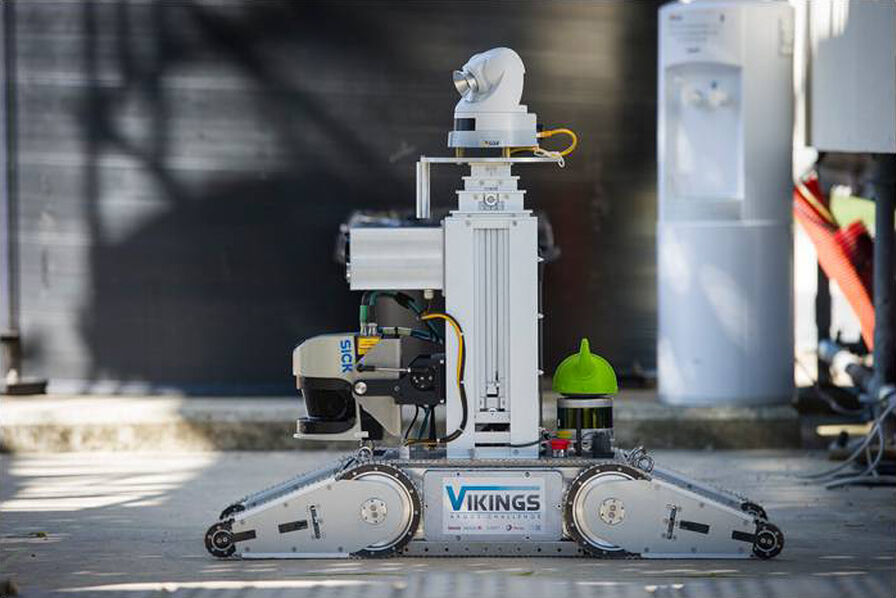
Robot VIKINGS oblicza swoją pozycję, łącząc przewidywania odometryczne z danymi z czujników inercyjnych. Co więcej, koryguje te informacje za pomocą dwóch LiDAR-ów, jednego z przodu i jednego z tyłu, dla pokrycia 360°.
Robot wykorzystuje gąsienice, które powodują ślizganie się podczas obrotów. Dlatego ten typ pojazdu sprawia, że dokładność odometrii jest szczególnie niska. Co więcej, system inercyjny staje się niezbędny do dokładnego obliczania heading. Wreszcie, Ellipse w pełni zapewnia wiarygodne pomiary roll i pitch.
Określenie położenia z dokładnością do centymetra
Already satisfied with SBG SYSTEMS’ products, the choice was naturally the Ellipse-A attitude and heading reference system. “It provides very good pitch and roll performance thanks to low drift gyros” says Mr. Merriaux.
The Ellipse-A is the second generation of miniature inertial sensors of SBG Systems. It integrates low drift gyroscopes and benefits from the experience gained in algorithms design. Industrial-grade, the Ellipse-A is factory calibrated in temperature and dynamics, ensuring data integrity from -40 to 75 ° C. With this winning combination, VIKINGS team reaches a centimeter level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.
“The Ellipse-A provides very good pitch and roll performance thanks to low drift gyros” | Mr. Merriaux
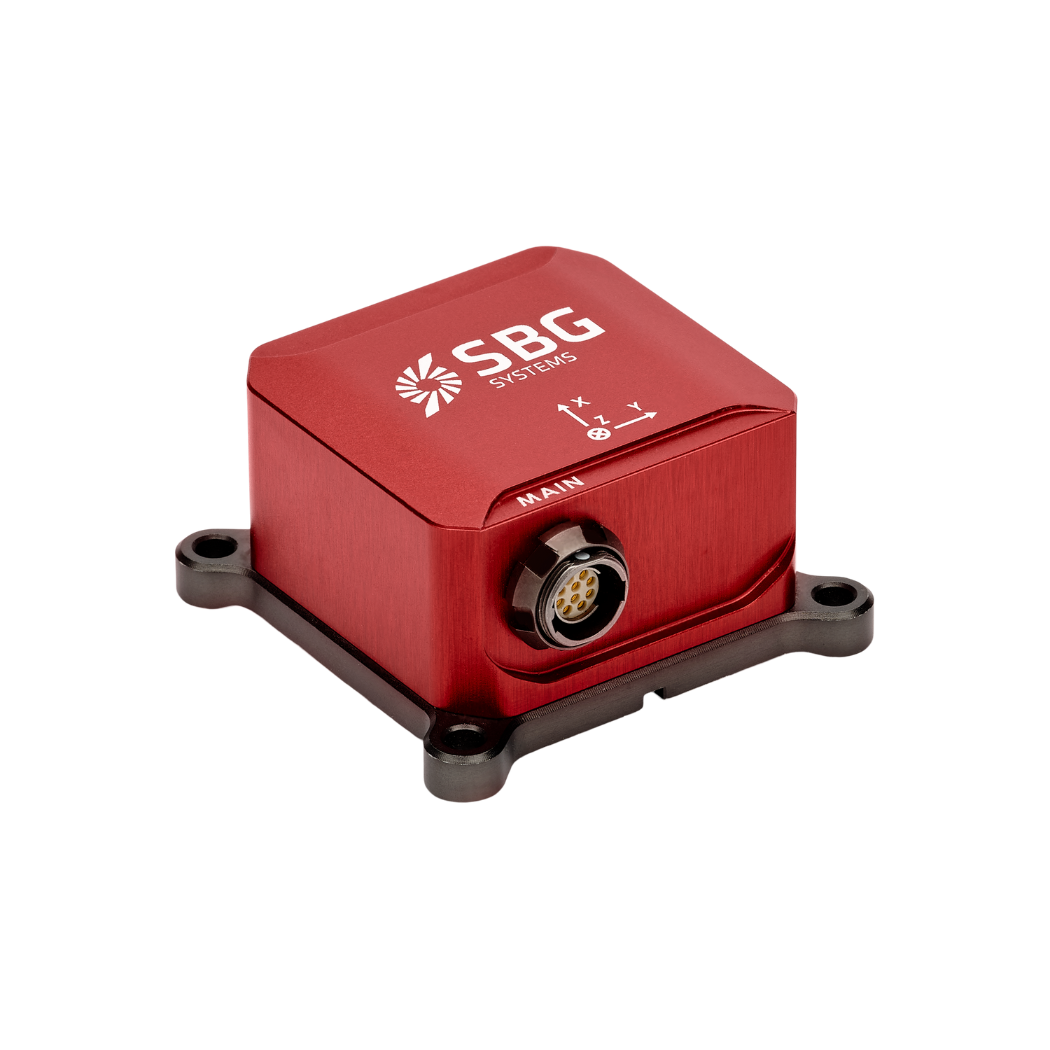
Ellipse-A
Ellipse-A to przystępny cenowo i wysokowydajny system odniesienia położenia i kursu (AHRS). Zawiera najlepszą w swojej klasie procedurę kalibracji magnetycznej dla optymalnego określania kursu i jest odpowiedni do zastosowań o niskiej i średniej dynamice.
Fabrycznie skalibrowany w zakresie od -40°C do 85°C, ten solidny inercyjny czujnik ruchu dostarcza dane dotyczące Roll, Pitch, kursu (Heading) i kołysania (Heave).
Poproś o wycenę dla Ellipse-A
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Jaka jest różnica między AHRS a INS?
Główna różnica między systemem odniesienia kursu i położenia (AHRS) a inercyjnym systemem nawigacyjnym (INS) polega na ich funkcjonalności oraz zakresie dostarczanych danych.
AHRS dostarcza informacji o orientacji — w szczególności o położeniu (pitch, roll) i kierunku (yaw) pojazdu lub urządzenia. Zazwyczaj wykorzystuje kombinację czujników, w tym żyroskopy, akcelerometry i magnetometry, do obliczania i stabilizacji orientacji. AHRS podaje pozycję kątową w trzech osiach (pitch, roll i yaw), umożliwiając systemowi zrozumienie jego orientacji w przestrzeni. Jest często stosowany w lotnictwie, UAV, robotyce i systemach morskich w celu zapewnienia dokładnych danych o położeniu i kierunku, co ma kluczowe znaczenie dla kontroli i stabilizacji pojazdu.
System INS nie tylko dostarcza danych o orientacji (jak AHRS), ale także śledzi pozycję, prędkość i przyspieszenie pojazdu w czasie. Wykorzystuje czujniki inercyjne do szacowania ruchu w przestrzeni 3D bez polegania na zewnętrznych odniesieniach, takich jak GNSS. Łączy czujniki znane z AHRS (żyroskopy, akcelerometry), ale może również zawierać bardziej zaawansowane algorytmy śledzenia pozycji i prędkości, często integrując zewnętrzne dane, takie jak GNSS, w celu uzyskania wyższej dokładności.
Podsumowując, AHRS koncentruje się na orientacji (pozycji i heading), podczas gdy INS dostarcza pełny zestaw danych nawigacyjnych, w tym pozycję, prędkość i orientację.
Czym jest precyzyjne pozycjonowanie punktowe?
Precise Point Positioning (PPP) to technika nawigacji satelitarnej, która zapewnia wysoką precyzję pozycjonowania poprzez korygowanie błędów sygnału satelitarnego. W przeciwieństwie do tradycyjnych metod GNSS, które często opierają się na naziemnych stacjach referencyjnych (jak w przypadku RTK), PPP wykorzystuje globalne dane satelitarne i zaawansowane algorytmy do dostarczania dokładnych informacji o lokalizacji.
PPP działa w dowolnym miejscu na świecie bez konieczności używania lokalnych stacji referencyjnych. Dzięki temu sprawdza się w odległych lub wymagających środowiskach, gdzie brakuje naziemnej infrastruktury. Korzystając z precyzyjnych danych o orbitach satelitów i zegarach, a także korekt uwzględniających efekty atmosferyczne i wielodrogowość (multipath), PPP minimalizuje typowe błędy GNSS i pozwala osiągnąć dokładność rzędu centymetrów.
Podczas gdy PPP może być wykorzystywane do pozycjonowania po przetworzeniu, które polega na analizie zebranych danych po fakcie, może również dostarczać rozwiązania do pozycjonowania w czasie rzeczywistym. PPP w czasie rzeczywistym (RTPPP) jest coraz szerzej dostępne, umożliwiając użytkownikom otrzymywanie poprawek i określanie swojej pozycji w czasie rzeczywistym.
