


EKF – Rozszerzony filtr Kalmana

Rozszerzony filtr Kalmana (EKF) to potężne narzędzie stosowane w systemach nawigacji i sterowania do szacowania stanu systemu ewoluującego w czasie. Jest to rozszerzenie filtra Kalmana, zaprojektowana do obsługi układów nieliniowych, co czyni go kluczowym w aplikacjach, gdzie zależność między zmiennymi nie jest liniowa.
Ten wydajny algorytm służy do szacowania stanu układu dynamicznego na podstawie zaszumionych pomiarów z czujników. Bazuje na standardowym filtrze Kalmana, obsługując układy nieliniowe, które są powszechne w rzeczywistych scenariuszach nawigacyjnych. Podczas gdy tradycyjny filtr Kalmana zakłada dynamikę liniową i szum gaussowski, EKF przez te ograniczenia poprzez linearyzację układu nieliniowego wokół bieżącej estymaty. Pozwala mu to efektywnie działać w bardziej złożonych, rzeczywistych środowiskach.
Podstawowa zasada działania rozszerzonego filtra Kalmana
W swej istocie EKF nieustannie aktualizuje wektor stanu — zbiór zmiennych opisujących aktualny stan systemu, takich jak pozycja, prędkość i orientacja w kontekście nawigacji. Opiera się on na modelu procesowym, aby przewidywać, jak stan zmienia się w czasie, uwzględniając dynamikę systemu i sygnały sterujące. Z kolei model pomiarowy łączy napływające dane z czujników z oszacowanym stanem, a macierz kowariancji odzwierciedla niepewność zarówno w prognozach, jak i obserwacjach, pomagając EKF w zrównoważeniu poziomu pewności między oszacowaniami modelu a danymi z czujników.
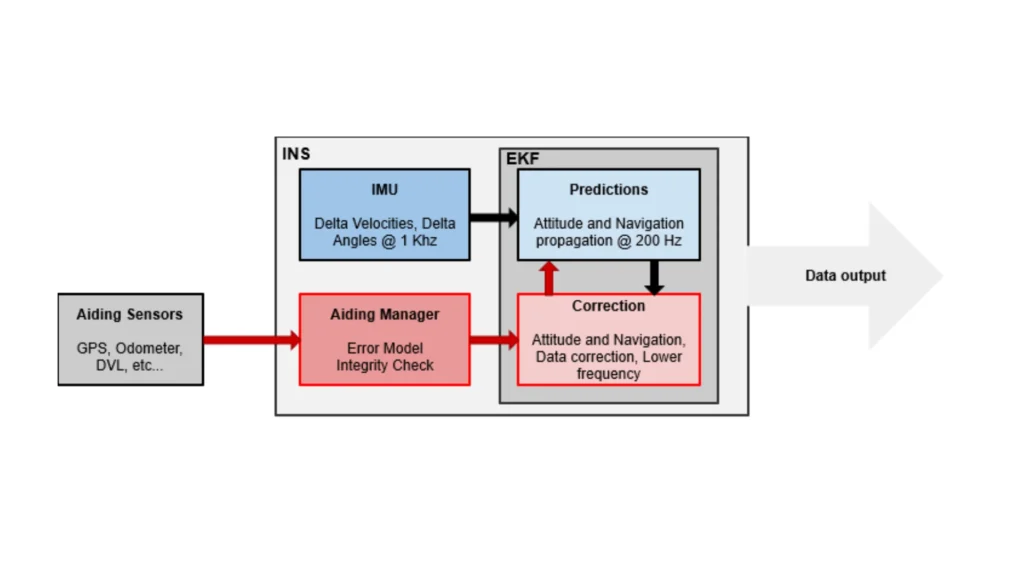
Filtr działa w dwóch głównych fazach: predykcji i aktualizacji. W fazie predykcji wykorzystuje model procesu do prognozowania następnego stanu i przewidywania związanej z nim niepewności poprzez aktualizację macierzy kowariancji. Aby zarządzać nieliniowością, EKF linearyzuje zarówno model procesu, jak i model pomiarowy, używając macierzy Jacobiego – reprezentacji matematycznych, które przybliżają zachowanie systemu w pobliżu bieżącego oszacowania.
W fazie aktualizacji EKF uwzględnia nowe pomiary z czujników, aby udoskonalić swoją predykcję. Oblicza wzmocnienie Kalmana, które określa, jaką wagę przypisać nowym pomiarom w stosunku do przewidywanego stanu. To wzmocnienie umożliwia EKF odpowiednie dostosowanie oszacowania stanu i aktualizację kowariancji w celu odzwierciedlenia zmniejszonej niepewności po pomiarze.
Wykorzystanie EKF w nowoczesnych zastosowaniach
Filtr Kalmana rozszerzony (EKF) jest powszechnie stosowany we współczesnych systemach nawigacyjnych ze względu na jego zdolność do dostarczania dokładnych oszacowań stanu w warunkach szumu i złożoności systemu. Na przykład inercyjne systemy nawigacyjne (INS) polegają na akcelerometrach i żyroskopach, które są podatne na dryf i szum. EKF łączy dane z czujników, aby zapewnić stabilne oszacowanie pozycji, prędkości i orientacji dla platform dynamicznych. Szacunki te mają kluczowe znaczenie dla niezawodnego działania pojazdów autonomicznych, statków powietrznych i innych systemów mobilnych.
W robotyce i systemach autonomicznych EKF umożliwia niezawodną lokalizację i tworzenie map. Roboty wykorzystują czujniki takie jak LiDAR czy kamery do szacowania pozycji i aktualizowania map za pomocą rozszerzonego filtra Kalmana (EKF). Umożliwia to tworzenie map i lokalizację w czasie rzeczywistym, wspierając bezpieczne i autonomiczne działanie w nieznanych lub dynamicznych środowiskach.
W przemyśle lotniczym i obronnym EKF odgrywa kluczową rolę w systemach prowadzenia i śledzenia. Pozwala statkom powietrznym, pociskom i statkom kosmicznym utrzymać precyzyjną pozycję i trajektorię, nawet w warunkach ruchu nieliniowego. EKF nadal działa niezawodnie w przypadku narażenia na zakłócenia zewnętrzne, które w przeciwnym razie mogłyby pogorszyć dokładność nawigacji.
Technologia stojąca za EKF obejmuje kilka kluczowych komponentów. Macierze Jacobiego wspierają proces linearyzacji, podczas gdy fuzja czujników integruje dane z wielu źródeł, aby zapewnić odporność i dokładność. Aby wspierać działanie w czasie rzeczywistym, EKF opiera się na wydajnych algorytmach obliczeniowych do operacji na macierzach, aktualizacji kowariancji i integracji pomiarów.
Podsumowując, rozszerzony filtr Kalmana (EKF) jest niezbędnym narzędziem w zaawansowanych systemach nawigacyjnych. Rozszerzając filtr Kalmana w celu obsługi systemów nieliniowych, uzyskuje się dokładną estymację stanu w czasie rzeczywistym. Obsługuje on szeroki wachlarz zastosowań, w tym robotykę, samochodowe systemy ADAS, lotnictwo i systemy obronne. Opanowanie zasad i technologii EKF jest kluczem do opracowywania wysokowydajnych rozwiązań nawigacyjnych w złożonych i dynamicznych środowiskach.
