Poznaj SAF2Nav: nasz nowy, odporny stos nawigacyjny
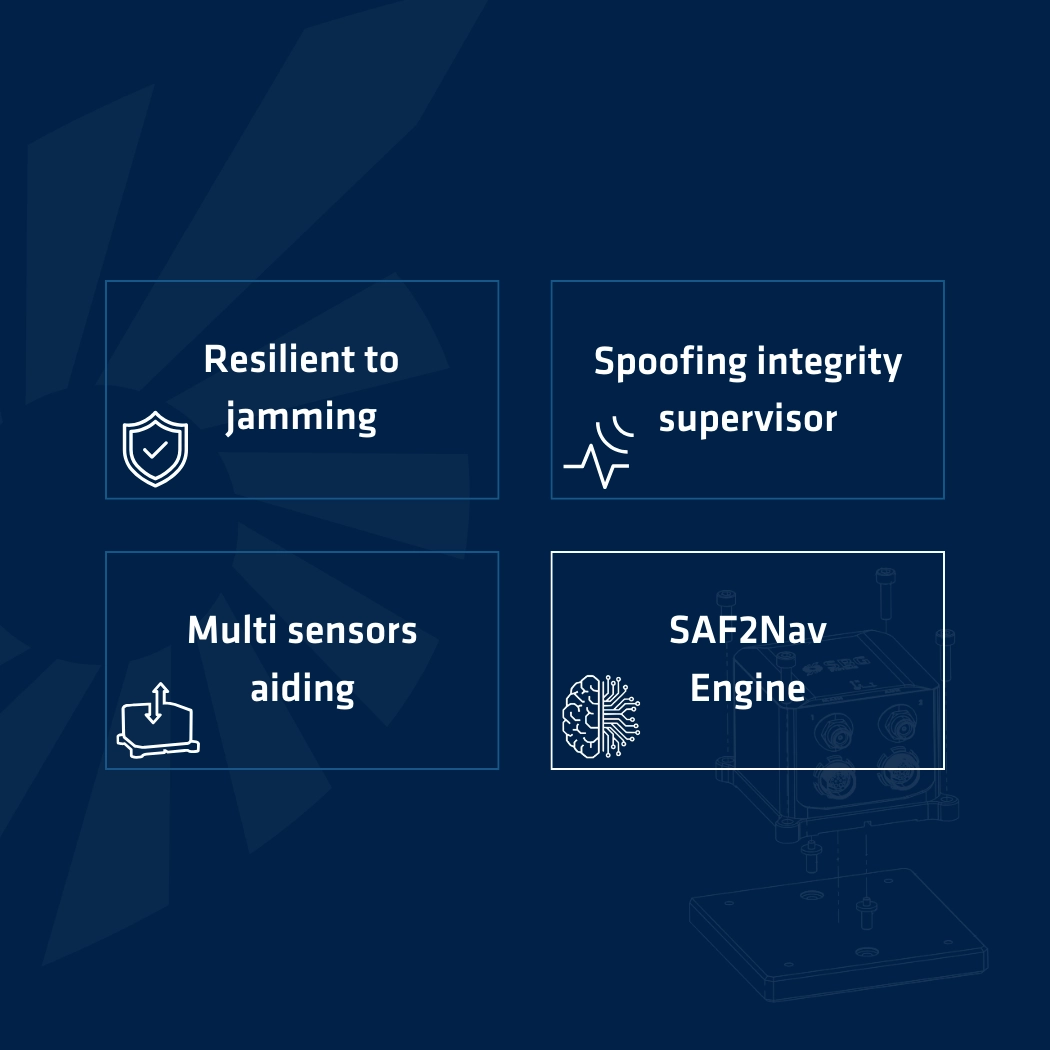
W erze, w której niezawodność GNSS nie jest już czymś oczywistym, SAF2Nav ustanawia nowy standard dla odpornej nawigacji. Ten stos nawigacyjny, opracowany przez SBG Systems, wykracza poza granice tradycyjnej inercji, łącząc wiele źródeł danych w celu zapewnienia ciągłego, godnego zaufania pozycjonowania – nawet w najbardziej wrogich środowiskach zagłuszania i fałszowania sygnału.
Zbudowany na bazie prawie dwóch dekad doświadczenia w łączeniu sensorów, SAF2Nav łączy modularną, uniwersalną (plug-and-play) strukturę integracji z zaawansowanym, dwustopniowym silnikiem fuzji integralności. Razem umożliwiają one bezproblemową integrację czujników innych firm, zapewniając jednocześnie automatyczne odrzucanie wartości odstających, ciągłe monitorowanie integralności oraz niezawodne działanie w dynamice lądowej, powietrznej i morskiej.
SAF2Nav odzwierciedla nasze stałe zaangażowanie w dostarczanie nawigacji, której możesz zaufać – dziś i jutro. Ta funkcja jest już dostępna poprzez prostą aktualizację oprogramowania układowego dla produktów z serii Ellipse (wersja 3.3) oraz Ekinox/Apogee/Quanta/Navsight (wersja 6.0).
Systemy GNSS i źródła ich błędów
Poznaj podstawy GNSS oraz ich dokładność. Dowiedz się więcej o trilateracji, pomiarach sygnału, źródłach błędów i technikach precyzyjnego pozycjonowania.
Przeczytaj cały artykuł
Korekty różnicowe od DGPS do PPK
Dowiedz się, jak zaawansowane technologie korekcji GNSS, takie jak DGNSS, SBAS, RTK i PPK, zwiększają dokładność pozycjonowania do poziomu centymetrowego.
Przeczytaj cały artykuł
Rozstrzyganie niejednoznaczności w precyzyjnym pozycjonowaniu punktowym (PPP)
Dowiedz się więcej o rozstrzyganiu niejednoznaczności w precyzyjnym pozycjonowaniu punktowym (PPP) oraz o tym, jak można osiągnąć dokładność centymetrową za pomocą GNSS bez polegania na lokalnych stacjach referencyjnych lub gęstej infrastrukturze naziemnej.
Przeczytaj cały artykuł
Wpływ błędów atmosferycznych na systemy RTK i PPK
Dowiedz się, w jaki sposób nasza technologia Ionoshield może złagodzić wpływ jonosfery na poprawki RTK i PPK.
Przeczytaj cały artykuł
Wprowadzenie do technologii MEMS
Poznaj podstawy technologii MEMS. Dowiedz się więcej o klasie sensorów, zakresach pomiarowych, obsłudze wibracji oraz technikach precyzyjnego pozycjonowania.
Przeczytaj cały artykuł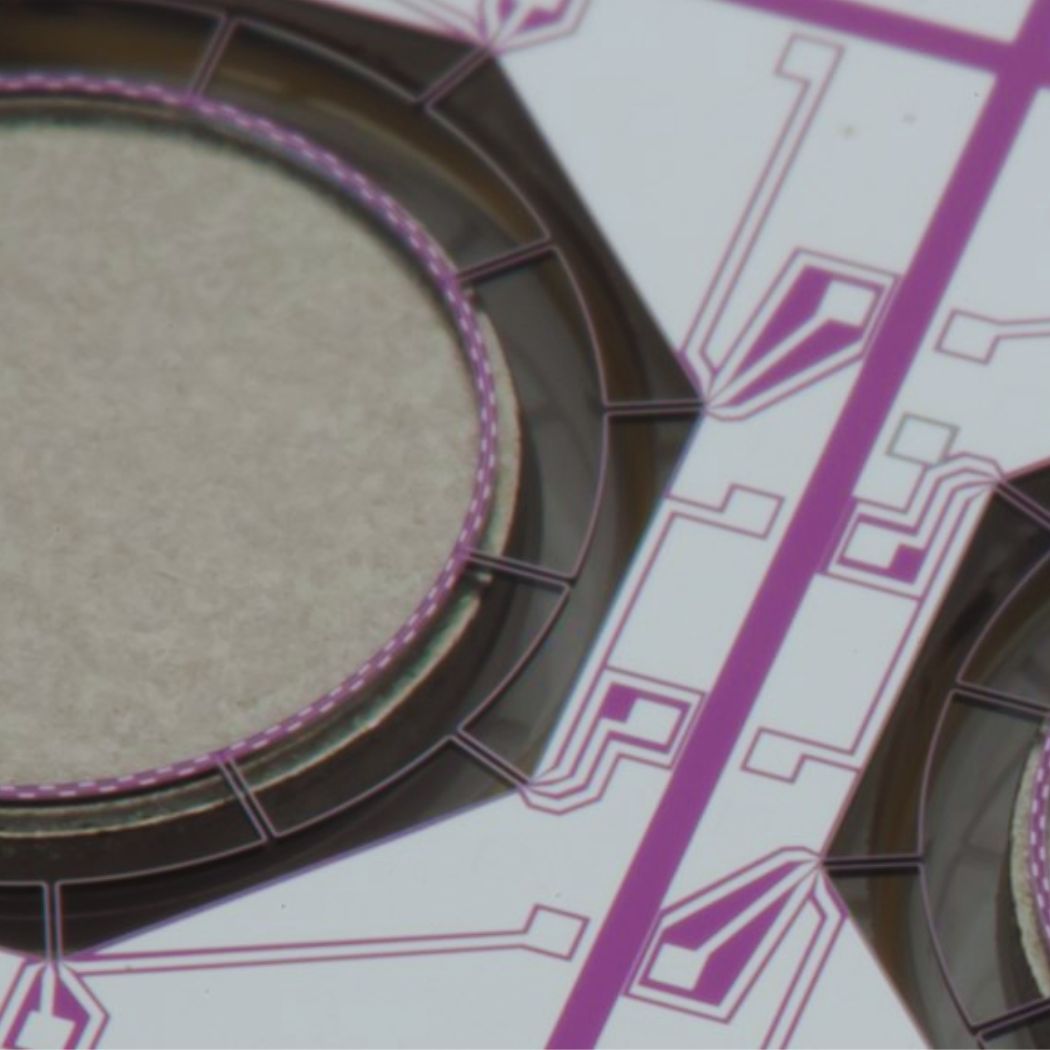
Artykuły naukowe
Prowadzimy liczne projekty badawcze, aby projektować innowacyjne i wydajne produkty.
Aby projektować i wytwarzać niezawodne, wysokowydajne rozwiązania, kluczowe znaczenie mają zaawansowane badania oraz dzielenie się danymi naukowymi ze środowiskiem akademickim i branżowym. Dlatego regularnie wystąpujemy na wydarzeniach specjalistycznych i dzielimy się naszą wiedzą za pośrednictwem artykułów naukowych.
Poniżej przedstawiamy niektóre z naszych najnowszych publikacji zaprezentowanych na wydarzeniach takich jak ION GNSS, Inertial Sensors and Systems itp.
