Historia sukcesu GRYFN: Osiągnięcie precyzji i wydajności dzięki Quanta Micro
GRYFN, pionier w dziedzinie multimodalnych rozwiązań teledetekcyjnych dla rynków badawczych, osiągnął niezwykłe usprawnienia operacyjne dzięki integracji naszego Quanta Micro (inercyjnego systemu nawigacyjnego) ze swoimi rozwiązaniami UAV oraz przetwarzaniu danych za pomocą naszego oprogramowania Qinertia.
Ta współpraca zapewniła użytkownikowi końcowemu centymetryczną dokładność, 10-procentową redukcję kosztów w ciągu pięciu lat oraz usprawnioną integrację przepływu pracy.
„W skali od 0 do 5 produkt, oprogramowanie, wsparcie i koszty spełniają lub przewyższają oczekiwania – daję 5.” | Matt Bechdol, prezes GRYFN.

Główny obszar działalności firmy: multimodalne teledetekcja
GRYFN specjalizuje się w gotowych do badań, wysokoprecyzyjnych, wielomodalnych rozwiązaniach UAV do teledetekcji, które jednocześnie pozyskują dane RGB, LiDAR i hiperspektralne o wysokiej rozdzielczości.
Ich flagowa platforma pomiarowa Gobi reprezentuje kompleksowe podejście do wielomodalnego zbierania danych, zaprojektowana specjalnie dla badaczy, którzy potrzebują gotowych do zastosowań komercyjnych zbiorów danych i analiz ułatwiających podejmowanie decyzji w rolnictwie, monitorowaniu środowiska, zasobach naturalnych wszędzie tam, gdzie wymagana jest dokładna aktywna i pasywna teledetekcja.

Właśnie ten wyspecyfikowany popyt skłonił ich do wyboru naszych rozwiązań, dzięki czemu mogli ulepszyć swoją platformę, jednocześnie zmniejszając złożoność operacyjną i koszty ponoszone przez klientów.
Wymagania, które odpowiadają naszym rozwiązaniom
Wymagające aplikacje firmy GRYFN wymagały inercyjnego systemu nawigacyjnego zdolnego do dostarczania centymetrycznej precyzji i dokładności dla danych trajektorii w czasie rzeczywistym (RTK) oraz przetwarzanych post factum (PPK).
Integracja obrazowania hiperwidmowego, technologii LiDAR i czujników RGB na platformach UAV stawia unikalne wyzwania techniczne.
Każdy rodzaj czujnika rejestruje dane z różną częstotliwością i wymaga precyzyjnych informacji o położeniu, aby umożliwić dokładną fuzję i analizę danych.
Nic dziwnego, że wymagania dotyczące systemu GRYFN musiały również obejmować:
- Wysokiej jakości dane GNSS-INS z dokładnością co najmniej 2 cm lub lepszą do niezawodnego bezpośredniego georeferencjonowania.
- Łatwe w integracji oprogramowanie z interfejsem linii poleceń i obsługą SDK dla procesów post-processingu.
- Otwarte rozwiązania w zakresie licencji mające na celu zmniejszenie złożoności wdrażania dla klientów prowadzących badania w środowisku rozproszonym.
- Rozwiązania ekonomiczne, szczególnie ważne dla instytucji badawczych, w których występuje wiele scenariuszy wdrożeniowych.
- Szybka pomoc techniczna zapewniająca sprawne rozwiązywanie problemów związanych z integracją.
- Kompaktowa konstrukcja charakteryzująca się precyzją, niezawodnością oraz optymalizacją wymiarów i masy.
„W 2023 roku analizowaliśmy różne opcje pod kątem rozmiarów urządzeń, wydajności sprzętu i możliwości integracji, kosztów oraz korzyści dla klienta. W wyniku przeprowadzonych w branży poszukiwań wybraliśmy czterech kluczowych dostawców, a firma SBG zwyciężyła w przetargu na integrację naszej najnowszej platformy czujnikowej Gobi” – wyjaśnia Matt.
Integracja i wydajność Quanta Micro
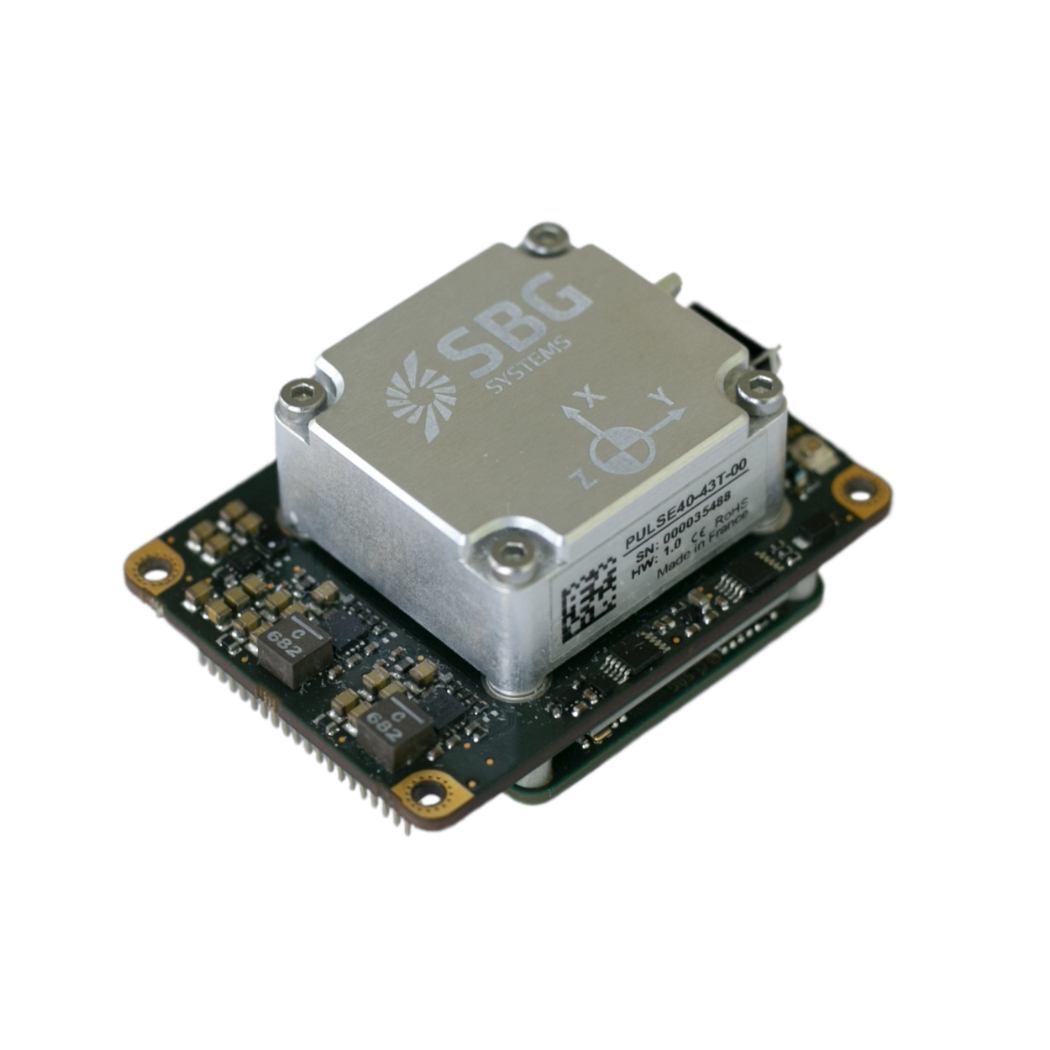
Odpowiedzieliśmy na wymagania GRYFN, oferując nasze rozwiązanie Quanta Micro – ultrakompaktowy, wysokowydajny system nawigacji inercyjnej wspomagany przez GNSS, zaprojektowana specjalnie do zastosowań teledetekcyjnych z użyciem dronów, gdzie precyzja i ograniczenia przestrzenne mają kluczowe znaczenie.
- GRYFN zintegrował system nawigacji Quanta Micro, działający w trybie dwóch anten i wbudowany w niestandardową płytkę PCB. Konfiguracja ta umożliwia systemowi przesyłanie danych GNSS-INS do wielu sensorów jednocześnie, spełniając wymagania GRYFN dotyczące wielomodalnych pomiarów.
- W tym przypadku rozmiar (form factor) Quanta Micro okazał się doskonały dla wymagających integracji kompaktowych, multimodalnych czujników firmy GRYFN.
- Konfiguracja z dwiema antenami zwiększa dokładność określania heading i niezawodność systemu, co są kluczowymi czynnikami dla precyzyjnego wyznaczania trajektorii w zastosowaniach badawczych.
- Dzięki naszemu podejściu projektowemu proces integracji sprzętu został usprawniony, co pozwoliło firmie GRYFN skupić się na swoich podstawowych możliwościach w zakresie teledetekcji, a nie na złożoności systemu nawigacyjnego.
Jednym z kluczowych elementów, które z dumą podkreślamy w każdym tego typu partnerstwie, jest nasze zaangażowanie w zapewnienie ściślejszego wsparcia, szczególnie w fazach, gdy firma wciąż testuje i określa optymalny sposób integracji technologii.
„Zespoły SBG chętnie odpowiadały na pytania i brały udział w dyskusjach technicznych podczas przeprowadzania przez nas wstępnych porównań i testów, a wsparcie techniczne było znakomite” – potwierdza Matt.
Przyjazny dla użytkownika współczynnik X oprogramowania Qinertia
Co więcej, integracja naszego oprogramowania do post-processingu, Qinertia, z oprogramowaniem GRYFN Processing Tool przyniosła znaczne usprawnienia w procesie pracy operacji GRYFN.
Zespół uznał Qinertia za intuicyjną i łatwą w obsłudze, a kompleksowa dokumentacja dostarcza zwięzłych instrukcji i wyjaśnień dla każdego kroku i ustawienia przetwarzania.
Takie podejście programowe wyeliminowało potrzebę pobierania danych RINEX, w przeciwieństwie do konkurencyjnych rozwiązań, usprawniając przepływ pracy. Pochwalili również jakość dokumentacji API, zauważając, że integracja po stronie oprogramowania wymagała minimalnego wsparcia. Ta możliwość samodzielnej obsługi skróciła czas wdrożenia i ograniczyła bieżące zapotrzebowanie na wsparcie.

Mierzalne wyniki i poprawa wydajności
Integracja rozwiązania GRYFN z naszymi systemami przyniosła wymierne usprawnienia operacyjne w wielu obszarach.
„Łatwość wdrożenia przez klientów zmniejszyła zapotrzebowanie na wsparcie techniczne, co pozwoliło zaoszczędzić czas i skupić się na innych zadaniach” – podkreśla Matt.
Krótko mówiąc, zaobserwowano znaczące pozytywne skutki w zakresie redukcji kosztów, wydajności przetwarzania oraz zadowolenia klientów, a także uwolniono środki budżetowe na inne istotne potrzeby.
Okazało się to szczególnie cenne dla organizacji badawczych działających przy ograniczonych budżetach. Firma GRYFN zwróciła również szczególną uwagę na znaczne oszczędności w zakresie subskrypcji oprogramowania w połączeniu z poprawą jakości trajektorii.
Wniosek: Budowanie przewagi konkurencyjnej
Quanta Micro i Qinertia wzmocniły pozycję konkurencyjną GRYFN dzięki:
- Ulepszona struktura kosztów.
- Zwiększone możliwości wydajnościowe.
- Usprawniona obsługa klienta.

Zawsze warto podkreślić, że te ulepszenia przekładają się bezpośrednio na większą satysfakcję klientów i ich lojalność.
Studium przypadku firmy GRYFN potwierdza, że technologia precyzyjnej nawigacji może zapewnić zarówno wydajność techniczną, jak i wartość biznesową, gdy zostanie odpowiednio zintegrowana z zaawansowanymi platformami teledetekcyjnymi.
Dzięki tej współpracy zapewniliśmy przekonujący przykład osiągnięcia doskonałości operacyjnej w zakresie gromadzenia danych za pomocą bezzałogowych statków powietrznych (UAV).
Quanta Micro
Quanta Micro to kompaktowy, wysokowydajny system nawigacji inercyjnej wspomagany przez GNSS, przeznaczony do zastosowań o ograniczonej przestrzeni, wymagających wyjątkowej dokładności i niezawodności.
Integruje on IMU klasy survey-grade z wieloczęstotliwościowym odbiornikiem GNSS obsługującym cztery konstelacje oraz zaawansowane algorytmy fuzji czujników, aby zapewnić pozycjonowanie na poziomie centymetrów i precyzyjną orientację w trudnych warunkach.
System charakteryzuje się możliwością podłączenia dwóch anten, co zapewnia optymalną wydajność określania heading w warunkach niskiej dynamiki, przy jednoczesnym zachowaniu wyjątkowej pracy z pojedynczą anteną dla ładunków UAV i zastosowań o ograniczonych możliwościach.
Poproś o wycenę Quanta Micro
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
W jaki sposób wykorzystuje się drony w rolnictwie?
Drony są coraz częściej wykorzystywane w rolnictwie w celu usprawnienia zarządzania uprawami i zwiększenia wydajności. Wyposażone w kamery o wysokiej rozdzielczości i czujniki, drony rolnicze dostarczają zdjęcia lotnicze oraz dane dotyczące stanu upraw, warunków glebowych i zróżnicowania pól. Dzięki temu rolnicy mogą szybko monitorować rozległe obszary i precyzyjnie identyfikować takie problemy, jak inwazje szkodników, niedobory składników odżywczych i stres wodny.
Drony w rolnictwie służą do precyzyjnego stosowania środków takich jak nawozy, pestycydy i herbicydy. Dzięki dokładnemu ukierunkowaniu na konkretne obszary drony ograniczają marnotrawstwo i minimalizują wpływ na środowisko. Ponadto pomagają w tworzeniu map rolniczych za pomocą dronów, planowaniu układu pól oraz monitorowaniu wzrostu upraw i plonów w czasie.
Ogólnie rzecz biorąc, drony rolnicze stanowią opłacalny i skuteczny sposób gromadzenia kluczowych informacji, podejmowania świadomych decyzji oraz wdrażania ukierunkowanych działań, co prowadzi do lepszego zarządzania uprawami i lepszego wykorzystania zasobów.
Czym jest georeferencjonowanie w pomiarach lotniczych?
Georeferencjonowanie to proces dopasowywania danych geograficznych (takich jak mapy, zdjęcia satelitarne czy zdjęcia lotnicze) do znanego układu współrzędnych, tak aby można je było precyzyjnie umiejscowić na powierzchni Ziemi.
Dzięki temu dane można połączyć z innymi informacjami przestrzennymi, co umożliwia przeprowadzanie precyzyjnych analiz opartych na lokalizacji oraz tworzenie map.
W kontekście geodezji georeferencjonowanie ma zasadnicze znaczenie dla zapewnienia, że dane zebrane za pomocą takich narzędzi jak LiDAR, kamery czy czujniki zamontowane na dronach są precyzyjnie przyporządkowane do współrzędnych w świecie rzeczywistym.
Dzięki przypisaniu każdemu punktowi danych współrzędnych szerokości i długości geograficznej oraz wysokości georeferencjonowanie gwarantuje, że zebrane dane odzwierciedlają dokładną lokalizację i orientację na Ziemi, co ma kluczowe znaczenie w takich zastosowaniach, jak kartografia geoprzestrzenna, monitorowanie środowiska i planowanie budowlane.
Georeferencja zazwyczaj polega na wykorzystaniu punktów kontrolnych o znanych współrzędnych, często uzyskiwanych za pomocą GNSS lub pomiarów naziemnych, w celu dopasowania zarejestrowanych danych do układu współrzędnych.
Proces ten ma kluczowe znaczenie dla tworzenia dokładnych, wiarygodnych i przydatnych zbiorów danych przestrzennych.
Jaka jest różnica między RTK a PPK?
Real-Time Kinematic (RTK) to technika pozycjonowania, w której korekcje GNSS są przesyłane w czasie zbliżonym do rzeczywistego, zazwyczaj przy użyciu strumienia korekcyjnego w formacie RTCM. Mogą jednak pojawić się trudności w zapewnieniu prawidłowości korekt GNSS, w szczególności ich kompletności, dostępności, pokrycia i kompatybilności.
Główną zaletą technologii PPK w porównaniu z przetwarzaniem końcowym RTK jest to, że podczas przetwarzania końcowego można zoptymalizować procesy przetwarzania danych, w tym przetwarzanie do przodu i do tyłu, podczas gdy w przypadku przetwarzania w czasie rzeczywistym każda przerwa lub niezgodność w zakresie poprawek i ich transmisji prowadzi do obniżenia dokładności pozycjonowania.
Pierwszą kluczową zaletą post-processingu GNSS (PPK) w porównaniu do czasu rzeczywistego (RTK) jest to, że system używany w terenie nie musi posiadać łącza radiowego/danych do przesyłania korekt RTCM pochodzących z stacji CORS do systemu INS/GNSS.
Głównym ograniczeniem we wdrażaniu przetwarzania końcowego jest wymóg, by aplikacja końcowa oddziaływała na otoczenie. Z drugiej strony, jeśli aplikacja jest w stanie wytrzymać dodatkowy czas przetwarzania niezbędny do wygenerowania zoptymalizowanej trajektorii, znacznie poprawi to jakość danych we wszystkich dostarczanych wynikach.
