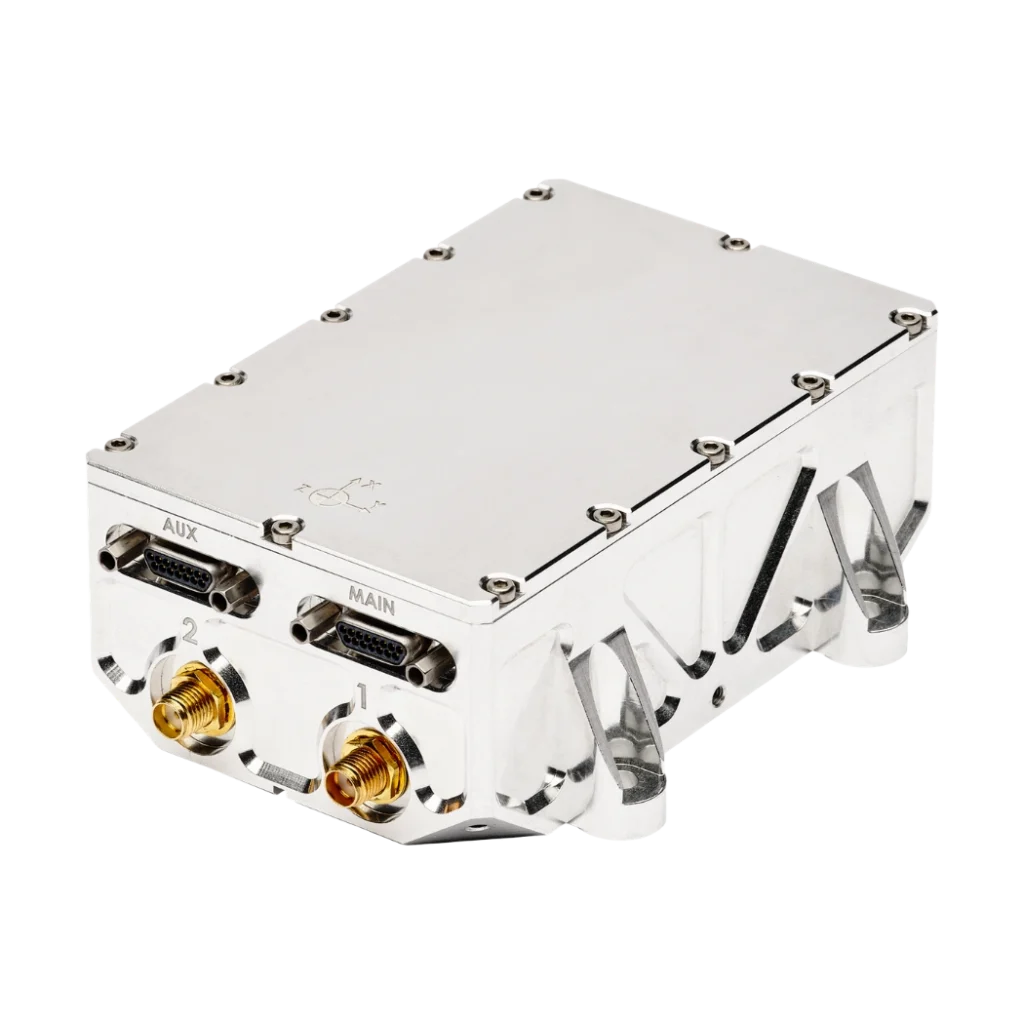
Stellar-40 System nawigacji inercyjnej klasy taktycznej
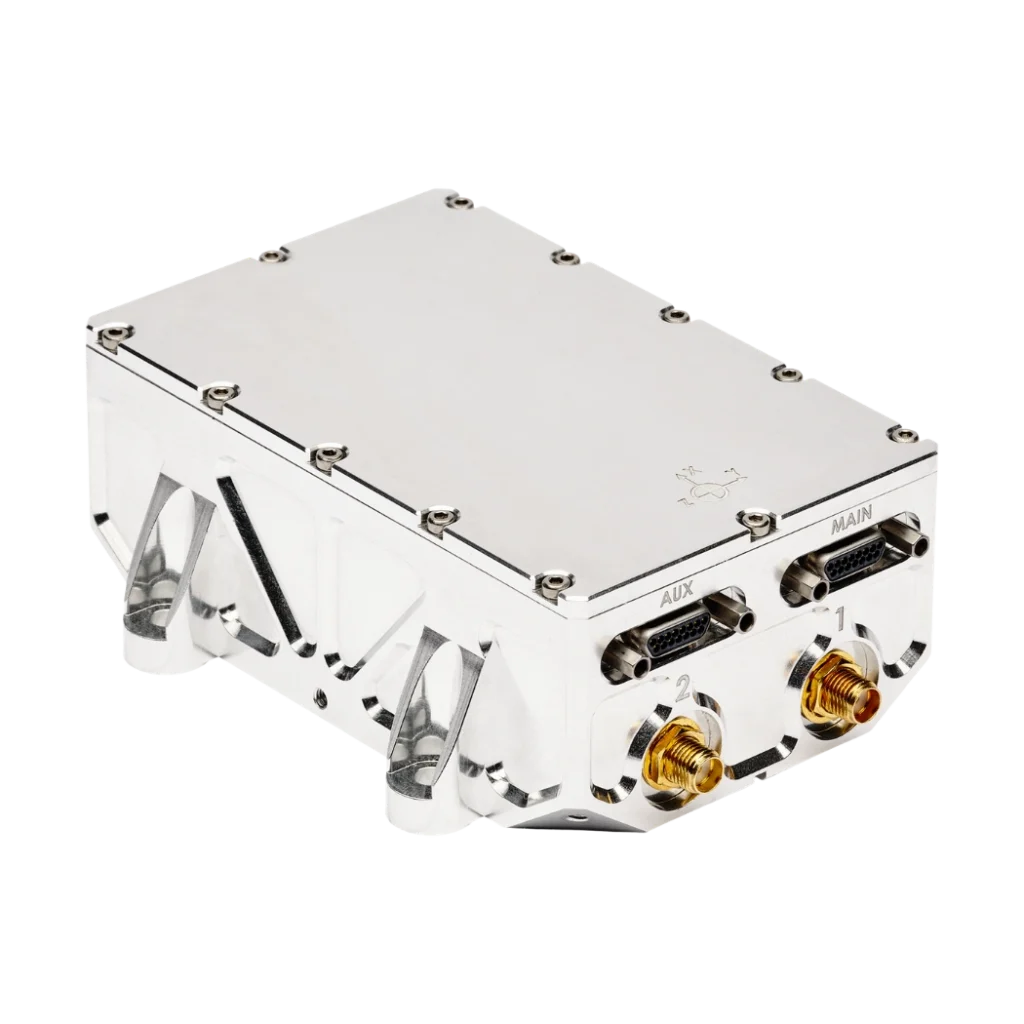
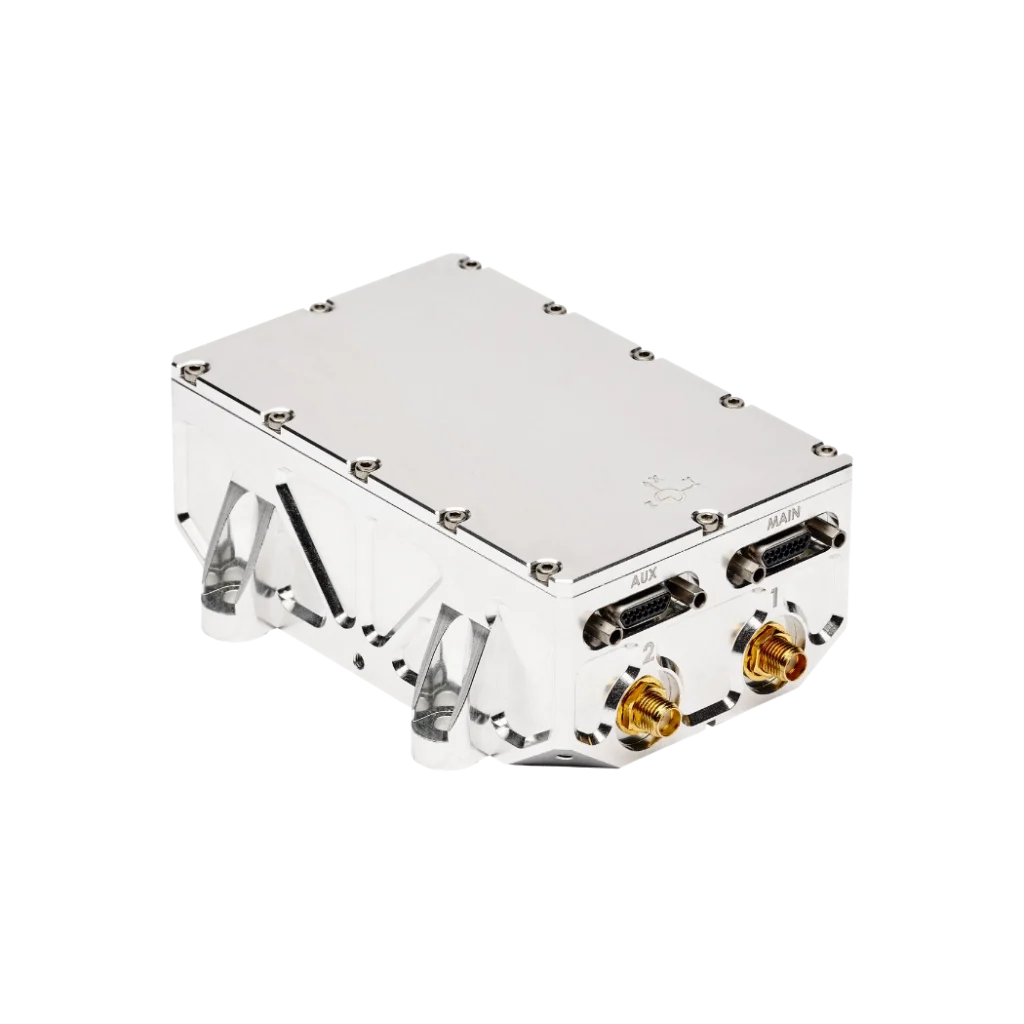
Stellar-40 to system nawigacji inercyjnej wspomagany przez GNSS klasy taktycznej, napędzany stosem SAF2Nav w celu zapewnienia niezrównanej odporności. Łączy w sobie IMU klasy taktycznej, odbiornik GNSS odporny na zakłócenia (jamming) i podszywanie się pod sygnał (spoofing) oraz zaawansowane algorytmy fuzji sensorów w wytrzymałej obudowie.
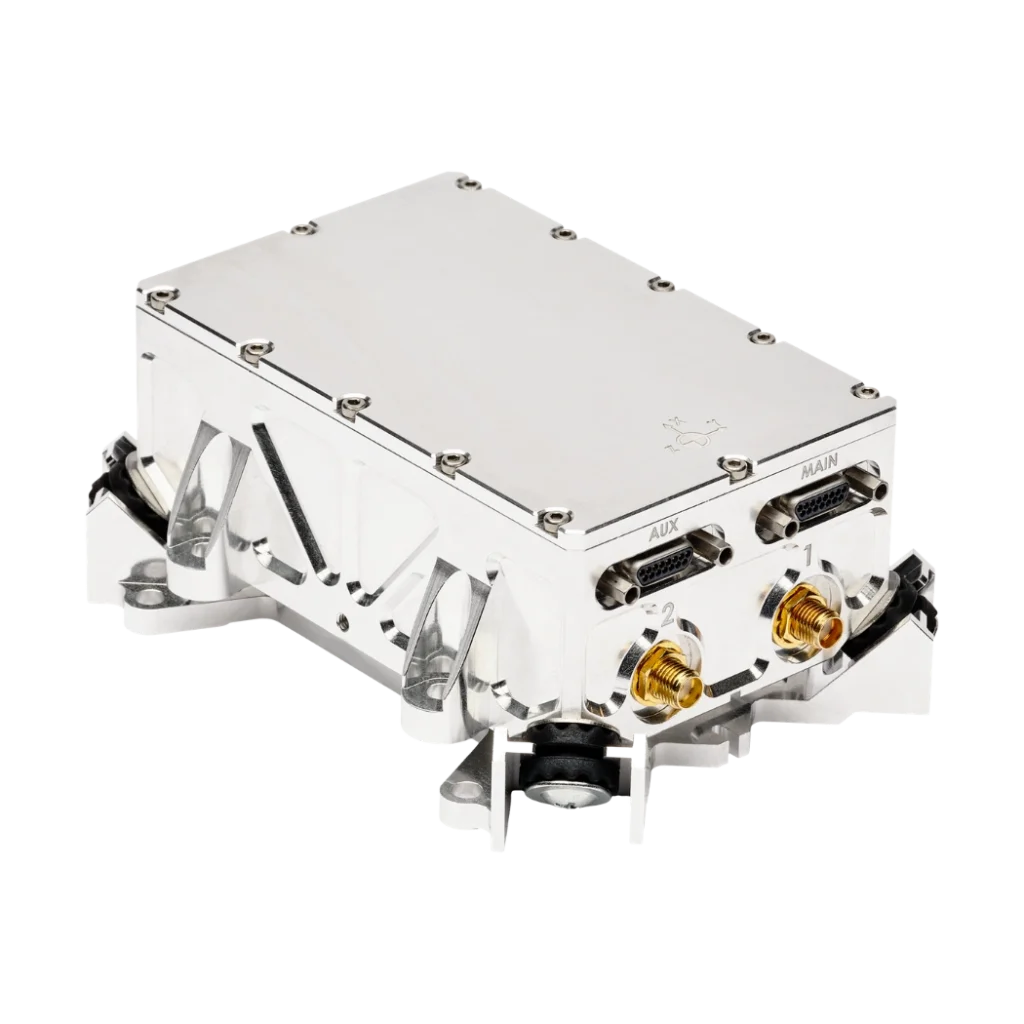
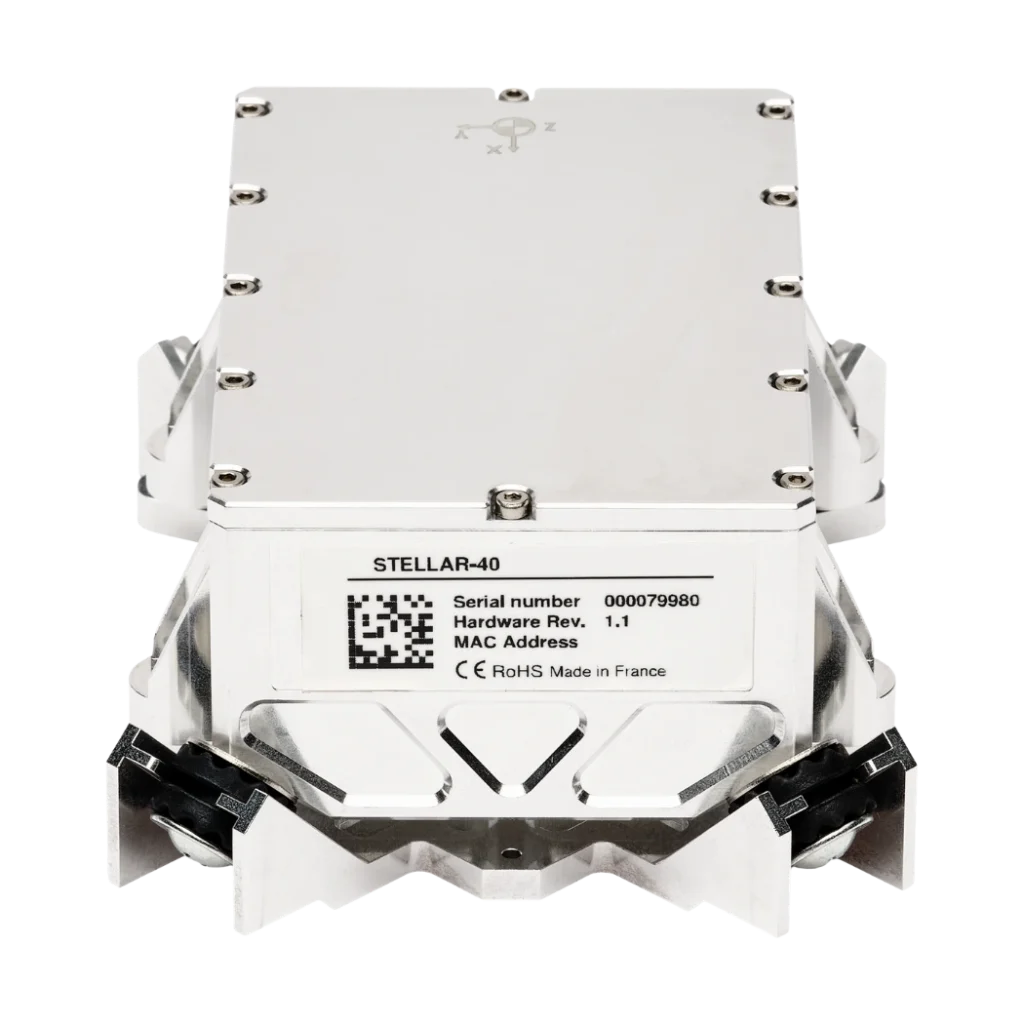
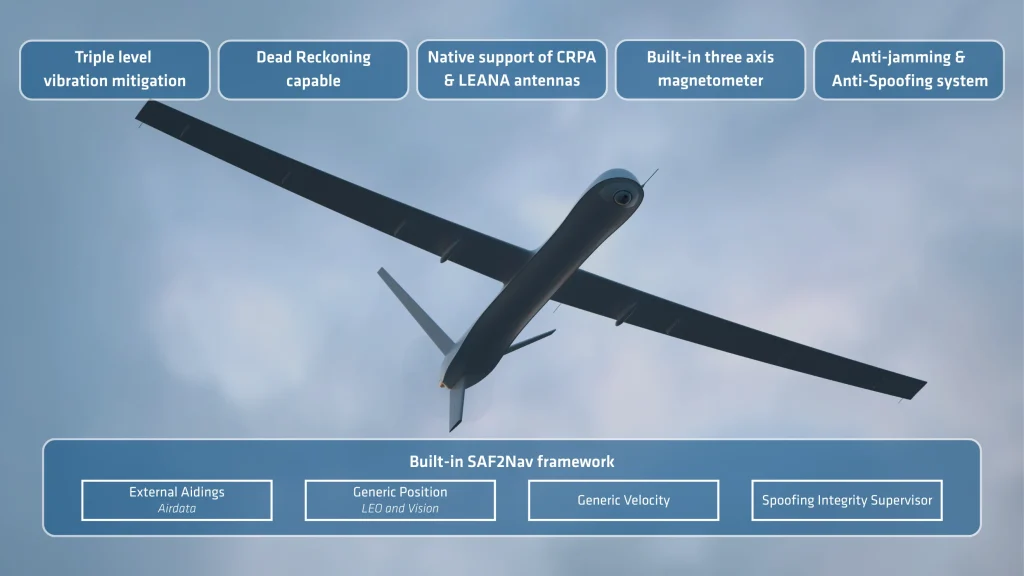
Łącząc najwyższą wydajność z przemysłową elastycznością, Stellar-40 posiada unikalną, trójwarstwową architekturę tłumienia drgań w konstrukcji zoptymalizowanej pod kątem skalowalności, spełniającej rygorystyczne wymagania masowej produkcji.
Wraz z tą premierą SBG Systems jeszcze bardziej poszerza swoje portfolio rozwiązań nawigacji inercyjnej dostosowanych do zastosowań o znaczeniu krytycznym. Stellar-40 to ITAR free.
Stellar-40
Nasz Stellar-40 to pierwszy model z nowej serii Stellar, wprowadzony na rynek w celu sprostania ewoluującym wymaganiom operacyjnym. Ten system INS klasy taktycznej skupia się na dwóch głównych celach: zwiększeniu odporności w trudnych warunkach operacyjnych oraz zapewnieniu skalowalności bez kompromisów w zakresie wydajności.
Aby stawić czoła wyzwaniom związanym z silnymi wibracjami, SBG Systems stworzyło arcydzieło inżynierii mechanicznej: unikalny, trójwarstwowy system ochrony przed drganiami. Przeprowadzono pełną analizę modalną, aby upewnić się, że produkt jest wytrzymały i niezawodny, zachowując przy tym niezwykle prostą konstrukcję.
Gotowy na nawigację z użyciem technologii Nawigacja Zliczeniowa dzięki silnikowi SAF2Nav w swojej osi, Stellar-40 bezproblemowo integruje się z Twoją platformą, zapewniając odporną nawigację nawet w najtrudniejszych warunkach braku sygnału GNSS.
Odkryj wszystkie funkcje!


Stellar-40 w skrócie
Wytrzymały. Precyzyjny. Bezproblemowy.
Zapoznaj się z poniższymi kluczowymi cechami, aby dowiedzieć się więcej o modelu Stellar-40.
Odporny stos nawigacyjny z SAF2Nav
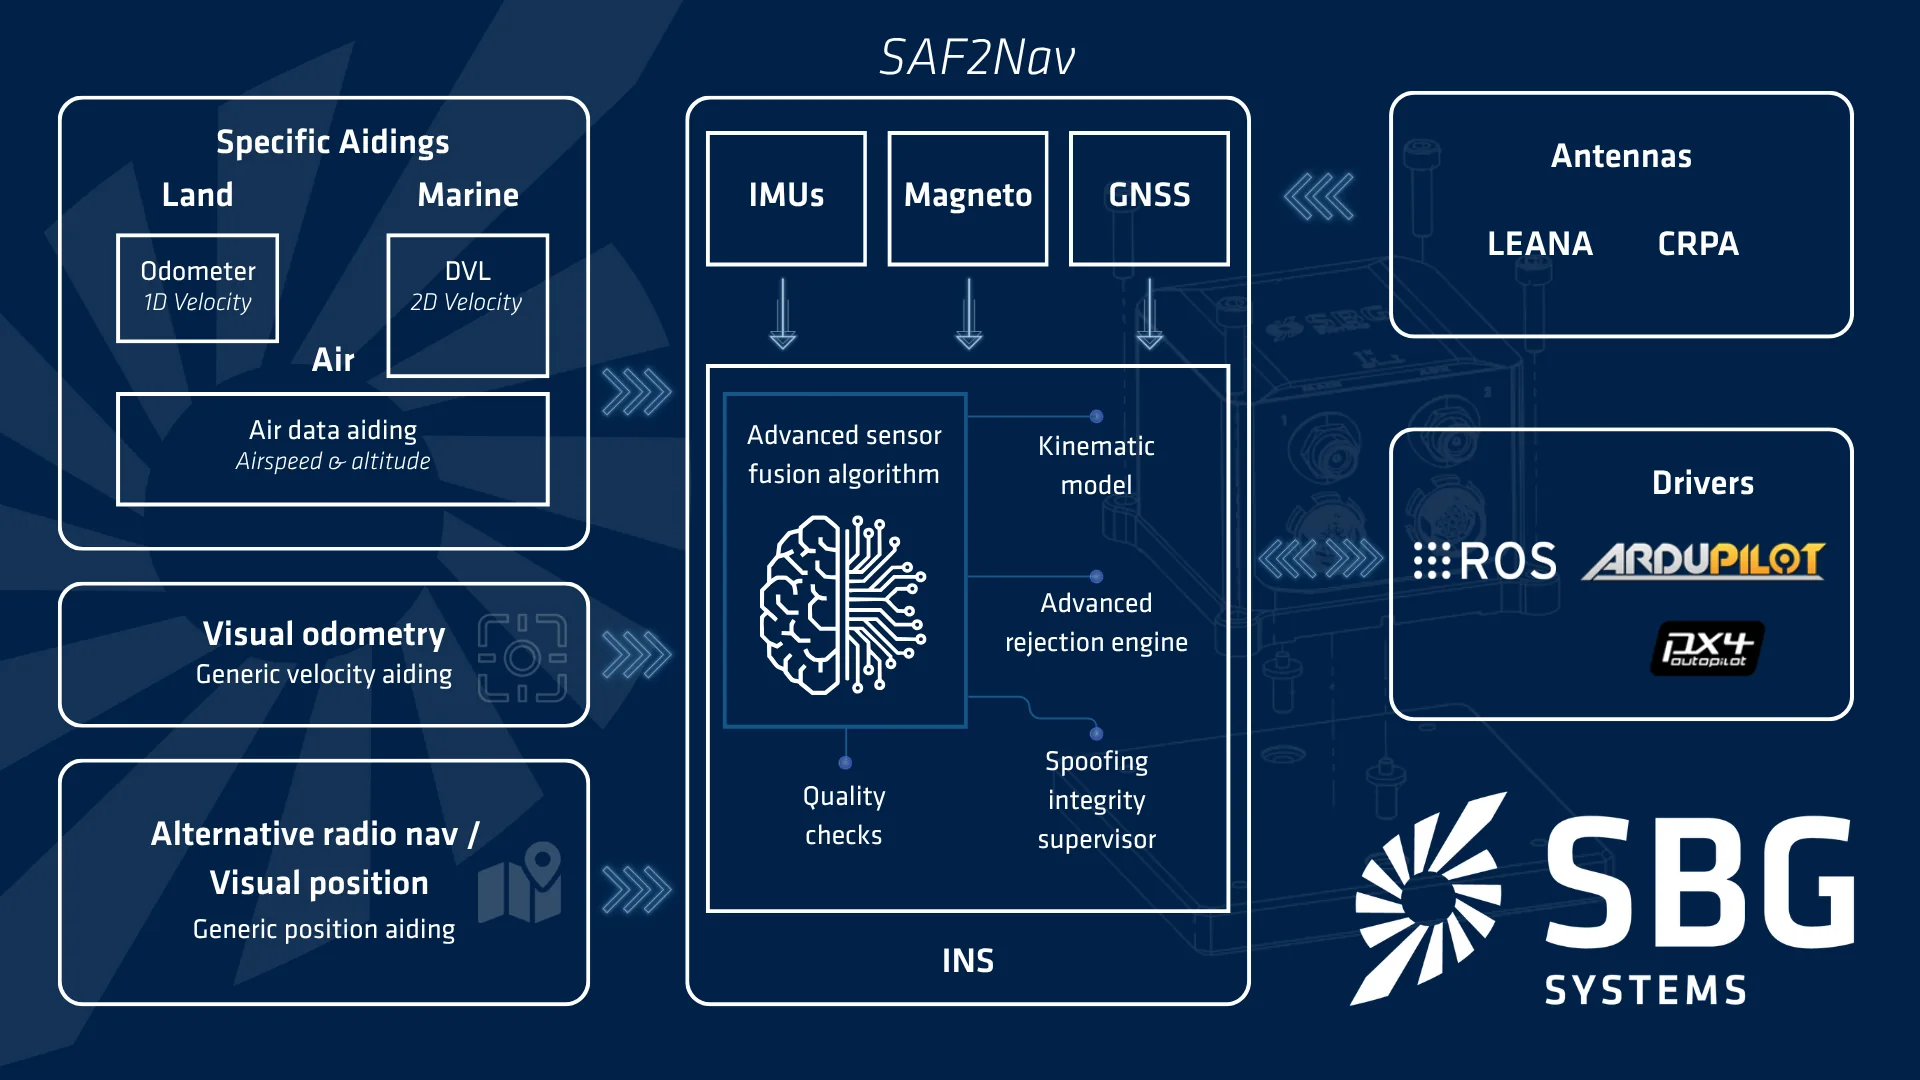
GNSS nie jest już traktowany jako coś pewnego. Dlatego nasz stos SAF2Nav leży u podstaw naszego INS, gwarantując dokładność i bezpieczeństwo w przypadku awarii lub ataku na GNSS. Oiera się on na trzech głównych filarach. Po pierwsze, fuzja wielu sensorów łączy dane GNSS, IMU, powietrzne, radarowe i wizyjne w jedno spójne rozwiązanie nawigacyjne. Po drugie, nowy nadzorca integralności podszywania się (spoofingu) monitoruje sensory w celu natychmiastowego wykrywania anomalii, drastycznie skracając krytyczny czas reakcji. Wreszcie, adaptacyjne modele kinematyczne maksymalizują dokładność nawigacji, pozwalając algorytmowi fuzji płynnie dopasować się do specyficznej dynamiki ruchu Twojej platformy.
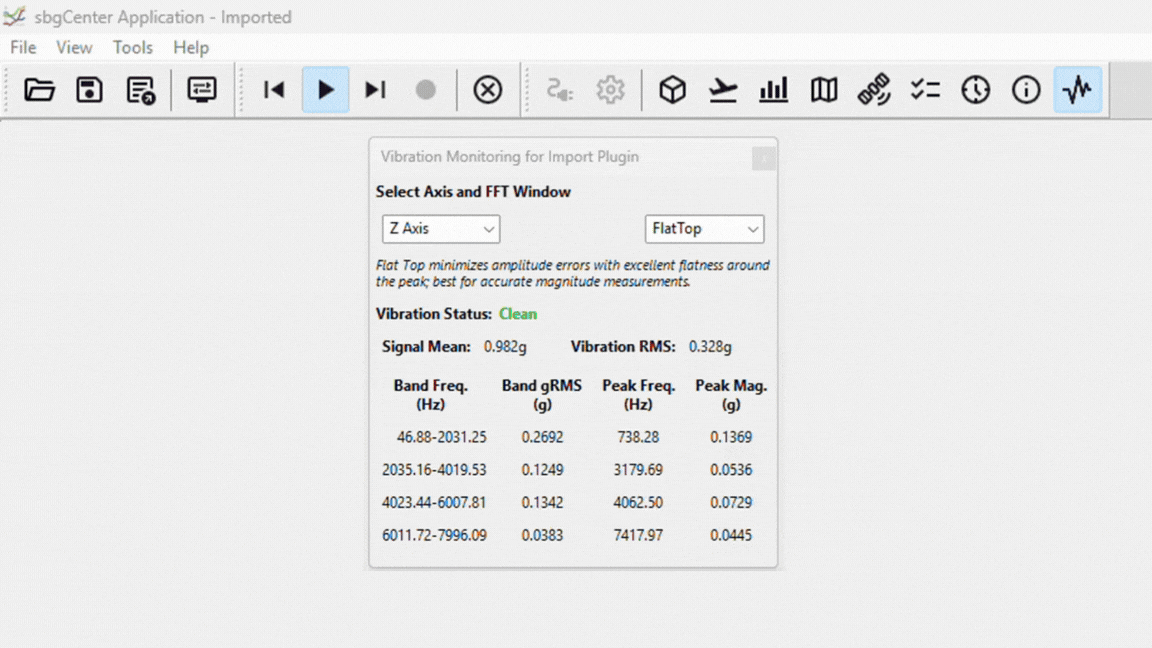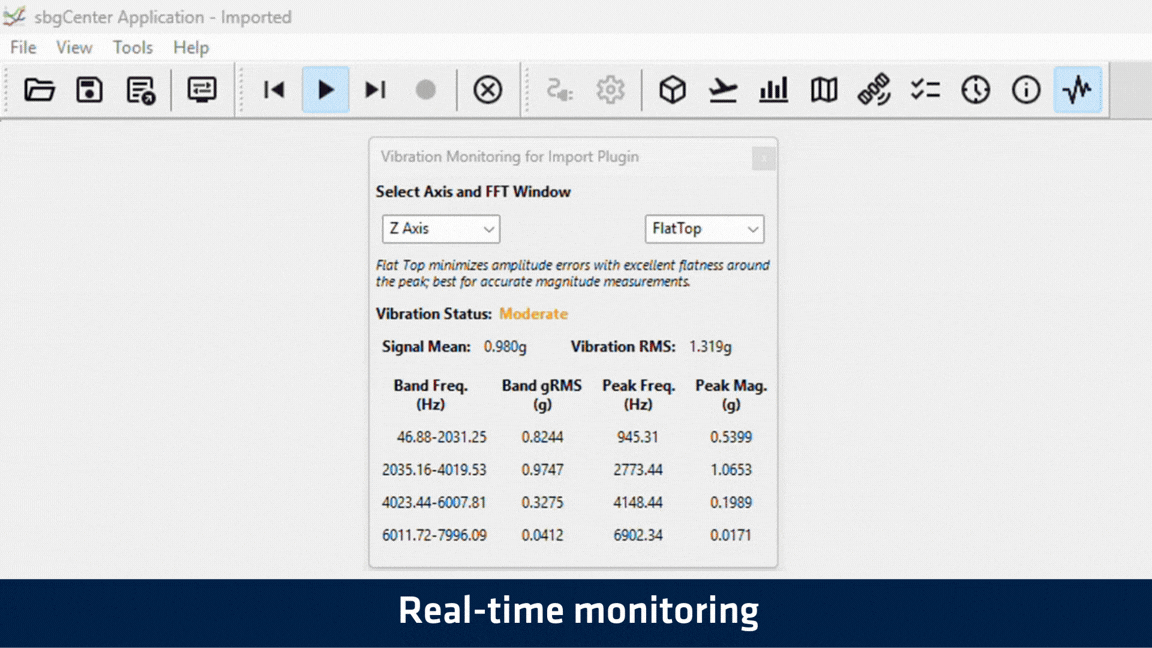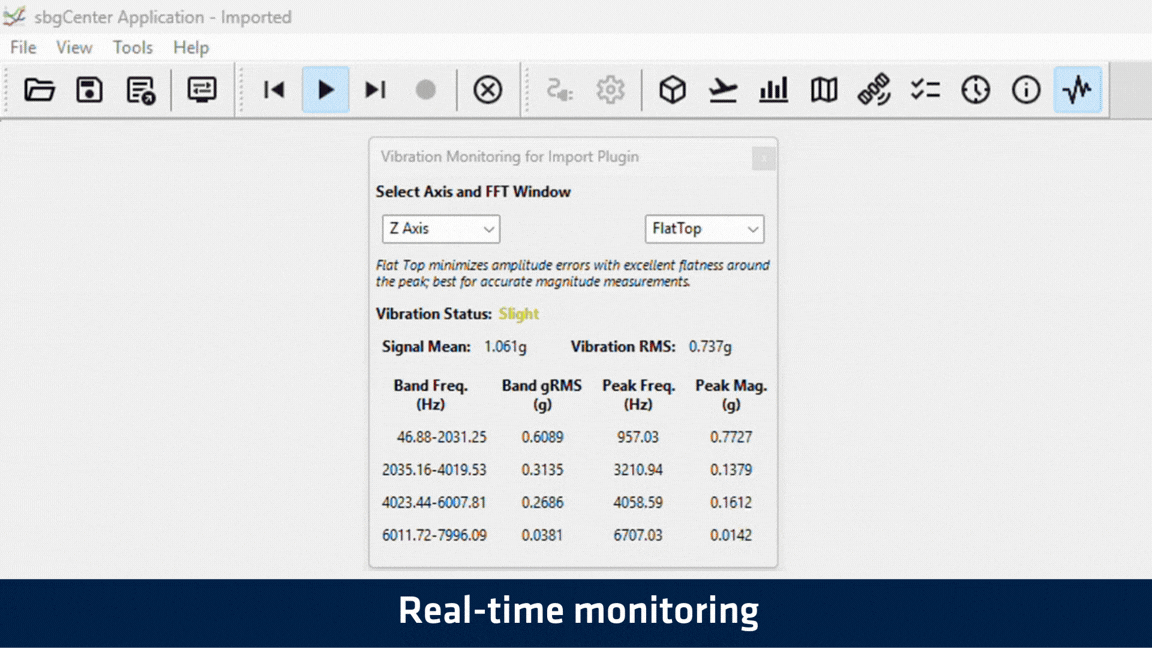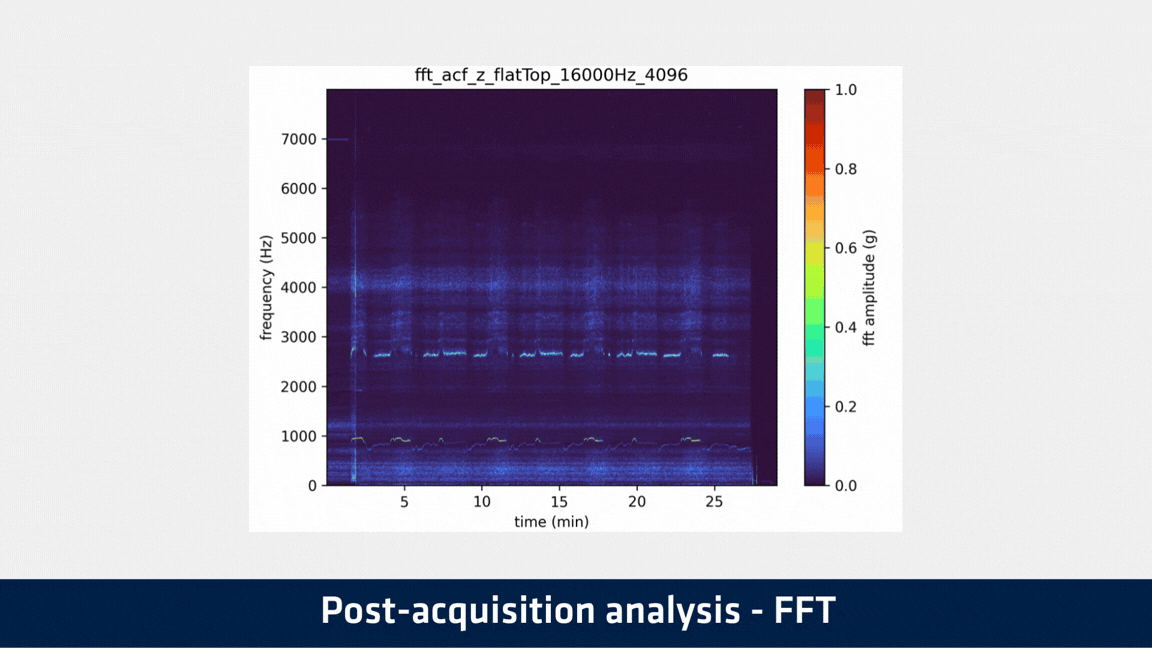
Wbudowane narzędzie do monitorowania drgań
Monitorowanie drgań w celu zrozumienia i ograniczenia rezonansów konstrukcyjnych rzadko jest proste i często wymaga specjalistycznego sprzętu zewnętrznego. Dlatego zintegrowaliśmy kompleksowe narzędzia monitorujące bezpośrednio z systemem „ Stellar-40” INS. System ten wyposażony jest w dedykowany akcelerometr o dużej przepustowości, działający z częstotliwością do 16 kHz, w połączeniu z zaawansowanymi wbudowanymi funkcjami przetwarzania danych. Zapewnia on wizualizację w czasie rzeczywistym wartości RMS, amplitudy szczytowej oraz częstotliwości szczytowej w czterech odrębnych pasmach częstotliwości, umożliwiając użytkownikom precyzyjne zlokalizowanie miejsc występowania krytycznych drgań. Ponadto te cenne dane są płynnie rejestrowane i wykorzystywane do późniejszej dogłębnej analizy FFT.
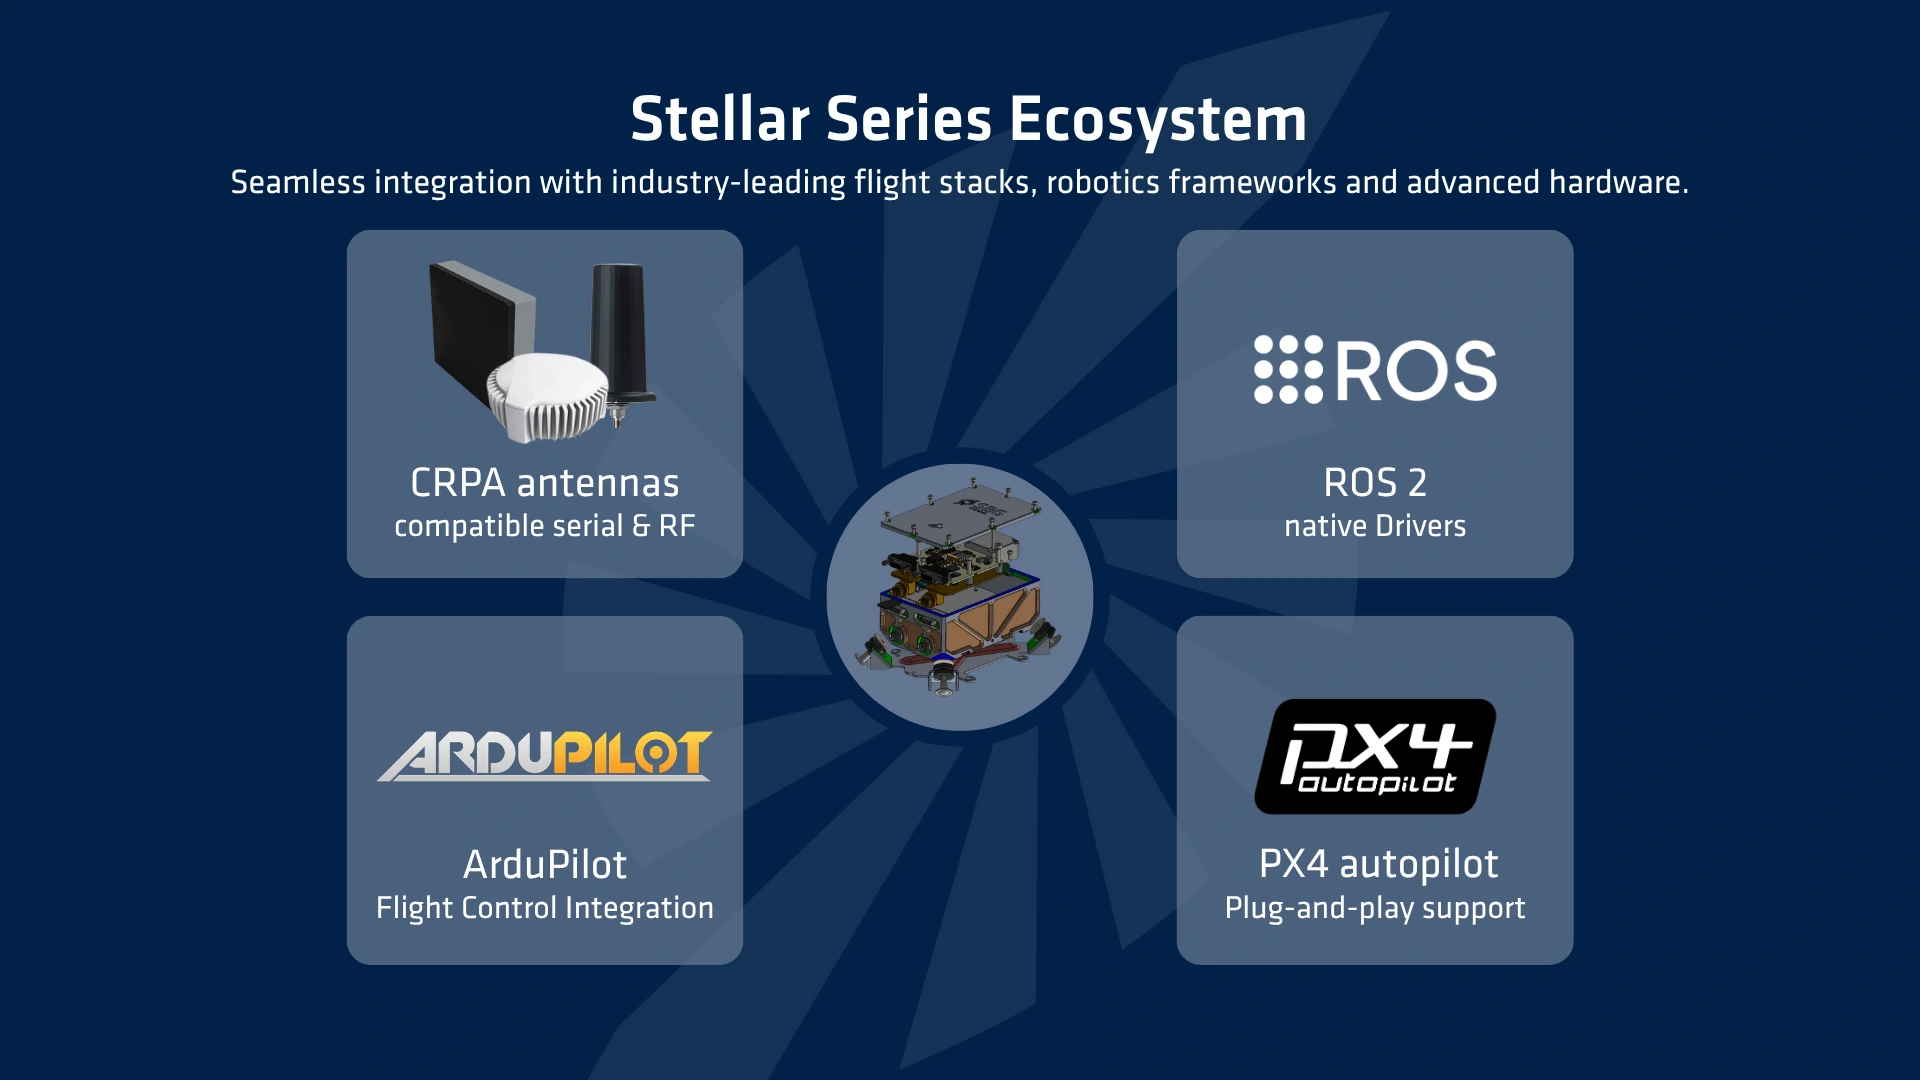
Zgodność z ekosystemem
Potężny system nawigacyjny jest tylko tak dobry, jak jego zdolność do bezproblemowej integracji z Twoją architekturą. Dlatego kompatybilność z ekosystemem jest fundamentalnym filarem naszego INS, zaprojektowana w celu przyspieszenia wdrożenia i wyeliminowania narzutu integracyjnego. Po pierwsze, system jest w pełni wyposażony w gotowe do użycia sterowniki oferujące natywne wsparcie dla standardowych w branży platform autonomicznych, w tym ROS2, ArduPilot i PX4. Po drugie, aby zagwarantować maksymalną odporność w środowiskach konfliktowych, zapewnia bezpośrednią kompatybilność typu plug-and-play z zaawansowanymi antenami CRPA. Ta głęboka interoperacyjność zapewnia bezproblemowe wdrożenie na wszystkich Twoich krytycznych platformach.
Przegląd możliwości misji i WYNIKÓW
Stworzony z myślą o wszystkich misjach
Sprawdź, jak produkt sprawdza się w różnych środowiskach operacyjnych. W każdej sekcji przedstawiono korzyści istotne z punktu widzenia misji oraz kluczowe parametry techniczne.
Skuteczność misji powietrznych
- Nawigacja bezzałogowych statków powietrznych (UAV): platformy o skrzydłach stałych i wirnikowe
- Nawigacja bezzałogowych statków powietrznych (UAV): platformy o skrzydłach stałych i wirnikowe
Opis poszczególnych funkcji misji
System ten, zaprojektowany z myślą o wymagających misjach powietrznych, łączy w sobie wytrzymałość, precyzję oraz płynną integrację z platformami o skrzydłach stałych i wirnikowych.
- Specjalne profile dynamiczne dostosowane do platform o skrzydłach stałych i wirnikowych.
- Trójwarstwowa izolacja drgań przeznaczona do środowisk charakteryzujących się silnymi drganiami przenoszonymi przez powietrze.
- Integralność pozycjonowania w warunkach zagłuszania i spoofingu GNSS, obsługiwana przez stos SAF2Nav.
- Taktyczna Nawigacja Zliczeniowa napędzana przez stos SAF2Nav dla ciągłej nawigacji podczas przerw w dostępie do GNSS.
- Automatyczne oszacowanie prędkości wiatru i kompensacja w procesie całkowania Pitota.
- Bezproblemowa integracja z autopiloten dzięki naszym sterownikom PX4 i ArduPilot.
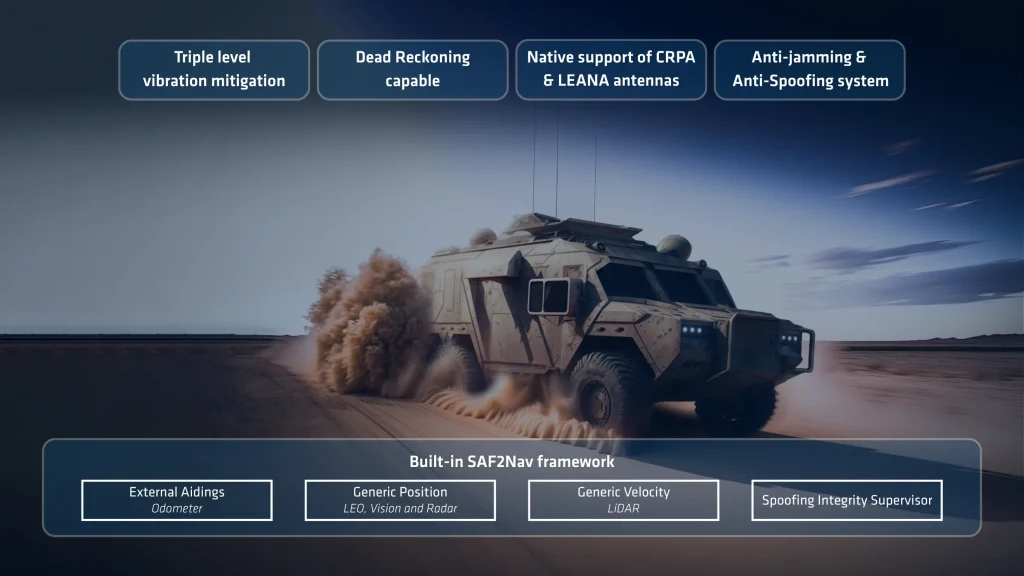
Wyniki misji lądowych
- Nawigacja lądowa: pojazdy drogowe i terenowe
- Nawigacja lądowa: pojazdy drogowe i terenowe
Opis poszczególnych funkcji misji
System ten, zaprojektowany z myślą o wymagających misjach pojazdów lądowych, łączy w sobie wytrzymałość, precyzję oraz płynną integrację z każdym rodzajem pojazdu lądowego.
- Specjalne profile dynamiczne dostosowane do pojazdów terenowych lub drogowych.
- Trójwarstwowa izolacja drgań przeznaczona do środowisk o wysokim poziomie drgań.
- Integralność pozycjonowania w warunkach zagłuszania i spoofingu GNSS, obsługiwana przez stos SAF2Nav.
- Dane z licznika przebiegu kół i prędkości uderzenia w celu poprawy dokładności nawigacji zliczeniowej
- Taktyczna Nawigacja Zliczeniowa napędzana przez stos SAF2Nav dla ciągłej nawigacji podczas przerw w dostępie do GNSS.
Wydajność nawigacji powierzchniowej
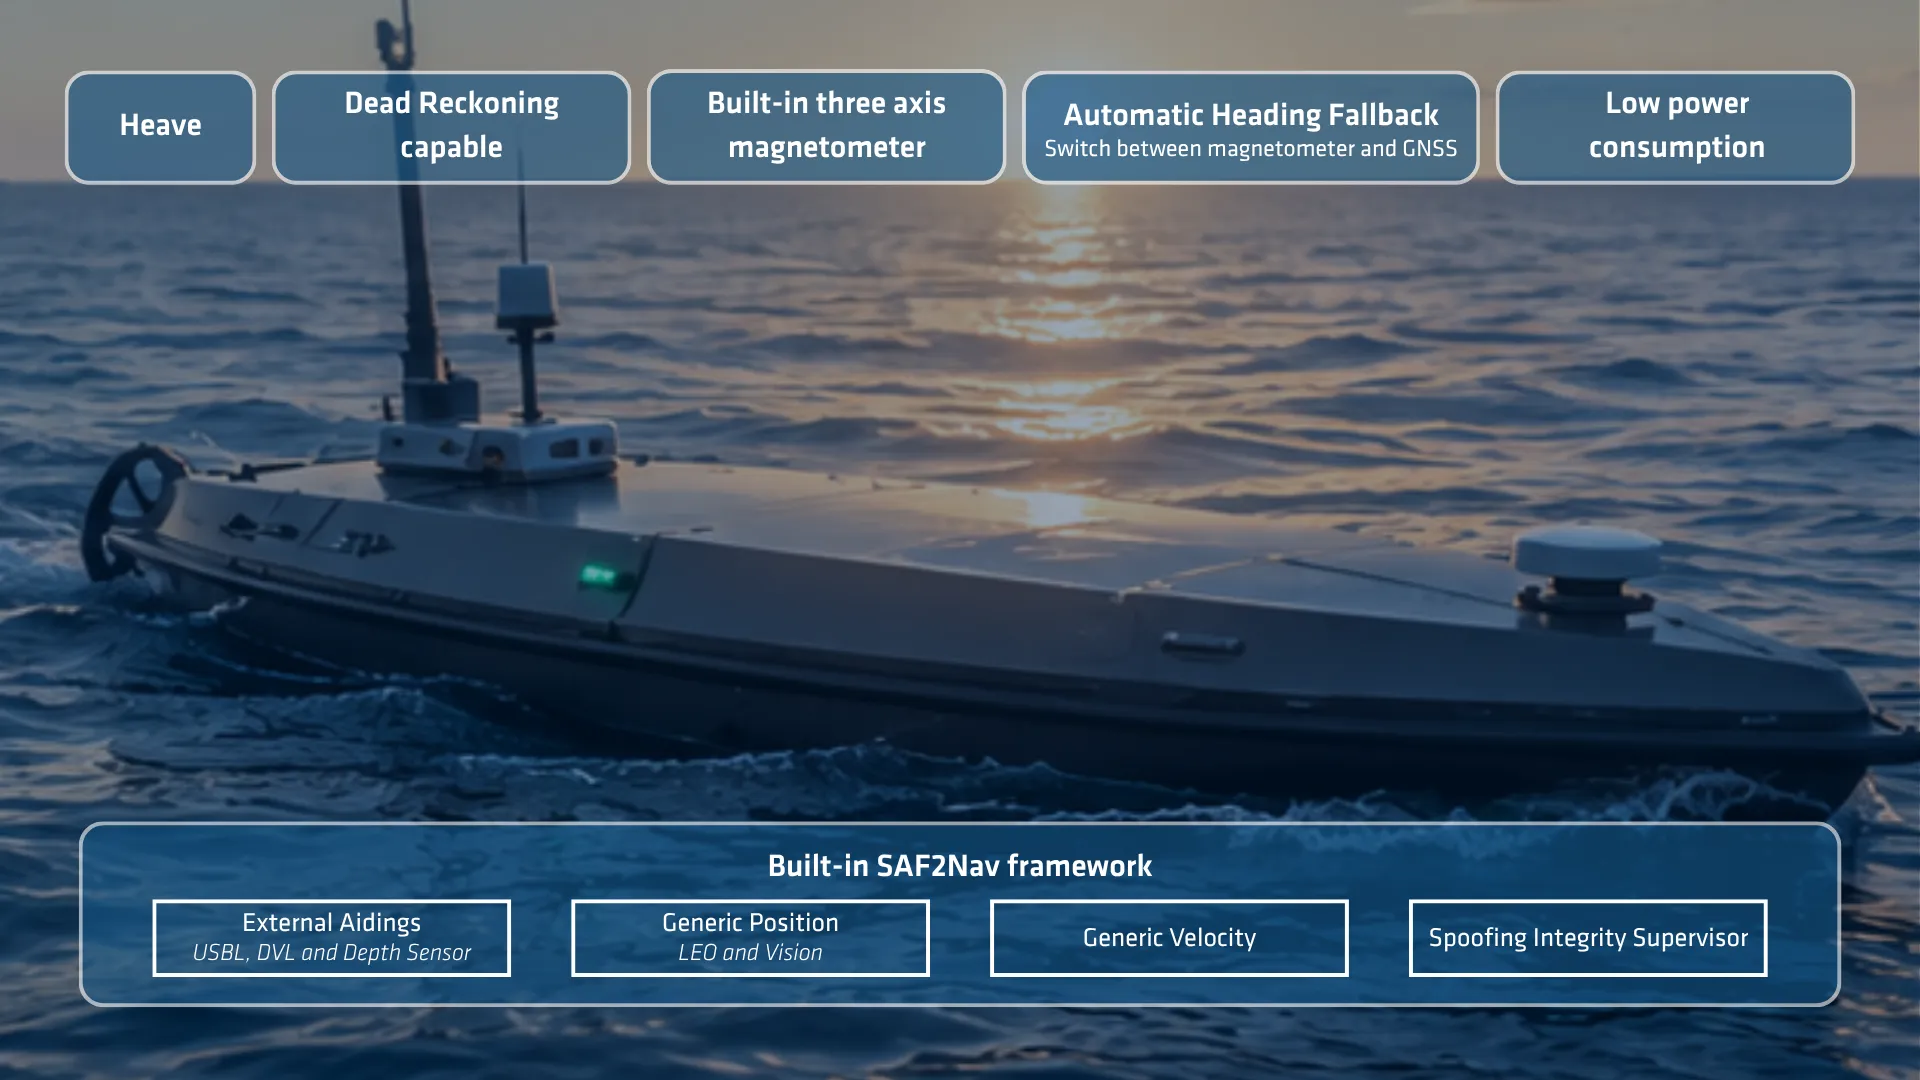
- Nawigacja morska: statki powierzchniowe wszelkich rozmiarów, zarówno załogowe, jak i bezzałogowe
- Nawigacja morska: statki powierzchniowe wszelkich rozmiarów, zarówno załogowe, jak i bezzałogowe
Opis poszczególnych funkcji misji
System ten, zaprojektowany z myślą o wymagających misjach morskich, łączy w sobie wytrzymałość, precyzję oraz płynną integrację z każdym typem statku powierzchniowego.
- Specjalne profile dynamiczne dostosowane do morskich pojazdów powierzchniowych.
- Trójwarstwowa izolacja drgań przeznaczona do środowisk o wysokim poziomie drgań.
- Integralność pozycjonowania w warunkach zagłuszania i spoofingu GNSS, obsługiwana przez stos SAF2Nav.
- Dane dotyczące prędkości DVL lub prędkości w jeziorze w celu poprawy dokładności nawigacji zliczeniowej
- Automatyczne oszacowanie aktualnej prędkości oraz kompensacja prędkości w systemie Watertrack.
- Taktyczna Nawigacja Zliczeniowa napędzana przez stos SAF2Nav dla ciągłej nawigacji podczas przerw w dostępie do GNSS.
Dane techniczne
Kompatybilność z pojazdami
Statki powierzchniowe, pojazdy podwodne, badania morskie, środowisko morskie i ekstremalne warunki morskie Powietrze
Samoloty, helikoptery, statki powietrzne, bezzałogowe statki powietrzne (UAV) Teren
Samochód, motoryzacja, pociąg/kolej, ciężarówka, pojazdy dwukołowe, ciężki sprzęt, pieszy, plecak, terenowy
Wydajność GNSS
Podwójna antena, 789 kanałów Zasięg GNSS
500 m/s i wysokość 80 km Pasmo częstotliwości
Wieloczęstotliwościowy Funkcje GNSS
SBAS, RTK, PPK, RAW Sygnały GPS
L1C/A, L1C, L2C, L2PY, L5 Sygnały Galileo
E1, E5a, E5b, E6BC Sygnały GLONASS
L1C/A, L2C/A, L2P, L3OC Sygnały Beidou
B1I, B1C, B2a, B2I, B3I, B2b Inne sygnały
NaviC L5, pasmo L, QZSS Czas do pierwszego ustalenia pozycji GNSS (TTFF)
< 35 s Zakłócanie i fałszowanie
Automatyczna ochrona przed zakłóceniami i fałszowaniem, OSNMA, zaawansowane automatyczne odrzucanie sygnałów z wielu czujników
Specyfikacje środowiskowe i zakres pracy
od -40 °C do 71 °C Wibracje
3 g RMS – od 20 Hz do 2 kHz Amortyzatory
500 g przez 0,3 ms MTBF (obliczony)
246 000 godzin Zgodność z
MIL-STD 461G | MIL-STD 1275E | MIL-STD 810H
Interfejsy
GNSS, RTCM, NTRIP, dane atmosferyczne (Airdata), odometr, ogólna prędkość i pozycja Protokoły output
NMEA, ASCII, sbgECom (binarny), REST API Protokoły Input
NMEA, ASCII, sbgECom (binarny), REST API Datalogger
8 GB lub 48 godzin przy częstotliwości 200 Hz Output rate
200 Hz (IMU, INS) Porty szeregowe
4 porty szeregowe wejścia/wyjścia o prędkości do 921 600 bps CAN
1 magistrala CAN 2.0 A/B, do 1 Mbps Wyjście synchronizacji
2 wyjścia synchronizacji (1x RS232 + 1x poziomy TTL) Synchronizacja WEJŚCIE
4 wejścia synchronizacji (poziomy RS232) Ethernet
1x Ethernet w trybie pełnego dupleksu (10/100 Base-T), PTP / NTP, NTRIP, interfejs internetowy, FTP Złącza
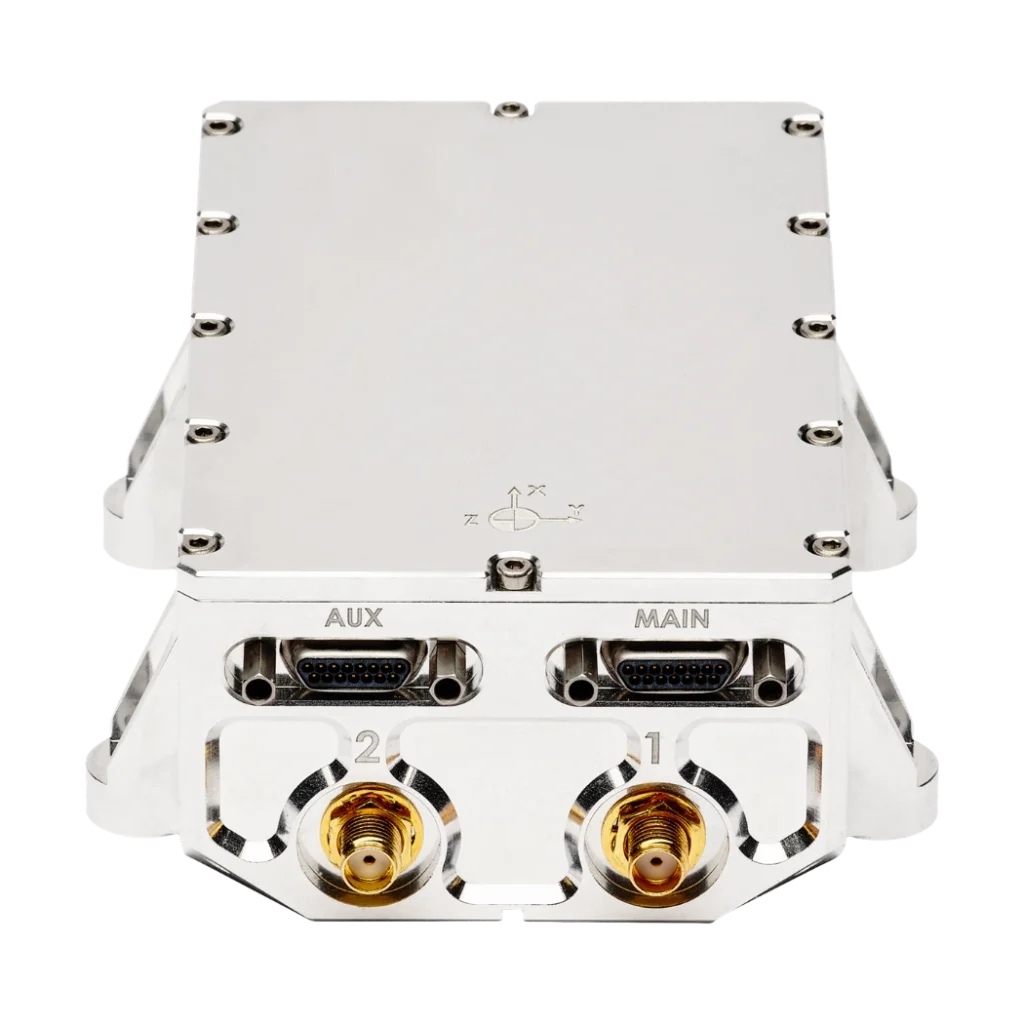
2 złącza typu „ Micro-D 15” (we/wy) oraz 2 złącza SMA (anteny)
Dane techniczne dotyczące części mechanicznych i elektrycznych
od 9 do 36 V prądu stałego Pobór mocy
< 3 W without antennas Masa (g)
365 g / 443 g z tłumikiem Wymiary (dł. x szer. x wys.)
107,7 mm × 85 mm × 40 mm
Specyfikacje czasowe
< 200 ns Dokładność PTP
< 1 µs Dokładność PPS
< 1 µs (jitter < 1 µs) Odchylenie przy nawigacji zliczeniowej
1 ppm
Stellar-40 – karta katalogowa
Otrzymuj wszystkie informacje o funkcjach i specyfikacjach produktów bezpośrednio na swoją skrzynkę e-mailową!
Porównaj produkt „ Stellar –40” z innymi produktami
Śmiało porównaj naszą najbardziej zaawansowaną linię sensorów inercyjnych przeznaczonych do nawigacji, pomiaru ruchu oraz kołysania (heave). Pełna specyfikacja znajduje się w instrukcji sprzętowej dostępnej na życzenie.
-
Stellar-40
- Pozycja pozioma w jednym punkcie
- 1.2 m
- Ocena skuteczności technik spoofingu i zakłócania
- ★★★★★
- Odporność na fałszowanie i zakłócanie sygnału
- Wszystkie konstelacje, pełny zakres częstotliwości, zaawansowane monitorowanie i ograniczanie zakłóceń
- Odporność na drgania
- Trzy poziomy
- Nawigacja z wyliczeń
- Do 0,2% DT (pojazd drogowy, dwuantenowy GNSS i odometr)
- Masa (g)
- 365 g
- Wymiary (dł. x szer. x wys.)
- 107,7 × 85 × 40 mm
-
- Pozycja pozioma w jednym punkcie
- 1.2 m
- Ocena skuteczności technik spoofingu i zakłócania
- ★★★☆☆
- Odporność na fałszowanie i zakłócanie sygnału
- Wszystkie konstelacje, dwupasmowość, monitorowanie i ograniczanie skutków
- Odporność na drgania
- Jeden poziom
- Nawigacja z wyliczeń
- Do 0,2% DT (pojazd drogowy, dwuantenowy GNSS i odometr)
- Masa (g)
- 165 g
- Wymiary (dł. x szer. x wys.)
- 42 × 57 × 60 mm
-
- Pozycja pozioma w jednym punkcie
- 1.0 m
- Ocena skuteczności technik spoofingu i zakłócania
- ★★★☆☆
- Odporność na fałszowanie i zakłócanie sygnału
- Wszystkie konstelacje, potrójny pasmo, zaawansowane monitorowanie i ograniczanie skutków
- Odporność na drgania
- Jeden poziom
- Nawigacja z wyliczeń
- < 0.1 % DT (Onroad vehicle, dual antenna GNSS and odometer)
- Masa (g)
- < 900 g
- Wymiary (dł. x szer. x wys.)
- 130 × 100 × 75 mm
-
- Pozycja pozioma w jednym punkcie
- 1.2 m
- Ocena skuteczności technik spoofingu i zakłócania
- ★★★☆☆
- Odporność na fałszowanie i zakłócanie sygnału
- Wszystkie konstelacje, dwupasmowość, monitorowanie i ograniczanie skutków
- Odporność na drgania
- Jeden poziom
- Nawigacja z wyliczeń
- Do 0,5% DT (pojazd drogowy, dwuantenowy GNSS i odometr)
- Masa (g)
- 65 g
- Wymiary (dł. x szer. x wys.)
- 46 × 45 × 32 mm


Kompatybilność


Asortyment kompatybilnych anten chroniących przed zakłóceniami i fałszowaniem sygnału
Przygotowaliśmy optymalny wybór anten chroniących przed zakłóceniami i fałszowaniem sygnału, które zostały w pełni przetestowane i zweryfikowane pod kątem kompatybilności. Asortyment ten obejmuje sprawdzone technologie, takie jak CRPA (Controlled Reception Pattern Antenna) oraz LEANA (Low-Elevation Anti-Jam Navigation Antenna).
Zapoznaj się z naszymi rekomendowanymi rozwiązaniami!
Dokumentacja i materiały pomocnicze
Stellar-40 zawiera obszerną dokumentację online, dostępną pod adresem zaprojektowana , która zapewnia użytkownikom wsparcie na każdym etapie.
Od instrukcji instalacji po zaawansowaną konfigurację i rozwiązywanie problemów — nasze przejrzyste i szczegółowe podręczniki gwarantują płynną integrację i działanie.
Nasze studia przypadków
Zapoznaj się z rzeczywistymi przykładami zastosowań, które pokazują, w jaki sposób nasze rozwiązania zwiększają wydajność, ograniczają przestoje i poprawiają efektywność operacyjną. Dowiedz się, w jaki sposób nasze zaawansowane czujniki i intuicyjne interfejsy zapewniają precyzję i kontrolę niezbędne do osiągnięcia doskonałych wyników w Twoich zastosowaniach.
Ellipse stosowany w nawigacji pojazdów autonomicznych
Nawigacja autonomiczna

Ellipse zintegrowany z lotniczym systemem obrazowania hiperspektralnego
Nawigacja bezzałogowych statków powietrznych



Inne produkty i akcesoria
Odkryj, jak nasze rozwiązania mogą odmienić Twoje operacje, zapoznając się z naszą szeroką gamą zastosowań. Dzięki naszym czujnikom i oprogramowaniu do pomiaru ruchu i nawigacji zyskujesz dostęp do najnowocześniejszych technologii, które napędzają sukces i innowacje w Twojej dziedzinie.
Dołącz do nas w odkrywaniu potencjału rozwiązań w zakresie nawigacji inercyjnej i pozycjonowania w różnych branżach.

Qinertia GNSS-INS

Kable

Anteny GNSS
Proces produkcyjny
Odkryj precyzję i wiedzę ekspercką stojącą za każdym produktem SBG Systems, w tym naszymi rozwiązaniami IMU, AHRS i INS. Najpierw dowiedz się, jak nasi inżynierowie projektują każdy system z myślą o precyzji i niezawodności. Następnie zobacz, jak produkowane i testowane są nasze wysokowydajne bezwładnościowe systemy nawigacyjne.
Przez cały proces stosujemy rygorystyczne kontrole jakości, aby zapewnić stałą wydajność. Ponadto nasze zaawansowane metody inżynieryjne pomagają każdemu produktowi spełniać rygorystyczne normy dokładności i niezawodności.
Obejrzyj wideo już teraz, aby dowiedzieć się, jak budujemy wysokowydajne systemy bezwładnościowe.

Poproś o wycenę
Mówią o nas
Prezentujemy doświadczenia i opinie specjalistów z branży oraz klientów, którzy wykorzystują nasze produkty w rzeczywistych projektach. Ich spostrzeżenia podkreślają jakość i wydajność naszych rozwiązań z serii „ INS ”. Ponadto pokazują one, w jaki sposób nasza technologia wspiera wymagające aplikacje nawigacyjne.
Dowiedz się, w jaki sposób nasza innowacyjna technologia usprawnia działanie, zwiększa wydajność i zapewnia niezawodne wyniki w różnorodnych zastosowaniach.



Sekcja „Najczęściej zadawane pytania”
Witamy w sekcji FAQ, w której odpowiadamy na najczęściej zadawane pytania dotyczące naszej najnowocześniejszej technologii i jej zastosowań. Znajdziesz tu wyczerpujące odpowiedzi na temat funkcji produktów, procesów instalacji, wskazówek dotyczących rozwiązywania problemów oraz najlepszych praktyk pozwalających w pełni wykorzystać możliwości naszych kompaktowych urządzeń INS. Niezależnie od tego, czy jesteś nowym użytkownikiem poszukującym wskazówek, czy doświadczonym profesjonalistą szukającym zaawansowanych informacji, nasze FAQ są zaprojektowana , aby dostarczyć Ci potrzebnych informacji.
Znajdź tutaj odpowiedzi na swoje pytania!
Czym jest nawigacja na podstawie przybliżonych obliczeń w nawigacji?
Nawigacja Zliczeniowa to metoda nawigacji bez sygnałów GNSS, opierająca się na bezwładności i danych z innych sensorów w celu utrzymania ciągłego śledzenia. Zazwyczaj w przypadku utraty GNSS system traci całkowicie swoją pozycję. Dzięki nawigacji zliczeniowej system oblicza ciągłą pozycję, która z czasem będzie powolnie dryfować. Szybkość tego dryfu zależy od jakości wewnętrznego IMU oraz dostępności zewnętrznych sensorów wspomagających.
Jakie formaty są obsługiwane w przypadku zewnętrznych danych pomocniczych (np. dane lotnicze, dane wizualne)?
Stellar-40 wykorzystuje nasz autorski protokół sbgECom, oparty na jasno zdefiniowanych ramkach komunikatów. Dzięki tym predefiniowanym komunikatom system może płynnie pozyskiwać dane lotnicze, prędkości względem kadłuba oraz dane dotyczące pozycji bezwzględnej z dowolnego czujnika zewnętrznego zdolnego do dostarczania tych informacji.
Czy istnieje specjalne pole, w którym można ręcznie wprowadzić szacunkową prędkość wiatru?
Nie, ponieważ nie jest to wymagane. Zaawansowany algorytm fuzji czujników w urządzeniu „ Stellar-40” automatycznie oblicza i szacuje warunki wiatrowe w czasie rzeczywistym, dzięki czemu nie ma potrzeby ręcznego wprowadzania tych danych.
Jakie możliwości wsparcia zewnętrznego są dostępne w przypadku zastosowań lądowych?
W przypadku platform lądowych Stellar-40 obsługuje różnorodne sygnały wspomagające w celu zwiększenia dokładności nawigacji, szczególnie w środowiskach o ograniczonym dostępie do GNSS. Obejmują one sprzętowe odometry (odometrie kołowe), wspomaganie prędkością z sensorów zewnętrznych (takich jak LiDAR lub czujniki optyczne) oraz wspomaganie pozycją absolutną.
Jak wybrać między wersją z tłumieniem a wersją bez tłumienia modelu „ Stellar-40”?
Właściwy wybór zależy od warunków pracy. Zdecydowanie zalecamy wersję z tłumieniem w przypadku platform narażonych na działanie trudnych warunków i wibracji, takich jak drony do ataków na głębokie cele lub bezzałogowe pojazdy lądowe (UGV). Jeśli nie masz pewności, która wersja najlepiej pasuje do Twojego zastosowania, nasz zespół wsparcia chętnie pomoże Ci dokonać właściwego wyboru.
Czym jest SBAS?
Czym jest SBAS?
System wspomagania satelitarnego (SBAS) to technologia rozszerzenia GNSS, która poprawia dokładność, integralność, dostępność i ciągłość pozycjonowania satelitarnego. Początkowo opracowany z myślą o awiacji, system SBAS stał się cennym wsparciem nawigacyjnym w takich zastosowaniach jak bezzałogowe statki powietrzne (UAV), nawigacja morska, rolnictwo precyzyjne, mapowanie GIS, pojazdy autonomiczne oraz systemy nawigacji inercyjnej (INS). W przeciwieństwie do technologii RTK (Real-Time Kinematic) czy PPP (Precise Point Positioning), SBAS zapewnia bezpłatne pozycjonowanie z dokładnością do jednego metra bez konieczności stosowania lokalnej stacji bazowej lub połączenia z internetem.
Samodzielny odbiornik GNSS określa swoją pozycję poprzez pomiar pseudoodległości od satelitów należących do konstelacji takich jak GPS, Galileo, GLONASS czy BeiDou. Pomiary te są jednak podatne na kilka źródeł błędów, w tym dryf zegara satelity, błędy orbity (efemeryd), opóźnienie jonosferyczne, opóźnienie troposferyczne, szum odbiornika oraz wielościeżkowość. System SBAS stale szacuje największe z tych błędów i przesyła korekcje w czasie rzeczywistym, które znacznie poprawiają rozwiązanie nawigacyjne.
Architektura SBAS opiera się na sieci precyzyjnie wyznaczonych stacji referencyjnych rozmieszczonych w danym regionie. Stacje te stale monitorują sygnały GNSS i porównują zmierzone odległości satelitarne ze swoimi znanymi pozycjami, aby oszacować błędy zegara satelity, orbity oraz jonosferyczne. Pomiary są przesyłane do głównych centrów sterowania, które łączą dane ze wszystkich stacji referencyjnych w celu wygenerowania komunikatów korekcyjnych oraz informacji o integralności. Komunikaty te są następnie przesyłane łączem w górę do satelitów geostacjonarnych, które retransmitują je do odbiorników GNSS z obsługą SBAS. Odbiornik aplikuje korekcje przed obliczeniem swojej pozycji, skutecznie redukując dominujące źródła błędów wpływające na pomiary pseudoodległości.
Z matematycznego punktu widzenia skorygowaną pseudoodległość można wyrazić w następujący sposób:
Ppoprawiono = Pzmierzone − Δzegar − Δorbita − Δjono
gdzie Pmierzone to pierwotny pomiar pseudoodległości, Δzegar oznacza korektę zegara satelitarnego, Δorbita oznacza korektę orbitalną, a Δiono oznacza korektę opóźnienia jonosferycznego.
Korekty te zazwyczaj redukują błędy pozycjonowania poziomego dla niezależnego systemu GNSS z około 3–10 metrów do około 1–2 metrów. Chociaż ten poziom dokładności jest niższy niż wydajność rzędu centymetrów osiągana za pomocą RTK lub PPP, SBAS oferuje główną zaletę: monitorowanie integralności. Zamiast po prostu poprawiać dokładność pozycji, SBAS stale ocenia stan każdego monitorowanego satelity i szybko ostrzega użytkowników, jeśli satelita stanie się niewiarygodny z powodu anomalii zegara, błędów orbity lub degradacji sygnału. Ta funkcja jest niezbędna w zastosowaniach o krytycznym znaczeniu dla bezpieczeństwa, gdzie użytkownicy muszą wiedzieć, czy można ufać rozwiązaniu nawigacyjnemu.
Na całym świecie działa kilka regionalnych usług SBAS. Należą do nich WAAS w Ameryce Północnej, EGNOS w Europie, MSAS w Japonii, GAGAN w Indiach, SDCM w Rosji, KASS w Korei Południowej oraz SouthPAN w Australii i Nowej Zelandii. Nowoczesne odbiorniki GNSS wieloczęstotliwościowe na ogół obsługują automatycznie wiele usług SBAS, w zależności od ich lokalizacji geograficznej.
W przypadku systemów nawigacji inercyjnej SBAS zapewnia dokładniejsze i bardziej niezawodne odniesienie GNSS, co poprawia wydajność fuzji sensorów. Rozszerzony filtr Kalmana (EKF) wykorzystuje skorygowane pomiary pozycji i prędkości GNSS do okresowego ograniczania błędu znoszenia (driftu) gromadzonego przez czujniki inercyjne. W porównaniu z niezależnym systemem GNSS, SBAS redukuje szum pomiarowy oraz błędy związane z satelitami, co skutkuje bardziej stabilnymi aktualizacjami pozycji i prędkości przy jednoczesnym dostarczeniu cennych informacji o integralności dla algorytmów nawigacyjnych. Jednak SBAS nie zwiększa częstotliwości odświeżania GNSS i nie potrafi skompensować przerw w sygnale GNSS. Podczas przerw w transmisji ogólna wydajność nawigacji nadal zależy przede wszystkim od jakości jednostki IMU oraz skuteczności algorytmu estymacji INS.
Dlatego SBAS jest doskonałym rozwiązaniem do zastosowań wymagających bezpłatnego, ogólnie dostępnego pozycjonowania metrowego o wysokiej niezawodności i integralności. Jest szczególnie dobrze przystosowany do pojazdów autonomicznych, bezzałogowych statków powietrznych (UAV), nawigacji morskiej, rolnictwa i systemów przemysłowych, gdzie solidna nawigacja jest ważniejsza niż osiągnięcie dokładności rzędu centymetrów. Gdy aplikacje wymagają pozycjonowania klasy geodezyjnej, RTK lub PPP pozostają preferowanymi technikami korekcji, podczas gdy SBAS służy jako niezawodne i szeroko dostępne ulepszenie konwencjonalnej nawigacji GNSS.
Jak systemy nawigacji inercyjnej utrzymują pozycję podczas przerw w dostępie do sygnału GNSS
Jak systemy nawigacji inercyjnej utrzymują pozycję podczas przerw w dostępie do sygnału GNSS
1 – Systemy nawigacji inercyjnej i integracja z GNSS
System nawigacji inercyjnej (INS) określa pozycję, prędkość i orientację na podstawie wbudowanych pomiarów inercyjnych. W swojej sferze rdzennej jednostka pomiaru inercyjnego (IMU) łączy trzy akcelerometry i trzy żyroskopy. Akcelerometry mierzą przyspieszenie skorelowane z siłą specyficzną, podczas gdy żyroskopy mierzą prędkość kątową wzdłuż trzech osi ortogonalnych.
Komputer nawigacyjny przetwarza te pomiary z dużą częstotliwością. Najpierw integruje odczyty z żyroskopu, aby oszacować zmiany położenia. Następnie przekształca zmierzone przyspieszenie do układu nawigacyjnego i kompensuje wpływ grawitacji oraz inne znane czynniki. Na koniec integruje przyspieszenie, aby oszacować prędkość i położenie. Proces ten pozwala systemowi „ INS ” na generowanie ciągłego rozwiązania nawigacyjnego bez konieczności polegania na sygnałach zewnętrznych.
Gdy sygnał GNSS jest dostępny, INS zazwyczaj działa jako część zintegrowanego rozwiązania GNSS/INS. GNSS zapewnia zewnętrzne odniesienie dla pozycji i prędkości, podczas gdy IMU dostarcza pomiarów ruchu o wysokiej częstotliwości. Filtr nawigacyjny łączy oba źródła, aby oszacować stan pojazdu i ograniczyć błędy bezwładnościowe.
Gdy sygnały GNSS stają się niedostępne, system przechodzi w tryb propagacji inercyjnej, często określanej jako nawigacja zliczeniowa (dead reckoning). System INS kontynuuje integrację pomiarów z żyroskopów i akcelerometrów począwszy od ostatniego znanego stanu nawigacyjnego. Dzięki temu może utrzymywać ciągłość danych o pozycji, prędkości i orientacji przez cały okres zaniku sygnału.
Nawigacja inercyjna nie eliminuje jednak błędów pozycjonowania podczas przerwy w sygnale. Błędy czujników, szumy, błędy współczynnika skalowania, niewspółosiowość oraz inne niedoskonałości kumulują się w procesie integracji. W szczególności błędy akcelerometrów wpływają na prędkość, a następnie na pozycję, podczas gdy błędy żyroskopów wpływają na orientację przestrzenną (attitude) i mogą wprowadzać dodatkowe błędy pozycji poprzez nieprawidłową kompensację grawitacji.
W związku z tym czas trwania oraz skala zaniku sygnału GNSS bezpośrednio wpływają na wynikową niepewność wyznaczenia pozycji. Wysokowydajne sensory inercyjne ograniczone mają narastanie błędów, co pozwala systemowi przetrwać dłuższe przerwy w sygnale, zanim skumulowany znos stanie się istotny.
Dysponując prawie dwudziestoletnim doświadczeniem w projektowaniu i produkcji czujników bezwładnościowych, SBG Systems rozwija technologie IMU oraz INS, które zostały zaprojektowane, aby zapewniać niezawodne działanie nawigacji w warunkach ograniczonego lub przerwanego sygnału GNSS.
2 – Filtrowanie Kalmana i fuzja danych z czujników
Fuzja sensorów pozwala systemowi GNSS/INS na łączenie pomiarów o różnych charakterystykach. IMU dostarcza ciągłych pomiarów o wysokiej częstotliwości, ale z czasem kumuluje błędy. GNSS zapewnia absolutne odniesienie pozycji, ale może stać się niedostępny lub aktualizować się rzadziej. Filtr nawigacyjny łączy te uzupełniające się charakterystyki w celu oszacowania stanu pojazdu.
W tego typu estymacji stanu szeroko stosuje się filtr Kalmana. W praktycznych zastosowaniach systemu „ INS ” zazwyczaj wykorzystuje się rozszerzony filtr Kalmana (EKF), ponieważ równania opisujące ruch i położenie pojazdu mają charakter nieliniowy. EKF utrzymuje oszacowanie stanu nawigacyjnego oraz jego niepewności, przetwarzając jednocześnie pomiary z dostępnych czujników.
Proces ten składa się z dwóch podstawowych etapów: prognozowania i aktualizacji pomiarów.
Podczas predykcji filtr wykorzystuje poprzedni stan nawigacyjny oraz najnowsze pomiary z IMU do oszacowania kolejnego stanu. Propaguje również powiązaną niepewność. Podczas aktualizacji pomiarowej filtr porownuje dostępne zewnętrzne pomiary z przewidywanym stanem. Następnie wykorzystuje różnicę, czyli innowację, do aktualizacji oszacowania stanu i zmniejszenia jego niepewności.
W systemie GNSS/INS pomiary GNSS dostarczają zewnętrznych obserwacji, które ograniczają znos inercyjny. Filtr potrafi również szacować parametry takie jak błędy składowe (bias) akcelerometrów i żyroskopów, o ile model systemu i dostępne pomiary czynią te parametry obserwowalnymi.
To rozróżnienie jest istotne: filtr Kalmana nie polega po prostu na usunięciu wszystkich błędów z każdego czujnika pokładowego. Zamiast tego na podstawie modelu matematycznego i dostępnych pomiarów szacuje stan nawigacyjny oraz odpowiednie stany błędów. Błędy resztkowe pozostają, ponieważ nie da się całkowicie wyeliminować niedoskonałości czujników, niedokładności modelu oraz nieobserwowanych zakłóceń.
Gdy sygnał GNSS przestaje być dostępny, filtr może kontynuować propagację rozwiązania nawigacyjnego za pomocą pomiarów inercyjnych. Jednak bez zewnętrznej obserwacji system ma mniej możliwości ograniczenia stanów swoich błędów. W konsekwencji, wraz z przedłużającym się zanikiem sygnału, rośnie niepewność. Gdy pomiary GNSS znów stają się dostępne, filtr porównuje je z rozwiązaniem inercyjnym i wykorzystuje powstałą innowację do skorygowania szacowanego stanu oraz skumulowanych błędów. Umożliwia to systemowi GNSS/INS płynne przechodzenie pomiędzy nawigacją wspomaganą systemem GNSS a propagacją inercyjną.
