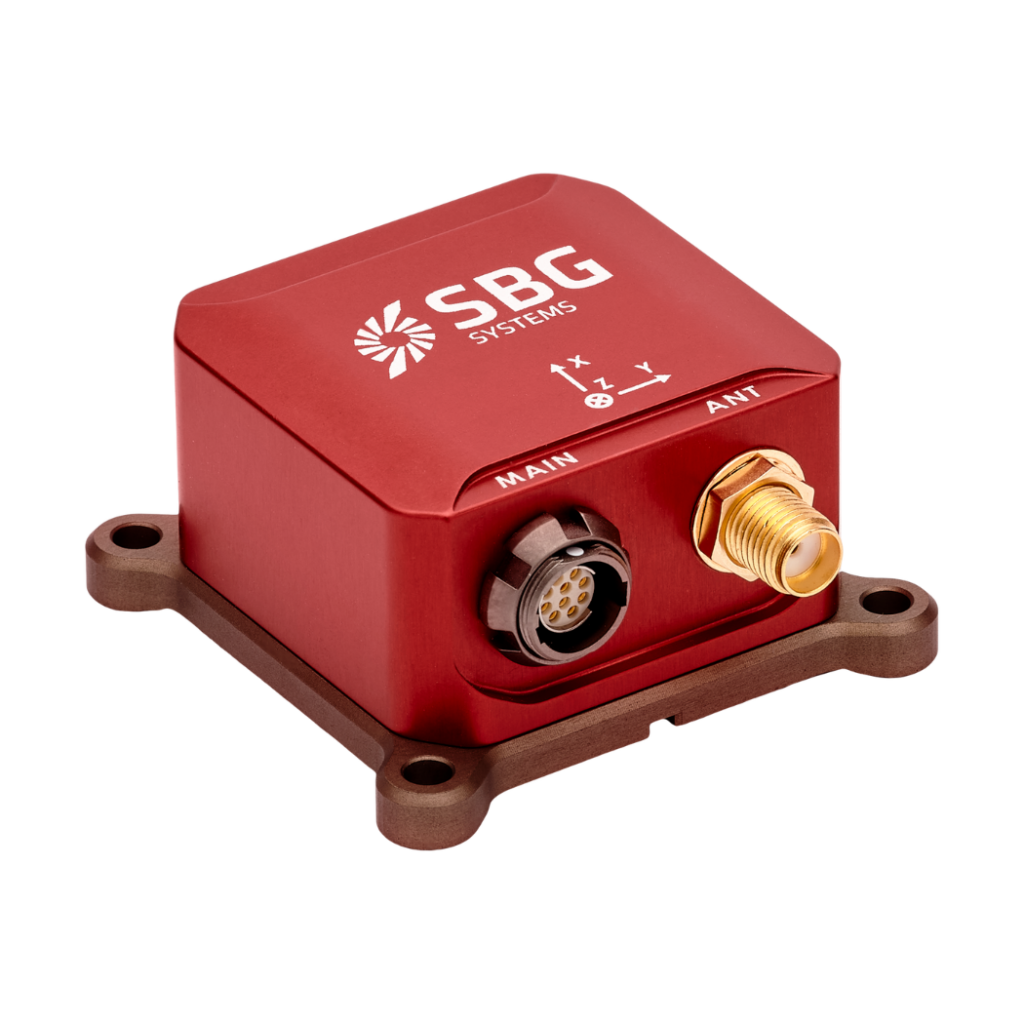
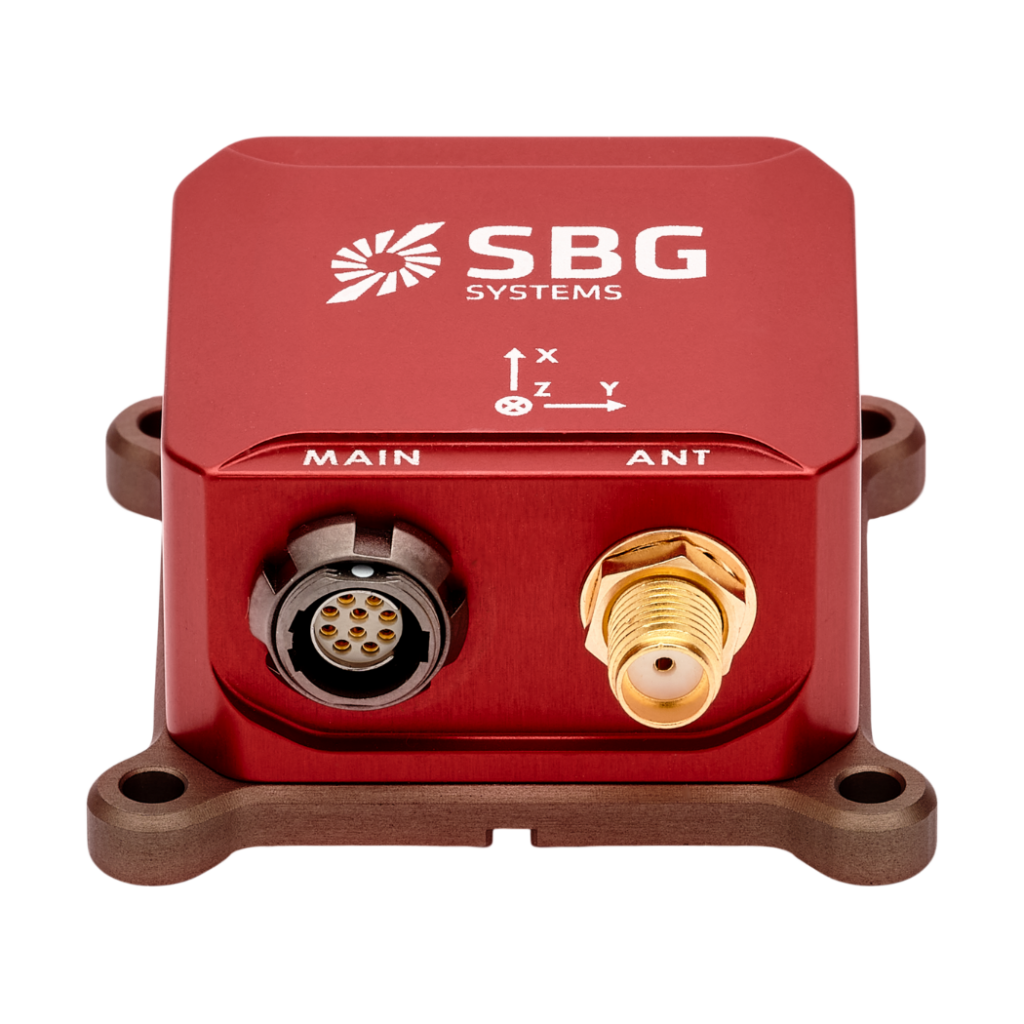
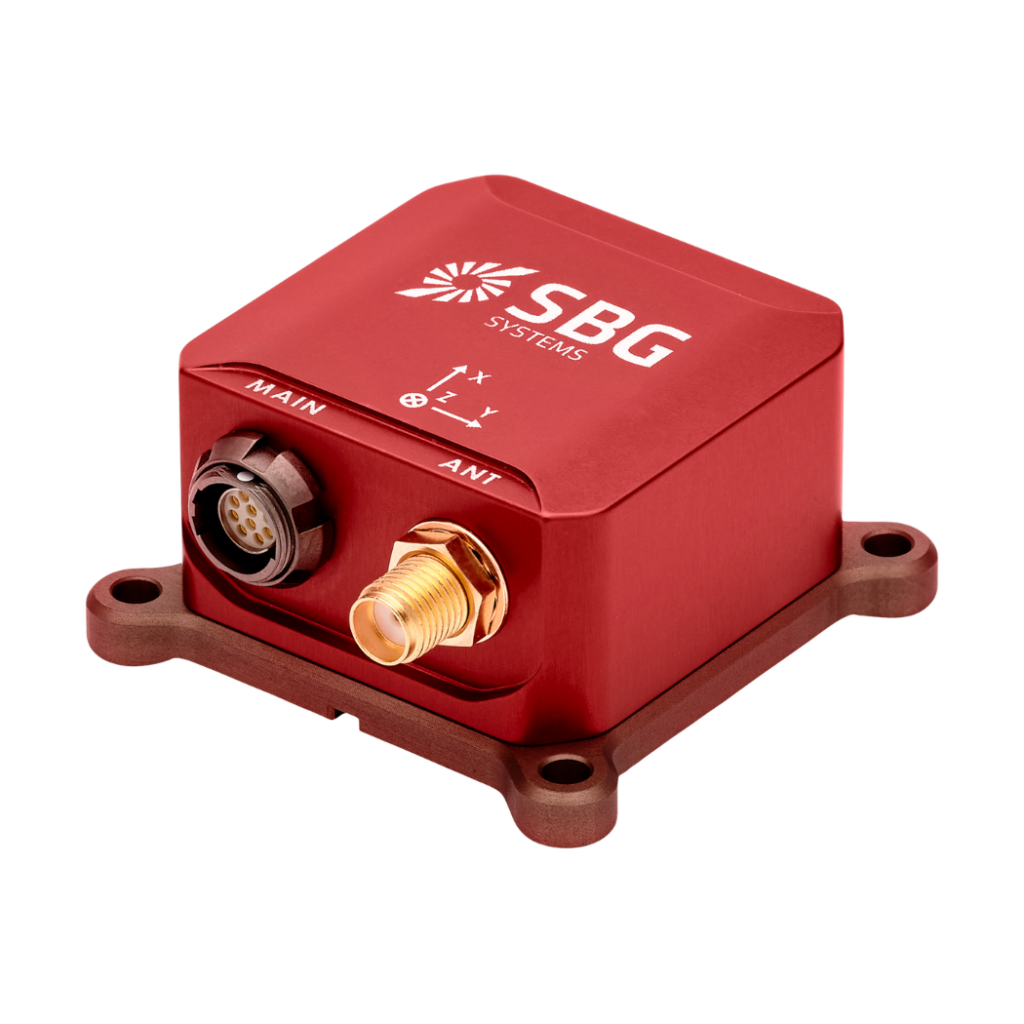
Ellipse-N Jednoantenowy inercyjny system nawigacyjny wspomagany systemem GNSS
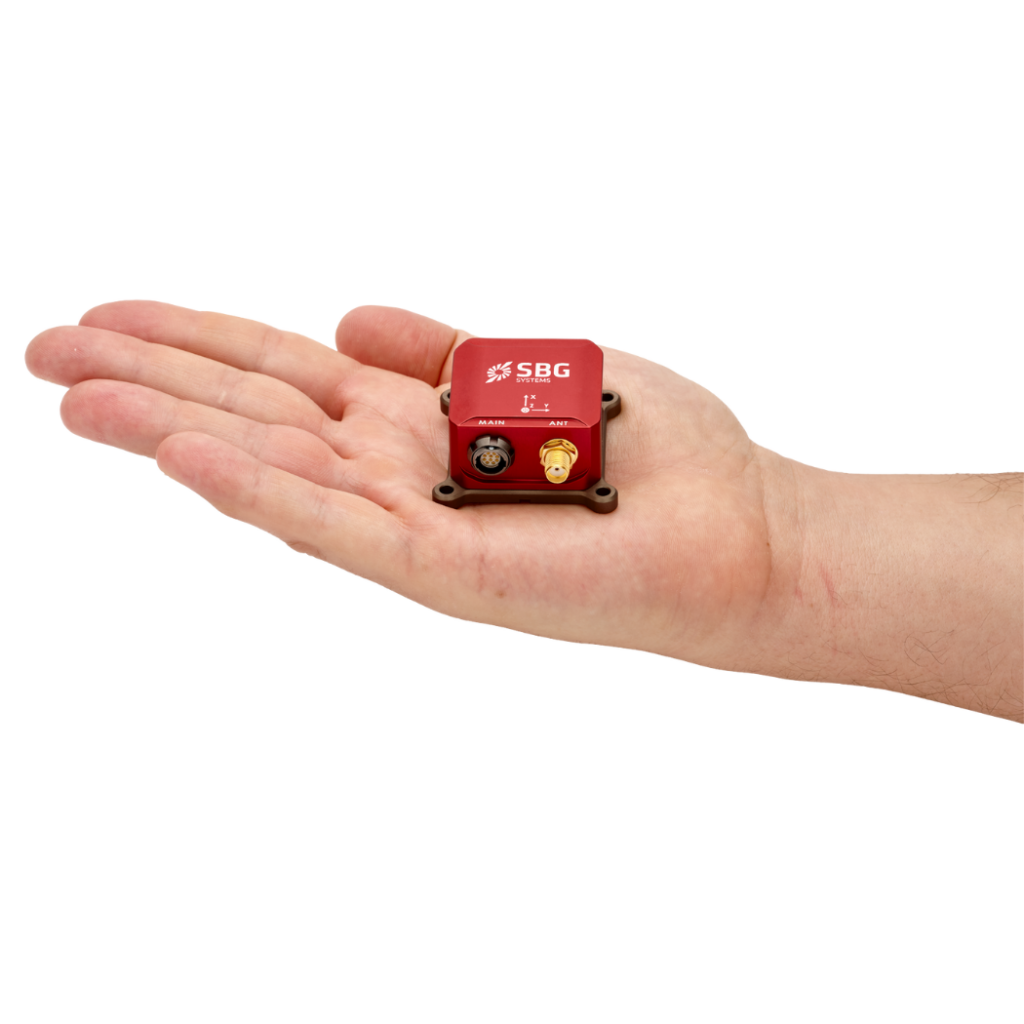
Ellipse-N należy do serii Ellipse miniaturowych, wysokowydajnych systemów nawigacji inercyjnej wspomaganych przez GNSS, zaprojektowana w celu zapewnienia niezawodnej orientacji, pozycji i kołysania w kompaktowej obudowie. Łączy w sobie jednostkę pomiaru inercyjnego (IMU) z wewnętrznym dwupasmowym odbiornikiem GNSS obsługującym cztery konstelacje, wykorzystując zaawansowany algorytm fuzji czujników, aby zapewnić dokładne pozycjonowanie i orientację, nawet w trudnych warunkach.
Odkryj nasz INS dla dynamicznych i motoryzacyjnych zastosowań.
Funkcje Ellipse-N
Ellipse-N integruje dane z Globalnego Systemu Nawigacji Satelitarnej (GNSS), aby zwiększyć dokładność, łącząc je z pomiarami inercyjnymi, co zapewnia doskonałą wydajność w dynamicznych środowiskach.
Ten INS jest wyposażony w dwupasmowy odbiornik GNSS obsługujący wszystkie konstelacje i obsługuje dane wejściowe z czujników zewnętrznych, takich jak DVL, liczniki przebiegu i czujniki danych lotniczych, aby poprawić orientację i pozycjonowanie w środowiskach o utrudnionym dostępie do GNSS.
Obsługuje technologie Real-Time Kinematic (RTK) i post-processing, zapewniając dokładność na poziomie centymetrów w zastosowaniach wymagających precyzyjnych rozwiązań nawigacyjnych.
Dowiedz się więcej o specyfikacjach Ellipse-N.


Dane techniczne
Wydajność ruchu i nawigacji
1.2 m Pojedynczy punkt położenia pionowego
1.5 m Pozycja pozioma RTK
0,01 m + 1 ppm Pozycja pionowa RTK
0,02 m + 1 ppm Pozycja pozioma PPK
0,01 m + 0,5 ppm * Pozycja pionowa PPK
0,02 m + 1 ppm * Pojedynczy punkt roll/pitch
0.1 ° Roll/Pitch RTK
0.05 ° Roll/pitch PPK
0,03° * Pojedynczy punkt heading
0.2 ° Heading RTK
0.2 ° Heading PPK
0,1° *
Funkcje nawigacyjne
Pojedyncza i podwójna antena GNSS Dokładność pomiaru ruchu pionowego w czasie rzeczywistym
5 cm lub 5 % pęcznienia Okres fal pionowych w czasie rzeczywistym
od 0 do 20 s Tryb ruchu pionowego w czasie rzeczywistym
Automatyczna regulacja Dokładność pomiaru opóźnionego ruchu pionowego
2 cm lub 2,5 % * Okres fali opóźnionego falowania
0–40 s *
Profile ruchu
Morskie, podwodne Powietrze
Samolot, bezzałogowy statek powietrzny o stałym skrzydle, śmigłowiec, bezzałogowy statek powietrzny Teren
Motoryzacja, maszyny ciężkie, pojazdy terenowe, piesi, kolej, obiekty stacjonarne, samochody ciężarowe
Wydajność GNSS
Wewnętrzna pojedyncza antena Pasmo częstotliwości
Podwójna częstotliwość Funkcje GNSS
SBAS, RTK, RAW Sygnały GPS
L1C/A, L2C Sygnały Galileo
E1, E5b Sygnały GLONASS
L1OF, L2OF Sygnały Beidou
B1/B2 Czas do pierwszego ustalenia pozycji GNSS (TTFF)
< 24 s Zakłócanie i fałszowanie
Zaawansowane środki ograniczające ryzyko i wskaźniki, zgodność z OSNMA
Wydajność magnetometru
50 gausów Stabilność współczynnika skalowania (%)
0.5 % Szum (mGauss)
3 mGauss Stabilność odchylenia (mGauss)
1 mGauss Rozdzielczość (mGauss)
1,5 mGauss Częstotliwość próbkowania (Hz)
100 Hz Pasmo (Hz)
22 Hz
Specyfikacje środowiskowe i zakres pracy
IP-68 (1 godzina na głębokości 2 metrów) Temperatura pracy
od -40 °C do 85 °C Wibracje
8 g RMS – od 20 Hz do 2 kHz Amortyzatory
500 g przez 0,1 ms MTBF (obliczony)
218 000 godzin Zgodność z
MIL-STD-810
Interfejsy
GNSS, RTCM, odometr, DVL, zewnętrzny magnetometr Protokoły output
NMEA, Binary sbgECom, TSS, KVH, Dolog Protokoły Input
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Output rate
Do 200 Hz Porty szeregowe
RS-232/422 do 2 Mb/s: do 3 wejść/wyjść CAN
1x CAN 2.0 A/B, do 1 Mb/s Wyjście synchronizacji
PPS, częstotliwość wyzwalania do 200 Hz – 1 wyjście Synchronizacja WEJŚCIE
PPS, sygnał wyzwalający zdarzenia o częstotliwości do 1 kHz – 2 wejścia
Dane techniczne dotyczące części mechanicznych i elektrycznych
od 5 do 36 VDC Pobór mocy
< 750 mW Moc anteny
3,0 VDC - maks. 30 mA na antenę | Zysk: 17 - 50 dB Masa (g)
47 g Wymiary (dł. x szer. x wys.)
46 mm × 45 mm × 24 mm
Specyfikacje czasowe
< 200 ns Dokładność PPS
< 1 µs (jitter < 1 µs) Odchylenie przy nawigacji zliczeniowej
1 ppm
Zastosowania
Ellipse-N redefiniuje precyzję i wszechstronność, wprowadzając zaawansowaną nawigację inercyjną wspomaganą GNSS do szerokiego spektrum zastosowań. Od pojazdów autonomicznych i bezzałogowych statków powietrznych po robotykę i jednostki pływające, Ellipse-N zapewnia wyjątkową dokładność, niezawodność i wydajność w czasie rzeczywistym.
Nasza wiedza fachowa obejmuje sektor lotniczy i kosmiczny, obronność, robotykę i wiele innych dziedzin, dostarczając naszym partnerom niezrównaną jakość i niezawodność. Dzięki Ellipse-N nie tylko spełniamy standardy branżowe – my je wyznaczamy.
Odkryj wszystkie zastosowania Ellipse-N.
Karta katalogowa Ellipse-N
Otrzymuj wszystkie informacje o funkcjach i parametrach technicznych czujników bezpośrednio na swoją skrzynkę e-mailową!
Porównaj Ellipse-N z innymi produktami
Rozpocznij porównywanie naszej najbardziej zaawansowanej gamy czujników inercyjnych przeznaczonych do nawigacji, pomiaru ruchu oraz kołysania.
Pełna specyfikacja znajduje się w instrukcji sprzętowej dostępnej na życzenie.
-

Ellipse-N
- Pozycja pozioma w jednym punkcie
- 1.2 m
- Pojedynczy punkt roll/pitch
- 0.1 °
- Pojedynczy punkt heading
- 0.2 °
- Datalogger
- –
- Ethernet
- –
- Masa (g)
- 47 g
- Wymiary (dł. x szer. x wys.)
- 46 mm × 45 mm × 24 mm
-
- Pozycja pozioma w jednym punkcie
- 1.2 m
- Pojedynczy punkt roll/pitch
- 0.1 °
- Pojedynczy punkt heading
- 0.2 °
- Datalogger
- –
- Ethernet
- –
- Masa (g)
- 65 g
- Wymiary (dł. x szer. x wys.)
- 46 mm × 45 mm × 32 mm
-
- Pozycja pozioma w jednym punkcie
- 1.2 m
- Pojedynczy punkt roll/pitch
- 0.02 °
- Pojedynczy punkt heading
- 0.08 °
- Datalogger
- 8 GB lub 48 godzin przy częstotliwości 200 Hz
- Ethernet
- Pełny dupleks (10/100 Base-T), zegar główny PTP, NTP, interfejs internetowy, FTP, REST API
- Masa (g)
- 165 g
- Wymiary (dł. x szer. x wys.)
- 42 mm × 57 mm × 60 mm
-
- Pozycja pozioma w jednym punkcie
- 1.2 m
- Pojedynczy punkt roll/pitch
- 0.03 °
- Pojedynczy punkt heading
- 0.08 °
- Datalogger
- 8 GB lub 48 godzin przy częstotliwości 200 Hz
- Ethernet
- Pełny dupleks (10/100 Base-T), PTP / NTP, NTRIP, interfejs internetowy, FTP
- Masa (g)
- 38 g
- Wymiary (dł. x szer. x wys.)
- 50 mm × 37 mm × 23 mm


Kompatybilność


Dokumentacja i materiały pomocnicze
Ellipse-N jest dostarczany z kompleksową dokumentacją, zaprojektowana aby wspierać użytkowników na każdym kroku.
Od poradników instalacyjnych po zaawansowaną konfigurację i rozwiązywanie problemów, nasze jasne i szczegółowe podręczniki zapewniają bezproblemową integrację i obsługę.
Studia przypadków
Zapoznaj się z rzeczywistymi przykładami zastosowań, które pokazują, w jaki sposób nasze produkty zwiększają wydajność, ograniczają przestoje i poprawiają efektywność operacyjną. Dowiedz się, w jaki sposób nasze zaawansowane czujniki i intuicyjne interfejsy zapewniają precyzję i kontrolę niezbędne do osiągnięcia doskonałych wyników w Twoich zastosowaniach.


Dodatkowe produkty i akcesoria
Odkryj, jak nasze rozwiązania mogą odmienić Twoje operacje, zapoznając się z naszą szeroką gamą zastosowań. Dzięki naszym czujnikom i oprogramowaniu do pomiaru ruchu i nawigacji zyskujesz dostęp do najnowocześniejszych technologii, które napędzają sukces i innowacje w Twojej dziedzinie.
Dołącz do nas w odkrywaniu potencjału rozwiązań w zakresie nawigacji inercyjnej i pozycjonowania w różnych branżach.

Qinertia GNSS-INS

Kable

Anteny GNSS
Proces produkcyjny
Najpierw odkryj precyzję i wiedzę ekspercką stojącą za każdym produktem SBG Systems. Następnie ten film oferuje spojrzenie od wewnątrz na to, jak skrupulatnie projektujemy, produkujemy i testujemy nasze wysokowydajne inercyjne systemy nawigacyjne. Od zaawansowanej inżynierii po rygorystyczną kontrolę jakości – nasz proces produkcyjny zapewnia, że każdy produkt spełnia najwyższe standardy niezawodności i dokładności.
Obejrzyj teraz, aby dowiedzieć się więcej!

Poproś o wycenę
Mówią o nas
Prezentujemy doświadczenia i opinie specjalistów z branży oraz klientów, którzy wykorzystali nasze produkty w swoich projektach.
Dowiedz się, w jaki sposób nasza innowacyjna technologia zmieniła sposób ich działania, zwiększyła wydajność i zapewniła niezawodne wyniki w różnych zastosowaniach.



Sekcja „Najczęściej zadawane pytania”
Witamy w naszej sekcji FAQ, gdzie odpowiadamy na Twoje najważniejsze pytania dotyczące naszej najnowocześniejszej technologii i jej zastosowań. Znajdziesz tu wyczerpujące odpowiedzi na temat funkcji produktów, procesów instalacji, wskazówek dotyczących rozwiązywania problemów oraz najlepszych praktyk. Ta sekcja pomaga zmaksymalizować korzyści płynące z użytkowania naszych inercyjnych systemów nawigacyjnych w różnych scenariuszach zastosowań.
Nasze FAQ zostały zaprojektowane tak, aby zapewnić jasne i rzetelne informacje niezbędne do pewnej pracy.
Znajdź swoje odpowiedzi tutaj!
Czy urządzenie „ INS ” obsługuje sygnały z zewnętrznych czujników wspomagających?
Inercyjne systemy nawigacyjne naszej produkcji przyjmują dane wejściowe z zewnętrznych czujników wspomagających, takich jak czujniki danych powietrznych, magnetometry, odometry, DVL i inne.
Ta integracja sprawia, że INS jest niezwykle wszechstronny i niezawodny, zwłaszcza w środowiskach bez dostępu do GNSS.
Te czujniki zewnętrzne poprawiają ogólną wydajność i dokładność systemu INS , dostarczając dane uzupełniające.
Co oznaczają terminy „zakłócanie” i „spoofing”?
Jamming i spoofing to dwa rodzaje zakłóceń, które mogą znacząco wpłynąć na niezawodność i dokładność satelitarnych systemów nawigacyjnych, takich jak GNSS.
Jamming odnosi się do celowego zakłócania sygnałów satelitarnych poprzez nadawanie sygnałów zakłócających na tych samych częstotliwościach, które są używane przez systemy GNSS. Zakłócenie to może zagłuszyć lub całkowicie przytłoczyć prawowite sygnały satelitarne, uniemożliwiając odbiornikom GNSS poprawne przetworzenie informacji. Jamming jest powszechnie stosowany w operacjach wojskowych w celu zakłócenia możliwości nawigacyjnych przeciwnika, a także może wpływać na systemy cywilne, prowadząc do awarii nawigacji i problemów operacyjnych.
Spoofing z kolei polega na transmisji fałszywych sygnałów, które imitują autentyczne sygnały GNSS. Te zwodnicze sygnały mogą wprowadzić odbiorniki GNSS w błąd, powodując obliczenie nieprawidłowej pozycji lub czasu. Spoofing może być wykorzystywany do zmylenia lub dezinformacji systemów nawigacyjnych, co potencjalnie może spowodować zboczenie pojazdów lub statków powietrznych z kursu albo dostarczyć fałszywe dane o lokalizacji. W przeciwieństwie do jammingu, który jedynie utrudnia odbiór sygnału, spoofing aktywnie oszukuje odbiornik, przedstawiając fałszywe informacje jako wiarygodne.
Zarówno zagłuszanie (jamming), jak i podszywanie się (spoofing) stanowią istotne zagrożenie dla integralności systemów bazujących na GNSS, co wymusza zastosowanie zaawansowanych środków zaradczych i odpornych technologii nawigacyjnych w celu zapewnienia niezawodnego działania w środowiskach zakłóconych lub wymagających.
Czym jest zegar czasu rzeczywistego?
Zegar czasu rzeczywistego (RTC) to urządzenie elektroniczne zaprojektowana służące do śledzenia aktualnej godziny i daty, nawet gdy urządzenie jest wyłączone. Zegary RTC, szeroko stosowane w zastosowaniach wymagających precyzyjnego pomiaru czasu, pełnią kilka kluczowych funkcji.
Po pierwsze, precyzyjnie odliczają sekundy, minuty, godziny, dni, miesiące i lata, często uwzględniając obliczenia lat przestępnych i dni tygodnia dla długoterminowej precyzji. RTC działają przy niskim poborze mocy i mogą być zasilane z baterii podtrzymującej, co pozwala im na dalsze odmierzanie czasu podczas przerw w zasilaniu. Zapewniają również znaczniki czasu dla wpisów danych i logów, co gwarantuje dokładną dokumentację.
Ponadto układy RTC mogą inicjować zaplanowane operacje, umożliwiając systemom wybudzanie się ze stanów niskiego poboru mocy lub wykonywanie zadań w określonych momentach. Odgrywają one kluczową rolę w synchronizacji wielu urządzeń (np. GNSS/INS), dbając o ich spójne działanie.
Układy RTC stanowią integralną część różnych urządzeń – od komputerów i sprzętu przemysłowego po urządzenia IoT – zwiększając ich funkcjonalność i zapewniając niezawodne zarządzanie czasem w wielu zastosowaniach.
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
