


Metoda heading
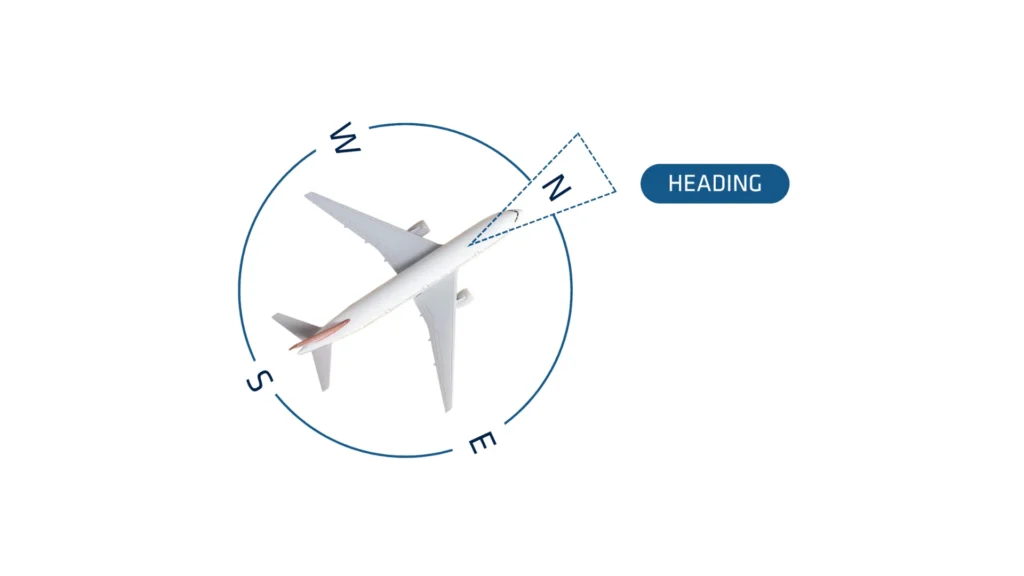
W nawigacji, heading odnosi się do kierunku, w którym pojazd lub statek jest skierowany względem kierunku odniesienia, zazwyczaj północy geograficznej lub północy magnetycznej. Wyraża się go w stopniach, w zakresie od 0° do 360°, gdzie 0° (lub 360°) oznacza północ geograficzną. Heading różni się od kursu, który jest rzeczywistą drogą nad ziemią, oraz namiaru, który odnosi się do kierunku od jednego punktu do drugiego. Dlatego ważne jest, aby wybrać odpowiednią metodę wyznaczania heading.
Gdy sygnał GPS jest niedostępny
W wielu zastosowaniach magnetometr stanowi jedyny niezawodny sposób uzyskania dokładnego pomiaru kursu.
Wykorzystanie magnetometrów do pomiaru kursu zapewnia odpowiednią dokładność przy spełnieniu określonych warunków.
Po pierwsze, niezbędne jest przeprowadzenie prawidłowej kalibracji magnetycznej przy czujniku zamontowanym w ostatecznej konfiguracji. Proces ten polega na mapowaniu otaczającego pola magnetycznego i uwzględnieniu wszelkich zakłóceń w pobliżu urządzenia.
Ponadto umieszczenie czujnika z dala od wewnętrznych zakłóceń magnetycznych — takich jak zasilacze impulsowe, linie energetyczne i magnesy — pomaga zachować dokładność. Wreszcie kluczowe znaczenie ma eksploatacja czujnika w stabilnym środowisku magnetycznym.
Radzenie sobie z przewidywalnymi krótkotrwałymi zakłóceniami magnetycznymi jest wykonalne, jednak zapobieganie długotrwałym odchyleniom pozostaje kluczowe dla zapewnienia niezawodnego działania.
Metoda heading w zastosowaniach motoryzacyjnych
Korzystanie z tego trybu jest możliwe tylko wtedy, gdy dostępny jest sygnał GPS/GNSS. Tryb ten wymaga pewnej prędkości w celu uzyskania estymacji heading. Wymaga również, aby pojazd poruszał się do przodu, bez poślizgu bocznego.
Na przykład, wykorzystanie heading GPS/GNSS w samolocie dałoby błędny heading, jeśli samolot znosi z powodu bocznego wiatru. Kurs GPS/GNSS jest zalecany do zastosowań w motoryzacji.
Jeśli dynamika jest wysoka
Korzystanie z tego trybu jest możliwe tylko wtedy, gdy dostępny jest fix GPS/GNSS. Opiera się on wyłącznie na czujnikach GPS/GNSS i inercyjnych, więc nie ma tu mechanicznych ani magnetycznych ograniczeń.
Heading pozostaje dokładny podczas częstych i znaczących przyspieszeń, takich jak zakręty. Jednakże, gdy czujnik pracuje ze stałą prędkością lub pozostaje nieruchomy, opiera się wyłącznie na żyroskopach, co powoduje dryft heading w sposób czysto inercyjny.
Jeśli dynamika jest niska
Prawdziwy kurs (True Heading) GPS/GNSS jest uzyskiwany przy użyciu dwóch anten podłączonych do tego samego odbiornika GPS/GNSS. Ta metoda wykorzystuje dwie anten GPS/GNSS do zapewnienia pozycji, prędkości oraz kąta kursu, który jest ważny nawet podczas postoju.
Zalety dwuantenowego systemu GNSS:
- Działa w stanie spoczynku: nie trzeba się poruszać ani przyspieszać
- Nie wymaga kalibracji: nie trzeba przeprowadzać żadnej kalibracji ani martwić się o zakłócenia magnetyczne
- To jest najdokładniejsze rozwiązanie
- Jest on jednak znacznie bardziej wrażliwy na warunki GPS/GNSS niż systemy z jedną anteną. Aby uzyskać optymalną wydajność, należy go używać przy otwartym niebie.
Która metoda heading dla jakich warunków?
| Warunki | Zalecana metoda |
| Motoryzacja | Heading GPS |
| Marynarka wojenna | Dwuantenowy GNSS |
| Podwodne | Magnetometry |
| W powietrzu | Dwuantenowy GNSS |
| Wyścigi/Sport | GPS + akcelerometry |
