


Postawa w nawigacji
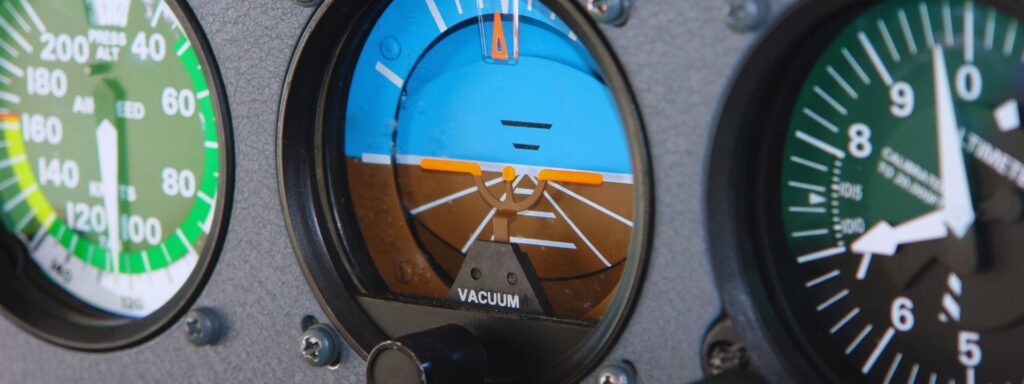
W nawigacji, orientacja odnosi się do położenia pojazdu lub obiektu względem ustalonego układu odniesienia, który zazwyczaj definiowany jest przez trzy osie obrotu: pitch, roll i yaw.
Osie te opisują położenie kątowe i ruch pojazdu w przestrzeni trójwymiarowej. Pitch odnosi się do nachylenia nosa pojazdu w górę lub w dół, przechylenie reprezentuje boczne nachylenie pojazdu wzdłuż jego osi podłużnej, a yaw oznacza obrót w lewo lub w prawo wokół jego osi pionowej. Wspólnie parametry te definiują sposób, w jaki pojazd jest ustawiony i jak nim manewrować w danym otoczeniu.
Orientacja ma kluczowe znaczenie dla utrzymania stabilności, zapewnienia precyzyjnego sterowania i umożliwienia dokładnej nawigacji w różnych dziedzinach. Na przykład w lotnictwie orientacja pomaga pilotom lub systemom autopilota utrzymać lot poziomy, wykonywać zakręty i korygować turbulencje.
Podobnie w nawigacji morskiej kontrola orientacji zapewnia, że statek pozostaje w pozycji pionowej i na kursie pomimo wyzwań stwarzanych przez fale i prądy.
W statkach kosmicznych orientacja odgrywa kluczową rolę w kierowaniu anten, paneli słonecznych lub instrumentów naukowych we właściwym kierunku, zwłaszcza gdy zewnętrzne wskazówki wizualne są niedostępne.
Do pomiaru i kontroli orientacji wykorzystywane są systemy takie jak żyroskopy, akcelerometry i magnetometry, często zintegrowane w Inercyjny System Nawigacyjny (INS). Systemy te współpracują z zewnętrznymi źródłami danych, takimi jak GNSS lub śledniki gwiazd, w celu utrzymania dokładnej orientacji.
Rozumienie orientacji i zarządzanie nią jest szczególnie ważne w dynamicznych środowiskach, gdzie siły zewnętrzne, takie jak wiatr, fale lub anomalie grawitacyjne, mogą wpływać na trajektorię pojazdu.
Skuteczna kontrola orientacji zapewnia zatem bezpieczne i wydajne przemieszczanie się, umożliwiając pojazdom precyzyjne realizowanie celów nawigacyjnych.
Rozwiązania do wyznaczania orientacji GNSS
Rozwiązania GNSS określające orientację przestrzenną dostarczają kąty roll, pitch i yaw, które opisują orientację obiektu w przestrzeni. Te trzy komponenty są niezbędne do zrozumienia położenia obiektu względem powierzchni Ziemi lub układu odniesienia.
- Przechył oznacza obrót wokół osi przedniej, wpływający na przechylenie obiektu w lewo i w prawo.
- Pitch to obrót wokół osi poprzecznej, określający nachylenie w górę i w dół.
- Yaw to rotacja wokół osi pionowej, która określa kierunek, w którym obiekt jest zwrócony.
Rozwiązania te łączą dane z odbiorników GNSS z dodatkowymi sensorami, takimi jak akcelerometry i żyroskopy, aby zapewnić wysoce dokładne i niezawodne dane o orientacji.
Podejście to jest szczególnie cenne w środowiskach, gdzie precyzyjna orientacja ma kluczowe znaczenie, na przykład w systemach nawigacyjnych dla statków powietrznych, jednostek pływających i pojazdów autonomicznych. Dzięki integracji tych różnorodnych danych wejściowych z czujników system zapewnia optymalną wydajność nawet w trudnych warunkach.
Reprezentacje postaw
Położenie określa orientację lub obrót obiektu względem układu odniesienia, takiego jak powierzchnia Ziemi. W nawigacji położenie odgrywa jednak kluczową rolę w określaniu sposobu, w jaki obiekt porusza się w przestrzeni. Pojęcie to ma zastosowanie do statków powietrznych, bezzałogowych statków powietrznych (UAV), statków morskich i innych systemów autonomicznych. Ponadto inżynierowie mogą przedstawiać położenie na różne sposoby, zarówno matematycznie, jak i wizualnie.
1 – Kąty Eulera (Roll, Pitch, Yaw)
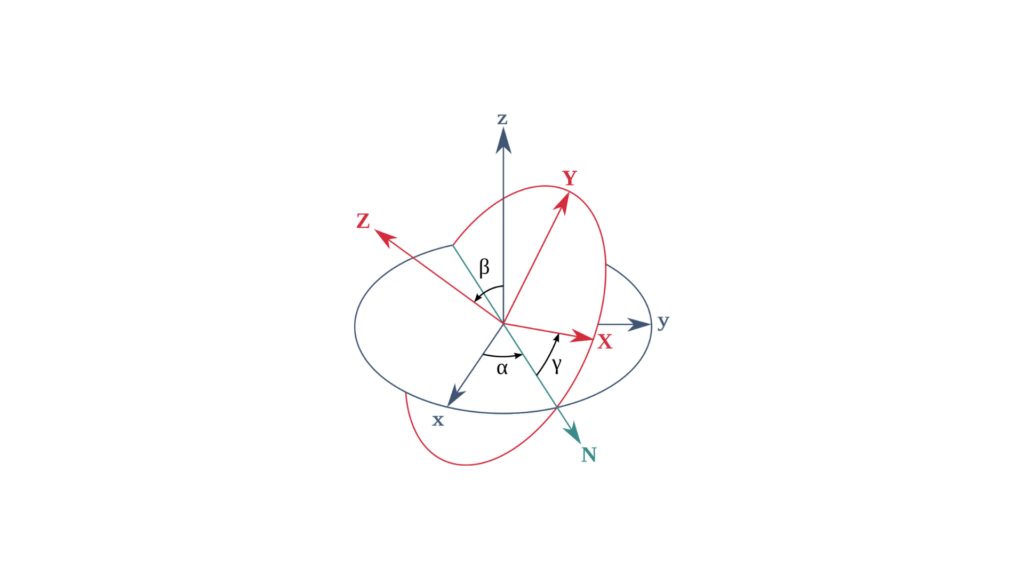
Kąty Eulera reprezentują orientację obiektu poprzez trzy rotacje: roll, pitch i yaw. Kąty te opisują rotacje wokół trzech osi w określonej kolejności, na przykład:
Roll (φ): Rotacja wokół osi przód-tył.
Pitch (θ): Rotacja wokół osi bocznej.
Yaw (ψ): Rotacja wokół osi pionowej.
Reprezentacja matematyczna
Kąty Eulera można przedstawić jako macierz obrotu 3×3, gdzie:
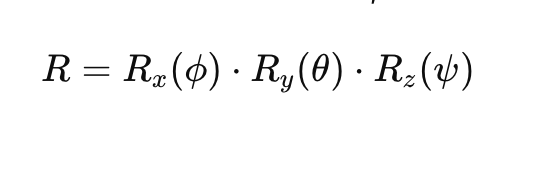
Tutaj:
- Rx(ϕ)R_x(\phi)Rx(ϕ) to macierz obrotu wokół osi przechyłu.
- Ry(θ)R_y(\theta)Ry(θ) to macierz rotacji dla kąta pitch.
- Rz(ψ)R_z(\psi)Rz(ψ) to macierz obrotu wokół osi odchylenia.
Każda macierz obrotu ma postać:
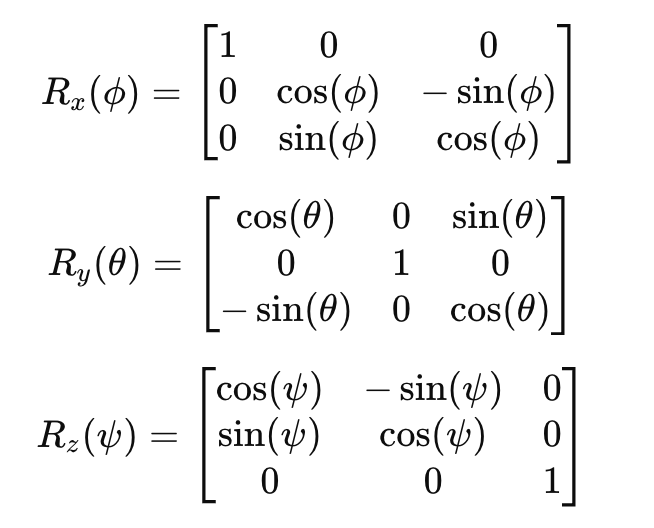
2 – Macierze obrotu
Macierze obrotu stanowią alternatywny sposób przedstawiania położenia. W tej metodzie macierz 3×3 opisuje orientację obiektu w przestrzeni trójwymiarowej względem stałego układu współrzędnych. Macierze te są ortogonalne, co oznacza, że wiersze i kolumny są wektorami jednostkowymi. W związku z tym odwrotnością macierzy jest po prostu jej transpozycja.
Reprezentacja matematyczna
Ogólną macierz obrotu 𝑅 można zapisać w następujący sposób:
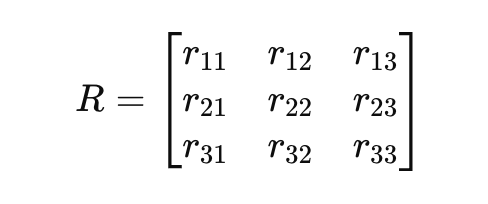
3 – Kwaterniony
Kwaterniony zapewniają bardziej zwięzłą i stabilną numerycznie reprezentację obrotu. Pozwalają one uniknąć osobliwości i problemów związanych z blokadą przegubową, charakterystycznych dla kątów Eulera. Kwaternion 𝑞 jest wektorem czterowymiarowym:
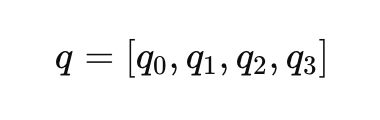
Gdzie 𝑞0 to składowa skalarna, a [𝑞1, 𝑞2, 𝑞3] to składowe wektorowe. Reprezentację obrotu za pomocą kwaternionów można zapisać w następujący sposób:
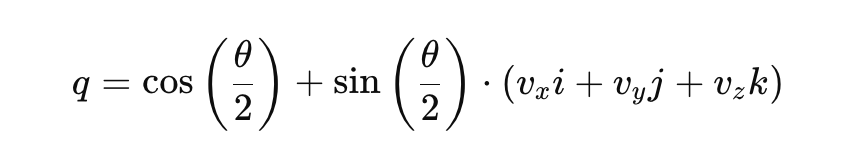
Tutaj:
- θ to kąt obrotu.
- [vx, vy, vz] to wektor jednostkowy wyznaczający oś obrotu.
- i, j, k to podstawowe jednostki kwaternionowe.
Zalety kwaternionów:
- Zapobiega zjawisku „gimbal lock” oraz osobliwościom.
- Jest bardziej wydajny obliczeniowo w przypadku interpolacji.
4 – Macierze cosinusów kierunkowych (DCM)
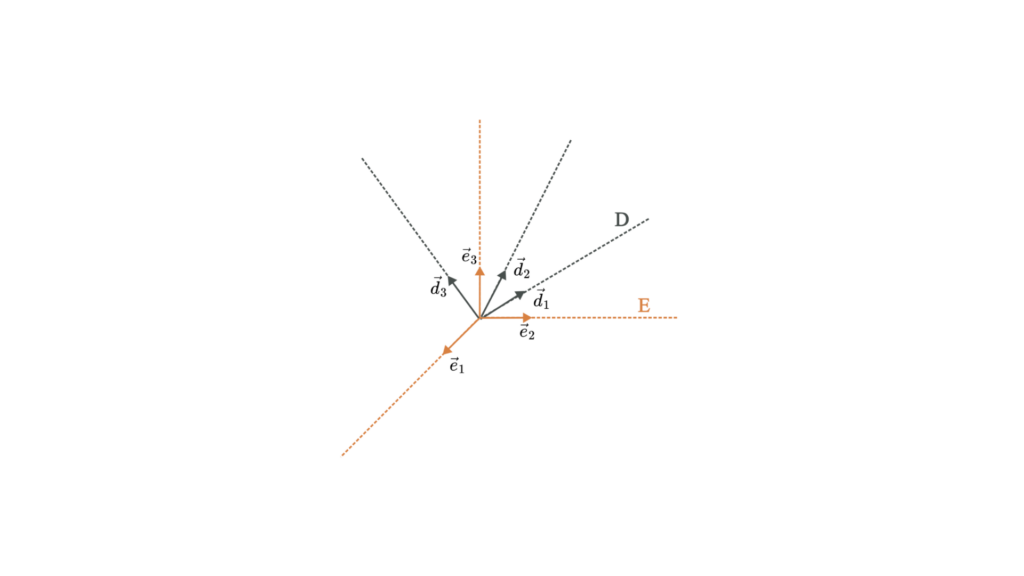
Macierz cosinusów kierunkowych jest podobna do macierzy obrotu i również opisuje orientację obiektu. Macierz DCM określa zależność między współrzędnymi wektora w jednym układzie odniesienia a współrzędnymi tego samego wektora w innym układzie odniesienia.
Reprezentacja matematyczna
Macierz cosinusów kierunkowych 𝐶 to macierz o wymiarach 3×3, która określa zależność między dwoma układami współrzędnych:
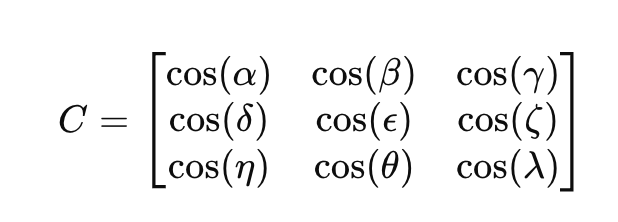
Gdzie wyrażenia cos (⋅) oznaczają cosinus kąta między wektorami dwóch układów współrzędnych.
