


Szybkość transmisji
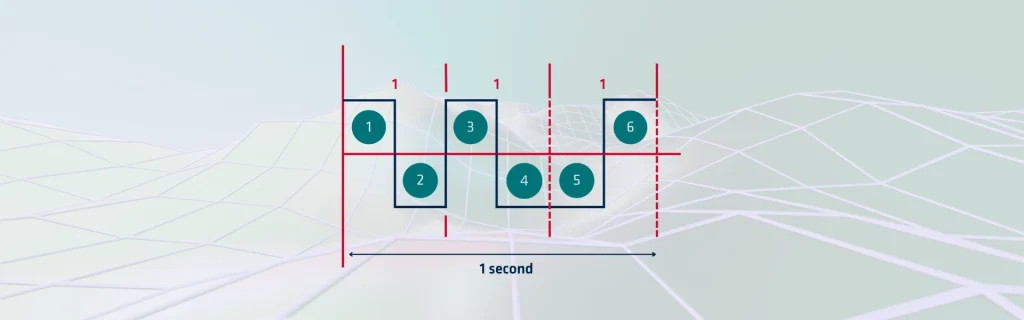
Szybkość transmisji (baud rate) określa liczbę zmian sygnału przesyłanych na sekundę w kanale komunikacyjnym. Mierzy prędkość komunikacji w kategoriach symboli, a nie surowych bitów. Wiele systemów cyfrowych utożsamia szybkość transmisji z bitami na sekundę, ale jest to prawda tylko wtedy, gdy każdy symbol niesie jeden bit.
Nowoczesne schematy modulacji często kodują wiele bitów na symbol, więc szybkość transmisji bitów może przekraczać szybkość transmisji w bodach. W systemach wbudowanych i czujnikach inercyjnych odnosi się to zazwyczaj do prędkości wymiany bitów danych przez linię szeregową.
Wymagania dotyczące przepustowości danych
Wysokiej klasy inercyjna jednostka pomiarowa MEMS (IMU) może generować setki próbek na sekundę. Każda próbka może zawierać odczyty z trzech żyroskopów, trzech akcelerometrów i ewentualnie magnetometru lub barometru. W zależności od rozdzielczości (np. 16-bitowe lub 32-bitowe liczby całkowite), pojedyncza ramka danych może z łatwością osiągnąć kilkadziesiąt bajtów.
Na przykład, rozważmy IMU wysyłające 100 próbek na sekundę, gdzie każda próbka zawiera 24 bajty danych. To odpowiada:
100 próbek/s × 24 bajty/próbkę = 2400 bajtów/s
Ponieważ każdy bajt jest zazwyczaj przesyłany z bitem startu i stopu (łącznie 10 bitów), surowa prędkość transmisji wynosi około 24 000 bitów/s. W tym przypadku wystarczająca byłaby prędkość transmisji 38 400 bodów.
Jednak wyższe częstotliwości próbkowania lub dodatkowe pola danych (np. temperatura, flagi statusu, znaczniki czasu) wymagają wyższych prędkości transmisji. Wiele profesjonalnych IMU obsługuje zatem 115 200 bodów, a nawet 921 600 bodów, aby zagwarantować wystarczającą przepustowość.
Kwestie związane z opóźnieniami
W nawigacji inercyjnej opóźnienie jest równie ważne co przepustowość. Algorytmy nawigacyjne – takie jak całkowanie typu strapdown do szacowania orientacji i pozycji – wymagają świeżych danych w precyzyjnych odstępach czasu. Jeśli prędkość transmisji (baud rate) jest zbyt niska, odczyty z czujników mogą docierać z opóźnieniem, obniżając dokładność nawigacji.
Ustawiając wyższą prędkość transmisji, projektanci redukują opóźnienia komunikacyjne, dbając o to, aby każda aktualizacja z czujnika była dostarczana niemal w czasie rzeczywistym. Jest to szczególnie krytyczne w zastosowaniach lotniczych, morskich oraz w pojazdach autonomicznych, gdzie błędy nawigacyjne mogą szybko narastać.
Niezawodność i odporność na szumy
Wyższe prędkości transmisji zwiększają szybkość, ale także podnoszą podatność na błędy wynikające z zakłóceń elektromagnetycznych, impedancji kabli i problemów z uziemieniem. W trudnych środowiskach, takich jak ciężkie maszyny lub platformy wojskowe, inżynierowie często wybierają zachowawcze prędkości transmisji. Takie podejście maksymalizuje niezawodność i zapewnia stabilną komunikację w wymagających warunkach operacyjnych.
Niektóre systemy inercyjne oferują konfigurowalne prędkości transmisji, co pozwala integratorom dostosować prędkość komunikacji w zależności od architektury systemu i ograniczeń środowiskowych.
Zastosowania szybkości transmisji
Prędkość transmisji to znacznie więcej niż tylko liczba w menu konfiguracji — to kluczowy element umożliwiający niezawodną komunikację między urządzeniami elektronicznymi (UART). W dziedzinie czujników inercyjnych i systemów nawigacyjnych bezpośrednio wpływa na przepustowość danych, opóźnienia i niezawodność.
Wybór odpowiedniej prędkości transmisji wymaga zrównoważenia potrzeb systemu: zbyt niska może powodować wąskie gardło danych; zbyt wysoka może skutkować błędami transmisji. Wraz z rozwojem czujników inercyjnych i wzrostem wymagań precyzji aplikacji, umiejętność optymalizacji ustawień prędkości transmisji pozostaje kluczową umiejętnością dla inżynierów i integratorów systemów.
Krótko mówiąc, niezależnie od tego, czy integrujesz kompaktowy MEMS IMU w dronie, czy taktyczny INS w samolocie, zwracanie uwagi na prędkość transmisji zapewnia płynny, dokładny i niezawodny przepływ danych nawigacyjnych — utrzymując system na właściwym kursie.
