


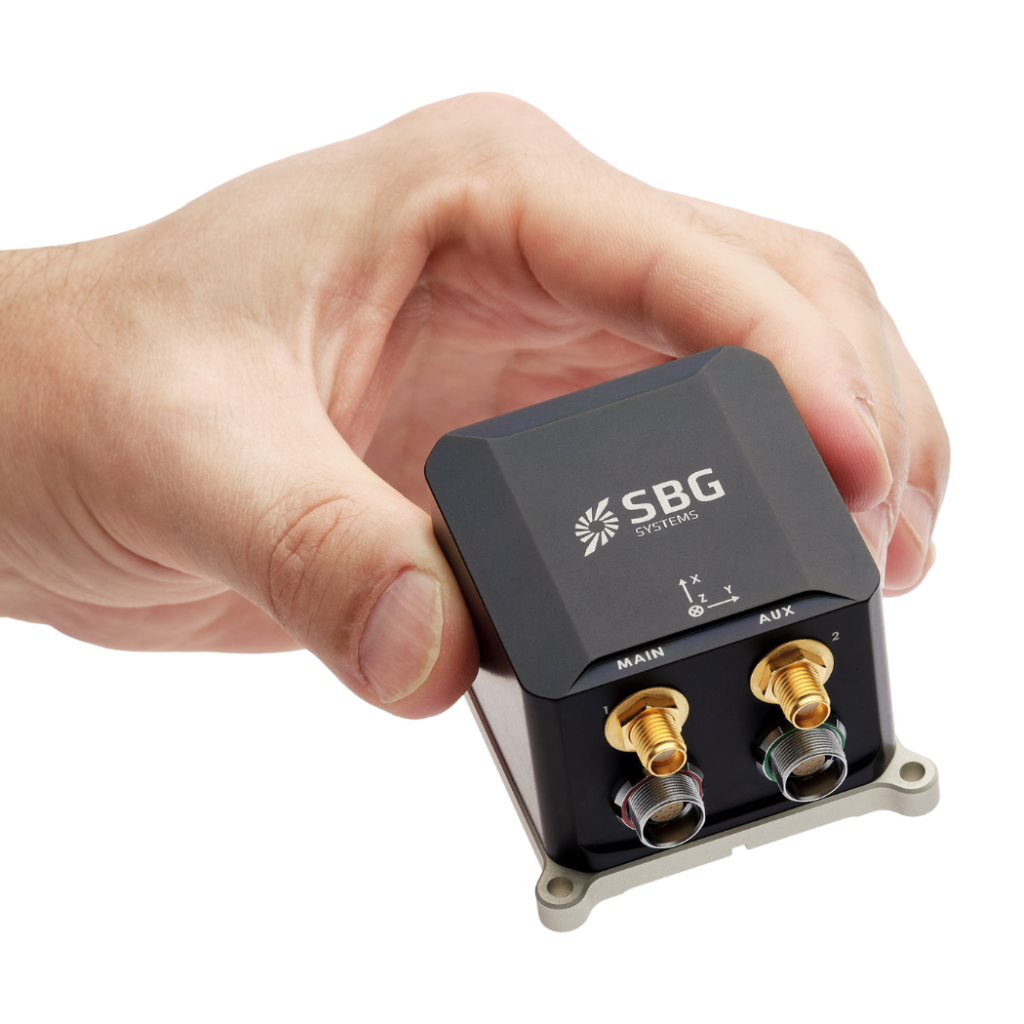

Ekinox Micro Wydajny i kompaktowy serwer INS do zadań o krytycznym znaczeniu
Ekinox Micro to wysokiej klasy system nawigacji inercyjnej (INS) wspomagany przez GNSS, przeznaczony do użytku w różnorodnych zastosowaniach lądowych, morskich i powietrznych. Ten miniaturowy czujnik integruje odbiornik GNSS z taktycznymi inercyjnymi czujnikami MEMS, zapewniając doskonałą dokładność w trudnych warunkach.
Ekinox Micro jest mały i lekki, a jednocześnie wystarczająco wytrzymały, aby sprostać trudnym warunkom środowiskowym. Spełnia wymagania norm MIL-STD-461, MIL-STD-1275 i MIL-STD-810.
Odkryj wszystkie funkcje i zastosowania Ekinox Micro.
Dane techniczne
Wydajność ruchu i nawigacji
1.2 m Pojedynczy punkt położenia pionowego
1.5 m Pozycja pozioma RTK
0,01 m + 0,5 ppm Pozycja pionowa RTK
0,015 m + 1 ppm Pozycja pozioma PPK
0,01 m + 0,5 ppm * Pozycja pionowa PPK
0,015 m + 1 ppm * Pojedynczy punkt roll/pitch
0.02 ° Roll/Pitch RTK
0.015 ° Roll/pitch PPK
0,01° * Pojedynczy punkt heading
0.08 ° Heading RTK
0.05 ° Heading PPK
0,035° *
Funkcje nawigacyjne
Pojedyncza i podwójna antena GNSS Dokładność pomiaru ruchu pionowego w czasie rzeczywistym
5 cm lub 5 % pęcznienia Okres fal pionowych w czasie rzeczywistym
od 0 do 20 s Tryb ruchu pionowego w czasie rzeczywistym
Automatyczna regulacja
Profile ruchu
Statki powierzchniowe, pojazdy podwodne, badania morskie, środowisko morskie i ekstremalne warunki morskie Powietrze
Samoloty, helikoptery, statki powietrzne, bezzałogowe statki powietrzne (UAV) Teren
Samochód, motoryzacja, pociąg/kolej, ciężarówka, pojazdy dwukołowe, ciężki sprzęt, pieszy, plecak, terenowy
Wydajność GNSS
Wbudowana podwójna antena Pasmo częstotliwości
Wieloczęstotliwościowy Funkcje GNSS
SBAS, RTK, PPK Sygnały GPS
L1 C/A, L2C Sygnały Galileo
E1, E5B Sygnały GLONASS
L10F, L20F Sygnały Beidou
B1L, B2L Czas do pierwszego ustalenia pozycji GNSS (TTFF)
< 24 s Zakłócanie i fałszowanie
Zaawansowane środki ograniczające i wskaźniki, OSNMA
Specyfikacje środowiskowe i zakres pracy
Stopień ochrony IP-68 (1,5 m, 2 godziny) + odporność na rozpryski nafty Temperatura pracy
od -40 °C do 71 °C Wibracje
3 g RMS – od 20 Hz do 2 kHz Amortyzatory
500 g przez 0,3 ms MTBF (obliczony)
246 000 h Zgodność z
MIL-STD-461 | MIL-STD-1275 | MIL-STD-810
Interfejsy
GNSS, RTCM, odometr, DVL, zewnętrzny magnetometr Protokoły output
NMEA, Binary sbgECom, TSS, Simrad, Dolog Protokoły Input
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Datalogger
8 GB lub 48 godzin przy częstotliwości 200 Hz Output rate
Do 200 Hz Ethernet
Pełny dupleks (10/100 Base-T), zegar główny PTP, NTP, interfejs internetowy, FTP, REST API Porty szeregowe
RS-232/422 do 921 kbps: do 4 wejść/wyjść CAN
1x CAN 2.0 A/B, do 1 Mb/s Wyjście synchronizacji
PPS, częstotliwość wyzwalania do 200 Hz, wirtualny licznik przebiegu – 2 wyjścia Synchronizacja WEJŚCIE
PPS, licznik przebiegu, sygnał zdarzeniowy do 1 kHz – 5 wejść
Dane techniczne dotyczące części mechanicznych i elektrycznych
od 9 do 36 V prądu stałego Pobór mocy
5.1 W EMC
RED (dyrektywa w sprawie urządzeń radiowych) + IEC 6100 + MIL-STD 461G + MIL-STD 1275E Moc anteny
5 V DC - maks. 150 mA na antenę | Zysk: 17 - 50 dB Masa (g)
165 g Wymiary (dł. x szer. x wys.)
42 mm × 57 mm × 60 mm
Specyfikacje czasowe
< 200 ns Dokładność PTP
< 1 µs Dokładność PPS
< 1 µs (jitter < 1 µs) Odchylenie przy nawigacji zliczeniowej
1 ppm
Główne zastosowania
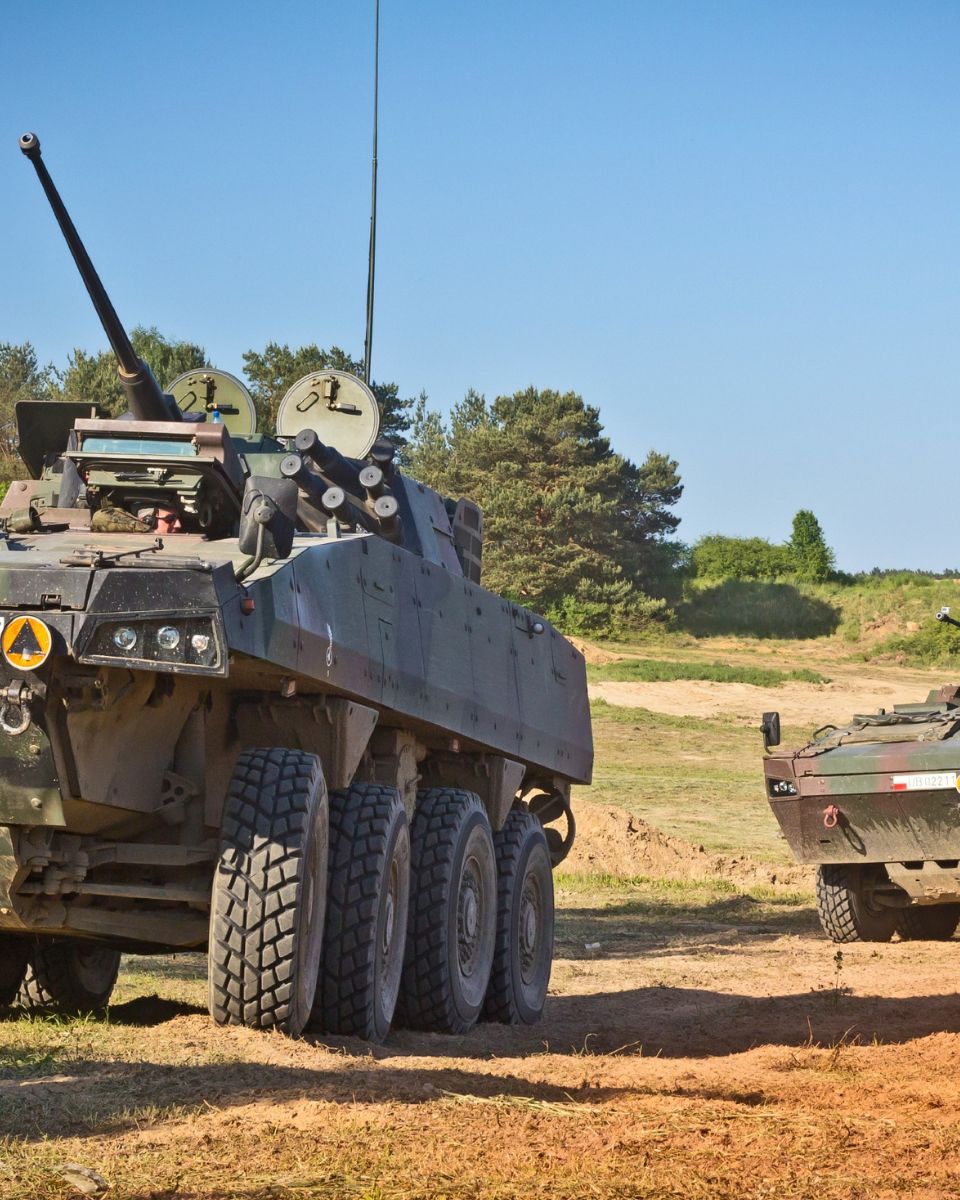
Od systemów zarządzania polem walki, przez sterowanie pojazdami autonomicznymi, po wymagającą nawigację morską – Ekinox Micro zapewnia niezrównaną dokładność, stabilność i wydajność w czasie rzeczywistym wszędzie tam, gdzie precyzja ma kluczowe znaczenie. Skutecznie wytrzymuje trudne warunki, w tym silne wibracje, skrajne temperatury oraz środowiska pozbawione sygnału GNSS, gwarantując ciągłość pracy bez kompromisów.
Ten kompaktowy system obsługuje aplikacje wymagające precyzyjnych danych o orientacji, kursie i pozycji, takie jak nawigacja UAV, kartografia geoprzestrzenna i robotyka mobilna.
Zoptymalizuj swoje operacje dzięki niezrównanej wydajności i niezawodności systemu Ekinox Micro, zaprojektowanego, aby zwiększyć możliwości Twoich aplikacji i zapewnić stabilne działanie tam, gdzie jest to najbardziej potrzebne.
Odkryj różnicę, jaką INS Ekinox Micro może wnieść do Twoich kluczowych operacji.
Karta katalogowa Ekinox Micro
Otrzymuj wszystkie informacje o funkcjach i parametrach technicznych czujników bezpośrednio na swoją skrzynkę e-mailową!
Porównaj Ekinox Micro z innymi produktami
Dowiedz się, jak Ekinox Micro wyróżnia się na tle naszych najnowocześniejszych czujników inercyjnych, zaprojektowanych z myślą o nawigacji, śledzeniu ruchu i precyzyjnym pomiarze kołysania.
-

Ekinox Micro
- Pozycja pozioma RTK
- 0,01 m + 0,5 ppm
- Roll/Pitch RTK
- 0.015 °
- Heading RTK
- 0.05 °
- Odbiornik GNSS
- Wbudowana podwójna antena
- Ethernet
- Pełny dupleks (10/100 Base-T), zegar główny PTP, NTP, interfejs internetowy, FTP, REST API
- Zgodność z
- MIL-STD-461 | MIL-STD-1275 | MIL-STD-810
- Masa (g)
- 165 g
- Wymiary (dł. x szer. x wys.)
- 42 × 57 × 60 mm
-
- Pozycja pozioma RTK
- 0.01 m
- Roll/Pitch RTK
- 0.05 °
- Heading RTK
- 0.2 °
- Odbiornik GNSS
- Wbudowana podwójna antena
- Ethernet
- –
- Zgodność z
- MIL-STD-810
- Masa (g)
- 65 g
- Wymiary (dł. x szer. x wys.)
- 46 × 45 × 32 mm
-
- Pozycja pozioma RTK
- 0,01 m + 0,5 ppm
- Roll/Pitch RTK
- 0.015 °
- Heading RTK
- 0.04 °
- Odbiornik GNSS
- Wewnętrzna podwójna antena geodezyjna
- Ethernet
- Pełny dupleks (10/100 Base-T), zegar główny PTP, NTP, interfejs internetowy, FTP, REST API
- Zgodność z
- MIL-STD-810, EN 60945
- Masa (g)
- 600 g
- Wymiary (dł. x szer. x wys.)
- 100 × 86 × 75 mm
-
- Pozycja pozioma RTK
- 0,01 m + 0,5 ppm
- Roll/Pitch RTK
- 0.02 °
- Heading RTK
- 0.03 °
- Odbiornik GNSS
- Wewnętrzna podwójna antena geodezyjna
- Ethernet
- Pełny dupleks (10/100 Base-T), PTP / NTP, NTRIP, interfejs internetowy, FTP
- Zgodność z
- MIL-STD-810
- Masa (g)
- 76 g
- Wymiary (dł. x szer. x wys.)
- 51,5 × 78,75 × 20 mm


Kompatybilność


Dokumentacja i materiały pomocnicze
Ekinox Micro jest dostarczany z kompleksową dokumentacją, zaprojektowaną, aby wspierać użytkowników na każdym kroku.
Od instrukcji instalacji po zaawansowaną konfigurację i rozwiązywanie problemów – nasze jasne i szczegółowe podręczniki zapewniają bezproblemową integrację i obsługę.
Studia przypadków
Zapoznaj się z rzeczywistymi zastosowaniami pokazującymi, jak Ekinox Micro zwiększa wydajność, skraca przestoje i poprawia efektywność operacyjną. Dowiedz się, jak nasze zaawansowane czujniki i intuicyjne interfejsy zapewniają precyzję i kontrolę potrzebne do osiągania sukcesów w Twoich projektach.

Ellipse stosowany w nawigacji pojazdów autonomicznych
Nawigacja autonomiczna
W jaki sposób firma Treeswift unowocześnia działania terenowe przedsiębiorstw użyteczności publicznej
Mapowanie mobilne


Inne produkty i akcesoria
Odkryj, jak nasze rozwiązania mogą odmienić Twoje operacje, zapoznając się z naszą szeroką gamą zastosowań. Dzięki naszym czujnikom i oprogramowaniu do pomiaru ruchu i nawigacji zyskujesz dostęp do najnowocześniejszych technologii, które napędzają sukces i innowacje w Twojej dziedzinie.
Dołącz do nas w odkrywaniu potencjału rozwiązań w zakresie nawigacji inercyjnej i pozycjonowania w różnych branżach.

Qinertia GNSS-INS

Anteny GNSS

Kable
Nasz proces produkcyjny
Odkryj precyzję i wiedzę ekspertów kryjącą się za każdym produktem SBG Systems. Poniższy materiał wideo ukazuje od wewnątrz, jak skrupulatnie projektujemy, produkuje i testujemy nasze wysokowydajne systemy nawigacji inercyjnej. Od zaawansowanej inżynierii po rygorystyczną kontrolę jakości, nasz proces produkcyjny gwarantuje, że każdy produkt spełnia najwyższe standardy niezawodności i dokładności.
Obejrzyj teraz, aby dowiedzieć się więcej!

Poproś o wycenę
Mówią o nas
Prezentujemy doświadczenia i opinie profesjonalistów z branży oraz klientów, którzy wykorzystali Ekinox Micro w swoich projektach.
Dowiedz się, jak nasza innowacyjna technologia przekształciła ich operacje, zwiększyła produktywność i przyniosła niezawodne rezultaty w różnych zastosowaniach.



Najczęściej zadawane pytania
Witamy w sekcji często zadawanych pytań (FAQ), w której odpowiadamy na najważniejsze pytania dotyczące naszej najnowocześniejszej technologii i jej zastosowań. Znajdziesz tu wyczerpujące odpowiedzi dotyczące funkcji produktów, procesów instalacji, wskazówek dotyczących rozwiązywania problemów oraz dobrych praktyk, które pozwolą Ci w pełni wykorzystać możliwości Ekinox Micro.
Znajdź swoje odpowiedzi tutaj!
W jaki sposób zapewniamy przestrzeganie norm jakości czujników w wojskowych zastosowaniach bezzałogowych statków powietrznych (UAV)?
W SBG Systems zapewnienie najwyższych standardów jakości dla naszych inercyjnych jednostek pomiarowych (IMU) obejmuje drobiazgowy proces. Zaczynamy od optymalnego doboru wysokiej klasy komponentów MEMS, koncentrując się na niezawodnych akcelerometrach i żyroskopach, które spełniają nasze rygorystyczne wymagania jakościowe. Nasze IMU są umieszczone w wytrzymałych obudowach zaprojektowana, aby wytrzymać wibracje i warunki środowiskowe, gwarantując trwałość i wydajność.
Nasz zautomatyzowany proces kalibracji wykorzystuje stół dwuosiowy i obejmuje zakres temperatur od -40°C do 85°C. Kalibracja ta kompensuje różne czynniki, w tym odchylenia, efekty międzyosiowe, niewspółosiowość, współczynniki skalowania oraz nieliniowości w akcelerometrach i żyroskopach, zapewniając stałą wydajność w każdych warunkach pogodowych.
Nasz proces kwalifikacji obejmuje dodatkowo rygorystyczną selekcję wewnętrzną, aby zagwarantować, że do produkcji trafiają wyłącznie czujniki spełniające nasze specyfikacje. Każdemu IMU towarzyszy szczegółowy raport z kalibracji oraz dwuletnia gwarancja. To rygorystyczne podejście zapewnia wysoką jakość, niezawodność i stabilne parametry w czasie, dostarczając najwyższej klasy IMU do zastosowań obronnych oraz innych krytycznych obszarów.
Przeprowadzamy również szczegółowe testy środowiskowe i wytrzymałościowe, aby zapewnić niezawodność naszych produktów. Niektóre z naszych czujników spełniają wymagania kilku norm MIL-STD, co gwarantuje ich odporność na wstrząsy, wibracje i ekstremalne warunki.
Co oznaczają terminy „zakłócanie” i „spoofing”?
Jamming i spoofing to dwa rodzaje zakłóceń, które mogą znacząco wpłynąć na niezawodność i dokładność satelitarnych systemów nawigacyjnych, takich jak GNSS.
Jamming odnosi się do celowego zakłócania sygnałów satelitarnych poprzez nadawanie sygnałów zakłócających na tych samych częstotliwościach, które są używane przez systemy GNSS. Zakłócenie to może zagłuszyć lub całkowicie przytłoczyć prawowite sygnały satelitarne, uniemożliwiając odbiornikom GNSS poprawne przetworzenie informacji. Jamming jest powszechnie stosowany w operacjach wojskowych w celu zakłócenia możliwości nawigacyjnych przeciwnika, a także może wpływać na systemy cywilne, prowadząc do awarii nawigacji i problemów operacyjnych.
Spoofing z kolei polega na transmisji fałszywych sygnałów, które imitują autentyczne sygnały GNSS. Te zwodnicze sygnały mogą wprowadzić odbiorniki GNSS w błąd, powodując obliczenie nieprawidłowej pozycji lub czasu. Spoofing może być wykorzystywany do zmylenia lub dezinformacji systemów nawigacyjnych, co potencjalnie może spowodować zboczenie pojazdów lub statków powietrznych z kursu albo dostarczyć fałszywe dane o lokalizacji. W przeciwieństwie do jammingu, który jedynie utrudnia odbiór sygnału, spoofing aktywnie oszukuje odbiornik, przedstawiając fałszywe informacje jako wiarygodne.
Zarówno zagłuszanie (jamming), jak i podszywanie się (spoofing) stanowią istotne zagrożenie dla integralności systemów bazujących na GNSS, co wymusza zastosowanie zaawansowanych środków zaradczych i odpornych technologii nawigacyjnych w celu zapewnienia niezawodnego działania w środowiskach zakłóconych lub wymagających.
Czym jest ładunek?
Ładunek to każdy rodzaj sprzętu, urządzenia lub materiału, który pojazd (dron, statek… ) przewozi w celu realizacji zadań wykraczających poza jego podstawowe funkcje. Ładunek nie obejmuje elementów niezbędnych do działania pojazdu, takich jak silniki, akumulator i rama.
Przykłady ładunków:
- Kamery: kamery wysokiej rozdzielczości, kamery termowizyjne…
- Czujniki: LiDAR, czujniki hiperspektralne, czujniki chemiczne…
- Sprzęt łącznościowy: radiostacje, wzmacniacze sygnału…
- Przyrządy naukowe: czujniki pogodowe, urządzenia do pobierania próbek powietrza…
- Inny sprzęt specjalistyczny
Czym jest zegar czasu rzeczywistego?
Zegar czasu rzeczywistego (RTC) to urządzenie elektroniczne zaprojektowana służące do śledzenia aktualnej godziny i daty, nawet gdy urządzenie jest wyłączone. Zegary RTC, szeroko stosowane w zastosowaniach wymagających precyzyjnego pomiaru czasu, pełnią kilka kluczowych funkcji.
Po pierwsze, precyzyjnie odliczają sekundy, minuty, godziny, dni, miesiące i lata, często uwzględniając obliczenia lat przestępnych i dni tygodnia dla długoterminowej precyzji. RTC działają przy niskim poborze mocy i mogą być zasilane z baterii podtrzymującej, co pozwala im na dalsze odmierzanie czasu podczas przerw w zasilaniu. Zapewniają również znaczniki czasu dla wpisów danych i logów, co gwarantuje dokładną dokumentację.
Ponadto układy RTC mogą inicjować zaplanowane operacje, umożliwiając systemom wybudzanie się ze stanów niskiego poboru mocy lub wykonywanie zadań w określonych momentach. Odgrywają one kluczową rolę w synchronizacji wielu urządzeń (np. GNSS/INS), dbając o ich spójne działanie.
Układy RTC stanowią integralną część różnych urządzeń – od komputerów i sprzętu przemysłowego po urządzenia IoT – zwiększając ich funkcjonalność i zapewniając niezawodne zarządzanie czasem w wielu zastosowaniach.
