
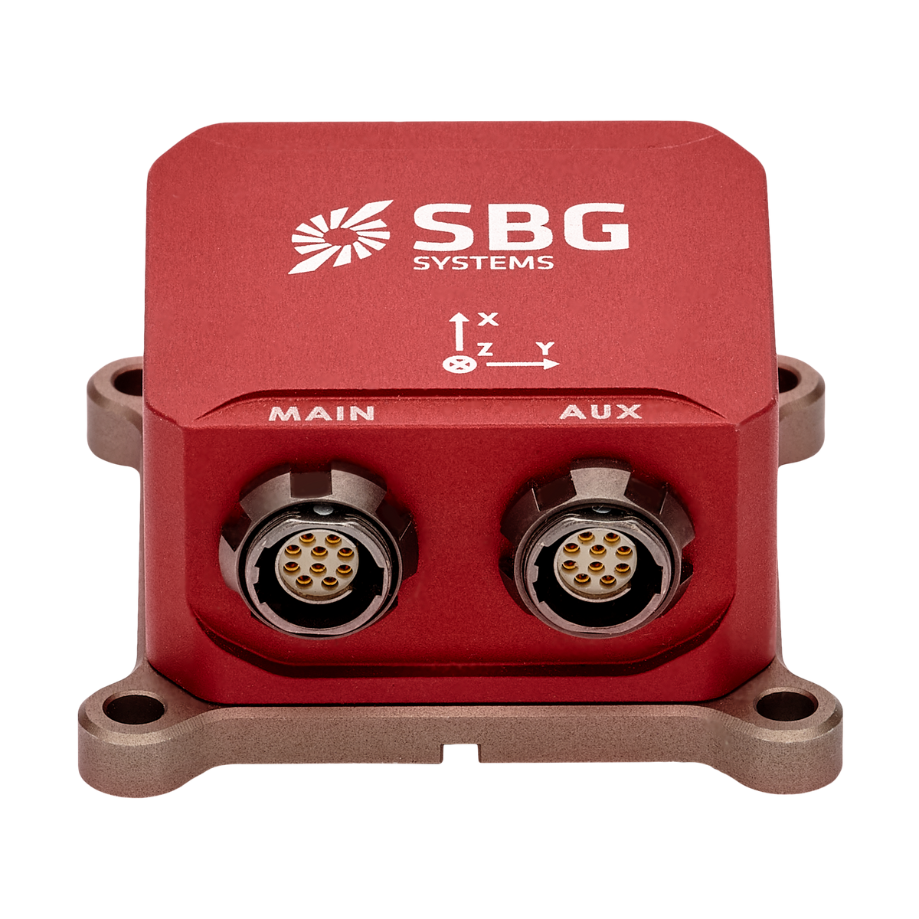


Ellipse-E Optymalna integracja GNSS i wszechstronne interfejsy
Ellipse-E należy do serii Ellipse – linii miniaturowych, wysokowydajnych inercyjnych systemów nawigacyjnych wspomaganych przez GNSS, zaprojektowana w celu zapewnienia niezawodnej orientacji, pozycji i kołysania w kompaktowej obudowie. Łączy w sobie jednostkę pomiaru inercyjnego (IMU) z zewnętrznym odbiornikiem GNSS, wykorzystując zaawansowany algorytm fuzji czujników, aby zapewnić dokładne pozycjonowanie i orientację, nawet w trudnych warunkach.
Odkryj wszystkie funkcje i zastosowania Ellipse-E.
Funkcje Ellipse-E
Ellipse-E wykorzystuje zaawansowany algorytm fuzji sensorów do obliczania danych o orientacji i nawigacji. Algorytm ten można dostosować do konkretnej dynamiki w zależności od zastosowania. Profile ruchu to predefiniowane parametry mające na celu optymalizację algorytmu pod kątem określonej dynamiki. Urządzenie posiada wbudowany 3-osiowy magnetometr oraz umożliwia podłączenie sensorów zewnętrznych, takich jak DVL, odometr czy czujnik danych powietrznych, aby wzmocnić rozwiązanie orientacji i pozycji w środowiskach o utrudnionym odbiorze GNSS.
Dowiedz się więcej o Ellipse-E.


Dane techniczne
Wydajność ruchu i nawigacji
1,2 m * Pojedynczy punkt położenia pionowego
1,5 m * Pozycja pozioma RTK
0,01 m + 1 ppm* * Pozycja pionowa RTK
0,02 m + 1 ppm * Pozycja pozioma PPK
0,01 m + 0,5 ppm * ** Pozycja pionowa PPK
0,02 m + 1 ppm * ** Pojedynczy punkt roll/pitch
0.1 ° Roll/Pitch RTK
0.05 ° Roll/pitch PPK
0,03° * ** Pojedynczy punkt heading
0.2 ° Heading RTK
0.2 ° Heading PPK
0,1° * **
Funkcje nawigacyjne
Pojedyncza i podwójna antena GNSS Dokładność pomiaru ruchu pionowego w czasie rzeczywistym
5 cm lub 5 % pęcznienia Okres fal pionowych w czasie rzeczywistym
od 0 do 20 s Tryb ruchu pionowego w czasie rzeczywistym
Automatyczna regulacja Dokładność pomiaru opóźnionego ruchu pionowego
2 cm lub 2,5 % * Okres fali opóźnionego falowania
0–40 s *
Profile ruchu
Morskie, podwodne Powietrze
Samolot, bezzałogowy statek powietrzny o stałym skrzydle, śmigłowiec, bezzałogowy statek powietrzny Teren
Motoryzacja, maszyny ciężkie, pojazdy terenowe, piesi, kolej, obiekty stacjonarne, samochody ciężarowe
Wydajność GNSS
Zewnętrzne (brak danych) Pasmo częstotliwości
W zależności od zewnętrznego odbiornika GNSS Funkcje GNSS
W zależności od zewnętrznego odbiornika GNSS Sygnały GPS
W zależności od zewnętrznego odbiornika GNSS Sygnały Galileo
W zależności od zewnętrznego odbiornika GNSS Sygnały GLONASS
W zależności od zewnętrznego odbiornika GNSS Sygnały Beidou
W zależności od zewnętrznego odbiornika GNSS Inne sygnały
W zależności od zewnętrznego odbiornika GNSS Czas do pierwszego ustalenia pozycji GNSS (TTFF)
W zależności od zewnętrznego odbiornika GNSS Zakłócanie i fałszowanie
W zależności od zewnętrznego odbiornika GNSS
Wydajność magnetometru
50 gausów Stabilność współczynnika skalowania (%)
0.5 % Szum (mGauss)
3 mGauss Stabilność odchylenia (mGauss)
1 mGauss Rozdzielczość (mGauss)
1,5 mGauss Częstotliwość próbkowania (Hz)
100 Hz Pasmo (Hz)
22 Hz
Specyfikacje środowiskowe i zakres pracy
IP-68 (1 godzina na głębokości 2 metrów) Temperatura pracy
od -40 °C do 85 °C Wibracje
8 g RMS – od 20 Hz do 2 kHz Amortyzatory
500 g przez 0,1 ms MTBF (obliczony)
218 000 godzin Zgodność z
MIL-STD-810
Interfejsy
GNSS, odometr, DVL, zewnętrzny magnetometr Protokoły output
NMEA, Binary sbgECom, TSS, KVH, Dolog Protokoły Input
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Output rate
200 Hz, 1000 Hz (dane IMU) Porty szeregowe
RS-232/422 do 2 Mb/s: do 5 wejść/wyjść CAN
1x CAN 2.0 A/B, do 1 Mb/s Wyjście synchronizacji
PPS, częstotliwość wyzwalania do 200 Hz – 2 wyjścia Synchronizacja WEJŚCIE
PPS, sygnał wyzwalający zdarzenia o częstotliwości do 1 kHz – 4 wejścia
Dane techniczne dotyczące części mechanicznych i elektrycznych
od 5 do 36 VDC Pobór mocy
325 mW Moc anteny
3,0 VDC - maks. 30 mA na antenę | Zysk: 17 - 50 dB * * Masa (g)
49 g Wymiary (dł. x szer. x wys.)
46 mm × 45 mm × 24 mm
Specyfikacje czasowe
< 200 ns * Dokładność PPS
< 1 µs (jitter < 1 µs) * Odchylenie przy nawigacji zliczeniowej
1 ppm *
Zastosowania
Ellipse-E została zaprojektowana, aby zapewnić precyzyjną nawigację i orientację w różnych branżach, gwarantując niezmiennie wysoką wydajność nawet w trudnych warunkach.
Płynnie integruje się z zewnętrznymi modułami GNSS, umożliwiając wszystkim odbiornikom GNSS dostarczanie niezbędnych danych o prędkości i pozycji.
Systemy z dwiema antenami oferują dodatkową zaletę w postaci dokładności True Heading, a odbiorniki RTK GPS mogą być używane do znacznego zwiększenia precyzji pozycjonowania.
Poznaj precyzję i wszechstronność Ellipse-E i odkryj jej zastosowania.
Karta katalogowa Ellipse-E
Otrzymuj wszystkie informacje o funkcjach i parametrach technicznych czujników bezpośrednio na swoją skrzynkę e-mailową!
Porównaj Ellipse-E z innymi produktami
Rozpocznij porównywanie naszej najbardziej zaawansowanej gamy czujników inercyjnych do nawigacji, pomiaru ruchu i kołysań.
Pełną specyfikację można znaleźć w podręczniku sprzętowym, dostępnym na życzenie.
-

Ellipse-E
- Pozycja pozioma w jednym punkcie
- 1,2 m *
- Pojedynczy punkt roll/pitch
- 0.1 °
- Pojedynczy punkt heading
- 0.2 °
- Heading PPK
- 0,1° **
- Odbiornik GNSS
- Zewnętrzne (brak danych)
- Datalogger
- –
- Ethernet
- –
- Masa (g)
- 49 g
- Wymiary (dł. x szer. x wys.)
- 46 mm × 45 mm × 24 mm
-
- Pozycja pozioma w jednym punkcie
- 1.2 m
- Pojedynczy punkt roll/pitch
- 0.1 °
- Pojedynczy punkt heading
- 0.2 °
- Heading PPK
- 0,1° **
- Odbiornik GNSS
- Wbudowana podwójna antena
- Datalogger
- –
- Ethernet
- –
- Masa (g)
- 65 g
- Wymiary (dł. x szer. x wys.)
- 46 mm × 45 mm × 32 mm
-
- Pozycja pozioma w jednym punkcie
- 1.2 m
- Pojedynczy punkt roll/pitch
- 0.02 °
- Pojedynczy punkt heading
- 0.08 °
- Heading PPK
- 0,035° **
- Odbiornik GNSS
- Wbudowana podwójna antena
- Datalogger
- 8 GB lub 48 godzin przy częstotliwości 200 Hz
- Ethernet
- Pełny dupleks (10/100 Base-T), zegar główny PTP, NTP, interfejs internetowy, FTP, REST API
- Masa (g)
- 165 g
- Wymiary (dł. x szer. x wys.)
- 42 mm × 57 mm × 60 mm
-
- Pozycja pozioma w jednym punkcie
- 1.0 m
- Pojedynczy punkt roll/pitch
- 0.01 °
- Pojedynczy punkt heading
- 0.03 °
- Heading PPK
- 0,01° **
- Odbiornik GNSS
- Wewnętrzna podwójna antena geodezyjna
- Datalogger
- 8 GB lub 48 godzin przy częstotliwości 200 Hz
- Ethernet
- Pełny dupleks (10/100 Base-T), zegar główny PTP, NTP, interfejs internetowy, FTP, REST API
- Masa (g)
- < 900 g
- Wymiary (dł. x szer. x wys.)
- 130 mm × 100 mm × 75 mm


Kompatybilność


Dokumentacja i zasoby Ellipse-E
Do Ellipse-E dołączona jest kompleksowa dokumentacja online, zaprojektowana, aby wspierać użytkowników na każdym etapie.
Od przewodników instalacyjnych po zaawansowaną konfigurację i rozwiązywanie problemów – nasze jasne i szczegółowe instrukcje gwarantują bezproblemową integrację i działanie.
Nasze studia przypadków
Zapoznaj się z rzeczywistymi przykładami zastosowań, które pokazują, w jaki sposób nasze rozwiązania zwiększają wydajność, ograniczają przestoje i poprawiają efektywność operacyjną.
Dowiedz się, w jaki sposób nasze zaawansowane czujniki i intuicyjne interfejsy zapewniają precyzję i kontrolę niezbędne do osiągnięcia doskonałych wyników w Twoich zastosowaniach.
Ellipse napędza autonomiczną ciężarówkę
Nawigacja autonomiczna
Ellipse zintegrowany z lotniczym systemem obrazowania hiperspektralnego
Nawigacja bezzałogowych statków powietrznych
Wyprawa badawcza do Wielkiej Błękitnej Dziury w Belize z czujnikiem INS Ellipse
Geodezja
Bezzałogowy wahadłowiec ze zintegrowanym systemem RTK INS GNSS
Pojazdy autonomiczne


Dodatkowe produkty i akcesoria
Odkryj, jak nasze rozwiązania mogą odmienić Twoje operacje, zapoznając się z naszą szeroką gamą zastosowań. Dzięki naszym czujnikom i oprogramowaniu do pomiaru ruchu i nawigacji zyskujesz dostęp do najnowocześniejszych technologii, które napędzają sukces i innowacje w Twojej dziedzinie.
Dołącz do nas w odkrywaniu potencjału rozwiązań w zakresie nawigacji inercyjnej i pozycjonowania w różnych branżach.

Qinertia GNSS-INS

Kable

Anteny GNSS
Proces produkcji
Odkryj precyzję i wiedzę ekspercką kryjącą się za każdym produktem SBG Systems. Poniższy materiał wideo pozwala zajrzeć za kulisy skrupulatnego projektowania, produkcji i testowania naszych wysokowydajnych systemów nawigacji inercyjnej.
Od zaawansowanej inżynierii po rygorystyczną kontrolę jakości – nasz proces produkcyjny gwarantuje, że każdy produkt spełnia najwyższe normy niezawodności i dokładności.
Obejrzyj teraz, aby dowiedzieć się więcej!
Poproś o wycenę
Mówią o nas
Prezentujemy doświadczenia i opinie specjalistów z branży oraz klientów, którzy wykorzystali nasze produkty w swoich projektach.
Dowiedz się, w jaki sposób nasza innowacyjna technologia zmieniła sposób ich działania, zwiększyła wydajność i zapewniła niezawodne wyniki w różnych zastosowaniach.



Sekcja „Najczęściej zadawane pytania”
Witamy w sekcji FAQ, w której odpowiadamy na najczęściej zadawane pytania dotyczące naszej najnowocześniejszej technologii i jej zastosowań. Znajdziesz tu wyczerpujące odpowiedzi na temat funkcji produktów, procesów instalacji, wskazówek dotyczących rozwiązywania problemów oraz najlepszych praktyk, które pozwolą Ci w pełni wykorzystać możliwości naszych rozwiązań.
Znajdź odpowiedzi tutaj!
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Czym jest kinematyka w czasie rzeczywistym?
Real-Time Kinematic (RTK) to precyzyjna technika nawigacji satelitarnej służąca do zwiększania dokładności danych pozycyjnych uzyskiwanych z pomiarów Globalnego Systemu Nawigacji Satelitarnej (GNSS). Jest powszechnie stosowana w takich dziedzinach jak geodezja, rolnictwo i nawigacja pojazdów autonomicznych.
Wykorzystuje stację bazową, która odbiera sygnały GNSS i oblicza swoją pozycję z wysoką dokładnością. Następnie przesyła dane korekcyjne w czasie rzeczywistym do jednego lub wielu odbiorców mobilnych (roverów). Rovery używają tych danych do korygowania odczytów GNSS, co zwiększa dokładność pozycjonowania.
RTK zapewnia dokładność rzędu centymetrów dzięki korygowaniu sygnałów GNSS w czasie rzeczywistym. Jest to rozwiązanie znacznie dokładniejsze niż standardowe pozycjonowanie GNSS, które zazwyczaj oferuje dokładność rzędu kilku metrów.
Dane korekcyjne ze stacji bazowej są przesyłane do pojazdów terenowych za pomocą różnych metod komunikacyjnych, takich jak łączność radiowa, sieci komórkowe czy Internet. Ta komunikacja w czasie rzeczywistym ma kluczowe znaczenie dla utrzymania dokładności podczas operacji dynamicznych.
Czym jest precyzyjne pozycjonowanie punktowe?
Precise Point Positioning (PPP) to technika nawigacji satelitarnej, która zapewnia wysoką precyzję pozycjonowania poprzez korygowanie błędów sygnału satelitarnego. W przeciwieństwie do tradycyjnych metod GNSS, które często opierają się na naziemnych stacjach referencyjnych (jak w przypadku RTK), PPP wykorzystuje globalne dane satelitarne i zaawansowane algorytmy do dostarczania dokładnych informacji o lokalizacji.
PPP działa w dowolnym miejscu na świecie bez konieczności używania lokalnych stacji referencyjnych. Dzięki temu sprawdza się w odległych lub wymagających środowiskach, gdzie brakuje naziemnej infrastruktury. Korzystając z precyzyjnych danych o orbitach satelitów i zegarach, a także korekt uwzględniających efekty atmosferyczne i wielodrogowość (multipath), PPP minimalizuje typowe błędy GNSS i pozwala osiągnąć dokładność rzędu centymetrów.
Podczas gdy PPP może być wykorzystywane do pozycjonowania po przetworzeniu, które polega na analizie zebranych danych po fakcie, może również dostarczać rozwiązania do pozycjonowania w czasie rzeczywistym. PPP w czasie rzeczywistym (RTPPP) jest coraz szerzej dostępne, umożliwiając użytkownikom otrzymywanie poprawek i określanie swojej pozycji w czasie rzeczywistym.
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
