Nasz wysokowydajny czujnik inercyjny stanowi rdzeń tej innowacji
AGH Solar Boat to studencki zespół inżynierski z Akademii Górniczo-Hutniczej w Krakowie. Od 2015 roku zespół projektuje i buduje bezemisyjne łodzie wyścigowe, aby promować zrównoważone innowacje morskie.
Ich łodzie, w tym Baśka i Celka, zdobyły kilka miejsc na podium w Monaco Energy Boat Challenge. Wydarzenie to jest powszechnie uznawane za jeden z najlepszych konkursów łodzi napędzanych czystą energią na świecie.
W 2025 roku ich napędzana energią słoneczną łódź Celka zajęła drugie miejsce w klasie AI. Kategoria ta jest najtrudniejszym wyzwaniem autonomicznym w konkursie. Łódź polegała na systemie Ellipse-D firmy SBG Systems w celu uzyskania precyzyjnej nawigacji w czasie rzeczywistym.

Misja łodzi solarnej AGH w ramach konkursu Monaco Energy Boat Challenge
W kategorii AI podczas zawodów Monaco Energy Boat Challenge łodzie biorące udział w rywalizacji muszą wykonać trzy zadania autonomiczne — AI Taxi, AI Slalom i AI Docking — bez żadnej interwencji człowieka. Aby łódź napędzana energią słoneczną mogła niezawodnie funkcjonować w tym środowisku, architektura nawigacyjna musi przez cały czas dostarczać dokładne dane o pozycji, prędkości, przyspieszeniu i kursie z niewielkim opóźnieniem.
Następnie zespół opracował własny system autonomiczny oparty na ROS2 oraz niestandardowym systemie wizyjnym wykorzystującym sieć neuronową. System ten nieustannie analizował otoczenie, planował optymalną trasę i wykonywał manewry za pośrednictwem kontrolera działającego w czasie rzeczywistym.
Aby ta pętla sterowania działała poprawnie, potrzebny był czujnik nawigacyjny zdolny do dostarczania stabilnych danych dotyczących orientacji i pozycjonowania przy minimalnym opóźnieniu transmisji, nawet w dynamicznym środowisku morskim.
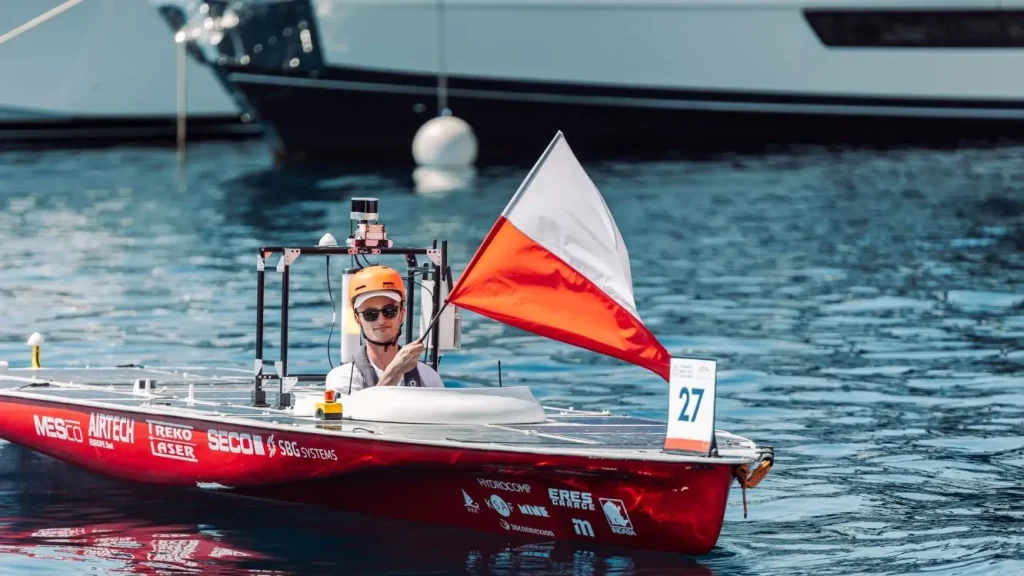
Integracja Ellipse-D: Od laboratorium do Monako
Zespół AGH Solar Boat odkrył nas po raz pierwszy podczas poszukiwania rozwiązań nawigacyjnych dla łodzi Celka. Po zapoznaniu się ze specyfikacją produktów na naszej stronie internetowej, zespół uznał Ellipse-D za rozwiązanie idealnie dopasowane do swoich wymagań technicznych i skontaktował się z nami w celu omówienia współpracy w ramach sponsornigu.
Partnerstwo okazało się owocne, a zespół zintegrował Ellipse-D z architekturą pokładową jednostki. Urządzenie Ellipse-D zostało połączone z komputerem pokładowym za pomocą portu USB, dane były przetwarzane w systemie ROS2, a następnie przesyłane do magistrali CAN dla systemu sterowania autonomicznego. Na dziobie i rufie łodzi słonecznej zamontowano również dwie anteny GNSS, co umożliwiło obliczanie kursu za pomocą dwóch anten.
Taka integracja pozwoliła na uruchomienie autonomicznego systemu nawigacji z precyzją w czasie rzeczywistym, wymaganą do realizacji zadań podczas zawodów w Monako.
„Produkt ten stanowi integralną część naszego systemu i bez niego start w wyzwaniach takich jak Monaco Energy Boat Challenge 2025 byłby niemożliwy” – wyjaśnia Filip Nawalaniec, członek zespołu ds. oprogramowania.
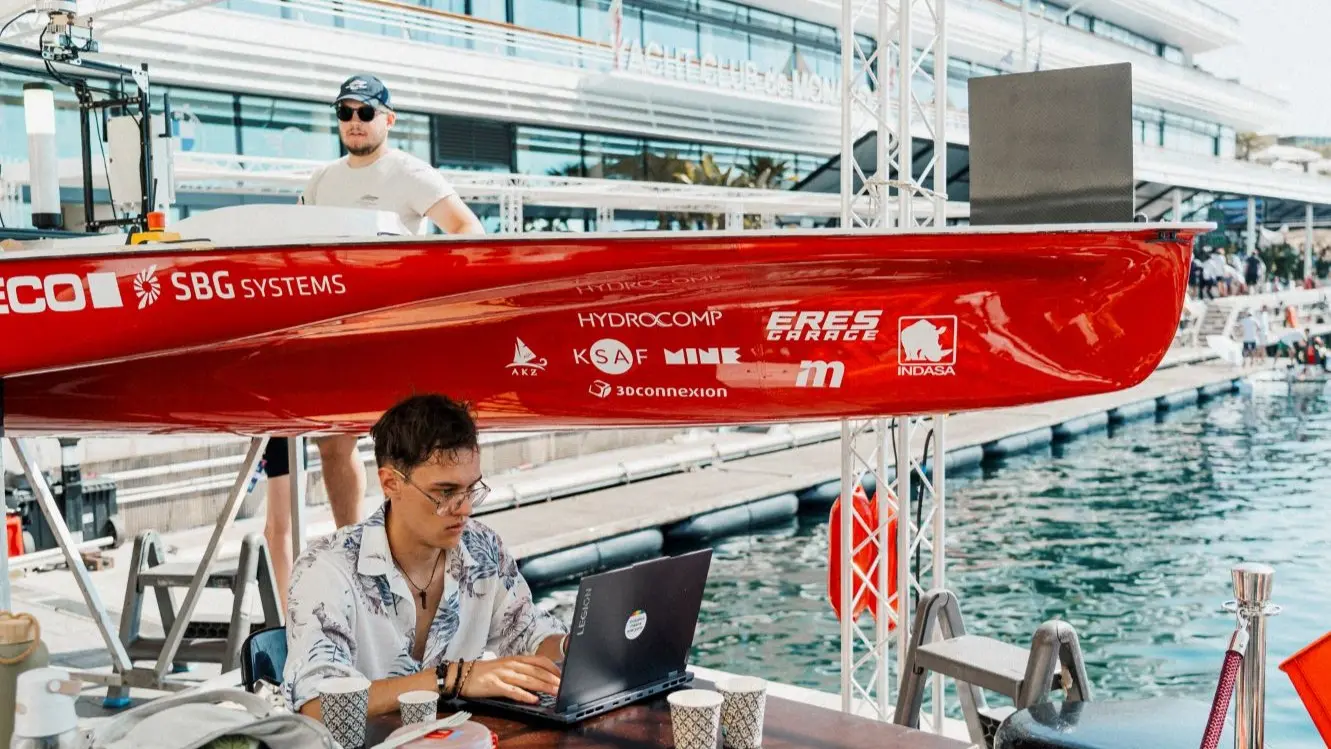
Prosta integracja, szybkie przyswojenie przez zespół
Zespół samodzielnie zarządzał procesem integracji, korzystając z naszego internetowego portalu wsparcia technicznego, gdzie znalazł szczegółową dokumentację dotyczącą dokładności czujników, konfiguracji czujników pomocniczych oraz prawidłowych procedur użytkowania. Wszystkie niezbędne informacje techniczne były łatwo dostępne za pośrednictwem portalu.
„Nie potrzebowaliśmy żadnej pomocy przy korzystaniu z produktu, ponieważ wszystkie niezbędne informacje były łatwo dostępne za pośrednictwem portalu wsparcia technicznego” – podsumowuje Przemysław Domagała, kierownik zespołu programistów.
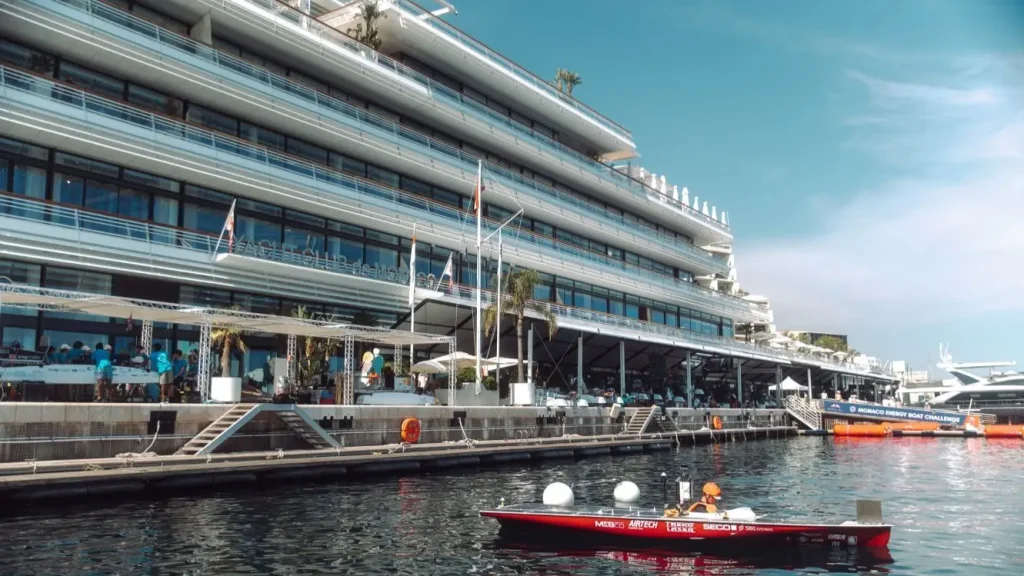
Stworzony z myślą o wysokiej wydajności i doskonałych wynikach
Ellipse-D zapewniło bazę nawigacyjną niezbędną do tego, aby Celka mogła brać udział w rywalizacji autonomicznej na szczeblu międzynarodowym. Zdaniem zespołu, kluczowymi zaletami były:
- Niezawodność i dokładność danych dotyczących położenia i orientacji we wszystkich zadaniach realizowanych w trybie autonomicznym.
- Łatwa integracja z ROS2, co umożliwiło szybkie wdrożenie systemu sterowania w czasie rzeczywistym.
- Niskie opóźnienie transmisji danych, niezbędne do płynnego manewrowania podczas zawodów.
- Zwiększona stabilność i przewidywalność ogólnego działania systemu autonomicznego.
Osiągnięte wyniki przyniosły zespołowi AGH Solar Boat 2. miejsce w klasie AI podczas Monaco Energy Boat Challenge 2025 i potwierdziły, że Ellipse-D sprawdza się w wymagających zastosowaniach autonomicznych na pokładzie łodzi zasilanej energią słoneczną.
„Główną zaletą korzystania z Ellipse-D jest niezawodność i dokładność w dostarczaniu danych o pozycji i orientacji, co ma kluczowe znaczenie dla zadań nawigacji autonomicznej. Dzięki łatwej integracji z naszym systemem opartym na ROS2 oraz niskim opóźnieniom w transmisji danych, mogliśmy efektywnie wdrożyć sterowanie w czasie rzeczywistym” – mówi Michał Zawada, lider zespołu ds. oprogramowania wbudowanego.
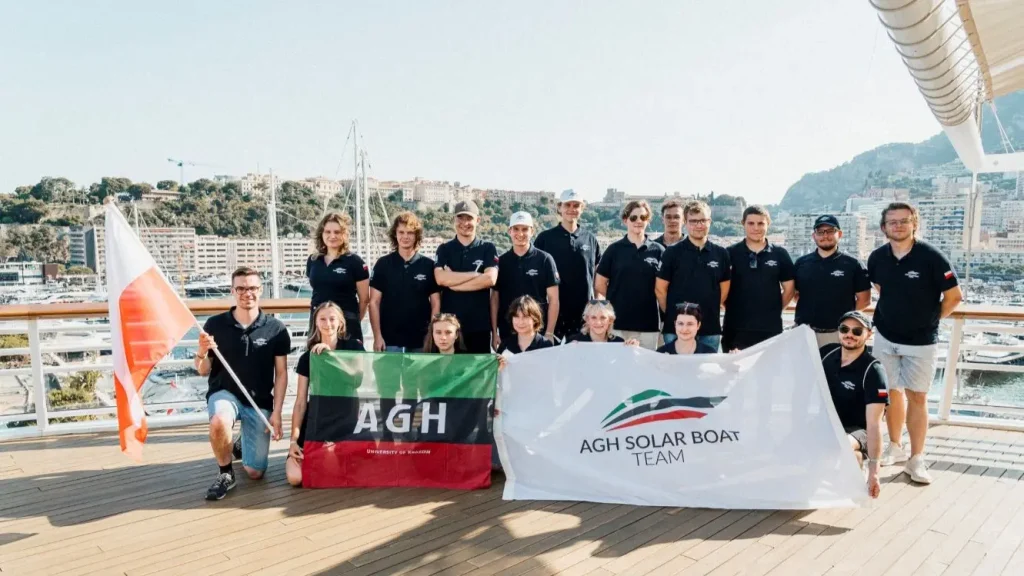
Kolejne etapy rozwoju autonomicznej nawigacji morskiej
Zespół AGH Solar Boat nieustannie opracowuje zaawansowane elektryczne i autonomiczne jednostki pływające, aby udowodnić, że łódź napędzana energią słoneczną może być zarówno konkurencyjna, jak i przyjazna dla środowiska.
Praca zespołu w Monako dowodzi, że studenci inżynierii mogą osiągać miejsca na podium w najbardziej wymagających na świecie regatach statków napędzanych czystą energią, korzystając z profesjonalnej technologii nawigacyjnej.
Ich projekt pokazuje, że zrównoważony napęd i autonomiczna inteligencja mogą współistnieć, a laboratoria uniwersyteckie już teraz kształtują przyszłość transportu wodnego.
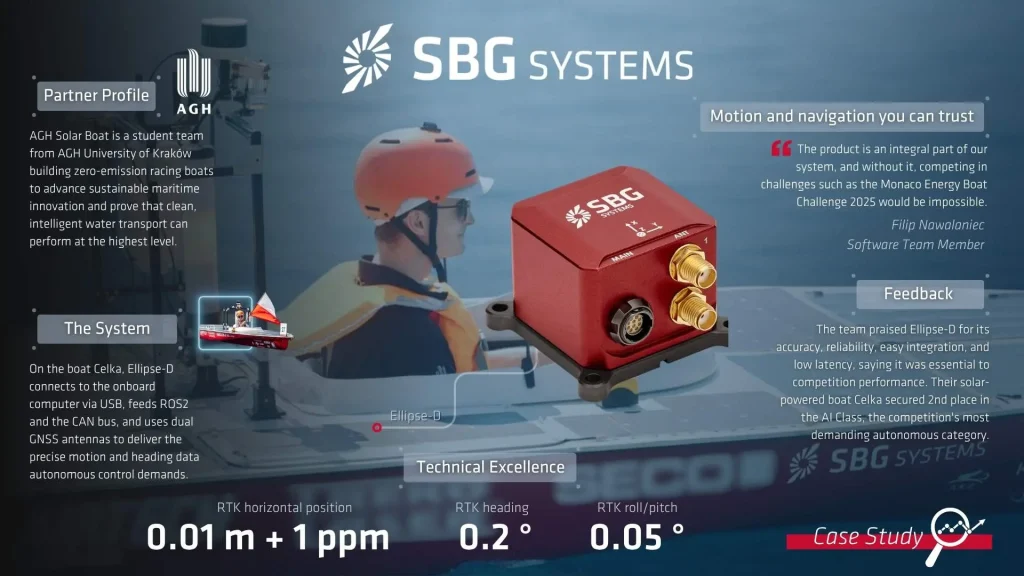
Ellipse-D
Ellipse-D to kompaktowy system nawigacji inercyjnej integrujący dwuantenowy, dwuczęstotliwościowy odbiornik RTK GNSS z wysokowydajnym modułem IMU. Zapewnia dokładne dane o pozycji, prędkości, kursie i ruchu z dużą częstotliwością, dzięki czemu idealnie nadaje się do robotycznych i autonomicznych zastosowań morskich.
Najważniejsze cechy obejmują:
• Dwuantenowy GNSS do obliczania kursu bez zewnętrznych magnetometrów.
• Dane wyjściowe kompatybilne z ROS2 zapewniające bezproblemową integrację ze stosami oprogramowania robotycznego.
• Kompaktową, solidną obudowę dostosowaną do platform o ograniczonej przestrzeni.
• Kompatybilność z oprogramowaniem do przetwarzania a posteriori Qinertia w celu zaawansowanej analizy trajektorii

