安全な運用の確保
当社のセンサーはこれらの自律走行車に搭載され、位置と姿勢に関するデータを継続的に収集し、そのデータに基づいたリアルタイムでの調整や戦略的な計画を可能にします。
自律システムは様々な地形や環境に適応でき、その展開は運用ニーズに基づいて拡張可能です。
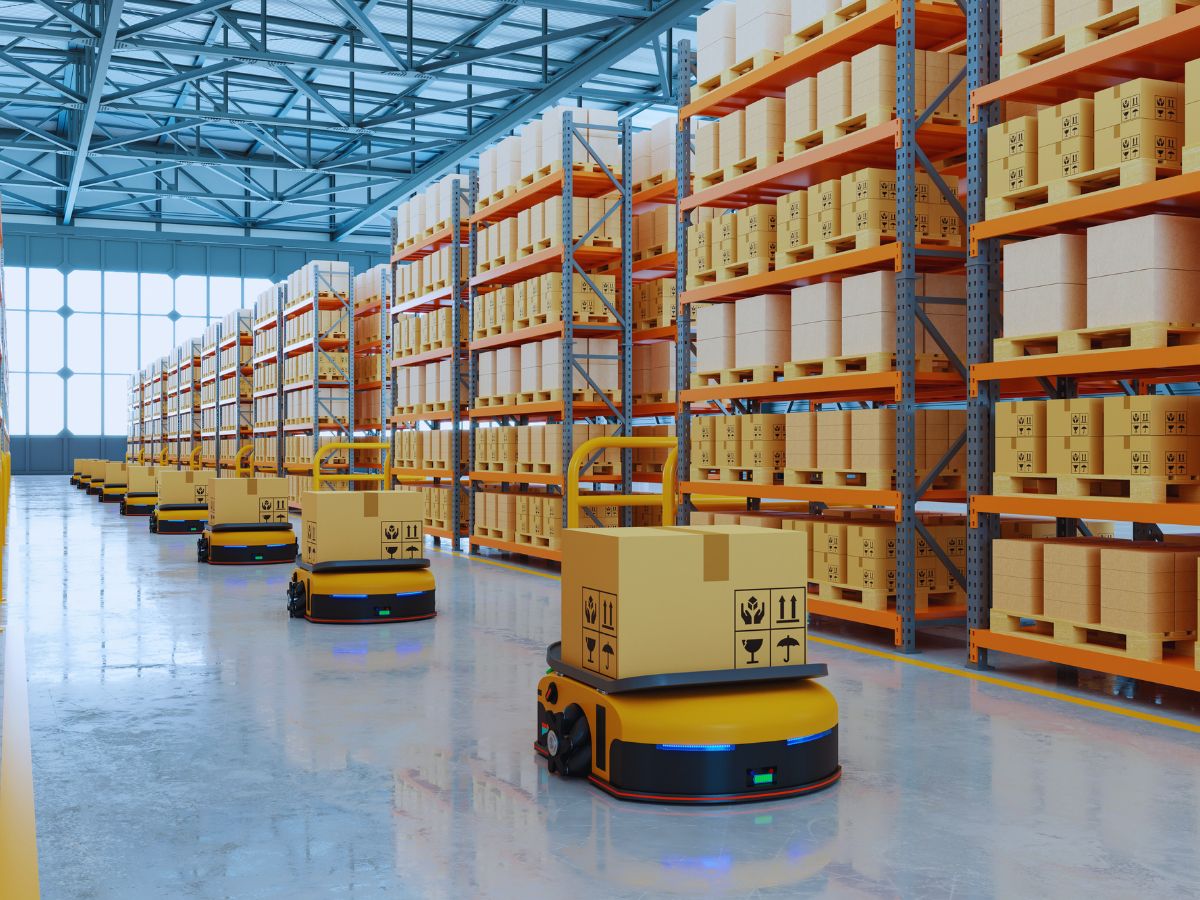
効率の向上
産業物流における自律システムは、疲労することなく継続的に稼働し、資材輸送やその他の物流業務における時間とリソースを最適化します。これらは、危険な環境における人的関与を低減し、鉱業や建設業などの業界において事故発生率を低下させ、全体的な安全性を向上させます。
自動化されたコンベア、仕分け機、クレーンが、保管エリア、荷積み場、生産ラインの間で物品を搬送し、物流の流れを改善するとともに、手作業を削減します。 自動化により、注文のピッキング、梱包、出荷といったプロセスが迅速化され、企業は遅延を最小限に抑えながら、より大量の商品を処理できるようになります。
これらのソリューションの主なメリットには、プロセスの最適化、効率の向上、および従業員の安全性の向上が挙げられます。
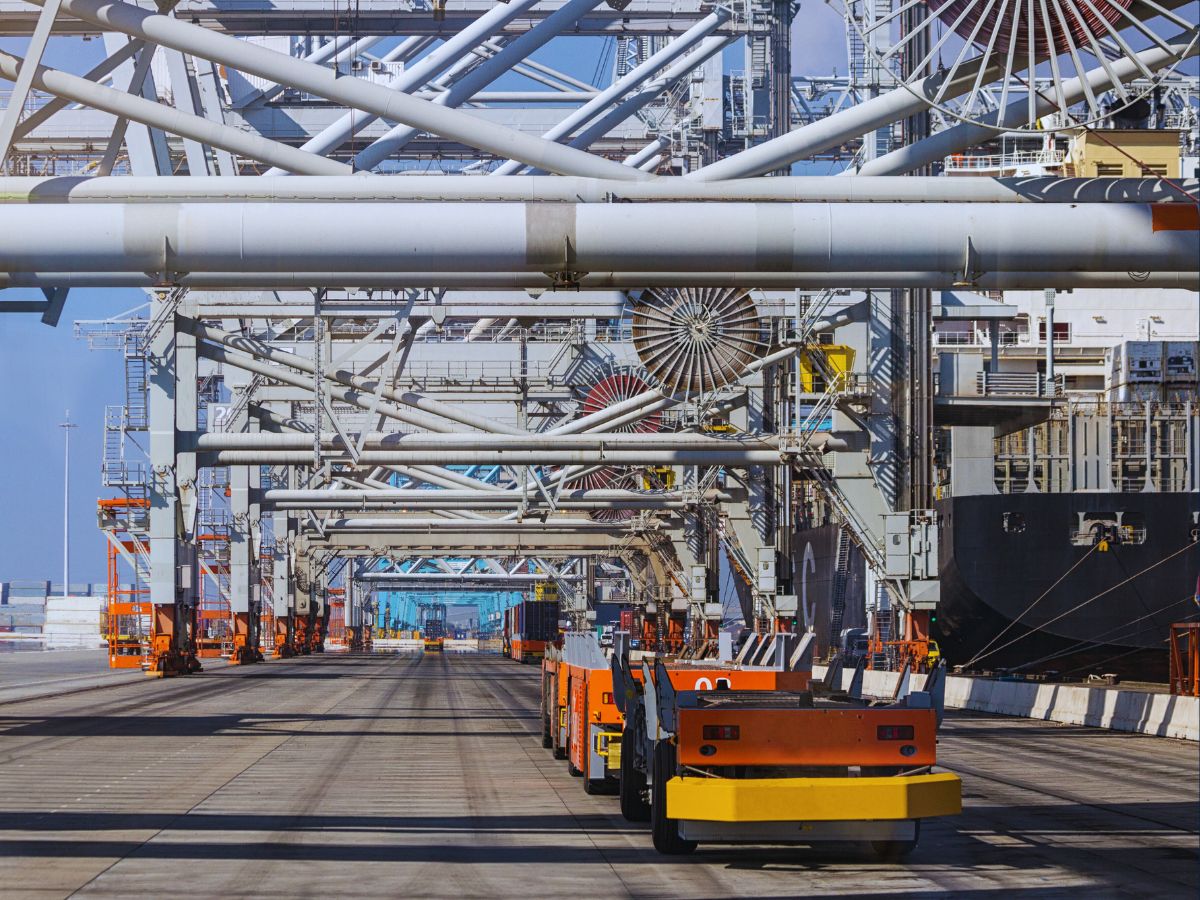
リアルタイムの位置情報提供
当社のリアルタイム測位システムは、オペレーターに位置関連データを提供し、物流プロセスをより迅速かつスムーズにします。さらに、測位システムは業務全体の生産性向上に貢献します。加えて、自動化されたリアルタイムの意思決定を可能にし、隠れたコストを効率的に特定します。
さらに、屋内測位は産業および物流環境において商品や従業員の位置を可視化します。
その結果、製造および物流プロセスの分析、調整、最適化を可能にします。
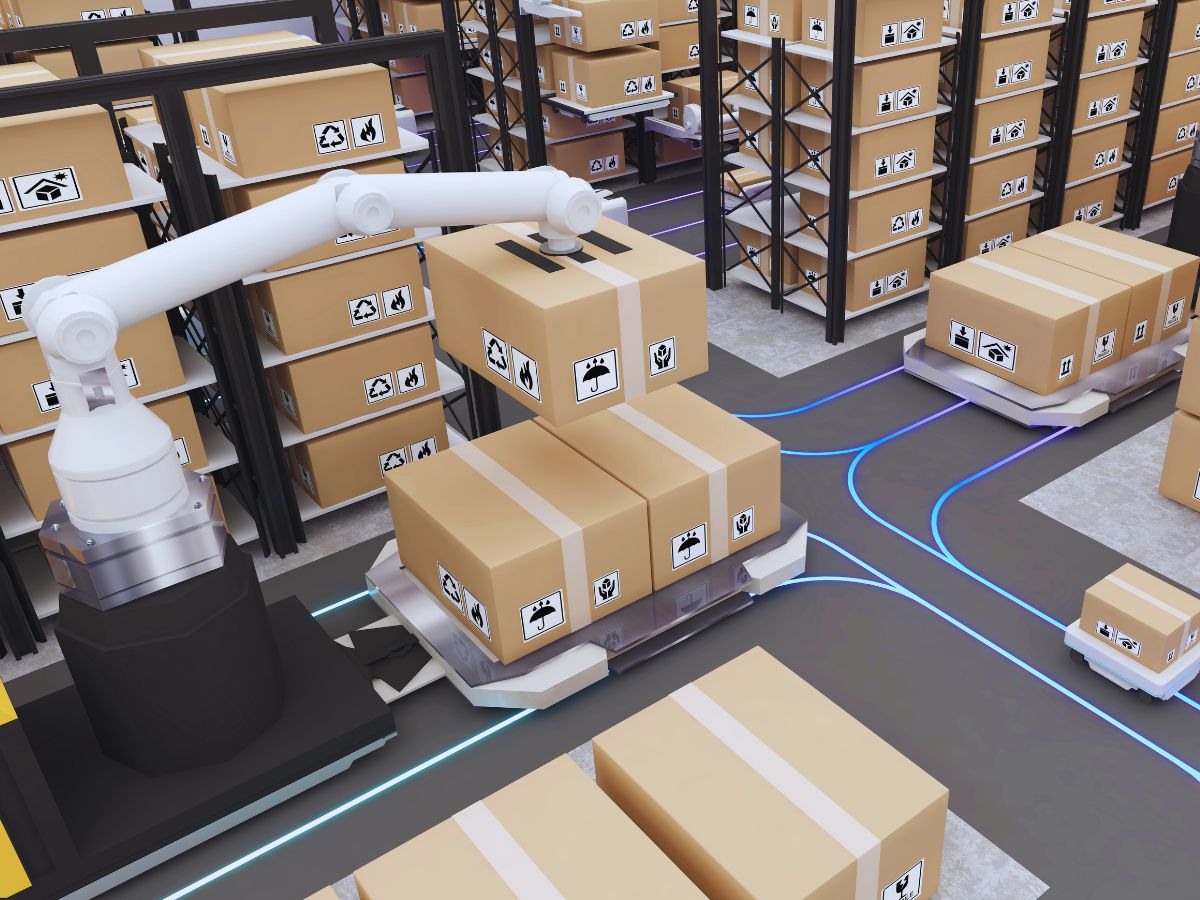
産業物流向けソリューション
当社のセンサーが、産業用物流プラットフォームとシームレスに連携し、最も過酷な環境下でも信頼性の高い性能を発揮する仕組みをご覧ください。

Pulse-40 OEM

Ellipse-D

Ekinox Micro
産業用アプリケーションのパンフレット
パンフレットをメールボックスに直接お届けします!





彼らは私たちのことを話している
当社の技術を採用したイノベーターやクライアントから、直接その声を聞いてみてください。
お客様の声や成功事例は、当社のセンサーが実用的なUAVナビゲーション用途において大きな影響を与えていることを示しています。



その他の産業用途をご覧ください
当社の高度な慣性航法システムとモーションセンサーが、幅広い自動運転車のアプリケーションをどのように変革しているかをご覧ください。地上ロボットから水中ビークルまで、当社のソリューションは多様で過酷な環境において正確で信頼性の高いパフォーマンスを可能にします。最先端のソリューションで自動運転技術の進化をどのようにサポートしているかをご確認ください。
ご質問はありますか?
無人搬送車とは何ですか?
無人搬送車(AGV)とは、産業用途において、人の介入なしに施設内で資材や製品を搬送するために使用される移動型ロボットの一種である。
AGVは、磁気テープ、レーザー、慣性センサー、カメラなどの様々な技術によって誘導され、所定の経路を走行し、障害物を回避します。これらは、製造業、倉庫業、物流業などの業界で、パレット、原材料、完成品の移動といった作業を自動化するために広く利用されています。
AGVは、反復的な作業を自律的に行うことで、効率の向上、人件費の削減、安全性の向上を実現します。AGVは、現代の自動化された産業システムにおいて重要な役割を果たしています。
慣性航法システム(INS)とは何ですか?
INS(慣性航法装置)は、慣性センサーを用いて移動体の動きを継続的に測定することで、その位置、速度、姿勢を決定する自己完結型のナビゲーションソリューションです。その中核には、INSは3つの直交軸に沿った線形加速度を検出するための3軸加速度計と、同じ軸周りの角速度を測定するための3軸ジャイロスコープに依存しています。これらの測定値を時間的に積分することで、システムは既知の開始点からプラットフォームの速度、姿勢、位置がどのように変化するかを算出します。
INSはGPS、無線ビーコン、視覚的参照などの外部信号に依存しないため、水中、屋内、地下、軍事的なGNSSジャミングシナリオなど、外部の航法支援が利用できない、拒否される、または低下している環境でも確実に対処できます。
現代のINSは通常、生のセンサーデータを統合し、ドリフトを軽減し、最も正確なナビゲーション状態を推定するために、カルマンフィルターをはじめとする高度なフィルタリングアルゴリズムを組み込んでいます。多くのアプリケーションでは、長期的なドリフトを抑制し、極めて安定したナビゲーションを実現するため、INSはGNSS、オドメーター、ドップラー速度ログ、または磁力計と結合されます。その結果、航空機、UAV、ミサイル、自律走行車、船舶、AUV、そして動きと向きの正確かつ継続的な認識を必要とする幅広い産業システムにとって不可欠な、堅牢で高更新レートのナビゲーションソリューションが提供されます。
IMUとは?
慣性計測ユニット(IMU)は、プラットフォームの線形加速度と角速度を捉えることで、その運動と姿勢を測定するコンパクトなセンサーモジュールです。その核心として、IMUは直交軸に沿って配置された3つの加速度計と3つのジャイロスコープを統合し、6つの自由度の測定を提供します。
加速度計はプラットフォームが空間内でどのように加速するかを検知し、ジャイロスコープはそれがどのように回転するかを追跡します。これらの測定値を組み合わせて処理することにより、IMUは外部信号に一切頼ることなく、速度、姿勢、および進路の変化に関する正確な情報を提供します。これにより、IMUはGPSが利用できない、信頼できない、または意図的に妨害されている環境における航法に不可欠なものとなります。その性能は、センサーの品質、校正、そしてバイアス、ノイズ、スケールファクター、ミスアライメントなどの誤差がどの程度制御されているかに大きく依存します。
高精度なIMUには、誤差が時間とともに急速に蓄積しないようにするための高度な校正、熱補正、振動フィルタリング、バイアス安定化メカニズムが含まれています。これらの特性により、IMUはUAV、巡航ミサイル、無人車両からAUV、ロボット工学、産業用安定化システムに至るまで幅広い用途で使用されており、最も過酷な運用条件下でも動きと姿勢の堅牢かつ継続的な認識を提供します。
