自動運転車のナビゲーション機能の向上
当社の慣性航法システム(INS)は、ロール、ピッチ、ヘディングをリアルタイムで提供し、GNSS受信機と統合することで信号ロスト中も精度を維持します。ドライバーレスカー用途として、LiDARやカメラなどの追加機器を高精度に同期・安定化させます。
さらに、INSと他のセンサーを統合することで、車両の周囲環境を包括的に把握することが可能です。この統合により、複雑で動的なシナリオにおいても、より高精度な航法が可能になります。
自動運転車の安全性と信頼性の向上
自動運転車にとって最も過酷な環境の一つは都市部であり、そこでは高層ビルによってGNSS信号が遮られ、交通状況が急速に変化する可能性があります。INSは、こうした環境を安全に走行するために必要な精度と信頼性を提供します。
当社のINSセンサーは、Micro-Electro-Mechanical Systems(MEMS)技術を採用しています。これにより、センサーの小型化、高精度化、省電力化が実現し、自動運転車におけるINSの全体的なパフォーマンスが向上します。
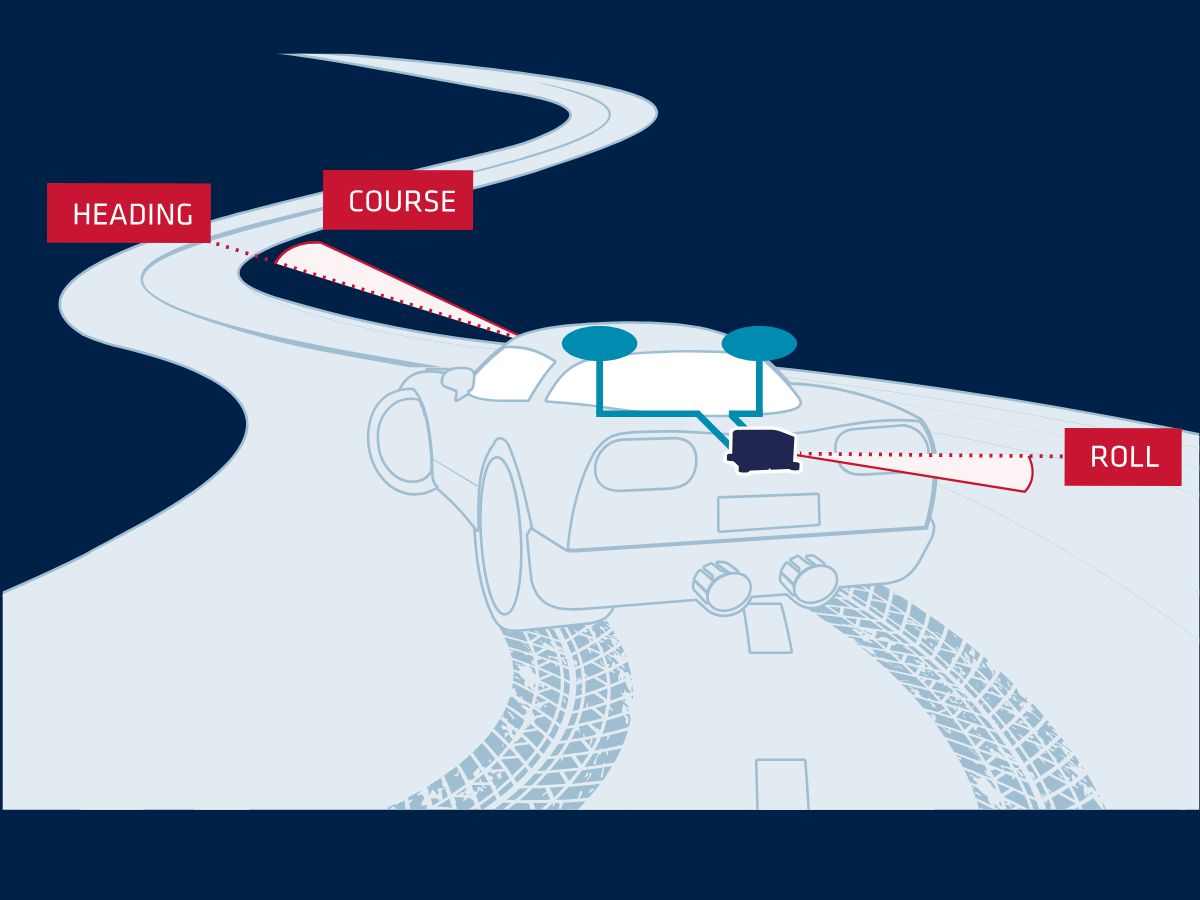
自動運転車向け慣性航法システム
当社の慣性航法システムは、都市のビル街などの複雑な環境でも自信を持って走行するために求められる、比類のない精度と信頼性を提供するよう設計されています。
当社は、お客様の自動運転システムにシームレスに統合し、正確な測位とスムーズで正確な制御を保証するリアルタイムデータを提供する高度なINSソリューションを開発しました。市街地から過酷な地形まで、安全で信頼性が高く効率的な自律走行を実現するために必要な、堅牢かつ高性能な航法機能でお客様の自動運転技術をサポートします。
自動運転車向けのソリューションをご覧ください
革新と精度が融合し、あらゆる移動が比類なき精度で導かれる、自動運転モビリティの未来を私たちと共に切り拓きましょう。自動運転車のナビゲーション向けソリューションをご覧ください。

Ellipse-D

Ekinox Micro

Ekinox-D
自律型アプリケーションのパンフレット
パンフレットをすぐにメールボックスにお届けします!
導入事例
当社のケーススタディセクションで、当社の慣性技術が自動運転車の状況をどのように刷新しているかをご覧ください。これらの現実世界の事例は、当社の先進的なセンサーが正確なナビゲーションと堅牢なパフォーマンスをどのように可能にするかを示しています。当社のソリューションは、複雑な都市環境における安全性を高めます。また、GNSS信号が利用できない場合でも最適な機能性を確保します。






彼らは私たちのことを話している
当社の技術を採用したイノベーターや顧客からの生の声をぜひお聞きください。
彼らの声や成功事例は、当社のセンサーが実際の自動運転車アプリケーションにおいて大きな影響を与えていることを示しています。



自動運転車のその他の活用可能性を探る
自動運転車は、運輸業界をはるかに超えて、さまざまな産業に変革をもたらしています。農業や物流から建設、監視に至るまで、高度なナビゲーション技術により、よりスマートで、より安全、そしてより効率的な運用が可能になっています。自動運転技術によって実現される、幅広い革新的な活用事例をご覧ください。
ご質問はありますか?
当サイトで紹介しているアプリケーションに関するよくある質問への回答をご覧いただけます。FAQでは、各アプリケーションについてわかりやすく解説しています。これにより、ユーザーは実際の活用例やメリットを理解することができます。また、必要な情報が見つからない場合は、直接お問い合わせください。
自動運転車はどのように機能するのでしょうか?
自動運転車とは、人間の介入なしに自ら航行や制御を行うことができる高度なシステムを搭載した車両のことです。これらの車両は、自動運転用センサーとアルゴリズムを組み合わせて、周囲の状況を認識し、判断を下し、自動運転のタスクを実行します。その目標は、車両が運転のあらゆる側面を安全かつ効率的に処理できる完全な自律運転を実現することです。
自動運転車は、周囲の状況を把握するために、さまざまな主要技術を活用しています。その中には、次のようなものがあります:
- GNSS(全地球測位システム):自動運転車の位置、速度、進行方向に関するリアルタイムのアップデートを取得します。
- INS(慣性航法システム):GNSS信号が途切れた場合でも精度を維持します。自動運転車の位置、速度、方向に関するリアルタイムの更新情報を提供します。
- LiDAR(Light Detection and Ranging):レーザー光を用いて、車両周辺の環境を詳細に再現した3Dマップを作成する技術。この技術により、車両は周囲の物体(他の車両、歩行者、道路標識など)を検知・計測することができる。
- レーダー(Radio Detection and Ranging):電波を用いて、物体の速度、距離、方向を検知する技術。レーダーは、悪天候時や、遠距離にある物体を検知する際に特に有用である。
- カメラ:車線標示、信号機、道路標識など、車両の周囲の環境に関する視覚情報を捉えるためのものです。複雑な視覚的情報を解釈し、視覚データに基づいて判断を下す上で不可欠な役割を果たしています。
自動車のADASと自動運転車にはどのような違いがあるのでしょうか?
ADAS(先進運転支援システム)は、車線維持支援、アダプティブ・クルーズ・コントロール、自動ブレーキなどの機能を提供することで運転の安全性を高めますが、ドライバーによる積極的な監視が必要です。これに対し、自動運転システムを搭載した自動運転車は、人間の介入なしに車両の運転を完全に自動化することを目指しています。
ADASがタスクの補助や安全性向上の面からドライバーを支援する一方で、自動運転車はナビゲーションから意思決定に至るまで自動運転のあらゆる側面を処理できるように設計されており、より高いレベルの自動化(SAEレベル)と利便性を提供します。ADASの特性や機能はSAEレベル3未満に起因するものであり、そのような自動運転車は最低でもレベル4に対応します。
GPSの仕組みとは?
GPS(全地球測位システム)は、衛星群、精密なタイミング、および三辺測量を利用して、地球上のどこでも位置を特定します。
最もわかりやすく、明快な説明は次のとおりです:
1 – 衛星は信号を送信する
約30機のGPS衛星が地球を周回しており、それぞれが継続的に以下を送信しています。
– 宇宙空間における正確な位置
– 信号が送信された正確な時刻(原子時計を使用)
これらの信号は光速で伝播する。
2 – 受信機が伝播時間を測定します
GPS受信機(スマートフォン、ドローン、INSなどに内蔵)が、複数の衛星からの信号を受信します。
各信号が到達するまでの時間を測定することで、距離を算出します:
距離 = 光速 × 移動時間
3 – 三角測位によって現在位置が算出されます
現在位置を特定するために、受信機は三角測量ではなく三点測位を使用します:
- 衛星が1基あれば → 球面上のどこにでもいる可能性がある
- 衛星が2つある場合 → 円が重なる
- 衛星が3基ある場合 → 2つの候補点
- 4基の衛星により → 正確な3D位置情報 + 時刻補正
お使いの受信機には原子時計が搭載されていないため、タイミングの誤差を補正するには4番目の衛星が必要となります。
4 – 修正を行うことで精度が向上する
GPSの生データには、以下の要因による誤差が含まれます。
- 大気(電離層、対流圏)
- 衛星時計のドリフト
- 軌道予測誤差
- マルチパス反射(建物に反射して跳ね返る信号)
精度を高めるには:
- SBAS(WAAS、EGNOSなど)は、リアルタイムの補正情報を提供します
- RTKおよびPPP技術により、誤差をセンチメートルレベルまで補正します
- INSカップリング(IMU + GPS)により、信号喪失時のギャップをスムージングし補間します
6 – 最終出力
受信機はすべてのデータを統合して、以下を推定します:
- 緯度
- 経度
- 高度
- ベロシティ
- 正確な時刻
現代のGPS受信機は、これを1秒間に数十回、あるいは数百回実行します。
「INS 」とは何ですか?
INS(慣性航法システム)は、慣性センサーのみを使用してプラットフォームの位置、姿勢、速度を決定する自己完結型の航法ソリューションです—具体的には:
- 加速度計(直線加速度を測定する)
- ジャイロスコープ(角速度を測定する)
仕組みは?
ジャイロスコープは、プラットフォームの回転(ロール、ピッチ、ヨー)を追跡します。加速度計は、3つの軸に沿った動きを測定します。ナビゲーションフィルタ(通常はカルマンフィルタ)は、これらの測定値を時間とともに積分して、以下を算出します:
- 位置 (x, y, z)
- ベロシティ
- 姿勢(方向性)
主な特徴
- 完全自律型:動作に外部信号を必要としない
- 高い更新レート:多くの場合、1秒あたり数百回から数千回の測定が行われる
- あらゆる環境で動作:地下、水中、屋内、およびGPSが利用できない環境で動作します。
- 精度はセンサーのグレードに依存します:コンシューマー向けIMUから戦術および航法グレードのINSまで多岐にわたります
一般的な用途
- 航空宇宙・防衛:ミサイル、無人航空機(UAV)、ロータリング弾薬、装甲車両
- 海軍:AUV、USV、艦船、水文測量システム
- 陸上ロボティクス:自律走行車、SLAM、AGV
- 測量・地図作成:モバイルマッピングシステム、LiDAR
- 産業用:安定化、モーショントラッキング
