
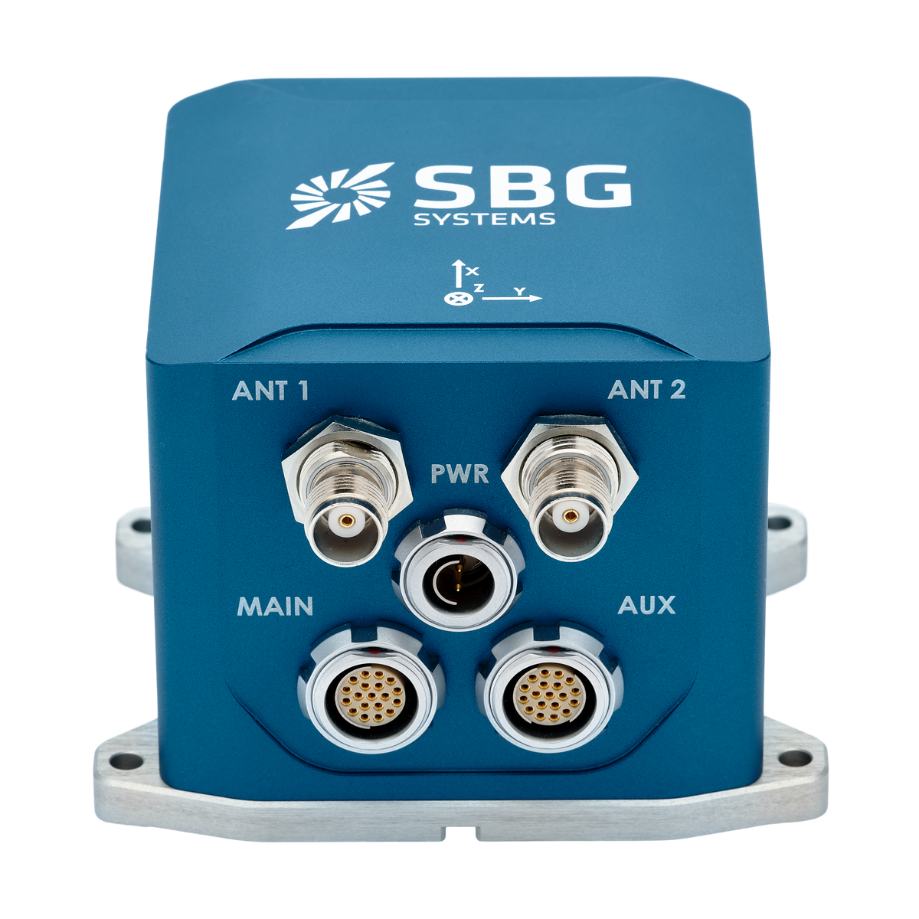

Ekinox-D デュアルアンテナ搭載コンパクトINS GNSSソリューション
Ekinox-Dは、RTK GNSS受信機を統合したオールインワンの慣性航法システムであり、スペースが極めて重要なアプリケーションに最適です。この高度なINS/GNSSには1つまたは2つのアンテナが付属しており、GNSSの電波が届かない状況でも、姿勢、ヒーブ、センチメートル単位の位置情報を提供します。
IMUはこの慣性航法システムの核心となるコンポーネントです。MEMS技術と革新的な独自統合を活用し、Ekinox-DのIMUは、手頃なコストを維持しながら卓越したパフォーマンスを発揮します。さらに、速度補助入力として、Ekinox-DにDVLまたはオドメーターを接続することができます。
Ekinox-Dのすべての機能とアプリケーションをご覧ください。
Ekinox-Dの特長
Ekinox-Dは、測地グレードのGNSS受信機(L1/L2/L5 GPS、GLONASS、GALILEO、BEIDOU)を内蔵しており、SBAS、DGNSS、RTK測位に対応しています。5Hzに設定された出力レートにより、マルチパス状況やInmarsat / Iridiumのジャミングを検出・排除する高度な自動低減アルゴリズムのおかげで、過酷なGNSS環境でも最高の精度と信頼性を提供します。
リアルタイムまたは後処理でのセンチメートル精度のためのRTK測位機能と、標準でのRAWデータサポートを備えています。デュアルアンテナにより、低ダイナミックアプリケーションでの正確な方位測定が可能です。
内蔵のデュアルLバンド復調器はFugro Marinestar™ PPPサービスをサポートしており、特定のインフラなしで世界中で10cm未満の測位精度を実現します。
Ekinox-Dの仕様に関する詳細情報をご確認ください。


仕様
モーションおよびナビゲーションのパフォーマンス
1.2 m 単独測位による高度精度
1.2 m RTK水平位置精度
0.01 m + 0.5 ppm RTK高度精度
0.015 m + 1 ppm PPK水平位置精度
0.01 m + 0.5 ppm * PPK高度精度
0.015 m + 1 ppm * 単独測位におけるロール/ピッチ
0.02 ° RTKのロール角・ピッチ角
0.015 ° PPKのロール/ピッチ
0.01 ° * 単独測位における方位精度
0.05 ° RTK 方位精度
0.04 ° PPK方位精度
0.03 ° *
ナビゲーション機能
シングル/デュアルGNSSアンテナ対応 リアルタイムのヒーブ精度
5 cm または 5 % の膨張 リアルタイムヒーブ波周期
0~20秒 リアルタイムヒーブモード
自動調整 遅延したヒープ精度
2 cm または 2 % 遅延したヒーブ波の周期
0~40秒
運動プロファイル
Surface vessels, underwater vehicles, marine survey, marine & harsh marine 航空用途
Plane, helicopters, aircraft, UAV 陸上用途
Car, automotive, train/railway, truck, two wheelers, heavy machinery, pedestrian, backpack, off road
GNSS性能
内蔵測地用デュアルアンテナ 周波数帯
デュアル周波数 GNSS機能
SBAS、SP、RTK、PPK GPS信号
L1、L2、L5、L6 * ガリレオ信号
E1、E5a、E5b GLONASS信号
L1 C/A、L2 C/A、L2P、L3 北斗信号
B1I、B1C、B2a、B2I、B3I その他の信号
Marinestar、CLAS、QZSS、Navic、Lバンド * 初期測位(Time to First Fix)
< 45 s ジャミングとスプーフィング対策
高度な軽減策と検知指標、OSNMA対応
環境仕様及び動作範囲
IP68 動作温度
-40 °C ~ 75 °C 振動耐性
3 g RMS – 20 Hz~2 kHz 衝撃耐性
500 g(0.3 ms) 平均故障間隔(MTBF)(算出値)
50,000時間 準拠規格
MIL-STD-810、EN60945
インターフェース
GNSS、RTCM、オドメーター、DVL 出力プロトコル
NMEA、バイナリ sbgECom、TSS、Simrad、Dolog 入力プロトコル
NMEA、Trimble、Novatel、Septentrio、Hemisphere、DVL (PD0、PD6、Teledyne、Nortel) データロガー
8 GB または 48時間(200Hz時) 出力率
最大200Hz イーサネット
全二重(10/100 Base-T)、PTPマスタークロック、NTP、Webインターフェース、FTP、REST API シリアルポート
RS-232/422(最大921kbps):出力3系統/入力5系統 CAN
CAN 2.0 A/B(1系統)、最大1 Mbps Sync OUT
PPS、最大200Hzのトリガー、仮想オドメーター – 2出力 Sync IN
PPS、オドメーター 、最大1 kHzのイベントマーカー – 5入力
機械・電気仕様
9~36 VDC 消費電力
6 W アンテナ給電
5 VDC – アンテナ1本あたり最大150 mA | ゲイン:17~50 dB 重量(g)
600 g 外形寸法(長さ×幅×高さ)
100 mm × 86 mm × 75 mm
タイミング仕様
< 200 ns PTPの精度
< 1 µs PPS精度
< 1 µs (jitter < 1 µs) デッドレコニング時のドリフト
1 ppm
Ekinox-Dの用途
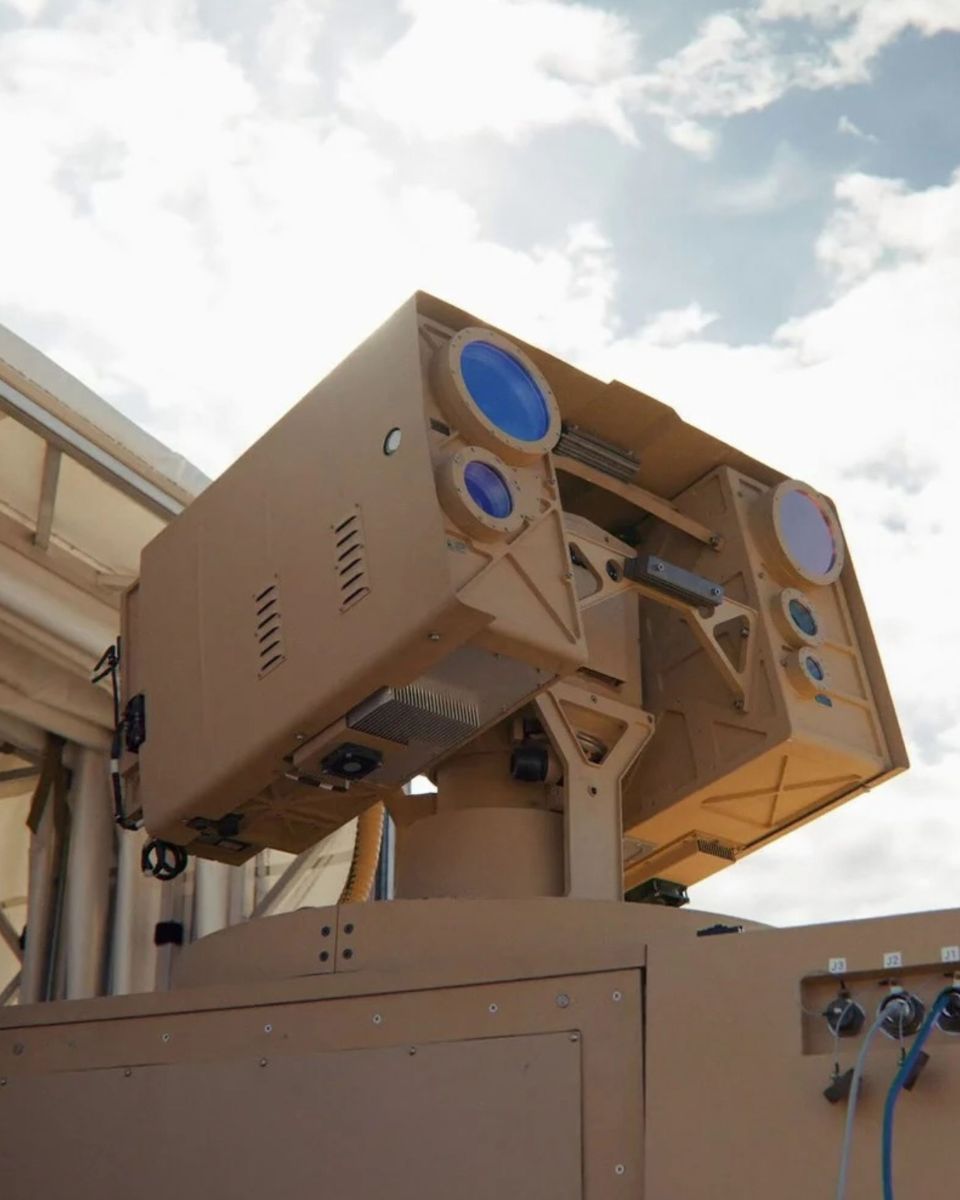
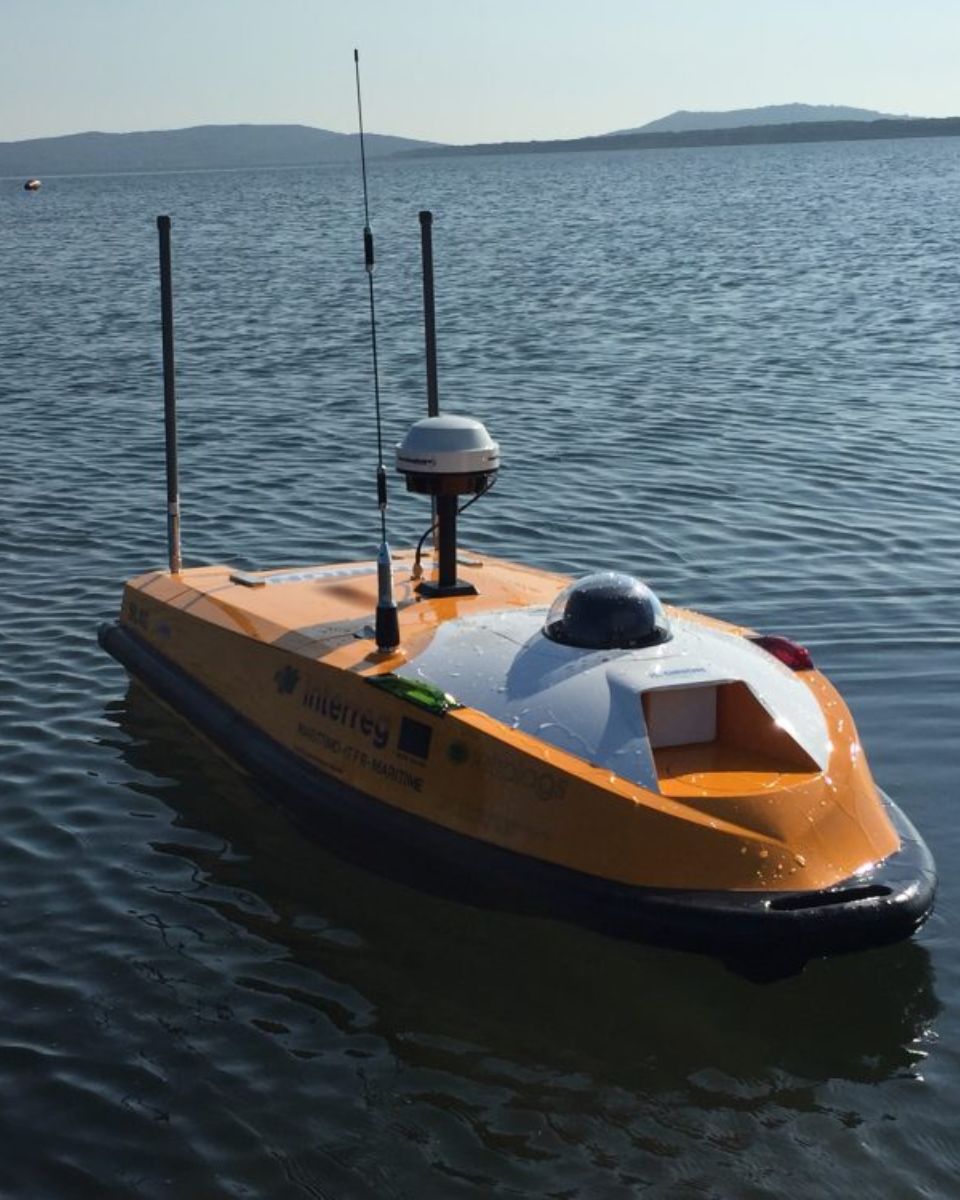
Ekinox-Dは、陸上、海上、水中、および空中の各用途における高精度な航行とリアルタイム監視向けに設計されており、最も過酷な条件下でも正確なデータを確保します。
陸上用途では、モバイルマッピング、自動運転車、戦術運用に対して信頼性の高い位置情報と姿勢情報を提供します。海洋および水中プロジェクトでは、安全で効率的な運航に不可欠な、堅牢な航行と船舶ガイダンスをサポートします。空中用途では、UAVや有人航空機の安定性と精度を当社のINSが向上させます。リアルタイムのパフォーマンス監視機能を備えた当社のINSは、あらゆる環境において正確で実用的な洞察を保証します。
多様な分野におけるすべての用途をご覧ください。
Ekinox-Dデータシート
センサーの機能や仕様に関する情報を、メールで直接お届けします!
Ekinox-Dと他の製品の比較
ナビゲーション、モーション、ヒーブセンシング向けの最も先進的な慣性センサー製品群を比較してください。
詳細な仕様については、ご要望に応じて提供されるハードウェアマニュアルをご覧ください。
-

Ekinox-D
- RTK水平位置精度
- 0.01 m + 0.5 ppm
- RTKのロール角・ピッチ角
- 0.015 °
- RTK 方位精度
- 0.04 °
- GNSSレシーバー
- 内蔵測地用デュアルアンテナ
- 重量(g)
- 600 g
- 外形寸法(長さ×幅×高さ)
- 100 × 86 × 75 mm
-
- RTK水平位置精度
- 0.01 m + 1 ppm
- RTKのロール角・ピッチ角
- 0.05 °
- RTK 方位精度
- 0.2 °
- GNSSレシーバー
- 内蔵デュアルアンテナ
- 重量(g)
- 65 g
- 外形寸法(長さ×幅×高さ)
- 46 × 45 × 32 mm
-
- RTK水平位置精度
- 0.01 m + 0.5 ppm
- RTKのロール角・ピッチ角
- 0.015 °
- RTK 方位精度
- 0.05 °
- GNSSレシーバー
- 内蔵デュアルアンテナ
- 重量(g)
- 165 g
- 外形寸法(長さ×幅×高さ)
- 42 × 57 × 60 mm
-
- RTK水平位置精度
- 0.015 m + 1 ppm
- RTKのロール角・ピッチ角
- 0.015 °
- RTK 方位精度
- 0.05 °
- GNSSレシーバー
- 内蔵デュアルアンテナ
- 重量(g)
- 38 g
- 外形寸法(長さ×幅×高さ)
- 50 × 37 × 23 mm


Ekinox-Dの互換性


ドキュメント・関連資料
Ekinox-Dには、ユーザーのあらゆるステップをサポートするように設計された包括的なドキュメントが付属しています。
インストールガイドから高度な設定、トラブルシューティングに至るまで、分かりやすく詳細なマニュアルにより、スムーズな統合と操作が保証されます。
当社の事例紹介
当社の「INS 」が、どのようにパフォーマンスを向上させ、ダウンタイムを削減し、運用効率を高めているかを実証する、実際の導入事例をご覧ください。当社の高度なセンサーと直感的なインターフェースが、お客様のアプリケーションで優れた成果を上げるために必要な精度と制御性をどのように実現しているかをご確認ください。




その他の製品およびアクセサリー
多様な用途をご覧いただき、当社のソリューションがお客様のオペレーションをどのように変革できるかご確認ください。当社のモーションおよびナビゲーションセンサーとソフトウェアにより、お客様の分野で成功とイノベーションを推進する最先端技術をご活用いただけます。
さまざまな産業における慣性航法および測位ソリューションの可能性を切り拓くために、ぜひ弊社にご参加ください。

Qinertia GNSS-INS


当社の製造工程
すべてのSBG Systems製品に宿る精度と専門技術をご覧ください。このビデオでは、高性能な慣性航法システムを当社がどのように細部までこだわり設計、製造、テストしているのか、その内部をご紹介します。
先進的なエンジニアリングから厳格な品質管理に至るまで、当社の製造プロセスにより、すべての製品が最高水準の信頼性と精度を満たしていることが保証されています。
今すぐご覧になり、詳細をご確認ください!

お見積り依頼
彼らは私たちのことを話している
当社の製品をプロジェクトで活用してくださった業界の専門家やお客様からの体験談や声をご紹介します。当社の革新的なテクノロジーが、どのように彼らの業務を変革し、生産性を向上させ、さまざまな用途において信頼性の高い成果をもたらしたかをご覧ください。



よくある質問(FAQ)
FAQセクションへようこそ。ここでは、当社の最先端技術とその活用方法に関する、皆様から寄せられる最も重要なご質問にお答えしています。製品の機能、設置手順、トラブルシューティングのヒント、そして製品を最大限に活用するためのベストプラクティスについて、包括的な回答をご用意しています。
答えはここにあります!
サージ・スウェイ・ヒーブとは何ですか?
サージ、スウェイ、ヒーブは、船舶やプラットフォームが海上でどのように動くかを表す3つの並進運動です。これらは、ピッチ、ロール、ヨー(回転運動)も含む6自由度(DOF)の一部です。
- サージとは、船舶が縦軸に沿って(前後方向に)直線的に移動する動きのことです。例えば、波や推進力によって船舶が加速したり減速したりするとき、サージが生じます。
- 「スウェイ」とは、横軸(左右方向)に沿った直線運動のことです。これは、潮流、風、あるいは横から押し寄せる波の影響で、船舶が横方向に流される際に生じます。
- 「ヒーブ」とは、垂直軸に沿った直線運動(上下運動)のことです。これは主に、波が船体を持ち上げたり下げたりすることによって生じます。
「サージ」「スウェイ」「ヒーブ」の3つは、3次元空間における船舶の並進変位を総称するものです。これらの動きは、安定性、精度、安全性に直接影響を与えるため、航行、海洋掘削、ダイナミックポジショニング、および海洋測量において極めて重要です。
水深測量とは何ですか?
水深測量とは、水中の地形の水深や形状を調査・測定する学問であり、主に海底やその他の水没した地形の地図作成に焦点を当てています。これは水中の地形学に相当するものであり、海洋、海、湖、河川などの水中の地形的特徴について詳細な知見を提供します。水深測量は、航行、海洋建設、資源探査、環境調査など、さまざまな分野において極めて重要な役割を果たしています。
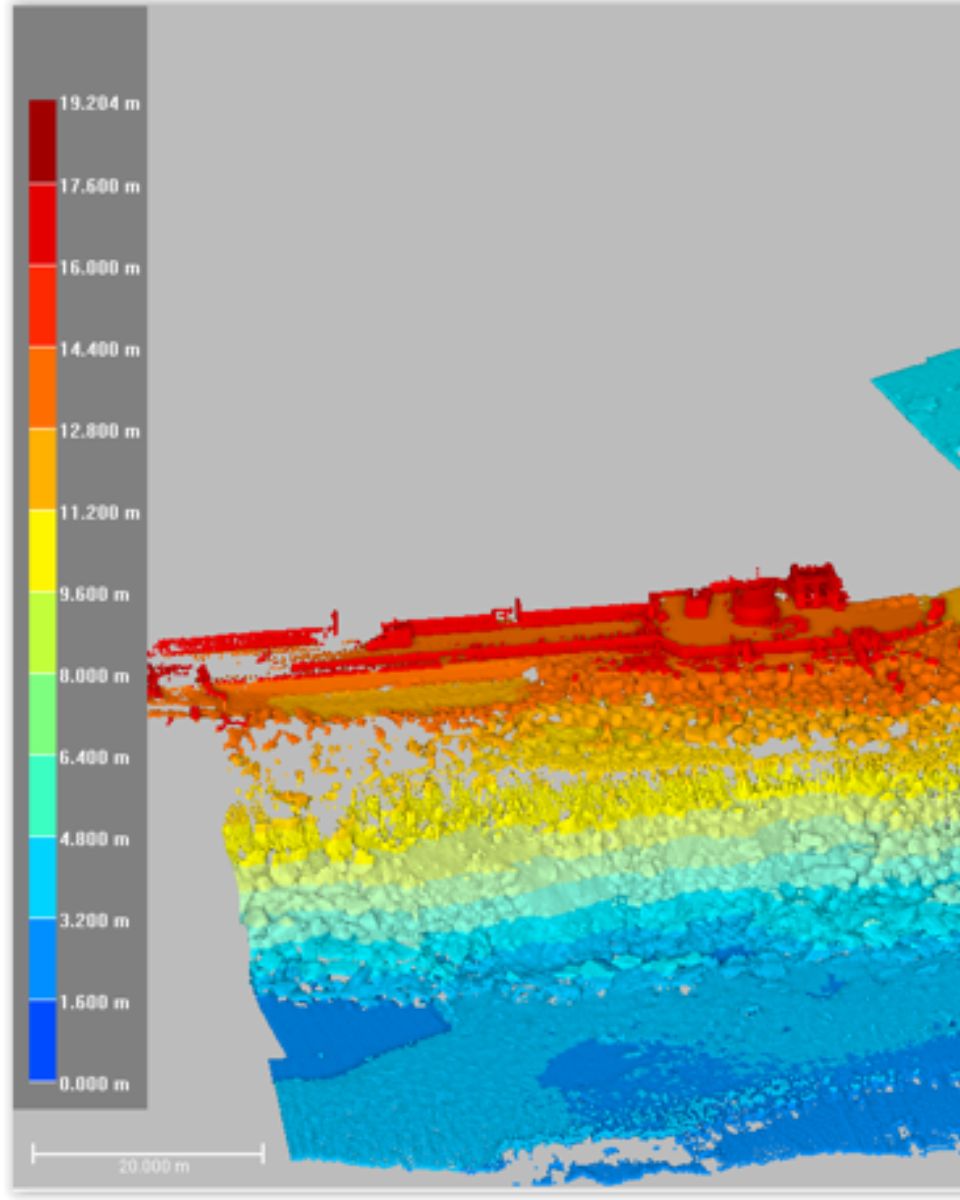
現代の水深測量技術は、音波を利用して水深を測定するシングルビームおよびマルチビーム音響測深機(エコサウンド)などのソナーシステムに依存しています。これらのデバイスは海底に向けて音響パルスを発信し、エコーが戻ってくるまでの時間を記録することで、水中での音速に基づいて水深を算出します。特にマルチビーム音響測深機を使用すると、海底の広範囲を一度にマッピングでき、非常に詳細で正確な海底の3D表現が得られます。海底の正確な位置情報を持つ3D測量図を作成するためには、多くの場合 RTK + INS solution が組み合わせて使用されます。
水深データは、海図の作成に不可欠です。海図は、水没した岩礁、沈没船、砂州などの潜在的な水中障害物を特定することで、船舶の安全な航行を支援します。また、科学研究においても重要な役割を果たしており、研究者が水中の地質的特徴、海流、海洋生態系を理解する上で役立っています。
水文測量とは何ですか?
水文測量とは、海洋、河川、湖沼、沿岸域などの水域の物理的特徴を測定し、地図化するプロセスです。これには、海底の水深、形状、等深線(海底測量)に関するデータの収集に加え、水没物、航行上の危険物、その他の水中地形(例:海溝)の位置情報の収集が含まれます。 水路測量は、航行の安全、沿岸管理および沿岸測量、建設、環境モニタリングなど、さまざまな用途において極めて重要です。
水路測量にはいくつかの重要な要素があります。その筆頭である水深測量は、海底に向けて音響パルスを発信しエコーの往復時間を測定するシングルビームやマルチビーム音響測深機などのソナーシステムを使用して、水深や海底地形を測定します。
正確な位置決めは極めて重要であり、全地球航法衛星システム(GNSS)と慣性航法システム(INS)を使用して深度測定を正確な地理座標に結び付けることで実現されます。さらに、水温、塩分濃度、潮流などの水柱データが測定され、サイドスキャンソナーや磁力計などのツールを使用して、水中の物体、障害物、危険物を検知するための地球物理学的データが収集されます。
マルチビームエコーサウンディングとは何ですか?
マルチビームエコーサウンディング(MBES)は、海底や水中の地形を高精度で測量するために用いられる、高度な水文測量技術である。
船舶の直下の単一地点で深度を測定する従来のシングルビーム音響測深機とは異なり、MBESはソナービームの配列を使用して海底の広い幅にわたる深度測定を同時に取得します。これにより、地形、地質学的特徴、潜在的な危険など、水中地形の詳細かつ高解像度なマッピングが可能になります。
MBESシステムは、水中を伝播する音波を放射し、その音波は海底で反射して船舶に戻ってきます。このシステムは、エコーが戻ってくるまでの時間を分析することで、複数の地点の深度を算出し、水中の地形を網羅的に映し出した地図を作成します。
この技術は、航法、海洋建設、環境モニタリング、資源探査など、さまざまな用途において不可欠であり、安全な海上運航や海洋資源の持続可能な管理に欠かせないデータを提供しています。
