自動運転車両のナビゲーションに使用されるEllipse
UNMANNED SOLUTION社の自律型プラットフォームにおけるナビゲーションおよび測位用のデュアルアンテナ搭載GNSS/INS
「超高精度が必要です。車両が道路を走行するため、通常はセンチメートルレベルの精度が求められます。車両がトンネルのような環境でGPS信号を失うことがあるため、IMUの精度は非常に重要です。」 – UNMANNED SOLUTION R&Dチーム
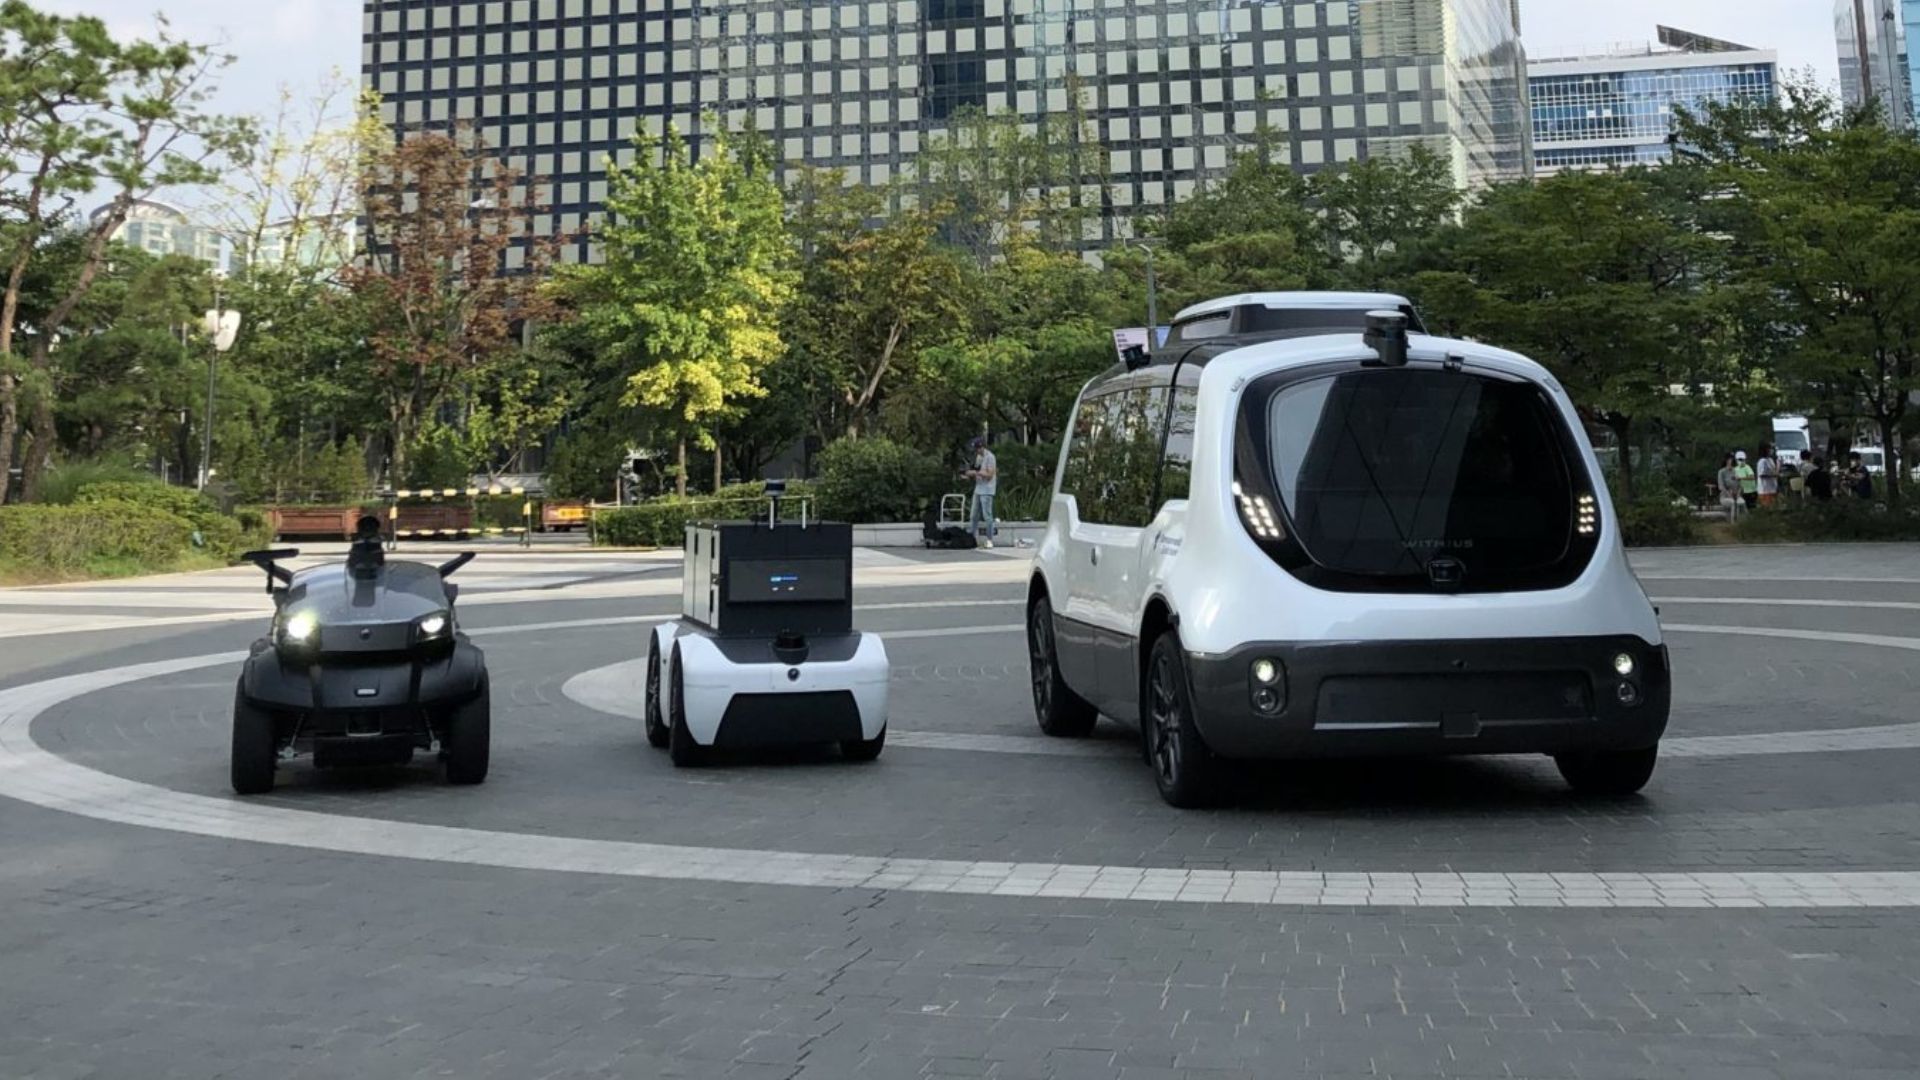
ソウルに拠点を置く韓国の企業「UNMANNED SOLUTION」は、あらゆる種類の自動運転車両の開発に注力しています。同社は、無人シャトル、自動運転農業機械、ロボット、教育プラットフォームなど、多岐にわたるプロジェクトや活動を展開しています。
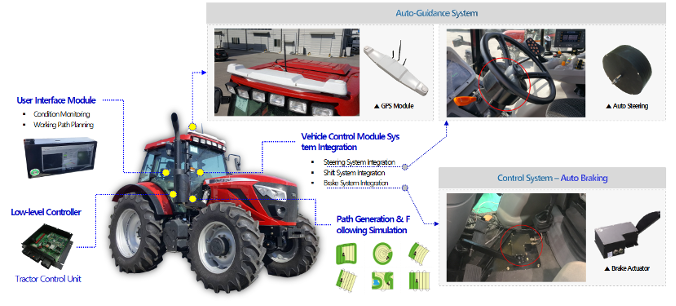
韓国で初めて自動誘導システムを搭載した農業用トラクター
こうしたプロジェクトの一つが、自動運転トラクターです。UNMANNED SOLUTION社は、韓国における農業機械の近代化のパイオニアです。同社は、韓国の農業市場と環境に適した自動ガイダンスシステムと自動運転アルゴリズムを開発しました。
自動ガイダンスシステムは、正確で効率的な動作を保証するいくつかのコンポーネントで構成されています。さらに、GPS/GNSSモジュールが高精度な測位を提供します。また、自動ステアリングモジュールがステアリング制御を管理します。最後に、コントロールコンソールによって経路作成とタスク設定が可能になります。システムは、トラクターが所定の経路に追従するために不可欠な情報である位置、姿勢、速度のデータを提供および制御します。
無人航行向け小型RTK GNSS/INSソリューション
SBG SystemsのEllipse-D INSは、高精度測位ユニットとして、GPS/GNSSまたはナビゲーションモジュールに統合されます。さらに、慣性センサーは圃場へのナビゲーションをサポートします。加えて、圃場へ続く可能性のある林間エリアを通過する際にも、信頼性の高いナビゲーションを保証します。GPSモジュールにおけるその役割は、測位データを提供するだけでなく、ロール/ピッチ、および方位を提供することです。
つまり、必要に応じてトラクターの3D位置を監視および調整するためです。
Ellipse-Dセンサーは、デュアルアンテナRTK GNSS/INSであり、特に方位に関して、アプリケーションの精度要件を完全に満たします。低速車両が関わるこのようなアプリケーションでは、その低ダイナミクス性のため、非常に高精度な方位が求められます。
デュアルアンテナ慣性システムは、静止状態であってもシングルアンテナソリューションよりも高精度な方位を提供し、そのため、低ダイナミクスな自律走行車両に推奨されます。
UNMANNED SOLUTION社の自動運転トラクターには、低レベルコントローラ、ユーザーインターフェースモジュール、車両制御モジュール、および経路生成・追従システムも組み込まれています。
さまざまな用途に対応した幅広い自動運転車
農業機械の分野では、UNMANNED SOLUTION社は、特殊な環境にも対応できるよう設計された無人農薬散布機(現在開発中)も開発しています。この機種には、インテリジェントな自動農薬制御機能も搭載されています。
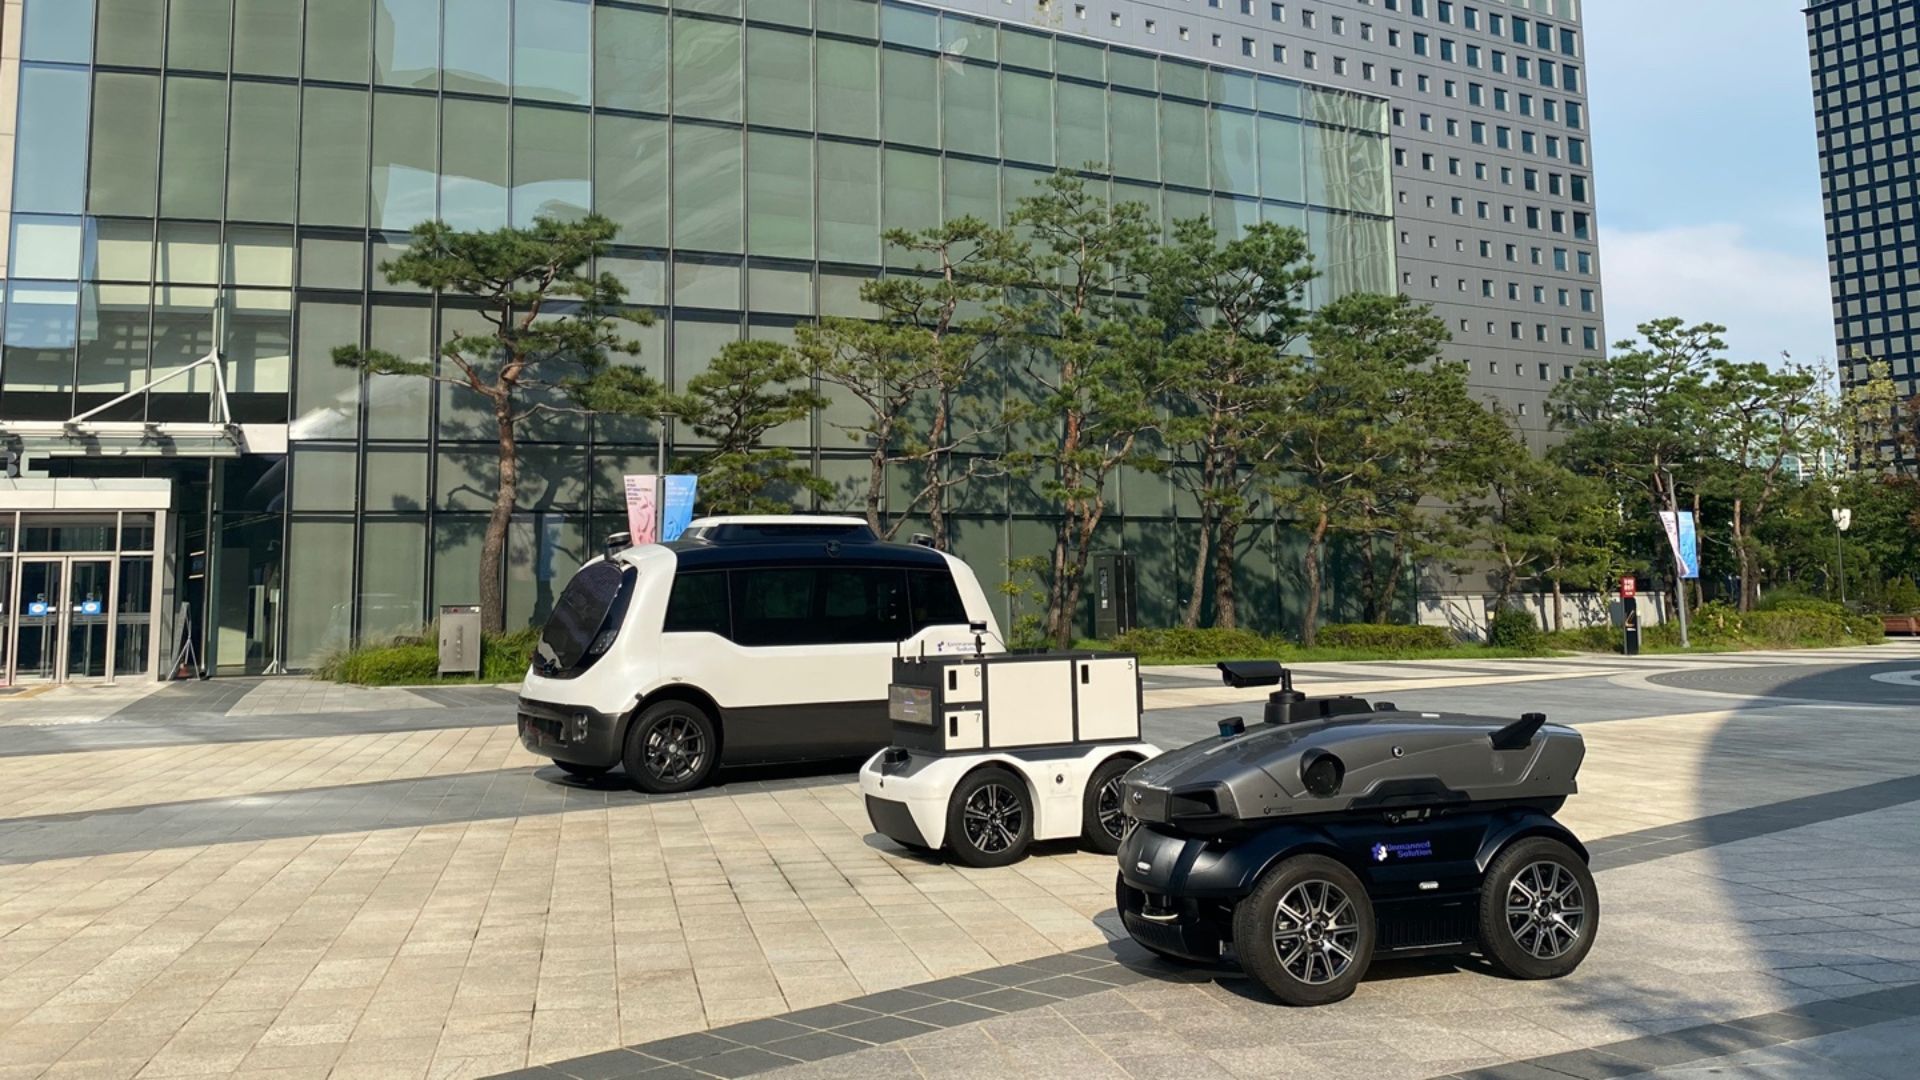
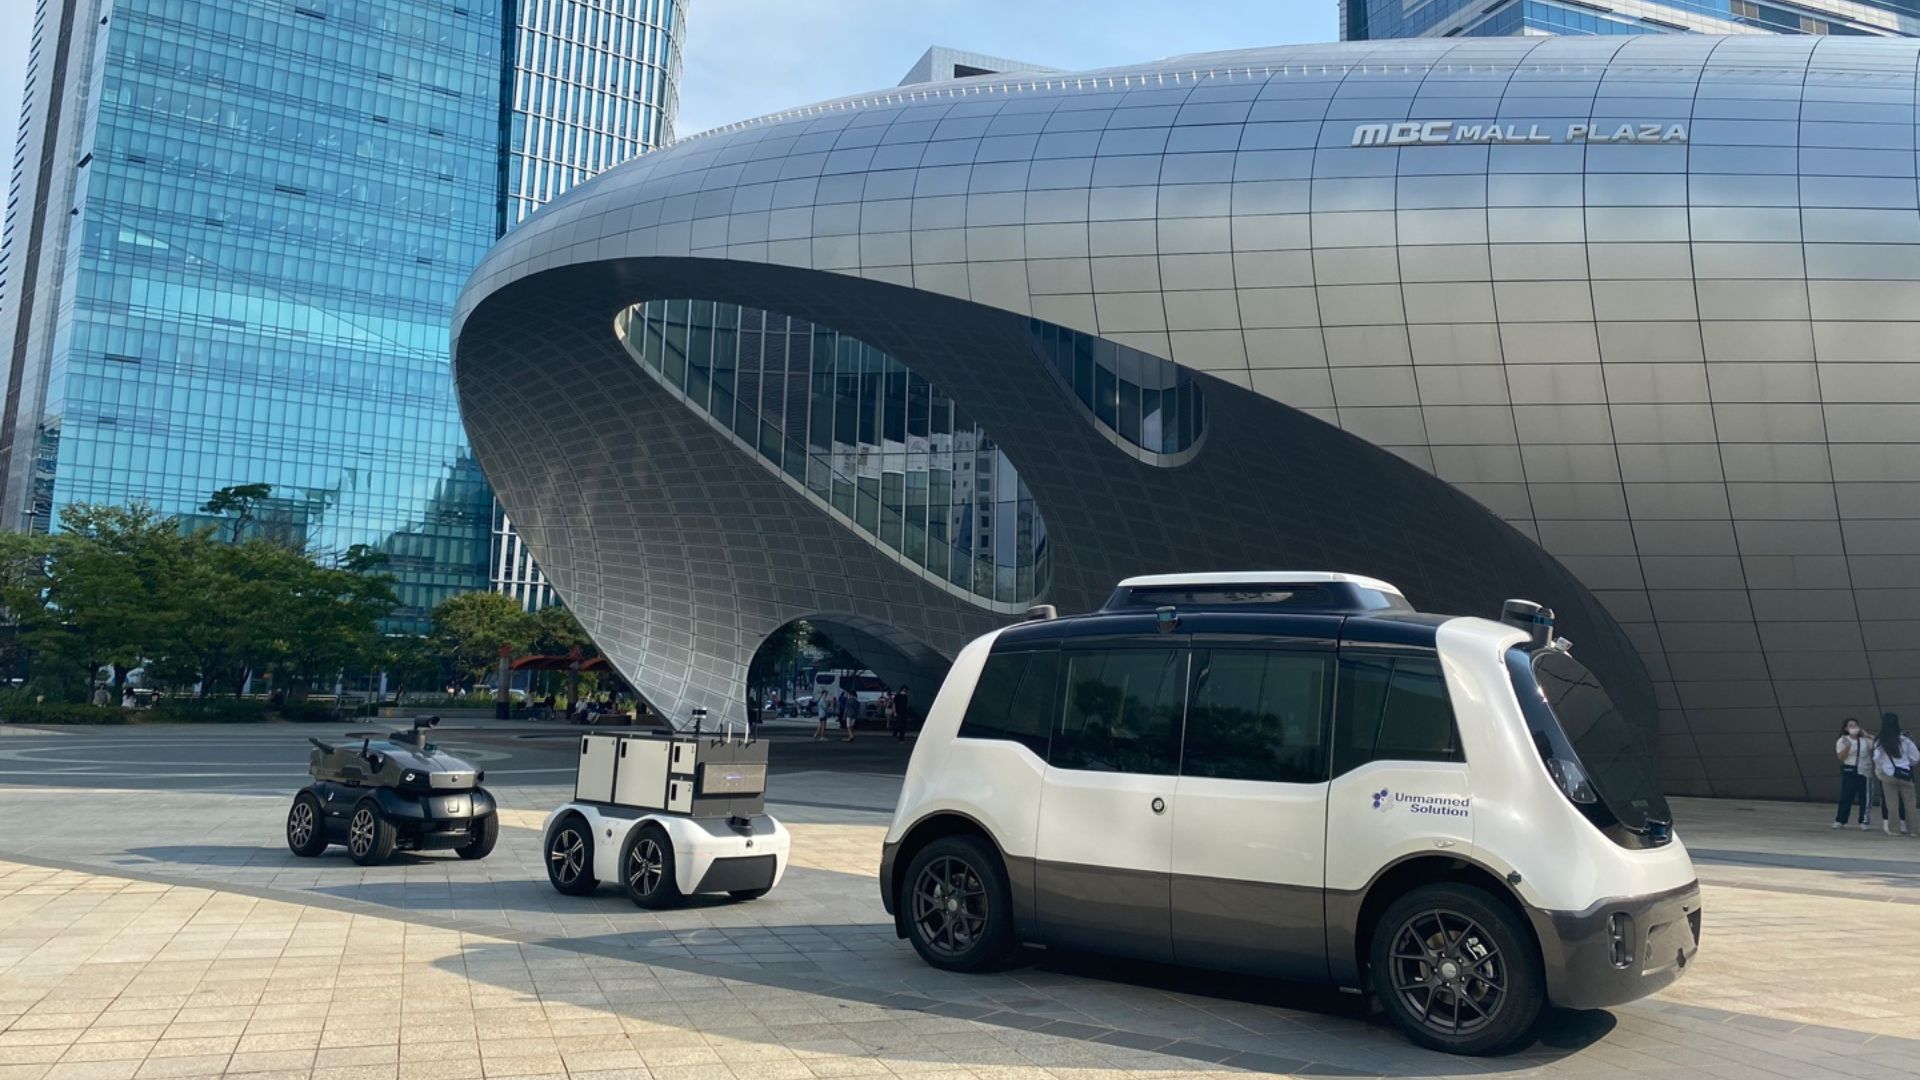
ただし、同社の製品ラインナップは農業機械にとどまらず、あらゆる種類の自律型プラットフォームに及んでいます:
- WITH:US自動運転シャトル。スマートシティにおいて、オンデマンドの公共交通サービスとして運用可能です。Velodyne LiDAR、SBG Systems Ellipse-D RTK INS/GNSS、複数のカメラ、コントローラーを搭載しており、シャトルが周囲を分析し、最適な行動を決定することを可能にします。このシャトルは、キャンパス、工業団地、空港、繁華街などの短距離移動に利用されます。
- 「WITH:US LOGI」は、屋内および屋外での短距離配送に使用される自律型物流ロボットです。自動車が到達できないエリアにアクセスできるだけでなく、顧客が希望する配送日時や場所を選択することができます。WITH USシャトルと同様に、LiDAR、GPS/GNSS、INS、カメラ、コントローラーを統合しています。
- 「WITH:US CARO」。この自動運転車は、最大1,500kgの積載が可能で、広々とした荷室を備えているため、長距離輸送や大口配送向けに設計されています。自動運転シャトルや物流ロボットと同じコンポーネントを搭載しています。
- 「WITH:US SECURITY」ロボット。その名の通り、さまざまな環境の短距離区間で使用される自律型の警備ロボットです。LiDAR、INS/GNSS、カメラなどを搭載しているほか、屋外用途向けの障害物認識技術が統合されています。パトロールロボットとして活用できます。
UNMANNED SOLUTION社のすべてのプラットフォームには、用途に応じたパフォーマンスと精度のニーズに合わせて、SBG Systemsの Ellipse または Ekinox グレードの RTK GNSS/INS が搭載されています。
Ellipse-D
Ellipse-Dは、デュアルアンテナと二周波RTK GNSSを統合した慣性航法システムであり、当社のポストプロセッシングソフトウェア「Qinertia」と互換性があります。
ロボティクスや地理空間アプリケーション向けに設計されており、パルス入力またはCAN OBDIIによるオドメーター入力を融合させることで、推測航法(デッドレコニング)の精度を高めることができます。

Ellipse-D の見積もりを依頼
ご質問はありますか?
FAQページへようこそ!ここでは、当サイトで紹介しているアプリに関するよくある質問への回答を掲載しています。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
GNSSとGPSの違いとは?
GNSSはGlobal Navigation Satellite Systemの略であり、GPSはGlobal Positioning Systemの略です。これらの用語はしばしば混同して使用されますが、衛星測位システム内では異なる概念を指します。
GNSSは全ての衛星測位システムの総称であり、GPSは特に米国のシステムを指します。GNSSはより包括的なグローバルカバレッジを提供する複数のシステムを含みますが、GPSはそのシステムの一つに過ぎません。
複数のシステムからのデータを統合することにより、GNSSでは精度と信頼性が向上しますが、GPS単体では衛星の可用性や環境条件によって制限を受ける場合があります。
GNSS後処理(ポストプロセス)とは何ですか?
GNSSの後処理(PPK)は、GNSS受信機に記録された生データ測定値を、データ取得活動の完了後に処理する手法です。これらを他のGNSS測定ソースと組み合わせることで、最も過酷な環境であっても、そのGNSS受信機に対して最も完全かつ正確なキネマティック軌跡を提供することができます。
これらの他のソースとしては、データ取得プロジェクトの場所にあるかその近くにあるローカルGNSS基準局、あるいは通常は政府機関や商用CORSネットワークプロバイダーによって提供される既存の連続観測基準点(CORS)があります。
後処理キネマティック(PPK)ソフトウェアは、無償で利用可能なGNSS衛星の軌道およびクロック情報を活用することで、精度をさらに向上させることができます。PPKを用いることで、使用される絶対的なグローバル座標参照フレームの測地基準系におけるローカルGNSS基地局の位置を正確に決定できます。
PPKソフトウェアは、エンジニアリングプロジェクトを支援するため、異なる座標系間の複雑な変換にも対応しています。
つまり、これにより修正を行うことが可能となり、プロジェクトの精度が向上するだけでなく、ミッション終了後の測量や設置作業中に生じたデータの欠落や誤りを修復することさえできる。
自動運転車の自律レベルにはどのようなものがありますか?
自動運転車の自律レベルは、自動車技術会(SAE)によって6段階(レベル0~レベル5)に分類されており、車両の運転における自動化の程度が定義されています。その内訳は以下の通りです:
- レベル0:自動化なし – 人間の運転者が常に車両を完全に制御しており、アラートや警告といった受動的なシステムのみが搭載されている。
- レベル1:運転支援 – 車両はステアリング操作または加速・減速のいずれかを支援することができるが、人間の運転者は常に制御権を保持し、周囲の状況に注意を払わなければならない(例:アダプティブ・クルーズ・コントロール)。
- レベル2:部分自動運転 – 車両はステアリングと加速・減速の両方を同時に制御できますが、ドライバーは常に前方を注視し、いつでも手動運転に切り替えられるよう備えている必要があります(例:テスラのオートパイロット、GMのスーパークルーズなど)。
- レベル3:条件付き自動運転 – 車両は特定の条件下で運転のあらゆる側面を処理できますが、システムから指示があった場合には、人間の運転者が介入できる態勢を整えておく必要があります(例:高速道路での走行)。運転者は積極的に状況を監視する必要はありませんが、常に警戒を怠らないようにしなければなりません。
- レベル4:高度な自動化 – 車両は、特定の条件や環境(市街地や高速道路など)において、人間の介入なしにすべての運転タスクを自律的に実行できる。ただし、その他の環境や特別な状況下では、人間が運転を行う必要がある場合がある。
- レベル5:完全自動運転――車両は完全に自律しており、あらゆる状況下で人間の介入なしにすべての運転作業を処理できる。運転手は不要であり、車両は場所や条件を問わず走行できる。
これらのレベルは、基本的な運転支援から完全自動運転に至るまで、自動運転技術の進化を定義する上で役立ちます。
自律型建設システムにおける「地理参照」とは何ですか?
自律型建設システムにおけるジオレファレンシングとは、地図、モデル、センサー測定値などの建設データを、実世界の地理座標と照合するプロセスを指します。これにより、ドローン、ロボット、重機などの自律型機械によって収集または生成されたすべてのデータが、緯度、経度、標高といった全球座標系において正確に位置付けられるようになります。
自動化された建設の文脈において、ジオレフェンシングは、大規模な建設現場全体で機械が精密に動作することを保証するために不可欠です。GNSS(全地球測航システム)などの衛星測位技術を使用してプロジェクトを現実世界のロケーションに関連付けることで、構造物、資材、および機器の正確な配置が可能になります。
地理参照機能により、掘削、整地、土砂の堆積といった作業を自動化・精密に制御することが可能となり、効率の向上、ミスの低減、そして設計仕様に沿った施工が確保されます。また、進捗状況の追跡や品質管理を容易にするほか、地理情報システム(GIS)やビルディング・インフォメーション・モデリング(BIM)との連携を促進し、プロジェクト管理の強化につながります。
