自律走行車のイノベーションを支えるEllipse
「SBG Systemsと協力し、Ellipse-Dを自社車両に統合することは、R&Dの取り組みと自動運転の運用において極めて重要な精度と信頼性を達成するために不可欠でした。」 | Oğuzhan Sağlam – セールス・マネージャー
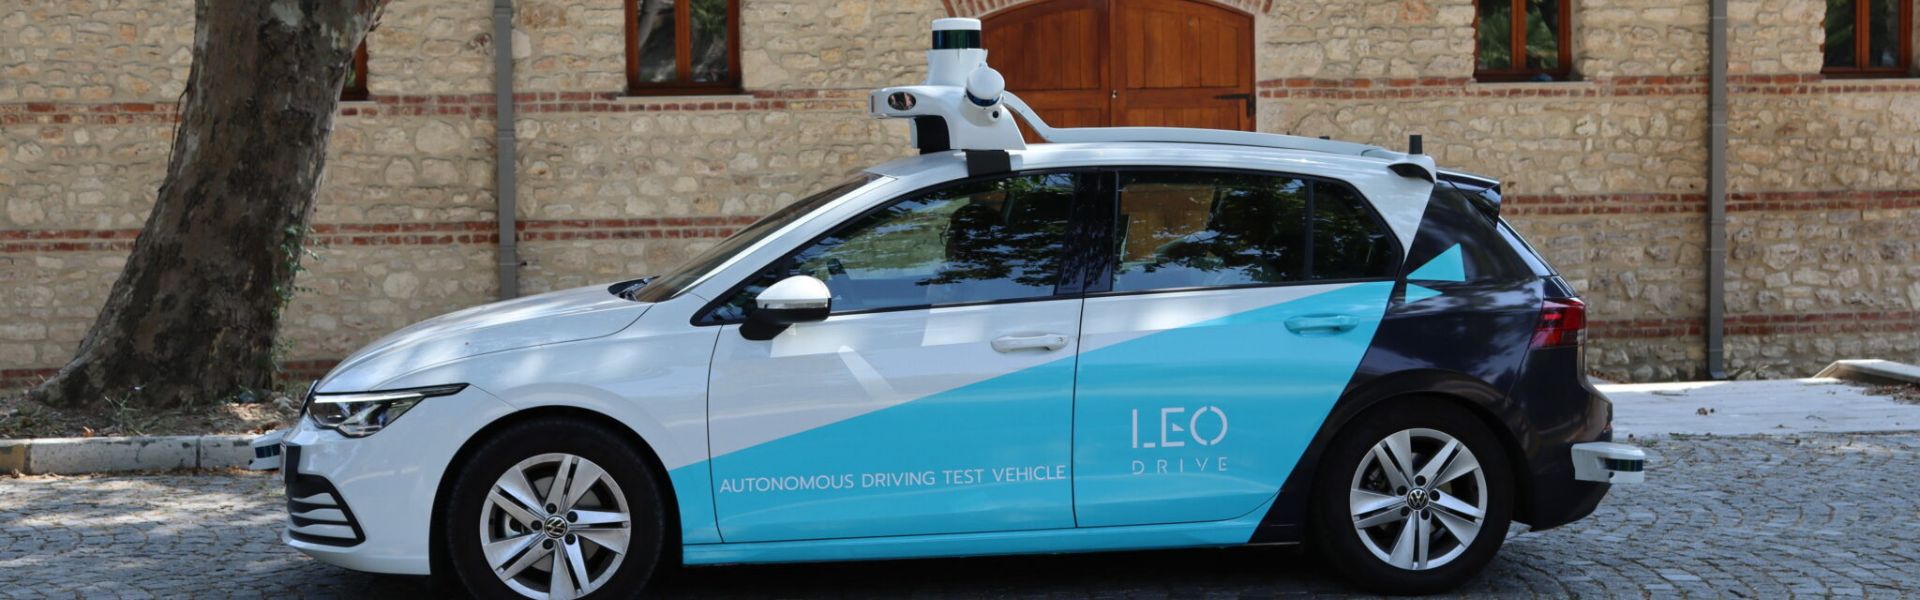
Leo Driveはどのようなサービスを提供していますか?
Leo Driveは、自動運転技術のリーダーとして、自動運転による変革の未来を切り拓いています。
同社は、拡張性の高いソフトウェアおよびハードウェアソリューションの提供を専門とし、自動運転システムの統合に向けたエンドツーエンドのワンストップサービスを提供しています。
同社の使命は、自動運転技術をより身近なものにし、さまざまな業界で広く普及させることです。
Leo Driveの革新的なアプローチにより、同社の製品は幅広いシナリオに適応・適用可能であり、あらゆる環境に自動運転技術をシームレスに統合することを可能にしています。
Leo Driveのソリューションのエンドユーザーは、UAV、UGV、自動運転システムなど、さまざまな業界にまたがっています。
これらのユーザーは、航空測量、ジンバルカメラの安定化、地上車両のナビゲーションなどの用途において、INS の高い精度と信頼性を頼りにしています。
初期の関与とカスタマージャーニー
Leo Drive社との関係は、当社の最初の慣性航海システムであるIG-500シリーズの発表当時、数年前に始まりました。
長年にわたり、Leo Drive社は高度なINSソリューションとして当社を信頼し続け、現在では誇り高いパートナーとなっています。この関係の初期段階で築かれた信頼性と確実性はさらに深まり、当社の製品はLeo Drive社の自動運転技術ソリューションの不可欠な一部となっています。
Leo Driveの技術要件
Leo Drive社には、自律走行テスト車両向けに正確なリアルタイムの位置および姿勢データを提供できる、高精度な慣性航海システムが必要でした。車両は、世界をリードする自動運転用オープンソースソフトウェアプロジェクトであるAutowareソフトウェアで動作します。
Leo Drive社の主な要件には以下が含まれます:
- デュアルアンテナRTK機能:位置および方位の測定において高い精度を確保します。
- 信頼性:自律運転の安全性と効率性にとって不可欠な、一貫性があり正確なデータを提供する。
- 統合の柔軟性:このシステムは、Leo Driveの既存のプラットフォームと互換性があるだけでなく、動的な環境におけるリアルタイム処理の要件を満たすだけの堅牢性を備えている必要がありました。
お客様の申請内容と、当社が提案した解決策
Leo Drive社の要件を慎重に分析した後、当社の専門家は、測位のニーズを満たすために、デュアルアンテナRTK慣性航海システム(INS)であるEllipse-Dを推奨しました。
Ellipse-Dは、自動運転車の開発とテストに不可欠な精度、信頼性、および高度な機能のために選択されました。
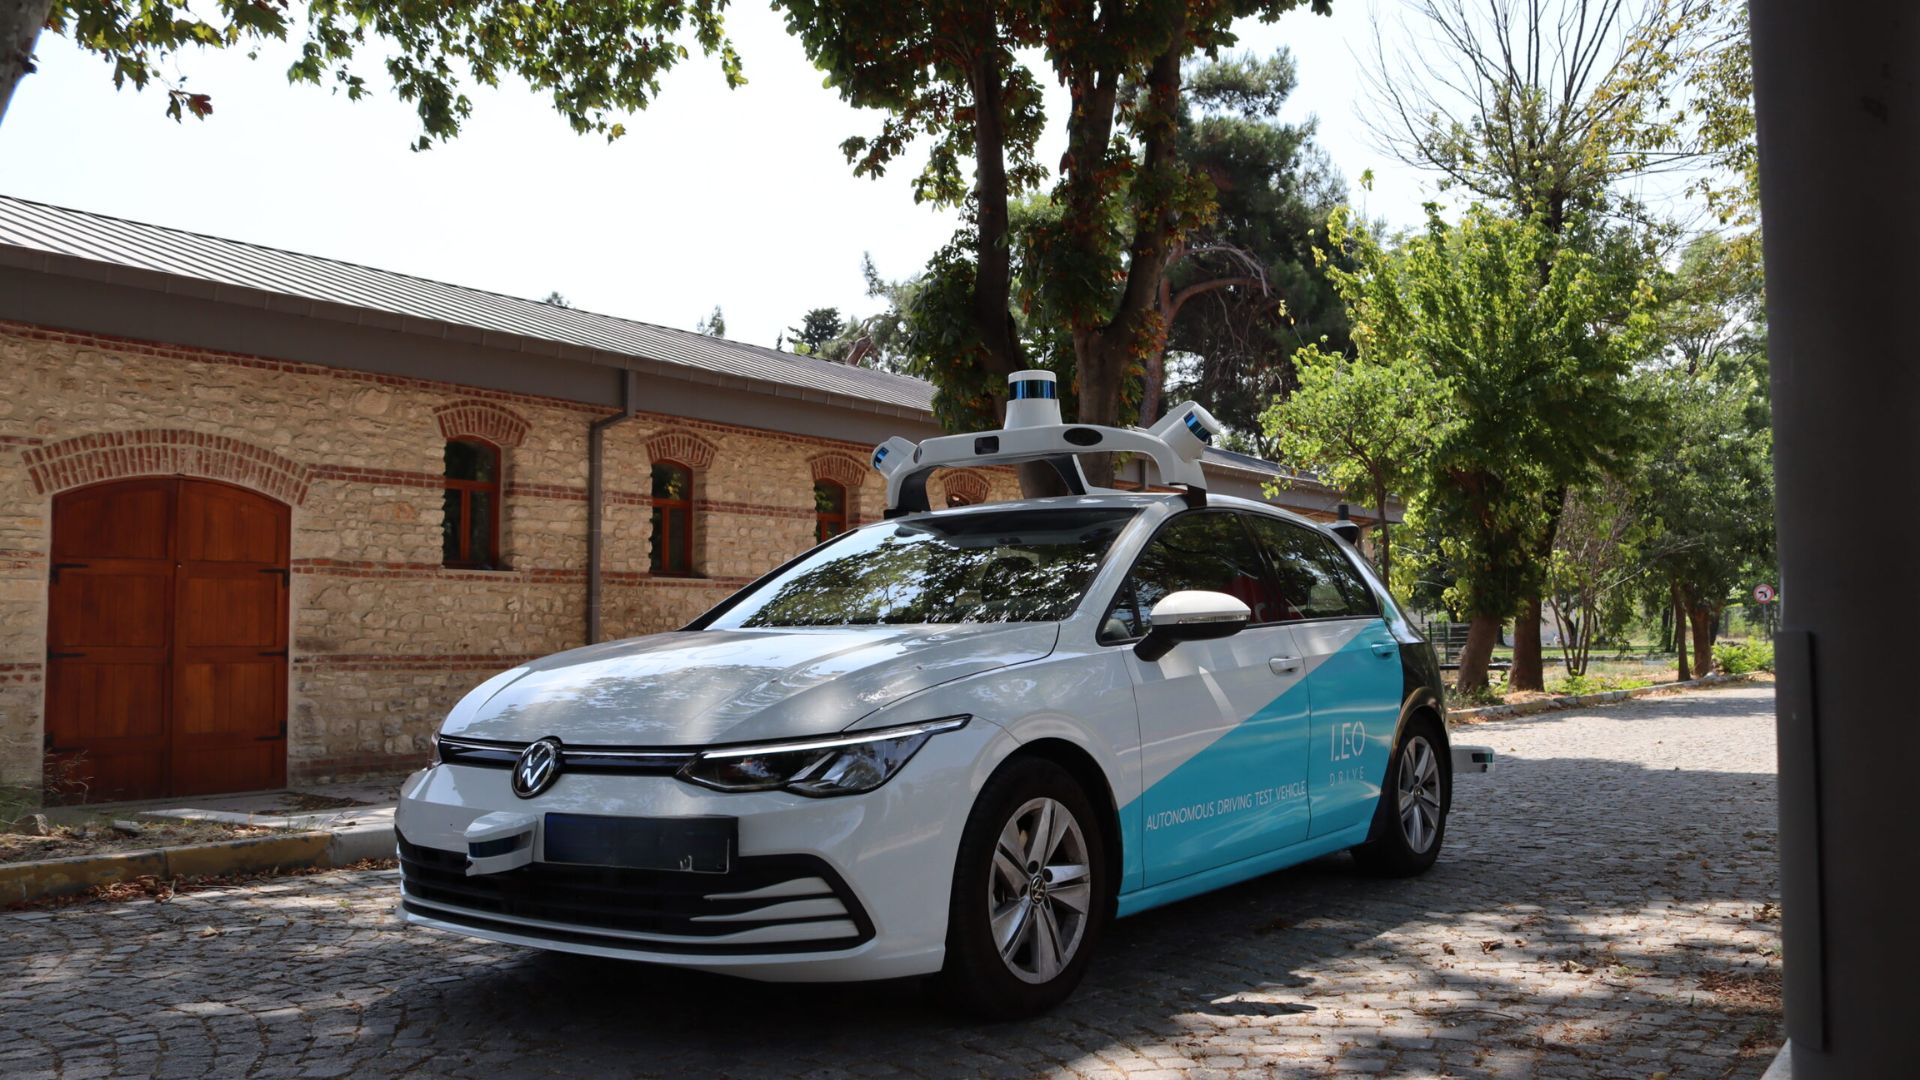
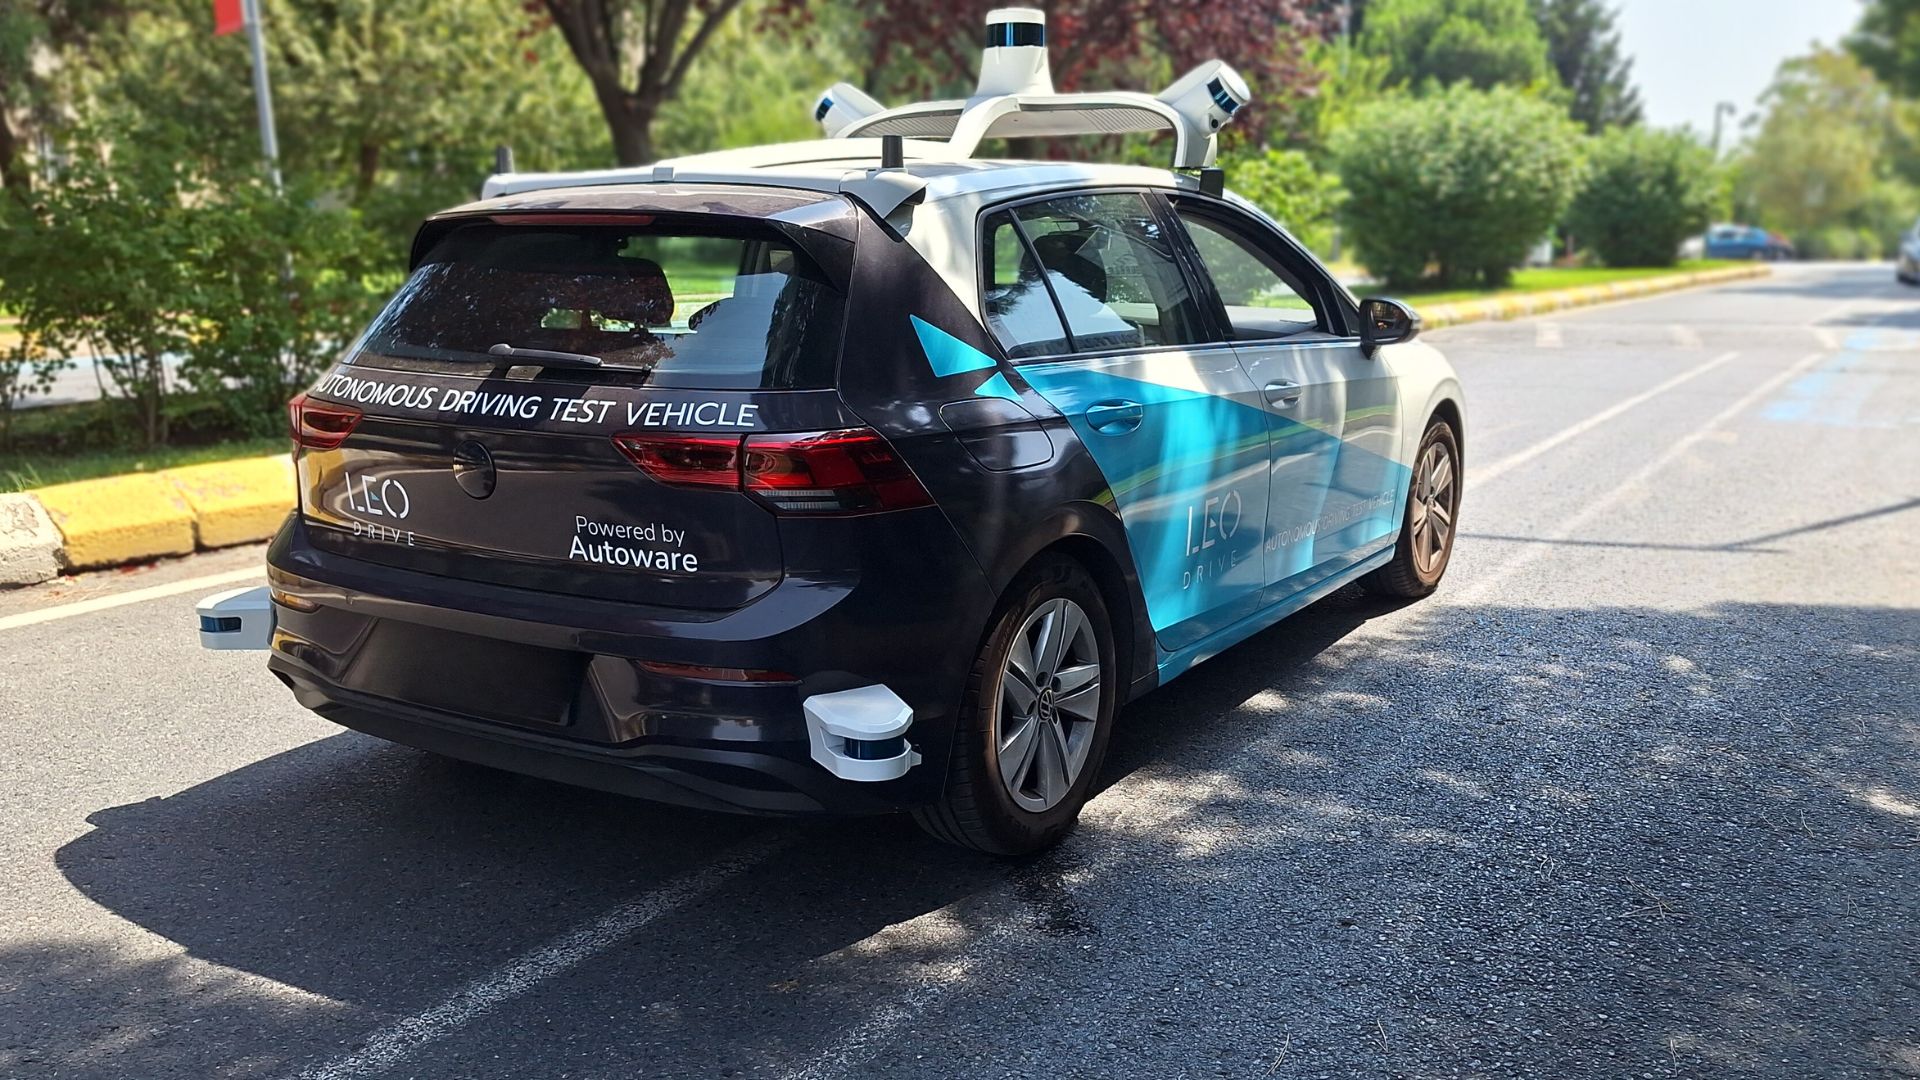
Ellipse-D INSは、自動運転用に改造された乗用車であるLeo Driveの自動運転テスト車両に統合されました。GNSS/INSシステム、複数のカメラ、LiDARセンサーを搭載したこの車両は、安全かつ効率的な運行のために、高精度なナビゲーションと正確な位置データ必要とします。
この車両は、研究開発(R&D)および技術実証のための重要なプラットフォームとして機能します。
テスト車両は、The Autoware FoundationがホストするAutowareソフトウェアによって駆動されています。これは、自動運転車向けのオープンソースのコラボレーティブ・ソフトウェアの開発に取り組む非営利団体です。
SBG SystemsとThe Autoware Foundationのパートナーシップにより、当社のセンサーとソフトウェアはAutowareのプラットフォームとシームレスに統合され、自動運転車コミュニティ向けのツールとリソースが強化されます。
統合、サポート、そしてその先へ
Leo Driveは、干渉を防ぎ最適なセンサー性能を確保するため、非強磁性材料を使用してテスト車両にEllipse-D INSを搭載しました。
電気接続はRS-232/422およびCANインターフェースを介して行われ、ROS2環境内でカスタムドライバーを使用してEllipse-Dのリアルタイムデータをセンサーフュージョンアルゴリズムに統合しました。ROS2 Ellipse-Dドライバーのおかげで、Autowareプラットフォームとの統合はシームレスに行われました。
統合フェーズの間、当社のサポートチームは継続的な支援を提供し、発生した課題に迅速に対応しました。また、SBG Systemsのサポートポータルは、包括的なガイダンスとトラブルシューティング支援を提供する貴重なリソースとなりました。
Leo Driveの自動運転車において重要な役割を果たしたEllipse-Dの主要機能
- 正確な位置測位:Ellipse-Dは、高精度のリアルタイム航法データを提供します。
- 堅牢な方位データ:デュアルアンテナRTK機能により、方位データの信頼性が確保され、車両の複雑なナビゲーションアルゴリズムを支えています。
- シームレスな統合:センサーのRS-232/422およびCAN接続により、Leo Driveの車載コンピュータとの容易な統合が可能になりました。ROS2環境におけるカスタムドライバとノードにより、Ellipse-Dと他の車両センサー間のスムーズな通信が促進され、システム全体の堅牢性が向上しました。
Ellipse-Dは期待を上回り、Leo Driveの要件を100%満たしました
Leo Driveは、自動運転車にEllipse-D INSを統合して以来、いくつかの重要な改善を経験しています:
- 精度の向上:Ellipse-Dが提供する高精度な位置測位と姿勢情報は、Leo Driveの自動運転システムのパフォーマンスと信頼性を洗練させる上で大いに役立ちました。
- 効率の向上:Ellipseシリーズの高度なアルゴリズムにより、よりスムーズな開発プロセスと正確なテスト結果が可能になり、R&Dの取り組みが合理化されました。
- 迅速なサポート:詳細なドキュメントや迅速に対応してくれるテクニカルサポートチームなど、包括的なカスタマーサポートにより、シームレスな統合プロセスが実現しました。
- また、Ellipse-Dからの信頼性の高いセンサーデータは品質管理にも不可欠であり、Leo Driveは他のセンサーの正確なテストを実施し、自動運転車の全体的な信頼性をさらに向上させることができました。
Leo Driveは、成功の鍵となったSBG Systemsの3つの際立った品質として、卓越したカスタマーサポート、高品質な製品、使いやすいサポートポータルを挙げました。
SBG Systemsにおいて、当社のチームは、このプロジェクトでLeo Driveと協力しながら貴重な経験を得ました。さらに、私たちはこの協力を単なる顧客関係ではなく、真のパートナーシップとして扱いました。しかし、自動運転技術に向けた複雑なアルゴリズムの統合には課題が生じました。それでも、セールス、事業開発、アルゴリズムの各チームは多大な献身を示しました。
その結果、私たちは技術的要件を完全に理解し、満たすことができました。
最終的に、私たちは満足しているパートナーとしてLeo Driveの信頼を獲得しました。突き詰めれば、ナビゲーション業界における成功は、信頼性と確実性を一歩一歩築き上げるかどうかにかかっています。
Ellipse-D
Ellipse-Dは、ポストプロセッシングソフトウェアQinertiaと互換性のある、デュアルアンテナと二周波RTK GNSSを統合した慣性航法システムです。
ロボット工学および地理空間アプリケーション向けに設計されており、オドメーター入力をPulseまたはCAN OBDIIと融合して、デッドレコニング(推測航法)の精度を向上させることができます。

Ellipse-D の見積もりを依頼
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
自動運転車の自律レベルにはどのようなものがありますか?
自動運転車の自律レベルは、自動車技術会(SAE)によって6段階(レベル0~レベル5)に分類されており、車両の運転における自動化の程度が定義されています。その内訳は以下の通りです:
- レベル0:自動化なし – 人間の運転者が常に車両を完全に制御しており、アラートや警告といった受動的なシステムのみが搭載されている。
- レベル1:運転支援 – 車両はステアリング操作または加速・減速のいずれかを支援することができるが、人間の運転者は常に制御権を保持し、周囲の状況に注意を払わなければならない(例:アダプティブ・クルーズ・コントロール)。
- レベル2:部分自動運転 – 車両はステアリングと加速・減速の両方を同時に制御できますが、ドライバーは常に前方を注視し、いつでも手動運転に切り替えられるよう備えている必要があります(例:テスラのオートパイロット、GMのスーパークルーズなど)。
- レベル3:条件付き自動運転 – 車両は特定の条件下で運転のあらゆる側面を処理できますが、システムから指示があった場合には、人間の運転者が介入できる態勢を整えておく必要があります(例:高速道路での走行)。運転者は積極的に状況を監視する必要はありませんが、常に警戒を怠らないようにしなければなりません。
- レベル4:高度な自動化 – 車両は、特定の条件や環境(市街地や高速道路など)において、人間の介入なしにすべての運転タスクを自律的に実行できる。ただし、その他の環境や特別な状況下では、人間が運転を行う必要がある場合がある。
- レベル5:完全自動運転――車両は完全に自律しており、あらゆる状況下で人間の介入なしにすべての運転作業を処理できる。運転手は不要であり、車両は場所や条件を問わず走行できる。
これらのレベルは、基本的な運転支援から完全自動運転に至るまで、自動運転技術の進化を定義する上で役立ちます。
自動運転車はどのように機能するのでしょうか?
自動運転車とは、人間の介入なしに自ら航行や制御を行うことができる高度なシステムを搭載した車両のことです。これらの車両は、自動運転用センサーとアルゴリズムを組み合わせて、周囲の状況を認識し、判断を下し、自動運転のタスクを実行します。その目標は、車両が運転のあらゆる側面を安全かつ効率的に処理できる完全な自律運転を実現することです。
自動運転車は、周囲の状況を把握するために、さまざまな主要技術を活用しています。その中には、次のようなものがあります:
- GNSS(全地球測位システム):自動運転車の位置、速度、進行方向に関するリアルタイムのアップデートを取得します。
- INS(慣性航法システム):GNSS信号が途切れた場合でも精度を維持します。自動運転車の位置、速度、方向に関するリアルタイムの更新情報を提供します。
- LiDAR(Light Detection and Ranging):レーザー光を用いて、車両周辺の環境を詳細に再現した3Dマップを作成する技術。この技術により、車両は周囲の物体(他の車両、歩行者、道路標識など)を検知・計測することができる。
- レーダー(Radio Detection and Ranging):電波を用いて、物体の速度、距離、方向を検知する技術。レーダーは、悪天候時や、遠距離にある物体を検知する際に特に有用である。
- カメラ:車線標示、信号機、道路標識など、車両の周囲の環境に関する視覚情報を捉えるためのものです。複雑な視覚的情報を解釈し、視覚データに基づいて判断を下す上で不可欠な役割を果たしています。
自動車のADASと自動運転車にはどのような違いがあるのでしょうか?
ADAS(先進運転支援システム)は、車線維持支援、アダプティブ・クルーズ・コントロール、自動ブレーキなどの機能を提供することで運転の安全性を高めますが、ドライバーによる積極的な監視が必要です。これに対し、自動運転システムを搭載した自動運転車は、人間の介入なしに車両の運転を完全に自動化することを目指しています。
ADASがタスクの補助や安全性向上の面からドライバーを支援する一方で、自動運転車はナビゲーションから意思決定に至るまで自動運転のあらゆる側面を処理できるように設計されており、より高いレベルの自動化(SAEレベル)と利便性を提供します。ADASの特性や機能はSAEレベル3未満に起因するものであり、そのような自動運転車は最低でもレベル4に対応します。
