

DVL – ドップラー式速度計
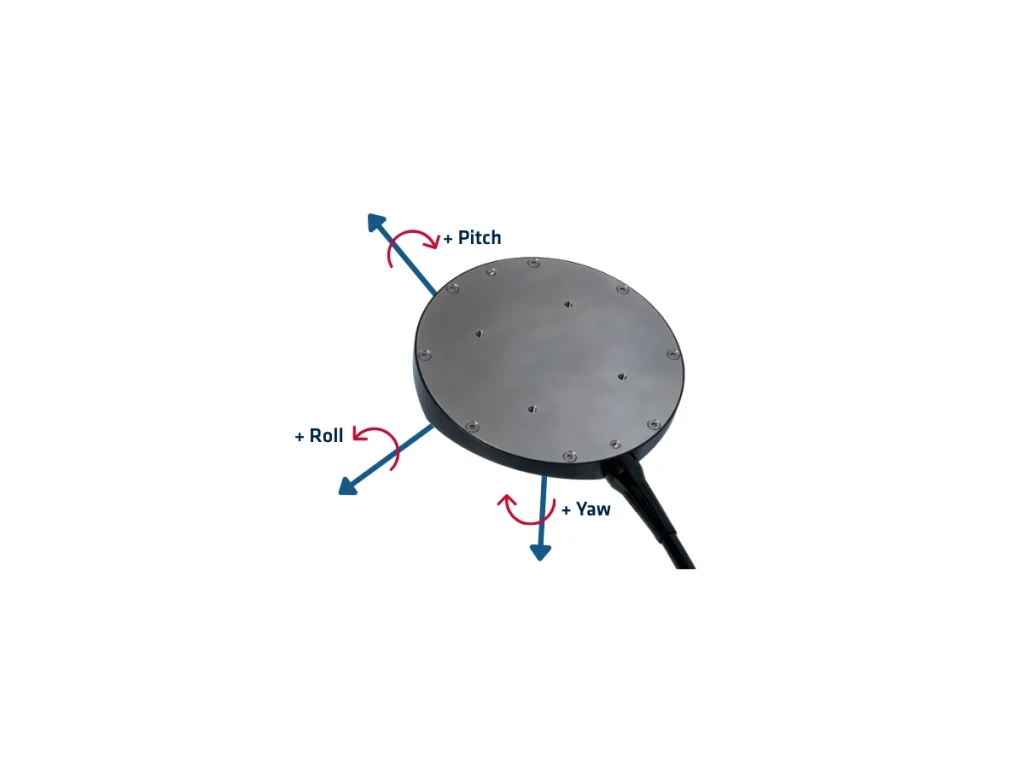
ドップラー速度計(DVL)は、海底または水柱に対する水中車両の速度を測定するために使用される音響センサーです。トランスデューサーから下方または外側に向けて音波を発することで動作します。これらの音響Pulseは、海底または水中の浮遊粒子に反射してセンサーに戻ります。システムはその後、発信信号と受信信号間の周波数変化であるドップラーシフトを計算し、車両の3次元(サージ、スウェイ、ヒーブ)速度を決定します。
DVLは、特にGNSS信号が利用できない水中ナビゲーションにおいて不可欠です。DVLは、時間の経過とともに速度を統合することで、位置の推定、動きの追跡、安定したコースの維持を支援します。これらは、自律型無人潜水機(AUV)、遠隔操作無人潜水機(ROV)、および有人潜水艇で一般的に使用されています。これらのセンサーは、海洋研究、海底測量、オフショアインフラ設置、パイプライン検査などの用途でも広く使用されています。高精度DVLは、特に困難な環境において、精度と堅牢性を向上させるために慣性航法システム(INS)と統合されることがよくあります。
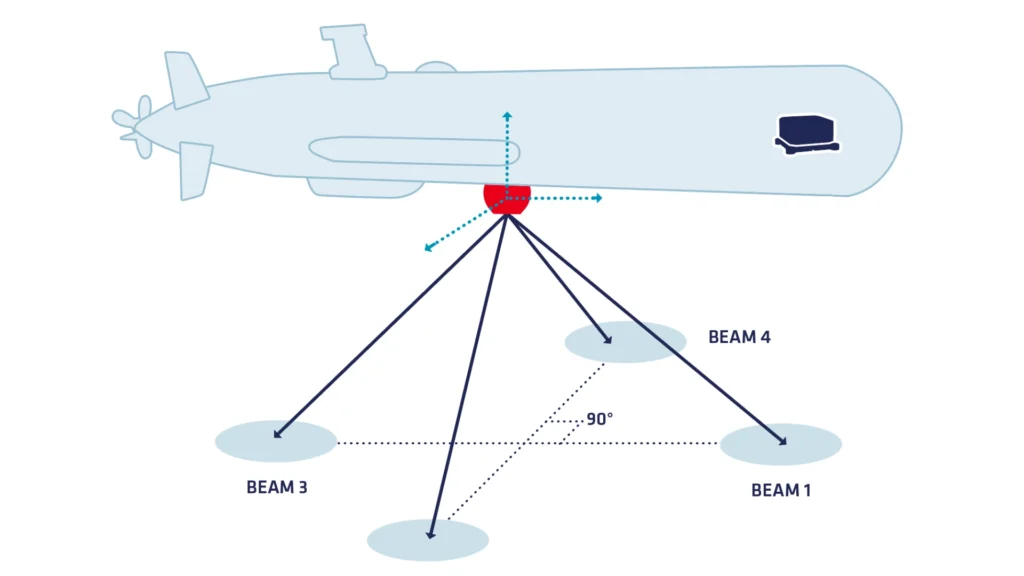
総じて、DVL は重要な航法データを提供し、浅海および深海での任務において、水中システムの確実な運用と操縦を可能にします。
DVL はどのように機能するのでしょうか?
DVL センサーの重要性を理解するには、まずそれが何であり、どのように機能するのかを把握することが重要です。基本的に、DVL センサーは、海底や水柱に対する水中車両の速度を測定する音響航法装置です。このセンサーは、下向きに角度を付けた複数のトランスデューサーから音波を放射することで機能します。
センサーは、海底や水中の粒子に反射して戻ってくる波を発信し、発信波と受信波間の周波数シフト(ドップラーシフト)を分析することで、速度を測定します。
センサーのアーキテクチャ
DVLセンサーのアーキテクチャをさらに詳しく見ると、いくつかの主要な構成要素が含まれています。トランスデューサーは音響Pulseの送受信器として機能し、測定プロセスの基礎を形成します。内蔵プロセッサはドップラーシフトを解釈し、得られる速度ベクトルを算出します。さらに、耐久性のあるハウジングが内部のすべての電子機器を過酷な水中環境から保護し、長期的な運用と信頼性を確保します。最後に、データインターフェースはDVLを、慣性航法システム (INS) や内蔵データロガーなどの外部システムに接続し、複雑な水中プラットフォームへのシームレスな統合を可能にします。
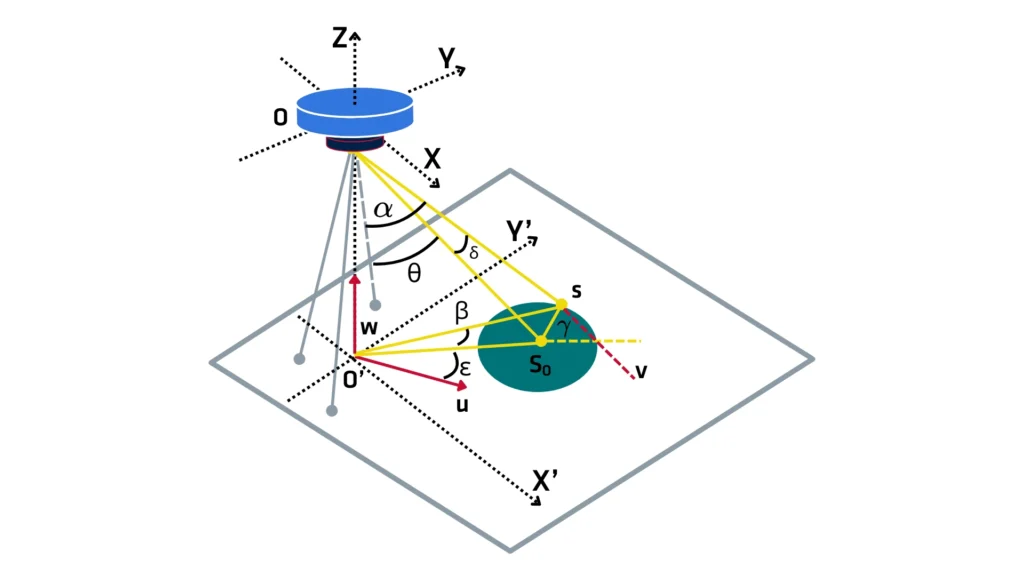
さらに、DVL のセンサーは、単に速度を測定するだけでなく、包括的な水中航行ソリューションにおいて不可欠な役割を果たしています。DVL システムは、一定期間にわたって継続的に収集された速度データを統合することで、車両の位置を推定します。これは、ミッション中に正確な軌道を維持するためにこうしたセンサーに依存する自律型水中車両(AUV)や遠隔操作型水中車両(ROV)にとって、特に有用です。
ナビゲーションにおけるDVLの利点
DVLは、航行(ナビゲーション)に加えて、水中測量およびマッピングにおいて不可欠です。DVLセンサーは、リアルタイムで高分解能の速度データを提供し、高精度な追跡と測位をサポートします。この高精度な測位は、海底マッピング、インフラ検査、および環境モニタリングに不可欠です。測量士はDVLデータを使用して正確な海底地形図を作成し、海底資産を特定します。さらに、海底の堆積物移動を監視します。
また、DVLセンサーは海洋学研究においても重要な用途があります。科学者はDVLセンサーを用いて、海流速度の測定、堆積物輸送パターンの分析、海洋生物の行動研究を行います。DVLを搭載したプラットフォームを戦略的な場所に配置することで、研究者は海洋力学や気候変動に関する理解を深める貴重な長期データセットを収集できます。
ドップラー式速度計センサーの用途
産業用途への移行として、DVLセンサーは海洋石油・ガス部門で広く使用されています。ここでは、特にパイプライン、ウェルヘッド、ライザーなどの水中インフラストラクチャの展開と保守を行う際、正確なナビゲーションと測位が最も重要となります。DVLセンサーにより、深度の深い場所で複雑なタスクを実行する水中車両の精密な制御が可能になり、安全性と作業効率の両方が向上します。
技術的な観点から見ると、いくつかの重要な進歩により、最新のDVLシステムの性能と信頼性が確保されています。高周波音響トランスデューサは近距離のタスクで卓越した分解能を提供し、低周波は長距離の測定を可能にします。洗練された信号処理アルゴリズムは、環境ノイズをフィルタリングし、水中での音の伝播に大きな影響を与える塩分、温度、圧力の変化を補正することで、性能をさらに向上させます。
さらに、多くのDVLセンサーは、INSおよびGNSSシステムと連携して動作します。これらを組み合わせることで、信号損失や環境の混乱に対して耐性のある堅牢なナビゲーション機能が実現します。このような冗長性は、長時間のミッションや、外部測位基準が利用できない深海の条件において極めて重要です。
重要なことに、測定精度を維持するためには、定期的な校正と環境補正手順が不可欠です。技術者は、変化する条件に対応するために定期的にセンサーを調整し、幅広いミッションや動作環境全体でデータの整合性を確保する必要があります。
結論として、DVLセンサーは現代の水中作業の基礎となっています。信頼性の高いナビゲーションを可能にし、科学探査をサポートし、産業ワークフローを改善し、水中マッピングの精度を高めます。音響技術とデータ処理が進化し続けるにつれて、DVLセンサーも進化し続け、海の謎を解き明かし、水中の重要インフラストラクチャをサポートするための不可欠なツールであり続けます。
DVL のその他のアプリケーションをご覧ください
DVL の技術が、標準的な航行にとどまらず、幅広い海洋運用をどのように支えているかをご紹介します。無人水上艇(USV)から自律型水中艇(AUV)に至るまで、これらのセンサーは任務の成功に不可欠な正確な速度および位置情報を提供します。海底インフラの点検、海底地形測量、あるいは科学研究など、どのような用途であっても、これらのセンサーは過酷な水上および水中環境においても信頼性の高い性能を発揮します。
