複雑な環境下での精度向上
ダイレクトジオレファレンシング(DG)は屋外環境でのマップ作成における主要な手法ですが、屋内やGNSS信号が極めて困難な環境ではほとんど使用されません。DGは、INSデータ(位置と姿勢)とセンサーデータ(LiDARやカメラ画像など)を組み合わせることで、多数の事前測量された地上基準点(GCP)に依存することなく、観測対象物の位置を正確に特定します。
しかしながら、屋内ではGNSSが利用できないため、従来のダイレクトジオレファレンシングは完全に閉鎖された空間には適用できません。多くの場合、マッピングは屋内と屋外の両方の環境をカバーするハイブリッドな方法で実施されます。
このようなシナリオでは、ほとんどの人が従来のマッピング技術に依存していますが、適切なINSと後処理ソフトウェアを選択することで、ダイレクトジオレファレンシングの利点をこれらのユースケースに拡張できます。高精度でドリフトの少ないINSを高度な後処理ソフトウェアと統合することで、長期間にわたって正確なダイレクトジオレファレンシングソリューションを維持することが可能です。SLAMのような知覚ベースのアルゴリズムは、この高精度な測位を直接使用して、マッピング精度をさらに向上させることができます。
このアプローチにより、絶対測位ソリューションおよび座標参照系(測地基準系)と完全に整合した屋内マップが作成されます。その結果、屋内と屋外のデータセット間で空間的な一貫性を確保することで、ワークフローが強化され、コラボレーションが改善されます。
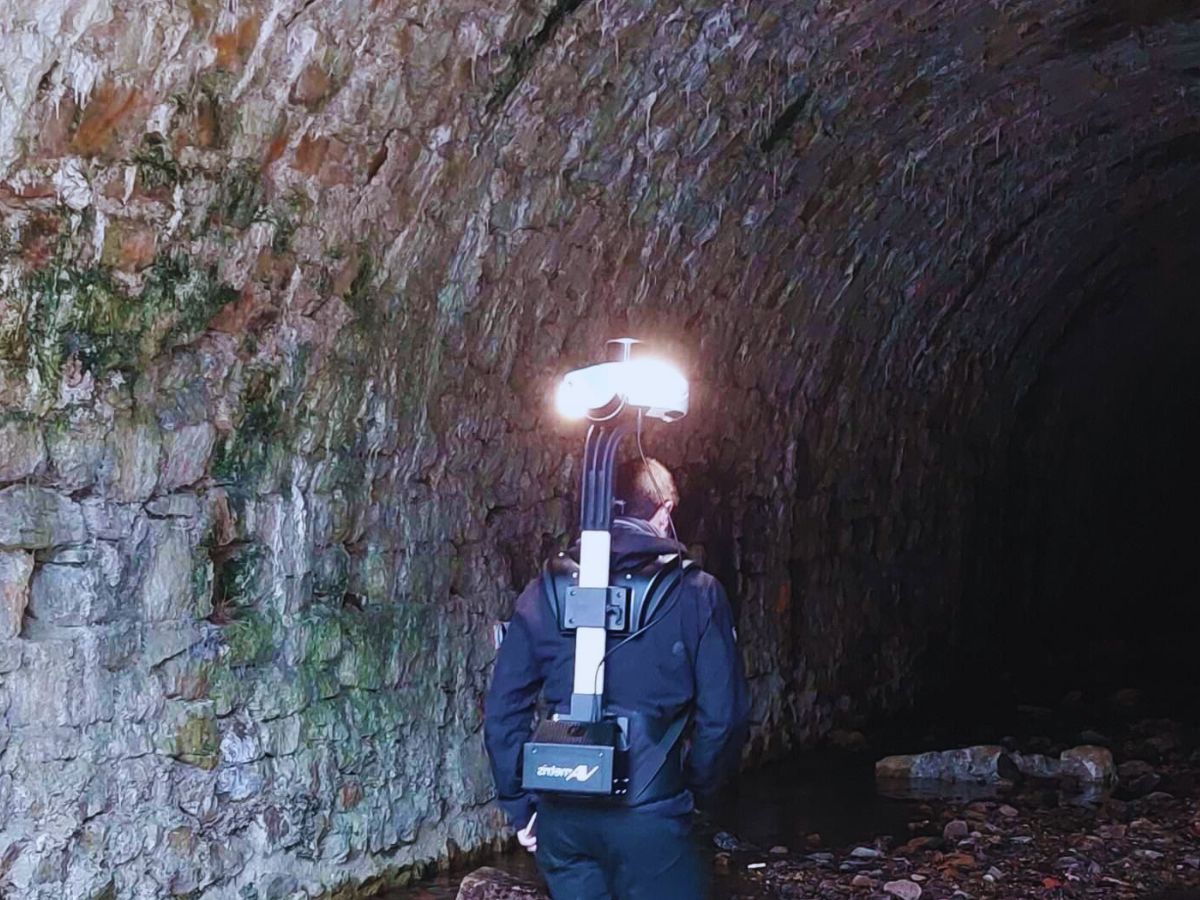
屋内マッピングソリューション向けの慣性システム
GNSSが利用できない完全な屋内環境では、マッピングは慣性計測装置(IMU)と、同時自己位置推定・地図作成(SLAM)などの認識ベースのアルゴリズムを組み合わせて行われます。従来の直接ジオレファレンスとは異なり、このアプローチはGNSSに依存せず、代わりにIMUデータとLiDAR、カメラ、または深度センサーを併用して正確な位置を維持します。
SLAMは、環境を継続的にマッピングすると同時に、その中でのシステムの位置を推定することで機能します。ただし、SLAM単体では、特に特徴の乏しいエリアや動的な環境において、ドリフト(誤差の蓄積)に悩まされる可能性があります。ハイエンドのIMUは、SLAMベースのマッピングを安定させる上で重要な役割を果たし、視覚的入力信頼できない場合でも一貫したモーション追跡を保証します。高精度で低ドリフトのIMUを統合することで、マッピング用途におけるSLAMのパフォーマンスを向上させることができます。
実際、IMUはドリフトの蓄積を減らし、長時間の測定でも正確な位置を維持し、暗い部屋や特徴のない廊下などの視界の悪い条件での信頼性を向上させます。この組み合わせにより、空間的整合性が保たれ、外部データセットと適切に位置合わせされた正確な屋内マップを作成できるようになります。
その結果、GNSSが完全に遮断された環境であっても、システムはワークフローを合理化し、協調的なマッピング作業を改善します。
屋内マッピング向けのソリューションをご覧ください
当社のモーションおよびナビゲーション製品は、屋内マッピングシステムとシームレスに統合されます。最先端の慣性システムは、最も困難な環境であっても、高品質な屋内マップを作成するために必要な精度と信頼性を提供します。
屋内マッピングにモバイルロボットを使用する場合でも、ポータブルシステムを使用する場合でも、当社の製品は正確なマップの作成に必要な精度、パフォーマンス、ワークフローを提供します。当社のシステムは、インダストリアルインスペクション、施設管理、緊急対応など、さまざまな用途に最適です。

Quanta Plus

Qinertia GNSS-INS
マッピングアプリケーションのパンフレット
パンフレットをメールボックスに直接お届けします!
導入事例
導入事例をご覧いただき、世界中のチームがどのように当社の慣性航法ソリューションをさまざまな屋内マッピング用途に正常に統合しているかをご確認ください。複雑な施設内を移動する倉庫ロボットから、屋内空間の高精度な3Dマップを作成するドローンまで、当社の製品はマッピングプロジェクトの効率と精度の向上に貢献してきました。
実際の現場で稼働するシステムの実例をご覧ください。導入事例を読んで、SBG Systemsがお客様のマッピングソリューションにどのような精度と信頼性をもたらすことができるかをご確認ください。

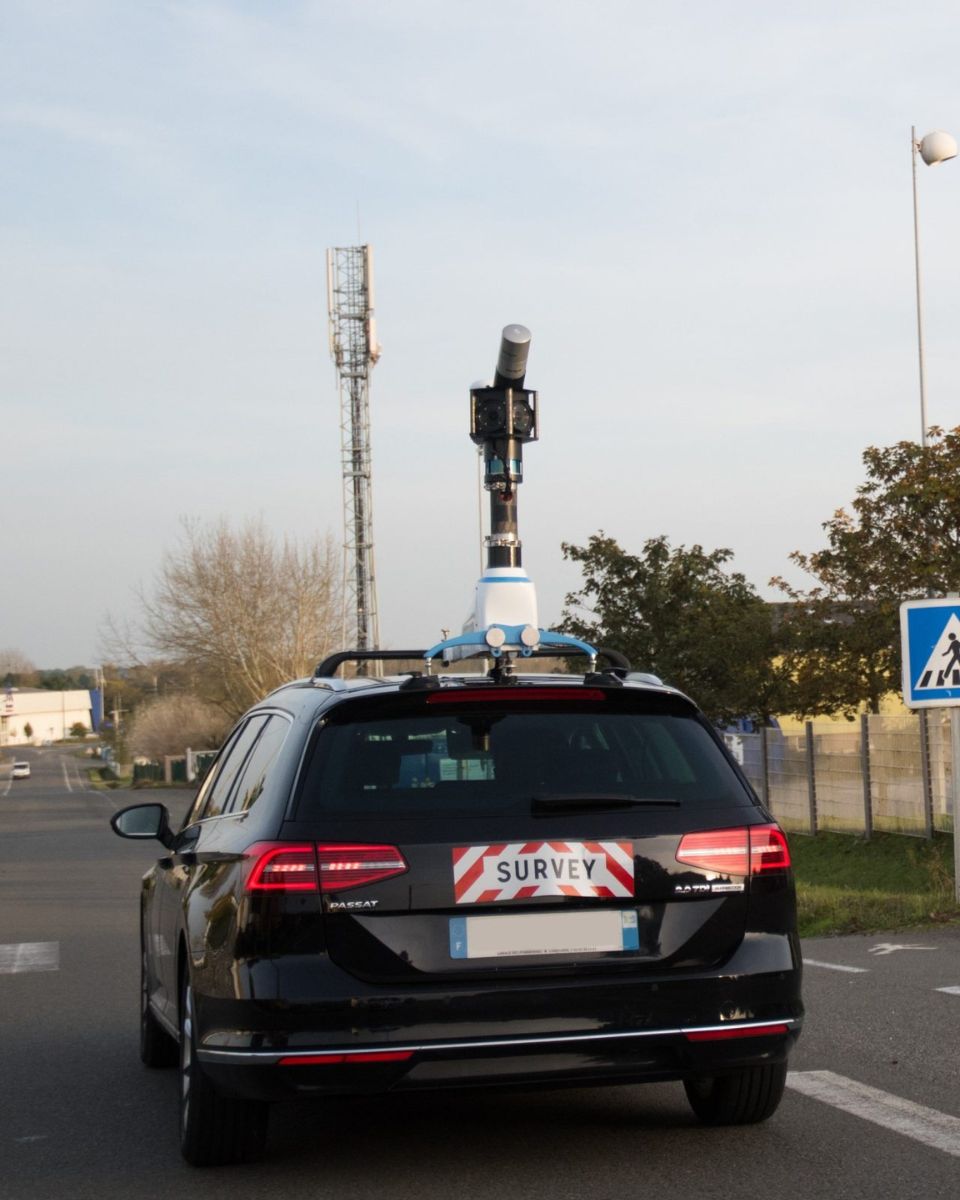




彼らは私たちのことを話している
当社の顧客は、産業機器メーカーから緊急対応チームまで多岐にわたり、GNSSが利用できない環境でも正確で信頼性の高いマップを作成するために、当社の慣性システムを信頼しています。
当社のサービスにご満足いただいているお客様の一員となり、業界をリードするソリューションを通じて、お客様の屋内マッピングのニーズをどのようにサポートできるか、ぜひ詳しくご覧ください。



その他のアンケートアプリをチェック
多様な測量ニーズに対応する、当社の高度な慣性航法ソリューションの性能をご活用ください。陸上、空中、海上での運用をサポートします。当社の技術は、あらゆる環境において信頼性の高いデータ、高い精度、一貫したパフォーマンスを提供します。
ご質問はありますか?
屋内マッピングシステムがどのように機能するか気になりますか?GNSSが利用できない環境での正確なマッピングに慣性システムがどのように貢献するかについてもっと知りたいですか?当社のFAQセクションでは、関連技術、ベストプラクティス、ソリューションへの製品の統合方法など、屋内マッピングシステムに関する最も一般的な質問を取り上げています。
屋内測位システムとは何ですか?
屋内測位システム(IPS)は、GNSSの電波が届きにくい、または届かない建物などの屋内で、人やモノの位置を正確に特定する特殊な技術です。ショッピングモール、空港、病院、倉庫などの環境で高精度な測位情報を提供するために、さまざまな技術が活用されています。
IPSは、測位に複数の技術を活用できます。具体的には、
- Wi-Fi:複数のアクセスポイントからの信号強度と三角測量を利用して、位置を推定します。
- Bluetooth Low Energy(BLE):追跡のために、近くのデバイスに信号を送信するビーコンを利用しています。
- 超音波:音波を利用して位置を正確に検出する技術で、多くの場合、モバイルデバイスのセンサーと組み合わせて使用される。
- RFID(無線周波数識別):物品にタグを取り付け、リアルタイムで追跡を行う技術。
- 慣性計測装置(IMU):これらのセンサーは動きと姿勢を監視し、他の手法と組み合わせることで位置の精度を高めます。
正確な位置測定には、屋内空間の詳細なデジタル地図が不可欠であり、モバイル端末や専用機器が位置測定インフラからの信号を受信します。
IPSは、従来のGNSSが機能しない場所でのナビゲーションの強化、資産追跡、緊急サービスの支援、利用者の行動分析、スマートビルディングシステムとの統合を実現し、業務効率を大幅に向上させます。
SLAMとはどういう意味ですか?
SLAM(Simultaneous Localization and Mappingの略)は、未知の環境のマップを構築すると同時に、その環境内におけるエージェントの位置を追跡するために、ロボット工学やコンピュータビジョンで使用される計算手法です。これは、屋内や密集した都市部など、GNSSが利用できないシナリオにおいて特に有用です。
SLAMシステムは、エージェントの位置と姿勢をリアルタイムで特定します。これには、ロボットやデバイスが環境内を移動する際の動きを追跡することが含まれます。エージェントが移動する間、SLAMシステムは環境のマップを作成します。これは、周囲のレイアウト、障害物、特徴を捉えた2Dまたは3Dの表現となり得ます。
これらのシステムでは、環境に関するデータを収集するために、カメラ、LiDAR、慣性計測装置(IMU)などの複数のセンサーがよく使用されます。これらのデータが統合されることで、位置推定とマッピングの精度が向上します。
SLAMアルゴリズムは、入力データを処理して、マップとエージェントの位置情報を継続的に更新します。これには、フィルタリングや最適化手法など、複雑な数学的計算が含まれます。
フォトグラメトリーとは何ですか?
写真測量とは、写真を用いて物体や環境の距離、寸法、特徴を測定し、地図化する科学および技術のことです。異なる角度から撮影された重なり合う画像を分析することで、写真測量により、正確な3Dモデル、地図、あるいは測定値を作成することが可能になります。このプロセスでは、複数の写真に共通する点を特定し、三角測量の原理を用いてそれらの空間上の位置を算出します。
写真測量法は、以下のようなさまざまな分野で広く利用されています:
- 写真測量による地形図作成:景観や市街地の3Dマップの作成。
- 建築・土木:建築図面や構造解析に使用されます。
- 考古学における写真測量:遺跡や遺物の記録と復元。
- 航空写真測量:土地測量および建設計画のため。
- 林業および農業:作物、森林、および土地利用の変化のモニタリング。
フォトグラメトリーを最新のドローンやUAV(無人航空機)と組み合わせることで、航空写真の迅速な収集が可能となり、大規模な測量、建設、環境モニタリングプロジェクトにおいて効率的なツールとなります。
LiDARとは何ですか?
LiDAR(Light Detection and Ranging:光検出と測距)は、レーザー光を使用して物体や表面までの距離を測定するリモートセンシング技術です。レーザーパルスを照射し、ターゲットに当たって戻ってくるまでの時間を測定することで、LiDARは環境の形状や特性に関する正確な3次元情報を生成できます。地球の表面、構造物、植生の3次元高解像度マップの作成に一般的に使用されています。
LiDARシステムは、以下のようなさまざまな業界で広く活用されています:
- 地形図作成:地形、森林、都市環境を測量するため。
- 自動運転LiDAR車両:ナビゲーションおよび障害物検知用。
- 農業:作物や圃場の状況を監視するため。
- 環境モニタリング:洪水シミュレーション、海岸線の浸食など。
LiDARセンサーは、ドローンや航空機、車両に搭載することができ、広範囲にわたる迅速なデータ収集を可能にします。この技術は、鬱蒼とした森林や起伏の激しい地形といった過酷な環境下でも、詳細かつ正確な測定値を提供できる点で高く評価されています。
IMUとは?
慣性計測ユニット(IMU)は、プラットフォームの線形加速度と角速度を捉えることで、その運動と姿勢を測定するコンパクトなセンサーモジュールです。その核心として、IMUは直交軸に沿って配置された3つの加速度計と3つのジャイロスコープを統合し、6つの自由度の測定を提供します。
加速度計はプラットフォームが空間内でどのように加速するかを検知し、ジャイロスコープはそれがどのように回転するかを追跡します。これらの測定値を組み合わせて処理することにより、IMUは外部信号に一切頼ることなく、速度、姿勢、および進路の変化に関する正確な情報を提供します。これにより、IMUはGPSが利用できない、信頼できない、または意図的に妨害されている環境における航法に不可欠なものとなります。その性能は、センサーの品質、校正、そしてバイアス、ノイズ、スケールファクター、ミスアライメントなどの誤差がどの程度制御されているかに大きく依存します。
高精度なIMUには、誤差が時間とともに急速に蓄積しないようにするための高度な校正、熱補正、振動フィルタリング、バイアス安定化メカニズムが含まれています。これらの特性により、IMUはUAV、巡航ミサイル、無人車両からAUV、ロボット工学、産業用安定化システムに至るまで幅広い用途で使用されており、最も過酷な運用条件下でも動きと姿勢の堅牢かつ継続的な認識を提供します。
「参照系」とは何ですか?
基準座標系は、基本的には、オブジェクトの位置、動き、および方位を説明するために使用する座標系です。慣性航法においては、加速度計、ジャイロスコープ、磁気計などのセンサーからの測定値を一貫性のある意味のある方法で表現することを可能にする数学的基礎を提供します。
扱うすべてのベクトル(加速度、速度、姿勢)は、選択した基準座標系に対して定義されるため、これらの座標系を選択し理解することは極めて重要です。実際には、慣性系と非慣性系の2つの大まかなカテゴリを扱います。
慣性系とは、完全に静止しているか、または回転や加速度のない等速で移動している座標系のことで、ニュートンの法則を直接適用することができます。地球上には真の慣性系が存在しないため、高高度や宇宙空間のアプリケーションでは、通常、地球中心慣性(ECI)座標系などを使用して近似します。
ほとんどの地上および海上運用では、地球中心地球固定(ECEF)座標系や、北-東-下(NED)または東-北-上(ENU)などの局所ナビゲーション座標系といった非慣性系に依存しています。これらの座標系は地球とともに回転し、重力を伴うため、運動方程式にはコリオリ力や遠心力の影響を補正する必要があります。
INSにおいて、車両に固定されたボディフレームは生IMUデータが測定される座標系であり、ナビゲーションフレームは速度、姿勢、位置を表現したい座標系であり、慣性系はこれらの上位に位置する理想的な数学的基準です。回転行列、クォータニオン、または方向余弦行列を介して処理されるこれらの座標系間の変換により、システムは方位を伝播し、加速度を速度と位置に積分することができます。最終的に、基準座標系は、生の慣性測定値を用途のある航法情報へと変換するための共通の「言語」を提供します。
