Améliorer la navigation des voitures autonomes
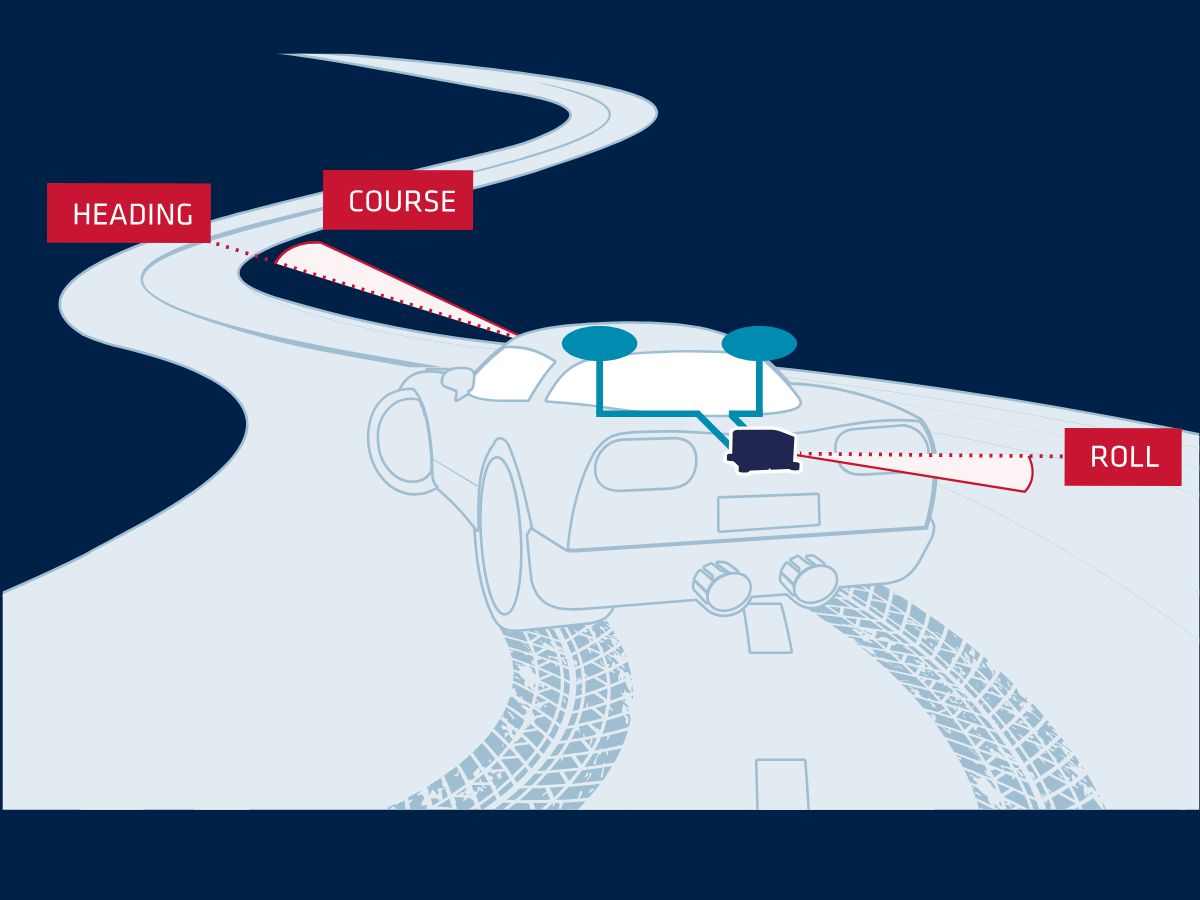
Nos systèmes de navigation inertielle (INS) fournissent le roulis, le tangage et le cap en temps réel. Intégrés à un récepteur GNSS, ils maintiennent la précision pendant les coupures de signal. Ils synchronisent et stabilisent avec précision les équipements supplémentaires, tels que les LiDAR ou les caméras, pour les applications de véhicules autonomes.
De plus, l'intégration d'un INS avec d'autres capteurs permet une compréhension exhaustive de l'environnement du véhicule. En outre, cette intégration permet la navigation dans des scénarios complexes et dynamiques avec une plus grande précision.
Améliorer la sécurité et la fiabilité des véhicules autonomes
L'un des environnements les plus complexes pour les voitures autonomes est la zone urbaine, où les signaux GNSS peuvent être obstrués par de grands bâtiments et où les conditions de circulation évoluent rapidement. L'INS fournit la précision et la fiabilité nécessaires pour naviguer en toute sécurité dans ces environnements.
Nos capteurs INS utilisent la technologie des systèmes micro-électro-mécaniques (MEMS). Cela permet d'obtenir des capteurs plus petits, plus précis et plus économes en énergie, améliorant ainsi les performances globales de l'INS dans les voitures autonomes.
Systèmes de navigation inertielle pour voitures autonomes
Nos systèmes de navigation inertielle sont conçus pour offrir la précision et la fiabilité inégalées nécessaires pour naviguer dans des environnements complexes, tels que les canyons urbains, en toute confiance.
Nous avons créé des solutions INS avancées qui s'intègrent parfaitement aux systèmes de vos véhicules autonomes, fournissant des données en temps réel qui garantissent un positionnement précis ainsi qu'un contrôle fluide et exact. Des rues urbaines aux terrains difficiles, nous dotons votre technologie de conduite autonome des capacités de navigation robustes et haute performance requises pour assurer un fonctionnement autonome sûr, fiable et efficace.
Découvrez nos solutions pour voitures autonomes
Façonnez l'avenir de la mobilité autonome à nos côtés, là où l'innovation rencontre la précision et où chaque trajet est guidé avec une exactitude inégalée. Découvrez nos solutions pour la navigation des voitures autonomes.

Ellipse-D

Ekinox Micro

Ekinox-D
Brochure sur les applications autonomes
Recevez notre brochure instantanément dans votre boîte de réception !
Études de cas
Découvrez comment notre technologie inertielle redéfinit le paysage des véhicules autonomes dans notre section d'études de cas. Ces exemples concrets montrent comment nos capteurs avancés permettent une navigation précise et des performances robustes. Nos solutions renforcent la sécurité dans les environnements urbains complexes et garantissent un fonctionnement optimal lorsque les signaux GNSS sont indisponibles.

Comment Treeswift modernise les opérations de terrain pour les services publics
Cartographie mobile
Détection des défauts des rails par TREALIS avec Apogee Navsight
Positionnement de tramways et de trains
Comment GapEOD sécurise les levés géophysiques grâce à l'Ellipse
Positionnement de tramways et de trains


Ils parlent de nous
Écoutez directement les innovateurs et les clients qui ont adopté notre technologie.
Leurs témoignages et retours d'expérience illustrent l'impact significatif de nos capteurs dans les applications concrètes de véhicules autonomes.



Explorez d'autres applications potentielles pour les véhicules autonomes
Les véhicules autonomes transforment des secteurs bien au-delà du seul transport. De l'agriculture et la logistique à la construction et la surveillance, les technologies de navigation avancées permettent des opérations plus intelligentes, plus sûres et plus efficaces. Explorez le large éventail d'applications innovantes rendues possibles par l'autonomie.
Vous avez des questions ?
Trouvez les réponses aux questions les plus fréquentes concernant les applications que nous présentons. Notre FAQ fournit des explications claires pour chaque application mise en avant. Elle aide les utilisateurs à comprendre les cas d'usage pratiques et les avantages. De plus, si vous ne trouvez pas les informations dont vous avez besoin, contactez-nous directement.
Comment fonctionnent les voitures autonomes ?
Les voitures autonomes sont des véhicules équipés de systèmes sophistiqués qui leur permettent de naviguer et de se piloter sans intervention humaine. Ces véhicules utilisent une combinaison de capteurs de conduite autonome et d'algorhitmes pour percevoir leur environnement, prendre des décisions et exécuter des tâches de conduite autonome. L'objectif est d'atteindre une autonomie complète, où le véhicule peut gérer tous les aspects de la conduite de manière sûre et efficace.
Les voitures autonomes s'appuient sur un ensemble de technologies clés pour percevoir leur environnement. Celles-ci incluent :
- GNSS (Global Navigation Satellite System) : pour obtenir des mises à jour en temps réel sur la position, la vitesse et la direction du véhicule autonome.
- INS (Inertial Navigation Systems) : pour maintenir la précision en cas de coupure du signal GNSS. Il fournit des mises à jour en temps réel sur la position, la vitesse et la direction de la voiture autonome.
- LiDAR (Light Detection and Ranging) : utilisation de faisceaux laser pour créer une carte 3D détaillée de l'environnement du véhicule. Cette technologie aide la voiture à détecter et à mesurer les objets qui l'entourent, y compris les autres véhicules, les piétons et les panneaux de signalisation.
- Radar (Radio Detection and Ranging) : utilisation d'ondes radio pour détecter la vitesse, la distance et la direction des objets. Le radar est particulièrement utile dans des conditions météorologiques défavorables et pour détecter des objets à plus longue portée.
- Caméras : pour capturer des informations visuelles sur l'environnement du véhicule, notamment les marquages au sol, les feux de circulation et les panneaux routiers. Elles sont essentielles pour interpréter des indices visuels complexes et prendre des décisions basées sur des données visuelles.
Quelle est la différence entre l'ADAS dans les voitures et les voitures autonomes ?
L'ADAS (systèmes avancés d'aide à la conduite) améliore la sécurité au volant en proposant des fonctionnalités telles que l'aide au maintien dans la voie, le régulateur de vitesse adaptatif et le freinage automatique, mais nécessite une supervision active du conducteur. En revanche, les voitures autonomes, dotées de systèmes de conduite autonome, visent à automatiser entièrement le fonctionnement du véhicule sans intervention humaine.
Alors que les systèmes ADAS soutiennent les conducteurs en les assistant dans leurs tâches et en améliorant la sécurité, les voitures autonomes sont conçues pour gérer tous les aspects de la conduite autonome, de la navigation à la prise de décision, offrant ainsi un niveau d'automatisation (niveaux SAE) et de confort supérieur. Les caractéristiques ou fonctionnalités des ADAS correspondent aux niveaux SAE inférieurs à 3, tandis que les voitures autonomes en tant que telles relèvent au minimum du niveau 4.
Comment fonctionne le GPS ?
Le GPS (Global Positioning System) repose sur une constellation de satellites, une synchronisation précise et la trilatération pour déterminer votre position partout sur Terre.
Voici l'explication la plus simple et la plus claire :
1 – Les satellites diffusent des signaux
Environ 30 satellites GPS orbitent autour de la Terre, chacun transmettant en continu :
– Sa position exacte dans l'espace
– L'heure exacte à laquelle le signal a été envoyé (à l'aide d'horloges atomiques)
Ces signaux se déplacent à la vitesse de la lumière.
2 – Votre récepteur mesure le temps de trajet
Un récepteur GPS (dans votre téléphone, drone, INS, etc.) capte les signaux de plusieurs satellites.
En mesurant le temps mis par chaque signal pour arriver, il calcule la distance :
distance = vitesse de la lumière × temps de trajet
3 – La trilatération calcule votre position
Pour trouver votre position, le récepteur utilise la trilatération (et non la triangulation) :
- Avec 1 satellite → vous pourriez vous trouver n'importe où sur une sphère
- Avec 2 satellites → les cercles s'intersectent
- Avec 3 satellites → deux points possibles
- Avec 4 satellites → votre position 3D exacte + correction d'horloge
Votre récepteur ne disposant pas d'une horloge atomique, le 4e satellite est nécessaire pour corriger les erreurs de synchronisation.
4 – Les corrections améliorent la précision
Le GPS brut comporte des erreurs dues à :
- Atmosphère (ionosphère, troposphère)
- Dérive de l'horloge du satellite
- Erreurs de prédiction d'orbite
- Réflexions multipath (signaux rebondissant sur les bâtiments)
Pour améliorer la précision :
- Le SBAS (par exemple, WAAS, EGNOS) fournit des corrections en temps réel
- Les techniques RTK et PPP corrigent les erreurs jusqu'au niveau centimétrique
- Le couplage INS (IMU + GPS) lisse les données et comble les lacunes en cas de perte de signal.
6 – Sortie finale
Le récepteur combine toutes les données pour estimer :
- Latitude
- Longitude
- Altitude
- Vitesse
- Heure précise
Les récepteurs GPS modernes font cela des dizaines ou des centaines de fois par seconde.
Qu'est-ce qu'un INS ?
Un INS (Système de Navigation Inertielle) est une solution de navigation autonome qui détermine la position, l'orientation et la vitesse d'une plateforme en utilisant uniquement des capteurs inertiels—généralement :
- Accéléromètres (mesurent l'accélération linéaire)
- Gyroscopes (mesurent la rotation angulaire)
Comment ça fonctionne ?
Les gyroscopes suivent la rotation de la plateforme (roulis, tangage, cap). Les accéléromètres mesurent le mouvement le long de trois axes. Un filtre de navigation (généralement un filtre de Kalman) intègre ces mesures au fil du temps pour calculer :
- Position (x, y, z)
- Vitesse
- Attitude (orientation)
Caractéristiques clés
- Entièrement autonome : aucun signal externe nécessaire pour fonctionner
- Fréquence de mise à jour élevée : souvent des centaines ou des milliers de mesures par seconde
- Fonctionne dans n'importe quel environnement : fonctionne sous terre, sous l'eau, à l'intérieur et dans les environnements privés de GPS
- La précision dépend de la gamme de capteurs : elle s'étend des IMU grand public aux INS de classe tactique et de navigation.
Applications courantes
- Aérospatiale et défense : missiles, UAV, munitions rôdeuses, véhicules blindés
- Marine : AUVs, USVs, navires, systèmes d'hydrographie
- Robotique terrestre : véhicules autonomes, SLAM, AGV
- Arpentage et cartographie : systèmes de cartographie mobile, LiDAR
- Industriel : stabilisation, suivi de mouvement
