Aprimorando a navegação de carros autônomos
Nossos Sistemas de Navegação Inercial (INS) fornecem dados de rolagem (roll), arfagem (pitch) e proa (heading) em tempo real, integrados a um receptor GNSS para manter a precisão durante interrupções de sinal. Eles sincronizam e estabilizam com precisão equipamentos adicionais, como LiDAR ou câmeras, para aplicações em veículos autônomos.
Além disso, a integração de um INS com outros sensores cria uma compreensão abrangente do ambiente do veículo. Ademais, essa integração permite a navegação em cenários complexos e dinâmicos com maior precisão.
Melhorando a segurança e a confiabilidade de veículos autônomos
Um dos ambientes mais desafiadores para carros autônomos são as áreas urbanas, onde os sinais de GNSS podem ser obstruídos por prédios altos e as condições de tráfego mudam rapidamente. O INS fornece a precisão e a confiabilidade necessárias para navegar nesses ambientes com segurança.
Nossos sensores INS utilizam tecnologia de Sistemas Microeletromecânicos (MEMS). Isso permite sensores menores, mais precisos e energeticamente mais eficientes, aprimorando o desempenho geral do INS em carros autônomos.
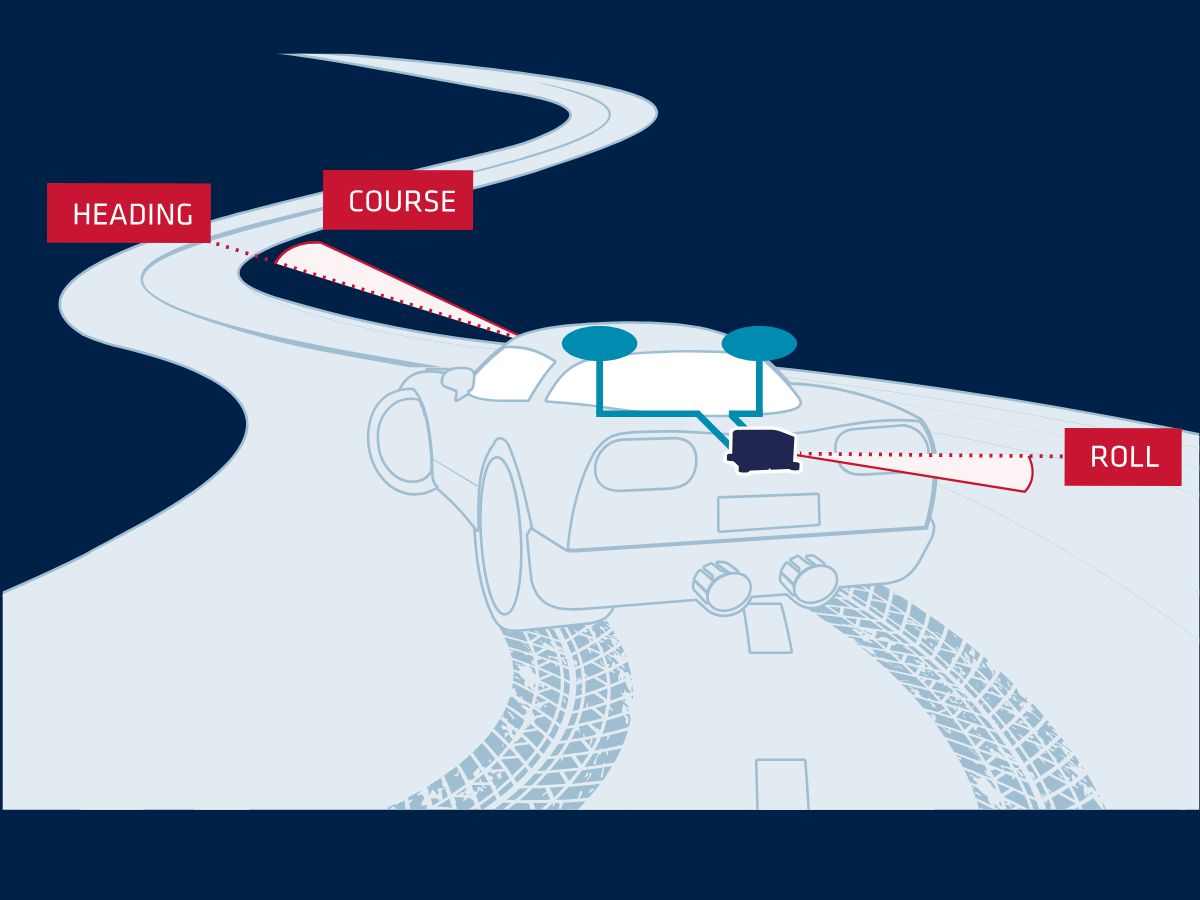
Sistemas de navegação inercial para carros autônomos
Nossos Sistemas de Navegação Inercial foram projetados para fornecer a precisão e a confiabilidade inigualáveis exigidas para navegar com confiança em ambientes complexos, como cânions urbanos.
Criamos soluções avançadas de INS que se integram perfeitamente aos sistemas do seu veículo autônomo, fornecendo dados em tempo real que garantem um posicionamento preciso e um controle suave e exato. De ruas urbanas a terrenos desafiadores, capacitamos sua tecnologia de carros autônomos com os recursos de navegação robustos e de alto desempenho necessários para alcançar uma operação autônoma segura, confiável e eficiente.
Descubra nossas soluções para carros autônomos
Impulsione o futuro da mobilidade autônoma conosco, onde a inovação encontra a precisão e cada jornada é guiada com exatidão incomparável. Descubra nossas soluções para navegação de carros autônomos.

Ellipse-D

Ekinox Micro

Ekinox-D
Folheto sobre aplicações autônomas
Receba nosso folheto imediatamente na sua caixa de entrada!
Estudos de caso
Explore como nossa tecnologia inercial transforma o cenário de veículos autônomos em nossa seção de estudos de caso. Esses exemplos do mundo real mostram como nossos sensores avançados permitem navegação precisa e desempenho robusto. Nossas soluções aumentam a segurança em ambientes urbanos complexos e garantem funcionalidade ideal quando os sinais de GNSS estão indisponíveis.

Como a Treeswift está modernizando as operações de campo das concessionárias de serviços públicos
Mapeamento móvel
Detecção de defeitos em trilhos da TREALIS com Apogee Navsight
Posicionamento de bondes e trens
Como a GapEOD potencializa levantamentos geofísicos mais seguros com a Ellipse
Posicionamento de bondes e trens


Eles falam sobre nós
Ouça em primeira mão dos inovadores e clientes que adotaram nossa tecnologia.
Seus depoimentos e histórias de sucesso ilustram o impacto significativo que nossos sensores têm em aplicações práticas de veículos autônomos.



Explore outras aplicações potenciais para veículos autônomos
Os veículos autônomos estão transformando indústrias muito além do transporte. Da agricultura e logística à construção e vigilância, tecnologias avançadas de navegação estão viabilizando operações mais inteligentes, seguras e eficientes. Explore a ampla gama de aplicações inovadoras impulsionadas pela autonomia.
Você tem alguma dúvida?
Encontre respostas para as perguntas mais comuns sobre as aplicações que apresentamos. Nosso FAQ fornece explicações claras para cada aplicação em destaque, ajudando os usuários a entenderem os casos de uso práticos e os benefícios. Além disso, se não encontrar a informação de que precisa, entre em contato conosco diretamente.
Como funcionam os carros autônomos?
Carros autônomos são veículos equipados com sistemas sofisticados que permitem navegar e controlar a si mesmos sem intervenção humana. Esses veículos utilizam uma combinação de sensores de direção autônoma e algoritmos para perceber o ambiente, tomar decisões e realizar tarefas de condução autônoma. O objetivo é alcançar autonomia total, onde o veículo possa lidar com todos os aspectos da direção com segurança e eficiência.
Os carros autônomos dependem de um conjunto de tecnologias-chave para perceber o seu entorno. Elas incluem:
- GNSS (Global Navigation Satellite System): para obter atualizações em tempo real sobre a posição, a velocidade e a direção do carro autônomo.
- INS (Inertial Navigation Systems): para manter a precisão em caso de interrupções no sinal de GNSS. Fornece atualizações em tempo real sobre a posição, a velocidade e a direção do carro autônomo.
- LiDAR (Light Detection and Ranging): uso de feixes de laser para criar um mapa 3D detalhado do ambiente do veículo. Essa tecnologia ajuda o carro a detectar e medir objetos ao seu redor, incluindo outros veículos, pedestres e placas de sinalização.
- Radar (Radio Detection and Ranging): uso de ondas de rádio para detectar a velocidade, a distância e a direção de objetos. O radar é particularmente útil em condições climáticas adversas e para detectar objetos a longas distâncias.
- Câmeras: para capturar informações visuais sobre o ambiente do veículo, incluindo marcações de faixa, semáforos e placas de trânsito. Elas são essenciais para interpretar pistas visuais complexas e tomar decisões com base em dados visuais.
Qual é a diferença entre os sistemas ADAS em carros e os carros autônomos?
ADAS (Sistemas Avançados de Assistência ao Motorista) melhora a segurança ao dirigir, fornecendo recursos como manutenção de faixa, controle de cruzeiro adaptativo e frenagem automática, mas requer supervisão ativa do motorista. Em contrapartida, os carros autônomos, equipados com sistemas de direção autônoma, visam automatizar totalmente a operação do veículo sem intervenção humana.
Enquanto os sistemas ADAS apoiam os motoristas auxiliando em tarefas e melhorando a segurança, os carros autônomos são projetados para lidar com todos os aspectos da condução autônoma, desde a navegação até a tomada de decisões, oferecendo um nível mais alto de automação (níveis SAE) e conveniência. Características ou recursos de ADAS são atribuídos a níveis SAE abaixo de 3 e os carros autônomos como tal correspondem ao nível mínimo 4.
Como o GPS funciona?
O GPS (Global Positioning System) funciona utilizando uma constelação de satélites, sincronização precisa e trilateração para determinar sua posição em qualquer lugar da Terra.
Aqui está a explicação clara mais simples:
1 – Os satélites transmitem sinais
Cerca de 30 satélites GPS orbitam a Terra, cada um transmitindo continuamente:
– Sua posição exata no espaço
– O horário exato em que o sinal foi enviado (usando relógios atômicos)
Esses sinais viajam à velocidade da luz.
2 – Seu receptor mede o tempo de percurso
Um receptor GPS (no seu telefone, drone, INS, etc.) capta sinais de múltiplos satélites.
Ao medir quanto tempo cada sinal levou para chegar, ele calcula a distância:
distância = velocidade da luz × tempo de percurso
3 – A trilateração calcula sua localização
Para encontrar sua posição, o receptor usa a trilateração (e não a triangulação):
- Com 1 satélite → você pode estar em qualquer lugar em uma esfera
- Com 2 satélites → os círculos se interceptam
- Com 3 satélites → dois pontos possíveis
- Com 4 satélites → sua posição 3D exata + correção de relógio
Seu receptor não possui um relógio atômico, portanto, o 4º satélite é necessário para resolver erros de tempo.
4 → Correções melhoram a precisão
O GPS bruto apresenta erros provenientes de:
- Atmosfera (ionosfera, troposfera)
- Deriva do relógio do satélite
- Erros de previsão de órbita
- Reflexões por multicaminho (sinais rebatendo em edifícios)
Para melhorar a precisão:
- O SBAS (por exemplo, WAAS, EGNOS) fornece correções em tempo real
- As técnicas RTK e PPP corrigem erros até o nível centimétrico
- O acoplamento INS (IMU + GPS) suaviza e preenche lacunas durante a perda de sinal
6 – Saída final
O receptor combina todos os dados para estimar:
- Latitude
- Longitude
- Altitude
- Velocidade
- Tempo preciso
Receptores GPS modernos fazem isso dezenas ou centenas de vezes por segundo.
O que é um INS?
Um INS (Sistema de Navegação Inercial) é uma solução de navegação autônoma que determina a posição, orientação e velocidade de uma plataforma utilizando apenas sensores inerciais—tipicamente:
- Acelerômetros (medem a aceleração linear)
- Giroscópios (medem a rotação angular)
Como funciona?
Os giroscópios monitoram a rotação da plataforma (rolagem, arfagem, guinada). Os acelerômetros medem o movimento ao longo de três eixos. Um filtro de navegação (geralmente um filtro de Kalman) integra essas medições ao longo do tempo para calcular:
- Posição (x, y, z)
- Velocidade
- Atitude (orientação)
Principais Características
- Totalmente autônomo: Não são necessários sinais externos para operar
- Alta taxa de atualização: Frequentemente centenas ou milhares de medições por segundo
- Funciona em qualquer ambiente: Opera no subsolo, debaixo d'água, em ambientes internos e em locais sem sinal de GPS
- A precisão depende da classe do sensor: varia desde IMUs de nível de consumo até INS de nível tático e de navegação
Aplicações Comuns
- Aeroespacial e defesa: mísseis, UAVs, munições loitering, veículos blindados
- Marítimo: AUVs, USVs, embarcações, sistemas de hidrografia
- Robótica terrestre: veículos autônomos, SLAM, AGVs
- Topografia e mapeamento: sistemas de mapeamento móvel, LiDAR
- Industrial: estabilização, rastreamento de movimento
