
In questo primo articolo della nostra serie “Mastering Accuracy”, esploreremo i Sistemi Satellitari di Navigazione Globale (GNSS) e la loro precisione autonoma, tenendo conto dei GNSS e delle loro fonti di errore.
Cos'è un sistema GNSS?
I sistemi di posizionamento satellitare, come il GPS, sono diventati onnipresenti e ci guidano nei nostri viaggi in auto e nelle nostre escursioni. Svolgono inoltre un ruolo fondamentale in varie applicazioni, diverse tra loro come veicoli autonomi, agricoltura e rilevamento.
Tuttavia, è importante passare dal termine “GPS” al più inclusivo “GNSS” (Global Navigation Satellite System), che comprende tutte le costellazioni satellitari oltre al solo GPS.
Ci sono quattro costellazioni di satelliti globali in funzione (GPS, GLONASS, GALILEO, BEIDOU). Inoltre, esistono costellazioni supplementari che servono regioni locali, come l'IRNSS indiano, o che completano quelle globali, come il QZSS giapponese.
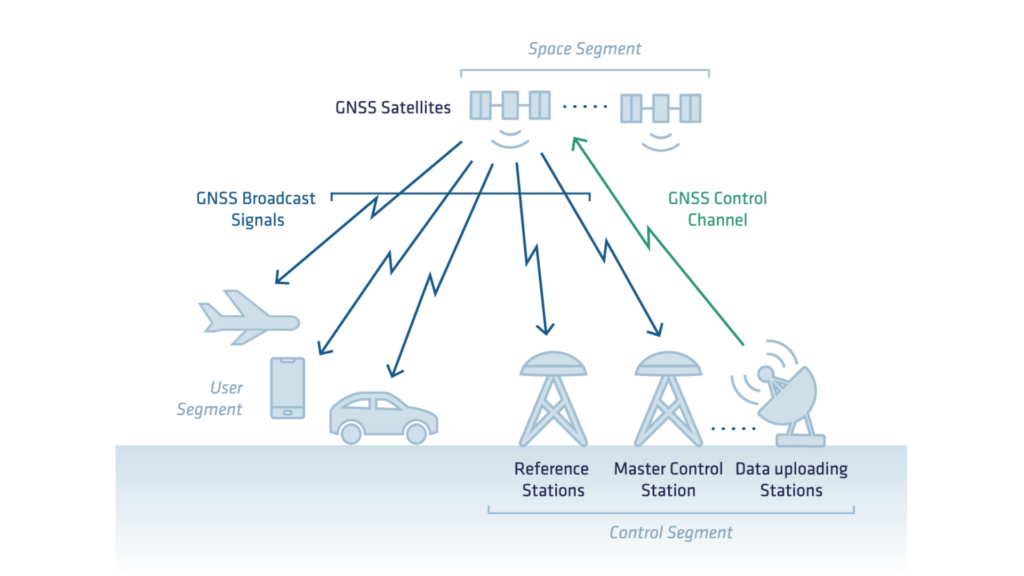
Oltre ai satelliti, un sistema GNSS comprende altri segmenti essenziali:
- Il segmento satellitare, che comprende la costellazione di satelliti.
- Il segmento di controllo, composto da stazioni di controllo a terra e apparecchiature, è responsabile del monitoraggio delle costellazioni, della determinazione della posizione dei satelliti e della garanzia del loro funzionamento continuo e corretto.
- Il segmento utente, che comprende le apparecchiature utilizzate per calcolare una posizione sulla base dei segnali ricevuti dai satelliti.
Principio fondamentale del GNSS: la trilaterazione
Il GNSS determina la posizione e l'ora di un ricevitore tramite trilaterazione, utilizzando i segnali di più satelliti.
Per calcolare una posizione, il sistema deve risolvere quattro variabili: latitudine, longitudine, altitudine e tempo. Questo processo richiede almeno quattro satelliti, sebbene satelliti aggiuntivi migliorino la precisione e l'affidabilità.
L'immagine seguente illustra il funzionamento della trilaterazione. Ogni satellite definisce una sfera attorno a sé, che rappresenta le possibili distanze dal ricevitore.
Un secondo satellite restringe le possibili soluzioni all'intersezione di queste due sfere. Un terzo satellite affina ulteriormente la soluzione, consentendo al sistema di individuare una singola posizione. Nelle applicazioni reali, il sistema deve anche tenere conto del tempo, il che rende necessario un quarto satellite.
Segnale emesso dai satelliti
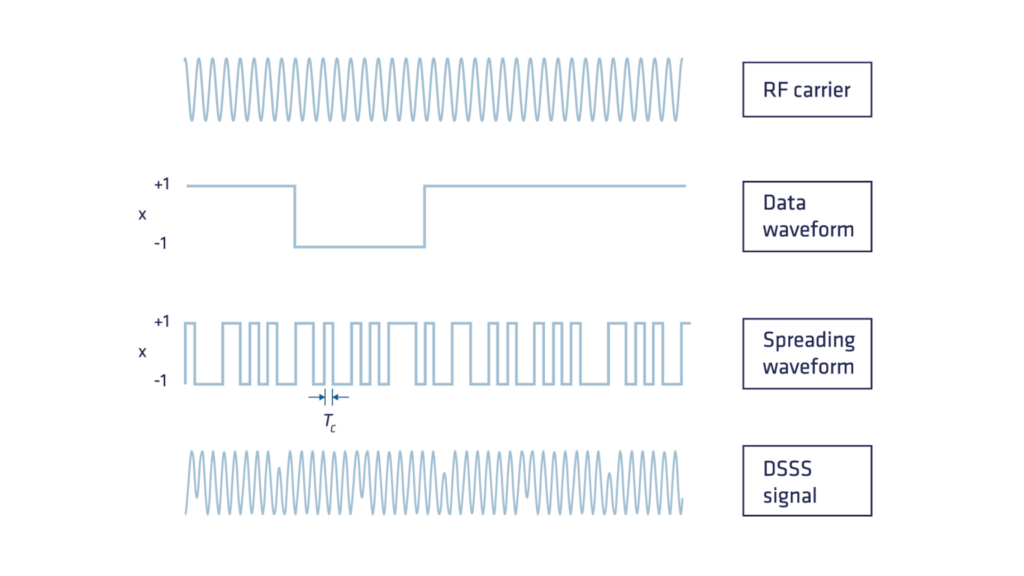
I satelliti GNSS trasmettono segnali attraverso varie bande di frequenza, come L1, L2, L5, tra le altre. I segnali GNSS si compongono di tre elementi di base:
- Dati di navigazione (bassa frequenza): calcolati dal segmento di controllo, questi dati includono informazioni essenziali come i dati delle efemeridi (parametri orbitali kepleriani necessari per calcolare le posizioni dei satelliti), i dati di correzione dell'orologio e informazioni supplementari. Caricati sul satellite e trasmessi globalmente ai ricevitori GNSS.
- Codice di rumore pseudocasuale o codice PRN: Ogni satellite trasmette un codice di rumore pseudocasuale (PRN) unico, una sequenza deterministica ad alta frequenza di 0 e 1 progettata con un pattern prevedibile in modo che il ricevitore possa replicarlo. Il vantaggio chiave dell'aggiunta del codice PRN è che consente a più satelliti di trasmettere segnali sulla stessa frequenza contemporaneamente e di essere riconoscibili dal ricevitore. Questa tecnica, nota come Code Division Multiple Access (CDMA), assegna a ciascun satellite un codice pseudocasuale unico. Solo Glonass utilizza FDMA (Frequency Division Multiple Access) dove ogni satellite ha una frequenza leggermente diversa.
- Onda portante RF: un segnale sinusoidale originariamente progettato per trasportare il segnale combinato dei dati di navigazione e del codice PRN. Vedremo in seguito come questo componente si evolva per diventare la base del segnale GNSS, consentendo una precisione di posizionamento a livello centimetrico.
Misurazione della distanza dal satellite: codice e fase della portante
In origine, il sistema GPS è stato progettato in modo che il ricevitore utilizzasse una replica del codice PRN e tecniche di autocorrelazione per calcolare la distanza satellite-ricevitore con una precisione sub-metrica. Tuttavia, l'onda portante, inizialmente destinata alla trasmissione del codice PRN, si è rivelata una risorsa preziosa.
La misurazione della fase della portante, sebbene più precisa, ha introdotto ambiguità nel determinare la distanza tra il satellite e il ricevitore. Un'ulteriore esplorazione di entrambe le misurazioni è presentata di seguito.
Calcolo della distanza tra satellite e ricevitore con codice PRN
Il ricevitore GNSS utilizza un processo chiamato “Delay Lock Loop” per determinare il ritardo temporale tra il codice trasmesso e il codice ricevuto. Questo ritardo temporale, che corrisponde al tempo di propagazione del segnale, viene poi convertito in una distanza moltiplicandolo per la velocità della luce.
Tuttavia, a causa degli orologi non sincronizzati del ricevitore e del satellite, la distanza risultante è chiamata pseudorange. Oltre all'errore di sincronizzazione dell'orologio, la pseudorange è influenzata da diversi altri errori legati all'ambiente di propagazione (atmosfera, hardware, ecc.), che verranno discussi più avanti nell'articolo.
Miglioramento della precisione di misurazione della distanza tra satellite e ricevitore: misurazione della fase della portante
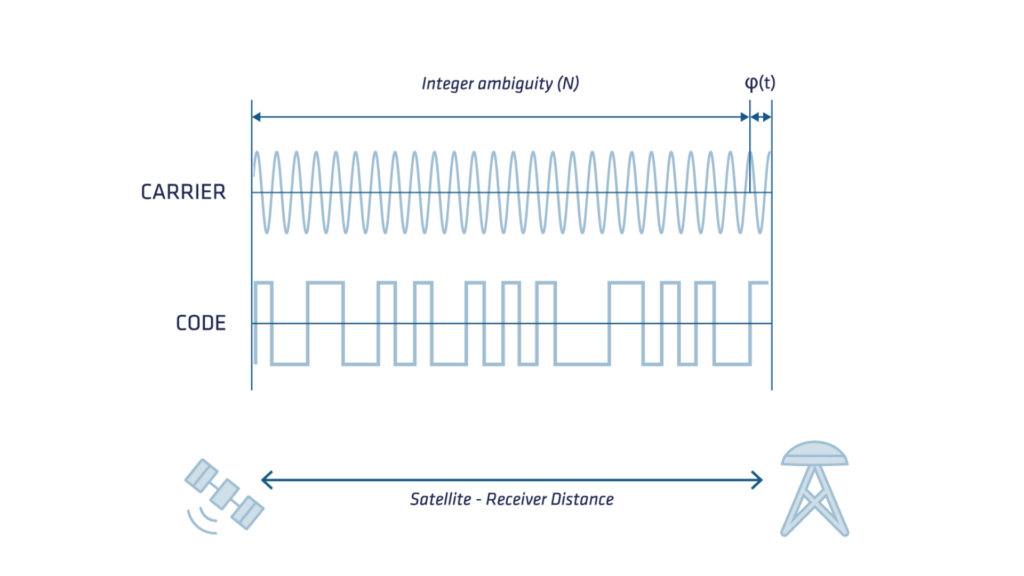
La distanza tra il satellite e il ricevitore può essere determinata anche contando il numero di cicli di fase trascorsi tra l'emissione e la ricezione del segnale e moltiplicandolo per la lunghezza d'onda della portante.
Questa misurazione è due ordini di grandezza più precisa rispetto al codice, ma un numero intero sconosciuto e costante di cicli (noto anche come ambiguità) ne influenza l'accuratezza assoluta. Per determinare l'evoluzione precisa della fase della portante, il ricevitore GNSS accumula gli spostamenti di frequenza Doppler nell'onda portante, causati dal movimento relativo satellite-ricevitore.
In caso di interruzione del segnale, questo processo di accumulazione non può tenere conto del movimento effettivo e si possono osservare salti improvvisi nella misurazione, noti anche come "cycle slips".
La corretta gestione dei cycle slips e dell'ambiguità è impegnativa e sono aspetti chiave delle tecniche di posizionamento di precisione come il Real Time Kinematics (RTK) e il Precise Point Positioning (PPP).
Il seguente diagramma mostra l'onda portante del segnale, il codice e le loro rispettive risoluzioni.
Fonti di errore nel GNSS
La precisione iniziale per il pubblico (non militare) del GPS era di circa 100 m. A seguito di anni di evoluzioni (rimozione della disponibilità selettiva, spiegamento di nuove costellazioni e sistemi SBAS, nuovi satelliti e nuove frequenze), la precisione del GNSS autonomo è ora compresa tra i 5 metri per i ricevitori GNSS entry-level e 1 metro per quelli di fascia alta.
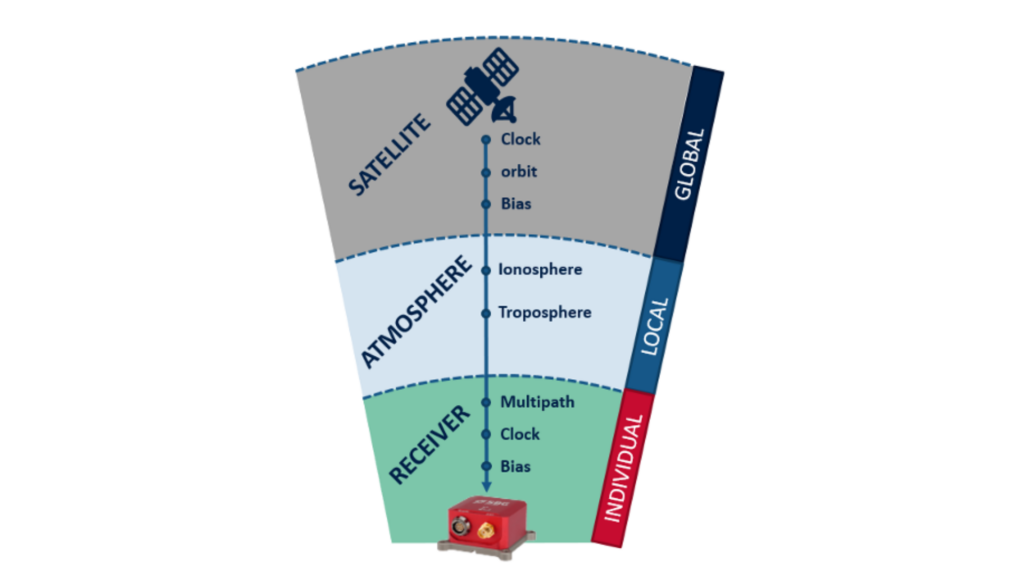
Errori satellitari
- Errori di clock: Sebbene gli orologi atomici sui satelliti GNSS siano estremamente precisi, sono soggetti a una minima deriva. Sfortunatamente, anche una leggera deviazione nell'orologio del satellite può portare a una discrepanza sostanziale nella posizione calcolata dal ricevitore. Ad esempio, appena 10 nanosecondi di errore di clock si traducono in un errore di posizione di 3 metri sulla misura della distanza!
- Errori orbitali: Sebbene i satelliti GNSS seguano orbite estremamente precise e ben documentate, queste orbite subiscono piccole variazioni, simili agli orologi dei satelliti. Come per le imprecisioni del clock, anche un minimo cambiamento nell'orbita del satellite può causare un errore significativo nella posizione calcolata. Gli errori residui nell'orbita persistono, contribuendo a potenziali errori di posizione fino a ±2,5 metri.
Errori atmosferici
- Ritardo ionosferico: situata a un'altitudine compresa tra 50 e 1.000 km sopra la Terra, la ionosfera contiene ioni carichi che influenzano la trasmissione dei segnali radio, causando errori di posizionamento (in genere ±5 metri, che aumentano in caso di elevata attività ionosferica). Il ritardo ionosferico varia a seconda dell'attività solare, dell'ora del giorno, della stagione e della posizione geografica, rendendo difficile la previsione.
- Ritardo troposferico: lo strato atmosferico più vicino alla Terra, la troposfera, presenta variazioni nel ritardo dovute alle variazioni di umidità, temperatura e pressione atmosferica.
Errori del ricevitore
L'orologio interno del ricevitore, che è meno accurato rispetto all'orologio atomico del satellite, insieme ad altri errori hardware e software, aggiunge rumore e bias alle misurazioni.
| Ritardo | Origine | Magnitudine |
|---|---|---|
| Errore di posizione | Satellite | 5m |
| Offset dell'orologio | Satellite | 0-300 km |
| Ritardo strumentale | Satellite | 1-10 m |
| Effetto relativistico | Satellite | 10 m |
| Ritardo ionosferico | Percorso (50-1000 km) | 2-50 m |
| Ritardo troposferico | Percorso (0-12 km) | 2-10 m |
| Ritardo strumentale | Ricevitore | 1-10 m |
| Sfasamento dell'orologio | Ricevitore | 0-300 km |
Per garantire una navigazione ottimale, il sistema deve tenere conto di questi errori, mitigarli utilizzando un modello di errore specifico o stimarli tramite il filtro di navigazione.
Il calcolo della posizione dovrebbe anche considerare molti altri termini di errore non elencati in questo articolo, come gli effetti di marea e gli effetti relativistici.
Diverse fonti di errore influenzano le prestazioni della tecnologia GNSS, che fornisce posizionamento, navigazione e temporizzazione altamente precisi.
Fattori come i ritardi atmosferici, gli errori dell'orologio satellitare e delle effemeridi, l'interferenza multipath e il rumore del ricevitore possono degradare la precisione. Sebbene le moderne tecniche di correzione (GNSS differenziale, RTK e PPP) aiutino a mitigare il GNSS e le sue fonti di errore, comprenderne le origini rimane essenziale per ottimizzare le prestazioni del GNSS.
Man mano che i progressi nell'elaborazione del segnale, nella fusione di sensori e nell'apprendimento automatico continuano ad evolversi, i sistemi GNSS diventeranno ancora più robusti, garantendo una maggiore affidabilità in diverse applicazioni.
