Navigazione ad alta precisione per veicoli autonomi
I sistemi di navigazione inerziale (INS) offrono numerosi vantaggi per le applicazioni di veicoli autonomi. Utilizzando sensori come accelerometri e giroscopi, le soluzioni INS forniscono dati di navigazione continui e accurati senza fare affidamento su segnali esterni.
I nostri INS forniscono aggiornamenti in tempo reale sulla posizione, sulla velocità e sull'orientamento del veicolo, garantendo una navigazione precisa anche in ambienti privi di GNSS. Abbiamo sviluppato algoritmi avanzati per ridurre al minimo gli errori nel tempo, mantenendo l'accuratezza nel posizionamento del veicolo.
Robustezza in ambienti difficili
La nostra INS opera in modo affidabile in aree in cui il segnale GNSS è compromesso, tra cui gallerie, canyon urbani e fitta vegetazione. Protegge da jamming e spoofing del segnale, integrandone l'uso per migliorare la sicurezza della navigazione.
Il sistema fornisce un feedback immediato sul movimento del veicolo, consentendo decisioni rapide e risposte adattive. Senza fare affidamento su segnali esterni, la nostra INS funziona ininterrottamente, risultando ideale per ambienti dinamici. Genera dati precisi per algoritmi avanzati, come la pianificazione dei percorsi, l'evitamento degli ostacoli e l'ottimizzazione dei tragitti. Di conseguenza, i sistemi autonomi raggiungono un funzionamento più fluido ed efficiente.
Inoltre, mantiene prestazioni costanti indipendentemente dalle condizioni meteorologiche, dal terreno o dalle interruzioni del segnale. In sostanza, la nostra INS rafforza l'autonomia, garantisce una navigazione affidabile e consente ai veicoli di operare in sicurezza ed efficienza in tutte le condizioni.
Dati in tempo reale e fusione dei sensori
I nostri sensori forniscono dati di movimento e orientamento in tempo reale, consentendo ai veicoli autonomi di effettuare regolazioni immediate su sterzo, accelerazione e frenata in risposta ai cambiamenti del terreno, delle condizioni stradali o del traffico. Aiutano inoltre a mantenere la stabilità e il controllo.
Combinati con altri ausili alla navigazione (ad esempio GNSS, LiDAR, telecamere), migliorano la precisione e l'affidabilità complessive. Questa fusione di sensori migliora la consapevolezza situazionale e le capacità decisionali. Integrando i dati di più sensori, la nostra INS può contribuire a correggere le imprecisioni causate da fattori esterni, garantendo una navigazione più affidabile.
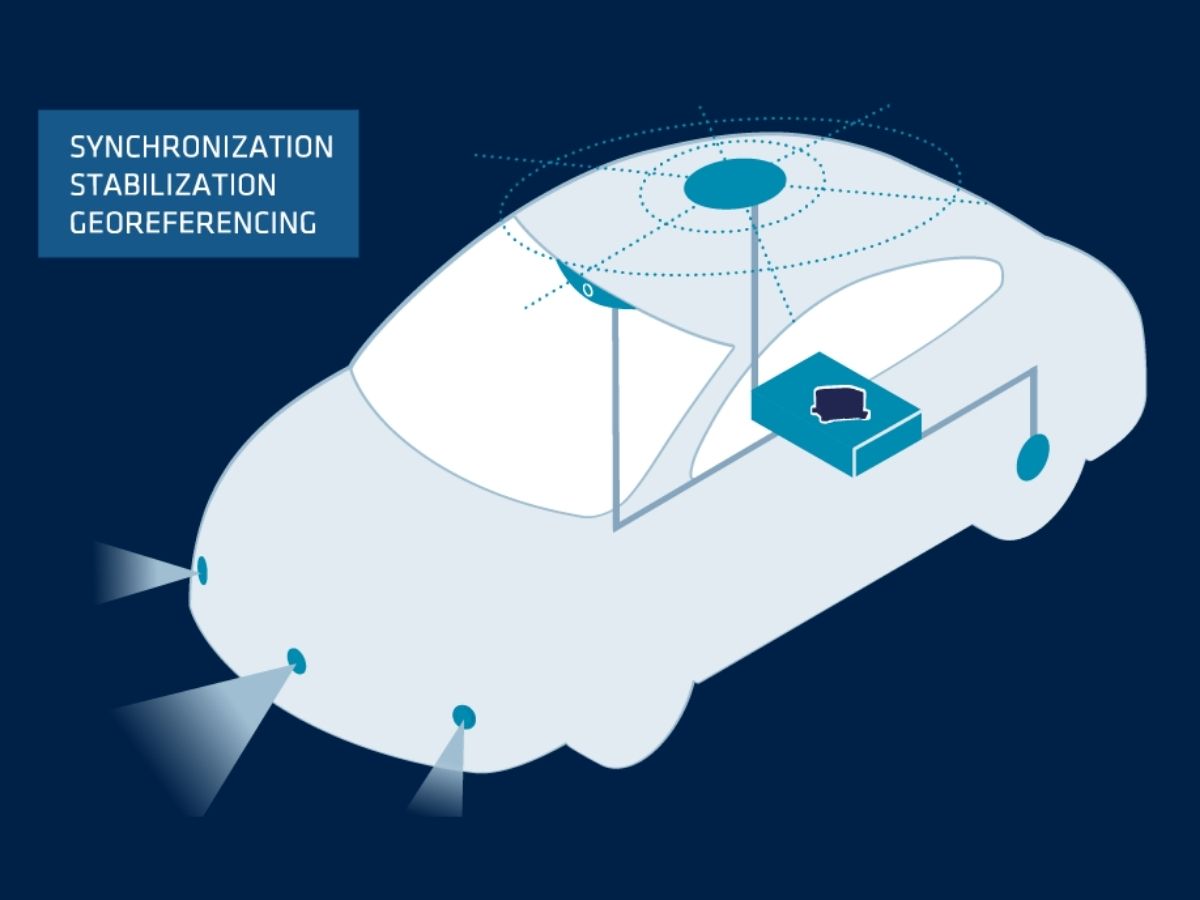
Scopri le nostre soluzioni per i veicoli autonomi
Le nostre soluzioni si integrano perfettamente con le piattaforme UGV, garantendo prestazioni affidabili anche nelle condizioni più difficili.

Ellipse-D

Ekinox Micro

Ekinox-D
Brochure sulle applicazioni autonome
Ricevi la nostra brochure direttamente nella tua casella di posta elettronica!
Casi studio
Scopri come le soluzioni inerziali di SBG Systems stanno rivoluzionando la tecnologia dei veicoli autonomi nella nostra sezione dedicata ai casi studio. Queste storie di successo reali evidenziano come i nostri sensori inerziali avanzati offrano navigazione precisa e affidabilità in ambienti complessi. Dal miglioramento della sicurezza dei veicoli in contesti urbani all'ottimizzazione delle prestazioni in scenari privi di GNSS, le nostre soluzioni consentono ai veicoli autonomi di operare con un livello di accuratezza e controllo senza pari.
Ogni caso studio offre preziosi spunti sui modi innovativi in cui la nostra tecnologia sta guidando il futuro dei trasporti autonomi.
Come Treeswift sta modernizzando le operazioni sul campo delle aziende di servizi pubblici
Mappatura mobile
Rilevamento dei difetti ferroviari di TREALIS con Apogee Navsight
Posizionamento di tram e treni

Ricerca sui traghetti autonomi nei corsi d’acqua urbani reali
Navigazione autonoma dei traghetti

Si parla di noi
Ascoltate direttamente le testimonianze degli innovatori e dei clienti che hanno adottato la nostra tecnologia.
Le loro testimonianze e le storie di successo dimostrano l'impatto significativo che i nostri sensori hanno nelle applicazioni pratiche dei veicoli autonomi.



Esplora altre applicazioni con i sistemi inerziali autonomi
Scopri come i sistemi inerziali autonomi stanno trasformando le operazioni in diversi settori. Dalla robotica e automazione industriale all'industria mineraria e alla logistica, le nostre soluzioni ad alte prestazioni offrono dati precisi di navigazione, orientamento e movimento, anche in ambienti con problemi di GNSS. Esplora nuove possibilità alimentate da un'autonomia affidabile.
Hai qualche domanda?
Trova le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non dovessi trovare ciò che cerchi, non esitare a contattarci direttamente per ricevere assistenza.
Quali sono i livelli di autonomia dei veicoli autonomi?
I livelli di autonomia dei veicoli autonomi sono classificati in sei livelli (dal Livello 0 al Livello 5) dalla Society of Automotive Engineers (SAE), che definisce il grado di automazione nella guida del veicolo. Ecco una panoramica:
- Livello 0: Nessuna automazione – Il conducente umano mantiene in ogni momento il pieno controllo del veicolo, avvalendosi esclusivamente di sistemi passivi quali avvisi e segnalazioni.
- Livello 1: Assistenza alla guida – Il veicolo può fornire assistenza nella sterzata o nell’accelerazione/decelerazione, ma il conducente umano deve mantenere il controllo e monitorare l’ambiente circostante (ad esempio, il cruise control adattivo).
- Livello 2: Automazione Parziale – Il veicolo può controllare simultaneamente sia lo sterzo che l'accelerazione/decelerazione, ma il conducente deve rimanere attento e pronto a intervenire in qualsiasi momento (ad es. Autopilot di Tesla, Super Cruise di GM).
- Livello 3: Automazione Condizionale – Il veicolo può gestire tutti gli aspetti della guida in determinate condizioni, ma il conducente umano deve essere pronto a intervenire quando richiesto dal sistema (ad esempio, nella guida in autostrada). Il conducente non ha bisogno di monitorare attivamente, ma deve rimanere vigile.
- Livello 4: Automazione elevata – Il veicolo è in grado di svolgere autonomamente tutte le operazioni di guida in condizioni o ambienti specifici (come le aree urbane o le autostrade) senza l’intervento umano. Tuttavia, in altri ambienti o in circostanze particolari, potrebbe essere necessario che sia una persona a guidare.
- Livello 5: Automazione completa – Il veicolo è completamente autonomo ed è in grado di gestire tutte le operazioni di guida in qualsiasi condizione senza alcun intervento umano. Non è necessario un conducente e il veicolo può circolare ovunque, in qualsiasi condizione.
Questi livelli contribuiscono a definire l'evoluzione della tecnologia dei veicoli autonomi, dai sistemi di assistenza alla guida di base fino alla piena autonomia.
Che cos’è un contachilometri?
Il contachilometri è uno strumento utilizzato per misurare la distanza percorsa da un veicolo. Fornisce informazioni importanti sulla distanza percorsa dal veicolo, utili per vari scopi, quali la pianificazione degli interventi di manutenzione, il calcolo del consumo di carburante e la valutazione del valore di rivendita.
I contachilometri misurano la distanza in base al numero di giri delle ruote del veicolo. Un fattore di calibrazione, basato sulle dimensioni degli pneumatici, converte i giri delle ruote in distanza.
In molte applicazioni di navigazione, specialmente nei veicoli, i dati dell'odometro possono essere integrati con i dati INS per migliorare la precisione complessiva. Questo processo, noto come sensor fusion, combina i punti di forza di entrambi i sistemi.
Cosa significano i termini “jamming” e “spoofing”?
Il jamming e lo spoofing sono due tipi di interferenza che possono influire in modo significativo sull'affidabilità e sulla precisione dei sistemi di navigazione basati su satelliti come il GNSS.
Il jamming si riferisce allaですね disruzione intenzionale dei segnali satellitari mediante la trasmissione di segnali interferenti sulle stesse frequenze utilizzate dai sistemi GNSS. Questa interferenza può sovrastare o mascherare i legittimi segnali satellitari, impedendo ai ricevitori GNSS di elaborare accuratamente le informazioni. Il jamming è comunemente impiegato nelle operazioni militari per disturbare le capacità di navigazione degli avversari e può anche colpire i sistemi civili, causando guasti di navigazione e problemi operativi.
Lo spoofing, d'altra parte, comporta la trasmissione di segnali contraffatti che imitano i veri segnali GNSS. Questi segnali ingannevoli possono indurre i ricevitori GNSS a calcolare posizioni o orari errati. Lo spoofing può essere utilizzato per sviare o disinformare i sistemi di navigazione, causando potenzialmente la deviazione di veicoli o aeromobili dalla rotta o fornendo dati di localizzazione falsi. A differenza del jamming, che ostruisce semplicemente la ricezione del segnale, lo spoofing inganna attivamente il ricevitore presentando informazioni false come se fossero legittime.
Sia il jamming che lo spoofing rappresentano minacce significative all'integrità dei sistemi dipendenti dal GNSS, rendendo indispensabili contromisure avanzate e tecnologie di navigazione resilienti per garantire un funzionamento affidabile in ambienti contesi o ostili.
Che cos’è la navigazione a stima?
La navigazione stimata è un metodo di navigazione che determina la posizione attuale di un veicolo propagando continuamente una posizione passata nota, utilizzando informazioni di movimento misurate, senza fare affidamento su segnali esterni come il GPS.
In pratica, il sistema parte da un punto di riferimento—spesso l'ultima posizione accurata conosciuta—e utilizza sensori di bordo come accelerometri, giroscopi, odometria delle ruote o speed log per stimare come il veicolo si è mosso nel tempo. Integrando queste misurazioni di movimento, il dead reckoning calcola i cambiamenti di velocità, orientamento e spostamento, costruendo gradualmente una stima della posizione aggiornata. Sebbene fornisca una navigazione completamente autonoma anche in ambienti privi di GPS o degradati, il dead reckoning è intrinsecamente soggetto all'accumulo di errori: piccoli bias dei sensori, errori di fattore di scala o influenze ambientali crescono nel tempo, causando una deriva della traiettoria stimata rispetto alla realtà.
Per mitigare questa deriva, il calcolo alla stima dell'estima (dead reckoning) viene spesso combinato con ausili esterni come GNSS, magnetometri, barometri o tecniche di corrispondenza del terreno nei moderni sistemi di navigazione inerziale. Nonostante i suoi limiti, il dead reckoning rimane un principio fondamentale nella navigazione perché garantisce un posizionamento continuo in tempo reale anche quando i riferimenti assoluti non sono disponibili.
Che cos'è il sistema di navigazione inerziale?
Un sistema di navigazione inerziale (INS) è una soluzione di navigazione autonoma che determina la posizione, la velocità e l'orientamento di una piattaforma in movimento misurando continuamente il suo movimento tramite sensori inerziali. Fondamentalmente, un INS si basa su una terna di accelerometri per rilevare le accelerazioni lineari lungo tre assi perpendicolari e su una terna di giroscopi per misurare le velocità angolari attorno a quegli stessi assi. Integrando queste misurazioni nel tempo, il sistema calcola come evolvono la velocità, l'assetto e la posizione della piattaforma da un punto di partenza noto.
Poiché un INS non dipende da segnali esterni come GPS, radiofari o riferimenti visivi, può operare in modo affidabile in ambienti in cui gli ausili di navigazione esterni non sono disponibili, sono negati o degradati, come in contesti subacquei, al chiuso, sotterranei o in scenari militari di jamming GNSS.
I moderni INS tipicamente incorporano algoritmi di filtraggio sofisticati, il più delle volte un filtro di Kalman, per fondere i dati grezzi dei sensori, mitigare la deriva e stimare lo stato di navigazione più accurato. In molte applicazioni, l'INS è accoppiato con il GNSS, odometri, log di velocità Doppler o magnetometri per limitare la deriva a lungo termine e fornire una navigazione altamente stabile. Il risultato è una soluzione di navigazione robusta e ad alta frequenza di aggiornamento, essenziale per aeromobili, UAV, missili, veicoli autonomi, navi, AUV e un'ampia gamma di sistemi industriali che richiedono una consapevolezza precisa e continua del movimento e dell'orientamento.
