Ulepszanie nawigacji w samochodach autonomicznych
Nasze systemy nawigacji inercyjnej (INS) dostarczają w czasie rzeczywistym informacje o roll, pitch i heading, zintegrowane z odbiornikiem GNSS w celu utrzymania dokładności podczas przerw w sygnale. Precyzyjnie synchronizują i stabilizują dodatkowe wyposażenie, takie jak LiDAR lub kamery, do zastosowań w samochodach autonomicznych.
Ponadto integracja INS z innymi czujnikami zapewnia kompleksowe zrozumienie otoczenia pojazdu. Co więcej, ta integracja umożliwia nawigację w złożonych i dynamicznych scenariuszach z większą precyzją.
Poprawa bezpieczeństwa i niezawodności pojazdów autonomicznych
Jednym z najbardziej wymagających środowisk dla samochodów autonomicznych są obszary miejskie, gdzie sygnały GNSS mogą być blokowane przez wysokie budynki, a warunki ruchu drogowego mogą się gwałtownie zmieniać. System INS zapewnia dokładność i niezawodność niezbędną do bezpiecznego poruszania się w tych środowiskach.
Nasze czujniki INS wykorzystują technologię Micro-Electro-Mechanical Systems (MEMS). Pozwala to na uzyskanie mniejszych, dokładniejszych i bardziej energooszczędnych czujników, co zwiększa ogólną wydajność systemu INS w samochodach autonomicznych.
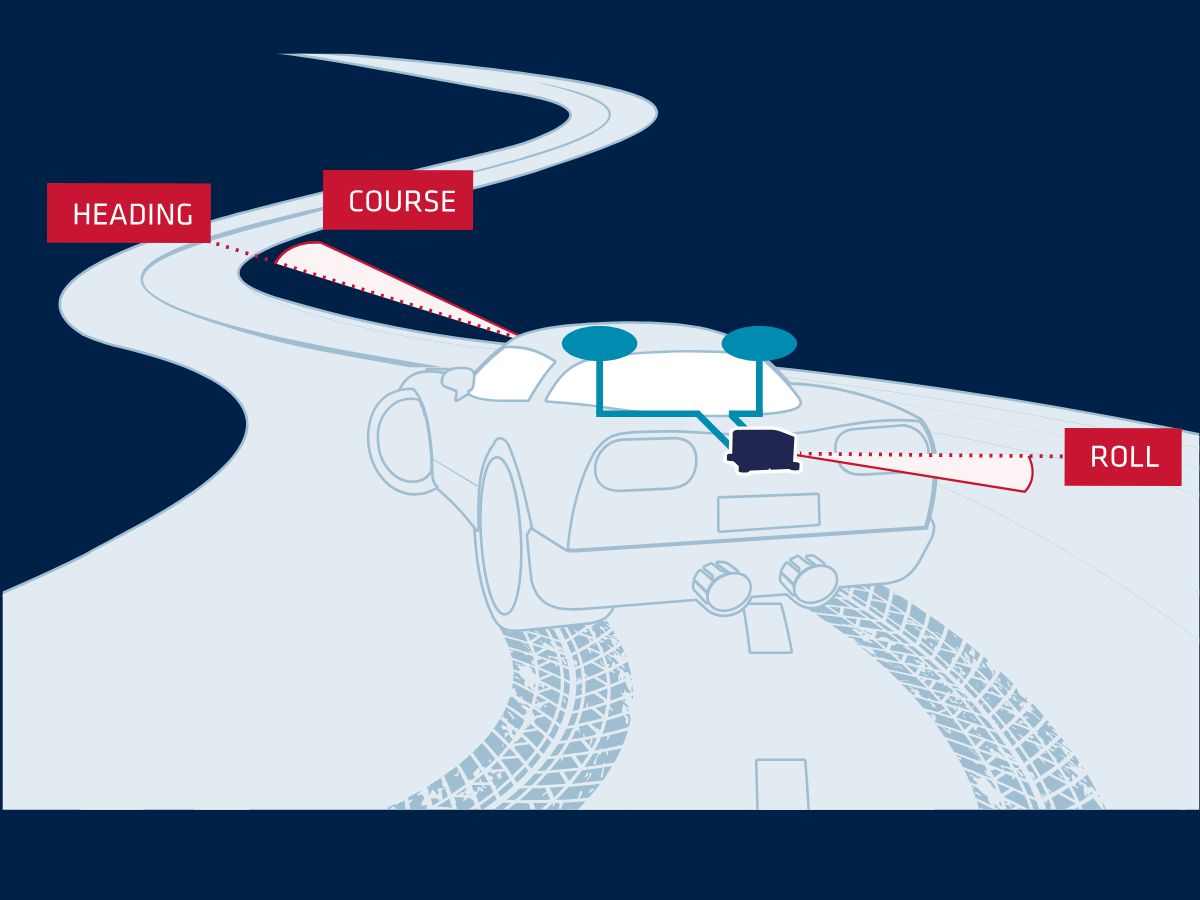
Systemy nawigacji inertialnej dla samochodów autonomicznych
Nasze systemy nawigacji inertialnej są zaprojektowane, aby zapewnić niezrównaną dokładność i niezawodność wymaganą do pewnej nawigacji w złożonych środowiskach, takich jak kaniony miejskie.
Stworzyliśmy zaawansowane rozwiązania INS, które płynnie integrują się z systemami Twojego pojazdu autonomicznego, dostarczając dane w czasie rzeczywistym, co zapewnia precyzyjne pozycjonowanie oraz płynne i dokładne sterowanie. Od ulic miast po wymagające tereny – wyposażamy technologię Twojego samochodu autonomicznego w solidne i wydajne zdolności nawigacyjne niezbędne do osiągnięcia bezpiecznego, niezawodnego i efektywnego działania autonomicznego.
Poznaj nasze rozwiązania dla samochodów autonomicznych
Wspólnie z nami kształtuj przyszłość autonomicznej mobilności, w której innowacyjność łączy się z precyzją, a każda podróż jest prowadzona z niezrównaną dokładnością. Odkryj nasze rozwiązania w zakresie nawigacji dla samochodów autonomicznych.

Ellipse-D

Ekinox Micro

Ekinox-D
Broszura dotycząca zastosowań autonomicznych
Otrzymaj naszą broszurę od razu na swoją skrzynkę e-mailową!
Studia przypadków
Dowiedz się z naszego studium przypadku, jak nasza technologia inercyjna zmienia oblicze pojazdów autonomicznych. Te przykłady z rzeczywistego świata pokazują, jak nasze zaawansowane czujniki umożliwiają precyzyjną nawigację i niezawodne działanie. Nasze rozwiązania zwiększają bezpieczeństwo w złożonych środowiskach miejskich. Zapewniają one optymalną funkcjonalność, gdy sygnały GNSS są niedostępne.
Ellipse stosowany w nawigacji pojazdów autonomicznych
Nawigacja autonomiczna
W jaki sposób firma Treeswift unowocześnia działania terenowe przedsiębiorstw użyteczności publicznej
Mapowanie mobilne
Wykrywanie wad szyn przez TREALIS za pomocą Apogee Navsight
Pozycjonowanie tramwajów i pociągów
Jak GapEOD zapewnia bezpieczniejsze badania geofizyczne dzięki Ellipse
Pozycjonowanie tramwajów i pociągów


Mówią o nas
Posłuchajcie bezpośrednio od pionierów i klientów, którzy wdrożyli naszą technologię.
Ich opinie i historie sukcesu pokazują, jak znaczący wpływ mają nasze czujniki na praktyczne zastosowania w pojazdach autonomicznych.



Poznaj inne potencjalne zastosowania pojazdów autonomicznych
Pojazdy autonomiczne rewolucjonizują branże wykraczające daleko poza sektor transportowy. Od rolnictwa i logistyki po budownictwo i monitoring — zaawansowane technologie nawigacyjne umożliwiają inteligentniejsze, bezpieczniejsze i bardziej wydajne działania. Zapoznaj się z szeroką gamą innowacyjnych zastosowań opartych na autonomii.
Czy masz jakieś pytania?
Znajdź odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. W sekcji FAQ znajdziesz jasne wyjaśnienia dotyczące każdej z prezentowanych aplikacji. Pomaga to użytkownikom zrozumieć praktyczne zastosowania i korzyści płynące z ich użytkowania. Ponadto, jeśli nie znajdziesz potrzebnych informacji, skontaktuj się z nami bezpośrednio.
Jak działają samochody autonomiczne?
Samochody autonomiczne to pojazdy wyposażone w zaawansowane systemy, które umożliwiają im poruszanie się i sterowanie bez udziału człowieka. Pojazdy te wykorzystują połączenie czujników i algorytmów jazdy autonomicznej do rozpoznawania otoczenia, podejmowania decyzji oraz wykonywania zadań związanych z autonomiczną jazdą. Celem jest osiągnięcie pełnej autonomii, w ramach której pojazd będzie w stanie bezpiecznie i efektywnie radzić sobie ze wszystkimi aspektami jazdy.
Samochody autonomiczne wykorzystują szereg kluczowych technologii do rozpoznawania otoczenia. Należą do nich:
- GNSS (Globalny System Nawigacji Satelitarnej): do uzyskiwania aktualizacji w czasie rzeczywistym dotyczących pozycji, prędkości i kierunku jazdy samochodu autonomicznego.
- INS (Inercyjne Systemy Nawigacyjne): zapewniają utrzymanie dokładności w przypadku przerw w dostępie do sygnału GNSS. Dostarczają aktualnych w czasie rzeczywistym informacji o pozycji, prędkości i kierunku jazdy samochodu autonomicznego.
- LiDAR (Light Detection and Ranging): wykorzystanie wiązek laserowych do tworzenia szczegółowej mapy 3D otoczenia pojazdu. Technologia ta pomaga samochodowi wykrywać i mierzyć odległości do obiektów w otoczeniu, w tym innych pojazdów, pieszych i znaków drogowych.
- Radar (Radio Detection and Ranging – wykrywanie i pomiar odległości za pomocą fal radiowych): wykorzystanie fal radiowych do wykrywania prędkości, odległości i kierunku obiektów. Radar jest szczególnie przydatny w niekorzystnych warunkach pogodowych oraz do wykrywania obiektów znajdujących się w większej odległości.
- Kamery: służą do rejestrowania informacji wizualnych dotyczących otoczenia pojazdu, w tym oznakowania pasów ruchu, sygnalizacji świetlnej i znaków drogowych. Są niezbędne do interpretacji złożonych sygnałów wizualnych i podejmowania decyzji na podstawie danych wizualnych.
Jaka jest różnica między systemami ADAS w samochodach a samochodami autonomicznymi?
Systemy ADAS (Advanced Driver Assistance Systems – zaawansowane systemy wspomagania kierowcy) zwiększają bezpieczeństwo jazdy dzięki takim funkcjom, jak utrzymywanie pasa ruchu, adaptacyjny tempomat i automatyczne hamowanie, ale wymagają aktywnego nadzoru ze strony kierowcy. Natomiast samochody autonomiczne, wyposażone w systemy jazdy autonomicznej, mają na celu pełną automatyzację działania pojazdu bez udziału człowieka.
Podczas gdy ADAS wspiera kierowców poprzez pomoc w zadaniach i poprawę bezpieczeństwa, samochody autonomiczne zostały zaprojektowane tak, aby radzić sobie ze wszystkimi aspektami jazdy autonomicznej, od nawigacji po podejmowanie decyzji, oferując wyższy poziom automatyzacji (poziomy SAE) i wyższą wygodę. Cechy lub funkcje ADAS przypisuje się poziomom SAE poniżej 3, a samochody autonomiczne jako takie odpowiadają co najmniej poziomowi 4.
Jak działa GPS?
GPS (Global Positioning System) funkcjonuje, wykorzystując konstelację satelitów, precyzyjne taktowanie oraz trilaterację do wyznaczania pozycji w dowolnym miejscu na Ziemi.
Oto najprostsze i jasne wyjaśnienie:
1 – Satelity nadają sygnały
Około 30 satelitów GPS krąży wokół Ziemi, a każdy z nich stale transmituje:
– Swoją dokładną pozycję w przestrzeni
– Dokładny czas wysłania sygnału (za pomocą zegarów atomowych)
Sygnały te rozprzestrzeniają się z prędkością światła.
2 – Twój odbiornik mierzy czas przelotu
Odbiornik GPS (w Twoim telefonie, dronie, systemie INS itp.) odbiera sygnały z wielu satelitów.
Na podstawie pomiaru czasu, w jakim dotarł każdy sygnał, oblicza odległość:
odległość = prędkość światła × czas podróży
3 – Trilateracja pozwala obliczyć Twoją lokalizację
Aby określić swoją pozycję, odbiornik wykorzystuje metodę trilateracji (a nie triangulacji):
- Mając 1 satelitę → możesz znajdować się w dowolnym miejscu na kuli
- Przy 2 satelitach → okręgi przecinają się
- Przy 3 satelitach → dwa możliwe punkty
- Dzięki 4 satelitom → Twoja dokładna pozycja 3D + korekcja czasu
Twój odbiornik nie jest wyposażony w zegar atomowy, dlatego czwarty satelita jest niezbędny do skorygowania błędów synchronizacji.
4 – Poprawki zwiększają dokładność
Surowe dane GPS zawierają błędy wynikające z:
- Atmosfera (jonosfera, troposfera)
- Odchylenie zegara satelitarnego
- Błędy w prognozowaniu orbity
- Odbicia wielodrożne (sygnały odbijające się od budynków)
Aby zwiększyć dokładność:
- System SBAS (np. WAAS, EGNOS) zapewnia korekty w czasie rzeczywistym
- Techniki RTK i PPP pozwalają skorygować błędy z dokładnością do centymetra
- Sprzężenie INS (IMU + GPS) wygładza i zapełnia luki w przypadku utraty sygnału
6 – Wynik końcowy
Odbiornik łączy wszystkie dane w celu oszacowania:
- Szerokość geograficzna
- Długość geograficzna
- Wysokość nad poziomem morza
- Prędkość
- Dokładny czas
Nowoczesne odbiorniki GPS wykonują te operacje dziesiątki lub setki razy na sekundę.
Czym jest „ INS ”?
INS (Inercyjny System Nawigacyjny) to samodzielne rozwiązanie nawigacyjne, które określa pozycję, orientację i prędkość platformy, wykorzystując wyłącznie czujniki inercyjne — zazwyczaj:
- Akcelerometry (mierzą przyspieszenie liniowe)
- Żyroskopy (mierzą obrót kątowy)
Jak to działa?
Żyroskopy śledzą sposób obracania się platformy (przechył, pochylenie, odchylenie). Akcelerometry mierzą ruch wzdłuż trzech osi. Filtr nawigacyjny (zazwyczaj filtr Kalmana) integruje te pomiary w czasie, aby obliczyć:
- Polożenie (x, y, z)
- Prędkość
- Postawa (orientacja)
Najważniejsze cechy
- W pełni autonomiczny: do działania nie są potrzebne żadne sygnały zewnętrzne
- Wysoka częstotliwość odświeżania: często setki lub tysiące pomiarów na sekundę
- Działa w każdym środowisku: pod ziemią, pod wodą, w budynkach oraz w miejscach, gdzie sygnał GPS jest niedostępny
- Dokładność zależy od klasy czujnika: od IMU klasy komercyjnej po INS klasy taktycznej i nawigacyjnej
Typowe zastosowania
- Przemysł lotniczy i obronny: pociski, bezzałogowe statki powietrzne (UAV), amunicja krążąca, pojazdy opancerzone
- Marynarka wojenna: bezzałogowe pojazdy podwodne (AUV), bezzałogowe statki (USV), okręty, systemy hydrograficzne
- Robotyka lądowa: pojazdy autonomiczne, SLAM, pojazdy AGV
- Geodezja i kartografia: mobilne systemy mapowania, LiDAR
- Przemysł: stabilizacja, śledzenie ruchu
