Soluzioni inerziali per la mobilità aerea avanzata (AAM)
In tutto il mondo, le soluzioni di navigazione inerziale sono cruciali per ottenere dati di navigazione precisi. Questo è particolarmente vero per le operazioni AAM, poiché i velivoli eVTOL necessitano di dati di navigazione estremamente accurati per garantire la sicurezza. Devono inoltre essere in grado di navigare in sicurezza in aree in cui il GPS non è disponibile.
Le nostre IMU e i nostri INS forniscono inoltre un posizionamento continuo e accurato. Possono anche fornire informazioni su velocità e direzione senza dover dipendere dal GPS, il che li rende estremamente utili. Ciò è particolarmente importante nelle città affollate. Edifici alti e infrastrutture interferiscono spesso con i segnali GPS. Tuttavia, le nostre soluzioni inerziali garantiscono una navigazione sicura ed efficiente in queste condizioni di degrado. Pertanto, abbiamo creato le nostre soluzioni per soddisfare i severi requisiti delle applicazioni AAM con dati di navigazione accurati in tempo reale.
I nostri sensori utilizzano accelerometri, giroscopi e algoritmi avanzati per garantire precisione e affidabilità. Queste caratteristiche assicurano che i veicoli AAM possano navigare in modo sicuro ed efficiente in ambienti complessi.
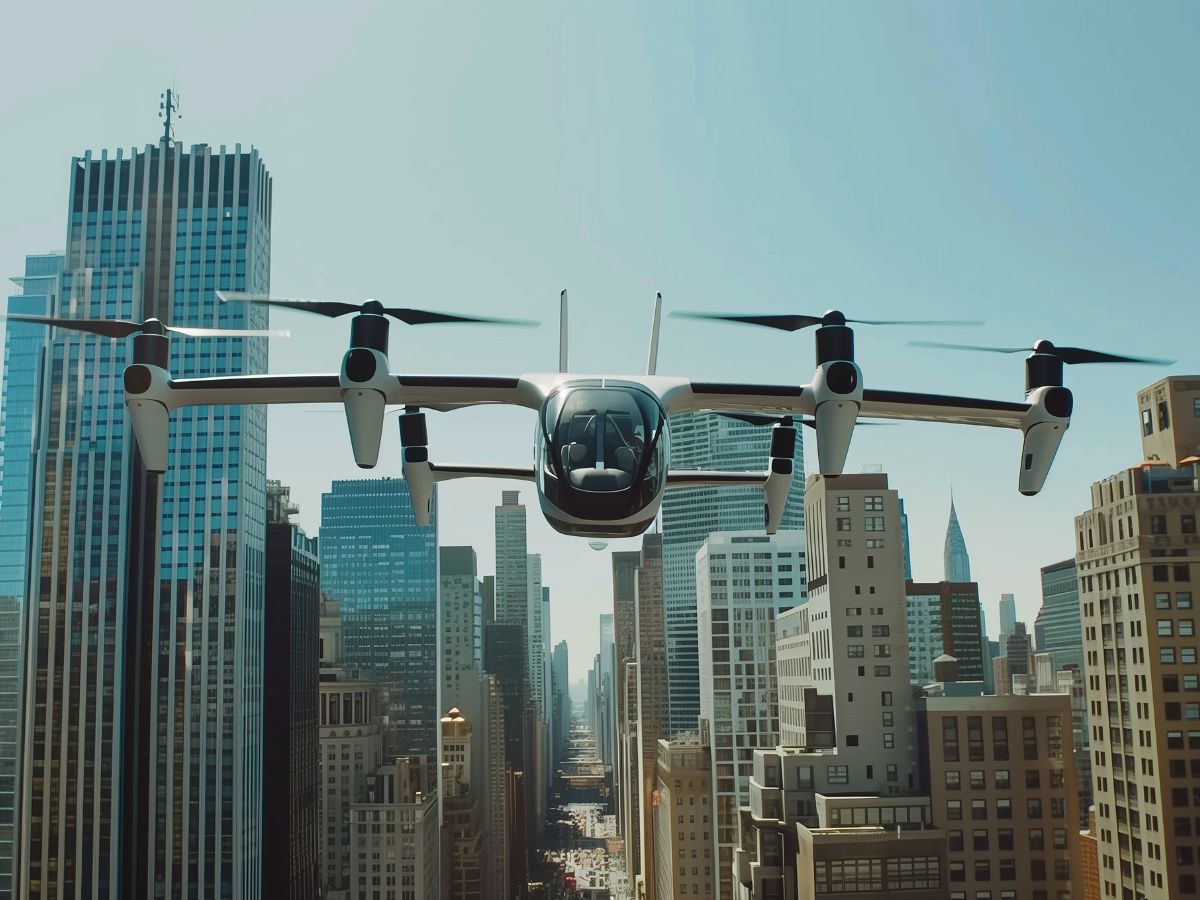
Le sfide della mobilità aerea avanzata
L'industria AAM affronta sfide uniche che richiedono soluzioni inerziali avanzate. Queste includono una navigazione precisa in ambienti urbani densi. Inoltre, richiedono manovre VTOL stabili e prestazioni di hovering affidabili. Elevata affidabilità e ridondanza rimangono essenziali per la sicurezza dei passeggeri. I sistemi AAM devono anche operare in condizioni ambientali difficili. Inoltre, necessitano di un'integrazione perfetta con altri sistemi di navigazione.
Per gli aeromobili eVTOL, che devono decollare, rimanere in hovering e atterrare verticalmente, un controllo preciso dell'orientamento e della velocità è cruciale. Le nostre soluzioni di movimento forniscono dati in tempo reale su rollio, beccheggio, imbardata e velocità. Garantiscono un hovering stabile e transizioni fluide tra le modalità di volo.
I nostri INS supportano ogni fase di ingegneria e test del ciclo di vita di progettazione di un eVTOL. Servono anche come unità secondarie in architetture critiche per la sicurezza.
Dimensioni, peso e consumo energetico ridotti
I veicoli AAM presentano spesso rigidi vincoli di dimensioni, peso e potenza (SWaP), rendendo essenziale l'uso di componenti compatti e leggeri.
Le nostre soluzioni inerziali basate su tecnologia MEMS offrono una navigazione ad alte prestazioni in un design compatto che soddisfa requisiti rigorosi, riducendo al minimo il peso e il consumo energetico.
Questa efficienza è fondamentale per le piattaforme eVTOL. Ridurre il peso anche di un solo grammo migliora l'efficienza di volo e l'autonomia operativa.
L'elevata affidabilità dei nostri sensori garantisce la sicurezza delle operazioni AAM. La ridondanza integrata mantiene la sicurezza in caso di guasto del sistema o perdita dei segnali esterni.
Soluzioni per la mobilità aerea avanzata
I nostri prodotti utilizzano sensori inerziali avanzati e tecnologia GNSS per offrire ai veicoli AAM una navigazione fluida e precisa. Tali sensori garantiscono una precisione senza pari e un posizionamento in tempo reale per i veicoli aerei autonomi, ottimizzandone le prestazioni in ambienti urbani complessi.

Stellar-40

Pulse-40 OEM

Quanta Micro

Ekinox Micro

Ekinox-D
Brochure sulle applicazioni per la mobilità
Ricevi la nostra brochure direttamente nella tua casella di posta elettronica!
Si parla di noi
Ascoltate direttamente le testimonianze degli innovatori e dei clienti che hanno adottato la nostra tecnologia.
Le loro testimonianze e le storie di successo dimostrano l'impatto significativo che i nostri sensori hanno nelle applicazioni pratiche di navigazione degli UAV.


Scopri altre applicazioni dei veicoli autonomi
Scopri come i nostri sistemi di navigazione inerziale avanzati e sensori di movimento stanno trasformando un'ampia gamma di applicazioni per veicoli autonomi. Dai robot terrestri ai veicoli subacquei, le nostre soluzioni consentono prestazioni precise e affidabili in ambienti diversi e complessi. Esplora come supportiamo l'evoluzione delle tecnologie autonome con le nostre soluzioni all'avanguardia.
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che vi presentiamo.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
Cosa significa l'acronimo VTOL?
VTOL è l'acronimo di Vertical Take-Off and Landing (decollo e atterraggio verticali). Si riferisce a velivoli in grado di decollare, librarsi in volo e atterrare verticalmente, analogamente agli elicotteri.
La tecnologia VTOL consente operazioni più versatili in ambienti con spazi limitati, come le aree urbane, dove potrebbero non essere disponibili piste di atterraggio tradizionali. Questa capacità è essenziale per diverse applicazioni, tra cui la mobilità aerea avanzata (AAM) e il trasporto aereo urbano.
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
Che cos'è un'unità di misura inerziale?
Le Unità di Misura Inerziale (IMU) sono dispositivi sofisticati che misurano e registrano la forza specifica, la velocità angolare e, in alcuni casi, l'orientamento del campo magnetico di un corpo. Le IMU sono componenti cruciali in svariate applicazioni, tra cui navigazione, robotica e tracciamento del movimento. Ecco un'analisi dettagliata delle loro principali caratteristiche e funzioni:
- Accelerometri: misurano l'accelerazione lineare lungo uno o più assi. Forniscono dati sulla velocità con cui un oggetto accelera o decelera e sono in grado di rilevare variazioni di movimento o di posizione.
- Giroscopi: Misurano la velocità angolare, o il tasso di rotazione attorno a un asse specifico. I giroscopi aiutano a determinare i cambiamenti di orientamento, consentendo ai dispositivi di mantenere la loro posizione rispetto a un sistema di riferimento.
- Magnetometri (opzionale): Alcune IMU includono magnetometri, che misurano l'intensità e la direzione dei campi magnetici. Questi dati possono aiutare a determinare l'orientamento del dispositivo rispetto al campo magnetico terrestre, migliorando l'accuratezza della navigazione.
Le IMU forniscono dati continui sul movimento di un oggetto, consentendo il tracciamento in tempo reale della sua posizione e del suo orientamento. Queste informazioni sono fondamentali per applicazioni come droni, veicoli e robotica.
In applicazioni come i gimbal per telecamere o gli UAV, le IMU aiutano a stabilizzare i movimenti compensando oscillazioni o vibrazioni indesiderate, garantendo operazioni più fluide.
