Покращення навігації автономних автомобілів
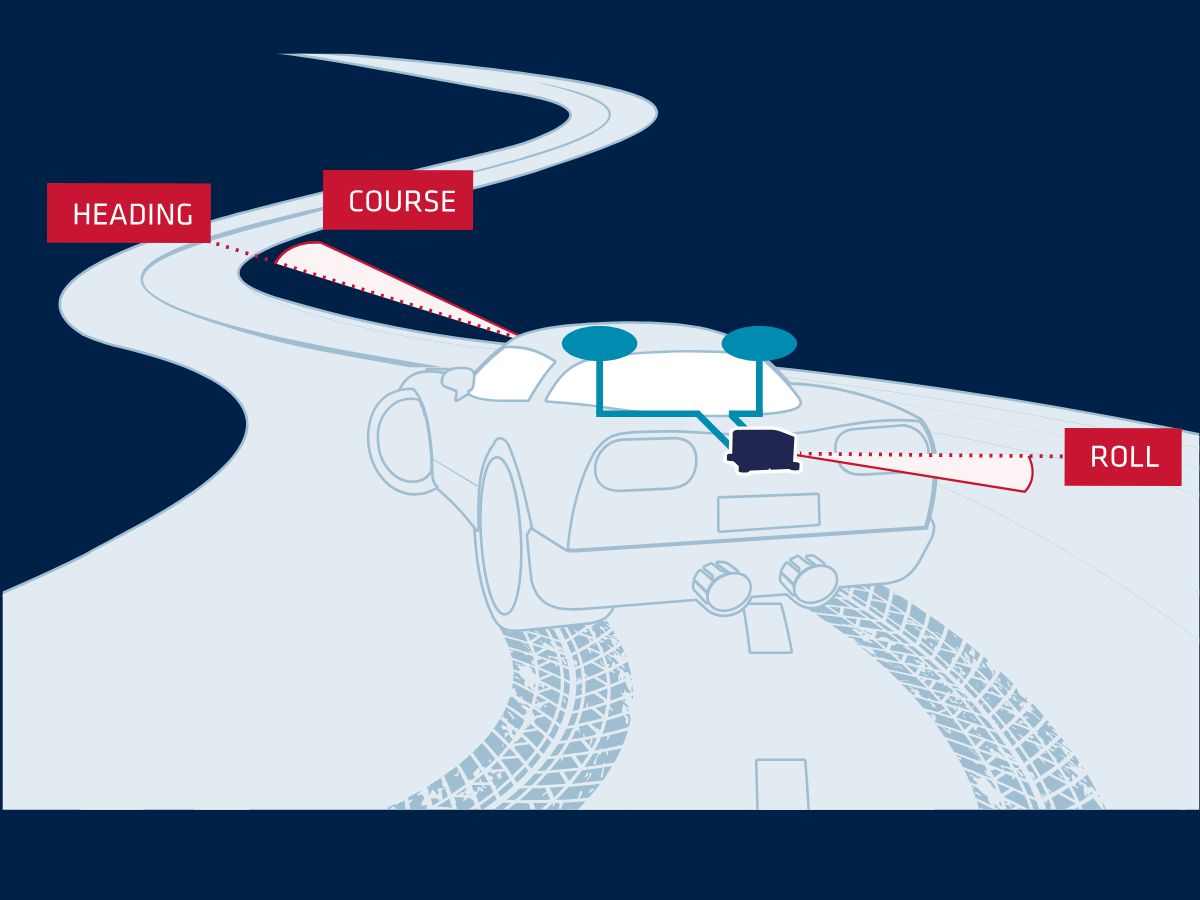
Наші інерціальні навігаційні системи (INS) забезпечують вимірювання roll, pitch та heading у реальному часі, інтегровані з приймачем GNSS для підтримання точності під час відсутності сигналу. Вони точно синхронізують і стабілізують додаткове обладнання, таке як LiDAR або камери, для застосування у безпілотних автомобілях.
Крім того, інтеграція INS з іншими датчиками створює комплексне розуміння навколишнього середовища транспортного засобу. Крім того, ця інтеграція забезпечує навігацію в складних і динамічних сценаріях із більшою точністю.
Підвищення безпеки та надійності безпілотних транспортних засобів
Одним із найскладніших середовищ для безпілотних автомобілів є міські райони, де сигнали GNSS можуть блокуватися високими будівлями, а дорожні умови швидко змінюються. INS забезпечує точність і надійність, необхідні для безпечного пересування в таких умовах.
Наші INS-датчики використовують технологію мікроелектромеханічних систем (MEMS). Це дозволяє створювати менші, точніші та енергоефективніші датчики, що підвищує загальну продуктивність INS в автономних автомобілях.
Інерціальні навігаційні системи для безпілотних автомобілів
Наші інерціальні навігаційні системи розроблені для забезпечення неперевершеної точності та надійності, необхідних для впевненої навігації в складних середовищах, таких як міські каньйони.
Ми створили передові рішення INS, які легко інтегруються з вашими системами автономних транспортних засобів, надаючи дані в реальному часі, що гарантують точне позиціонування та плавне, точне керування. Від міських вулиць до складних ландшафтів — ми розширюємо можливості вашої технології безпілотних автомобілів за допомогою надійних і високопродуктивних навігаційних можливостей, необхідних для досягнення безпечної, надійної та ефективної автономної роботи.
Ознайомтеся з нашими рішеннями для безпілотних автомобілів
Разом з нами рухайтеся в майбутнє автономної мобільності, де інновації поєднуються з точністю, а кожна поїздка здійснюється з безпрецедентною точністю. Ознайомтеся з нашими рішеннями для навігації безпілотних автомобілів.

Ellipse-D

Ekinox Micro

Ekinox-D
Брошура про автономні додатки
Отримайте нашу брошуру одразу на свою електронну пошту!
Приклади з практики
Дізнайтеся з нашого розділу кейсів, як наша інерціальна технологія змінює ландшафт безпілотних транспортних засобів. Ці приклади з реального життя демонструють, як наші передові датчики забезпечують точну навігацію та надійну роботу. Наші рішення підвищують безпеку в складних міських умовах. Вони гарантують оптимальну функціональність у разі відсутності сигналів GNSS.
Ellipse використовується в навігації автономних транспортних засобів
Автономна навігація
Як компанія Treeswift модернізує польові операції комунальних підприємств
Мобільне картографування
Виявлення дефектів залізничних колій компанією TREALIS із використанням Apogee Navsight
Визначення місцезнаходження трамваїв та поїздів
Як GapEOD забезпечує безпечніші геофізичні дослідження за допомогою Ellipse
Визначення місцезнаходження трамваїв та поїздів


Про нас говорять
Дізнайтеся безпосередньо від новаторів та клієнтів, які вже використовують нашу технологію.
Їхні відгуки та історії успіху ілюструють значний вплив наших датчиків на практичне застосування в автономних транспортних засобах.



Дослідіть інші можливі сфери застосування автономних транспортних засобів
Автономні транспортні засоби змінюють галузі, що виходять далеко за межі транспортної сфери. Від сільського господарства та логістики до будівництва та відеоспостереження — передові навігаційні технології забезпечують більш інтелектуальну, безпечну та ефективну роботу. Ознайомтеся з широким спектром інноваційних застосувань, що базуються на автономних технологіях.
У вас є питання?
Знайдіть відповіді на найпоширеніші запитання щодо представлених нами додатків. У нашому розділі «Часті запитання» наведено чіткі пояснення щодо кожного з представлених додатків. Це допоможе користувачам зрозуміти практичні сценарії використання та переваги. Крім того, якщо ви не знайдете потрібну інформацію, зверніться до нас безпосередньо.
Як працюють безпілотні автомобілі?
Автомобілі з автономним керуванням — це транспортні засоби, оснащені складними системами, що дозволяють їм орієнтуватися та керувати собою без втручання людини. Ці транспортні засоби використовують поєднання датчиків автономного керування та алгоритмів для сприйняття навколишнього середовища, прийняття рішень та виконання завдань, пов’язаних з автономним керуванням. Мета полягає в досягненні повної автономності, за якої транспортний засіб зможе безпечно та ефективно справлятися з усіма аспектами керування.
Автомобілі з автономним керуванням використовують цілий ряд ключових технологій для сприйняття навколишнього середовища. До них належать:
- GNSS (Global Navigation Satellite System): для отримання оновлень у реальному часі про положення, швидкість і напрямок руху безпілотного автомобіля.
- INS (інерціальні навігаційні системи): для збереження точності у разі втрати сигналу GNSS. Вона надає оновлення в реальному часі про положення, швидкість та напрямок руху самокерованого автомобіля.
- LiDAR (Light Detection and Ranging) — використання лазерних променів для створення детальної 3D-карти навколишнього простору автомобіля. Ця технологія допомагає автомобілю виявляти та вимірювати відстань до об’єктів навколо нього, зокрема інших транспортних засобів, пішоходів та дорожніх знаків.
- Радар (Radio Detection and Ranging — радіовиявлення та вимірювання відстані): використання радіохвиль для визначення швидкості, відстані та напрямку руху об’єктів. Радар є особливо корисним у несприятливих погодних умовах та для виявлення об’єктів на великих відстанях.
- Камери: призначені для збору візуальної інформації про оточення автомобіля, зокрема про розмітку смуг руху, світлофори та дорожні знаки. Вони відіграють важливу роль у розпізнаванні складних візуальних сигналів та прийнятті рішень на основі візуальних даних.
У чому полягає різниця між системами ADAS в автомобілях та безпілотними автомобілями?
Системи ADAS (Advanced Driver Assistance Systems — розширені системи допомоги водієві) підвищують безпеку руху завдяки таким функціям, як утримання смуги руху, адаптивний круїз-контроль та автоматичне гальмування, але вимагають активного контролю з боку водія. На відміну від цього, безпілотні автомобілі, оснащені системами автономного керування, призначені для повної автоматизації керування транспортним засобом без втручання людини.
Хоча ADAS підтримує водіїв, допомагаючи з виконанням завдань та підвищуючи безпеку, автономні автомобілі розроблені для керування всіма аспектами автономного водіння, від навігації до прийняття рішень, пропонуючи вищий рівень автоматизації (за рівнями SAE) та зручність. Характеристики або функції ADAS відносяться до рівням SAE нижче 3, а автономні автомобілі як такі відповідають щонайменше 4 рівню.
Як працює GPS?
GPS (Global Positioning System) працює за допомогою сузір'я супутників, точного часу та трилатерації для визначення вашого положення в будь-якій точці Землі.
Ось найпростіше і зрозуміле пояснення:
1 – Супутники передають сигнали
Близько 30 супутників GPS обертаються навколо Землі, кожен із них безперервно передає:
– Своє точне положення в просторі
– Точний час надсилання сигналу (з використанням атомних годинників)
Ці сигнали поширюються зі швидкістю світла.
2 – Ваш приймач вимірює час проходження сигналу
GPS-приймач (у вашому телефоні, дроні, INS тощо) приймає сигнали від кількох супутників.
Вимірюючи час, за який кожен сигнал досягав точки, система обчислює відстань:
відстань = швидкість світла × час проходження
3 – Трилатерація визначає ваше місцезнаходження
Щоб визначити своє місцезнаходження, приймач використовує трилатерацію (а не триангуляцію):
- Маючи 1 супутник → ви можете перебувати в будь-якій точці на кулі
- При наявності 2 супутників → кола перетинаються
- З 3 супутниками → дві можливі точки
- Завдяки 4 супутникам → ваше точне 3D-положення + корекція часу
Ваш приймач не має атомного годинника, тому для усунення помилок синхронізації потрібен четвертий супутник.
4 – Виправлення підвищують точність
Необроблений сигнал GPS містить похибки через:
- Атмосфера (іоносфера, тропосфера)
- Зсув супутникового годинника
- Похибки прогнозування орбіти
- Багатопроменеві відбиття (сигнали, що відбиваються від будівель)
Щоб підвищити точність:
- Система SBAS (наприклад, WAAS, EGNOS) забезпечує поправки в режимі реального часу
- Методи RTK та PPP дозволяють коригувати похибки з точністю до сантиметра
- Зв'язок INS (IMU + GPS) згладжує та перекриває прогалини під час втрати сигналу
6 – Кінцевий результат
Приймач об'єднує всі дані для розрахунку:
- Широта
- Довгота
- Висота над рівнем моря
- Швидкість
- Точний час
Сучасні GPS-приймачі роблять це десятки або сотні разів на секунду.
Що таке « INS »?
INS (інерціальна навігаційна система) — це автономне навігаційне рішення, яке визначає положення, орієнтацію та швидкість платформи, використовуючи лише інерціальні датчики — зазвичай:
- Акселерометри (вимірюють лінійне прискорення)
- Гіроскопи (вимірюють кутове обертання)
Як це працює?
Гіроскопи відстежують обертання платформи (roll, pitch, відхилення). Акселерометри вимірюють рух уздовж трьох осей. Навігаційний фільтр (зазвичай фільтр Калмана) інтегрує ці вимірювання в часі для обчислення:
- Координати (x, y, z)
- Швидкість
- Ставлення (орієнтація)
Основні характеристики
- Повністю автономний: для роботи не потрібні зовнішні сигнали
- Висока частота оновлення: часто сотні або тисячі вимірювань на секунду
- Працює в будь-якому середовищі: працює під землею, під водою, у приміщеннях та в умовах GPS-denied
- Точність залежить від класу датчика: від IMU споживчого класу до INS тактичного та навігаційного класів
Типові сфери застосування
- Авіакосмічна та оборонна галузь: ракети, безпілотні літальні апарати, боєприпаси з тривалим перебуванням у повітрі, броньовані машини
- Військово-морські сили: безпілотні підводні апарати (AUV), безпілотні надводні судна (USV), кораблі, гідрографічні системи
- Наземна робототехніка: автономні транспортні засоби, SLAM, AGV
- Геодезія та картографія: мобільні картографічні системи, LiDAR
- Промислове застосування: стабілізація, відстеження руху
